
진짜처럼 그려 낸 익숙함, 스큐어모피즘(Skeuomorphism)
저녁 하늘에 수백 대의 드론이 떠올라 태극기와 글자를 그려 내는 공연을 본 적이 있을 것입니다. 땅 위에서는 개미 떼가 지휘관 하나 없이 먹이까지 가장 짧은 길을 찾아내고, 흰개미는 제 몸보다 훨씬 큰 흙집을 함께 쌓아 올립니다. 하나하나는 단순한데 모이면 놀라운 일을 해내는 이 원리를 로봇에 옮긴 분야가 바로 ‘군집 로봇(Swarm Robotics)’입니다.
군집 로봇이란 쉽게 말해 ‘중앙에서 명령하는 두뇌 없이, 단순한 규칙을 따르는 많은 로봇이 주변 동료와 주고받는 신호만으로 함께 일을 해내도록 설계하는 로봇공학 분야’를 의미합니다. 한 대의 뛰어난 로봇 대신 값싸고 작은 로봇 여럿이 힘을 모으는 방식입니다.
본 자료에서는 군집 로봇의 뜻과 특징부터 자연에서 빌려 온 작동 원리, 실험실과 현장의 사례, 그리고 앞으로 풀어야 할 과제까지 차례로 살펴보겠습니다.
단순한 로봇들이 함께 만드는 지능
군집 로봇이란 무엇인가?
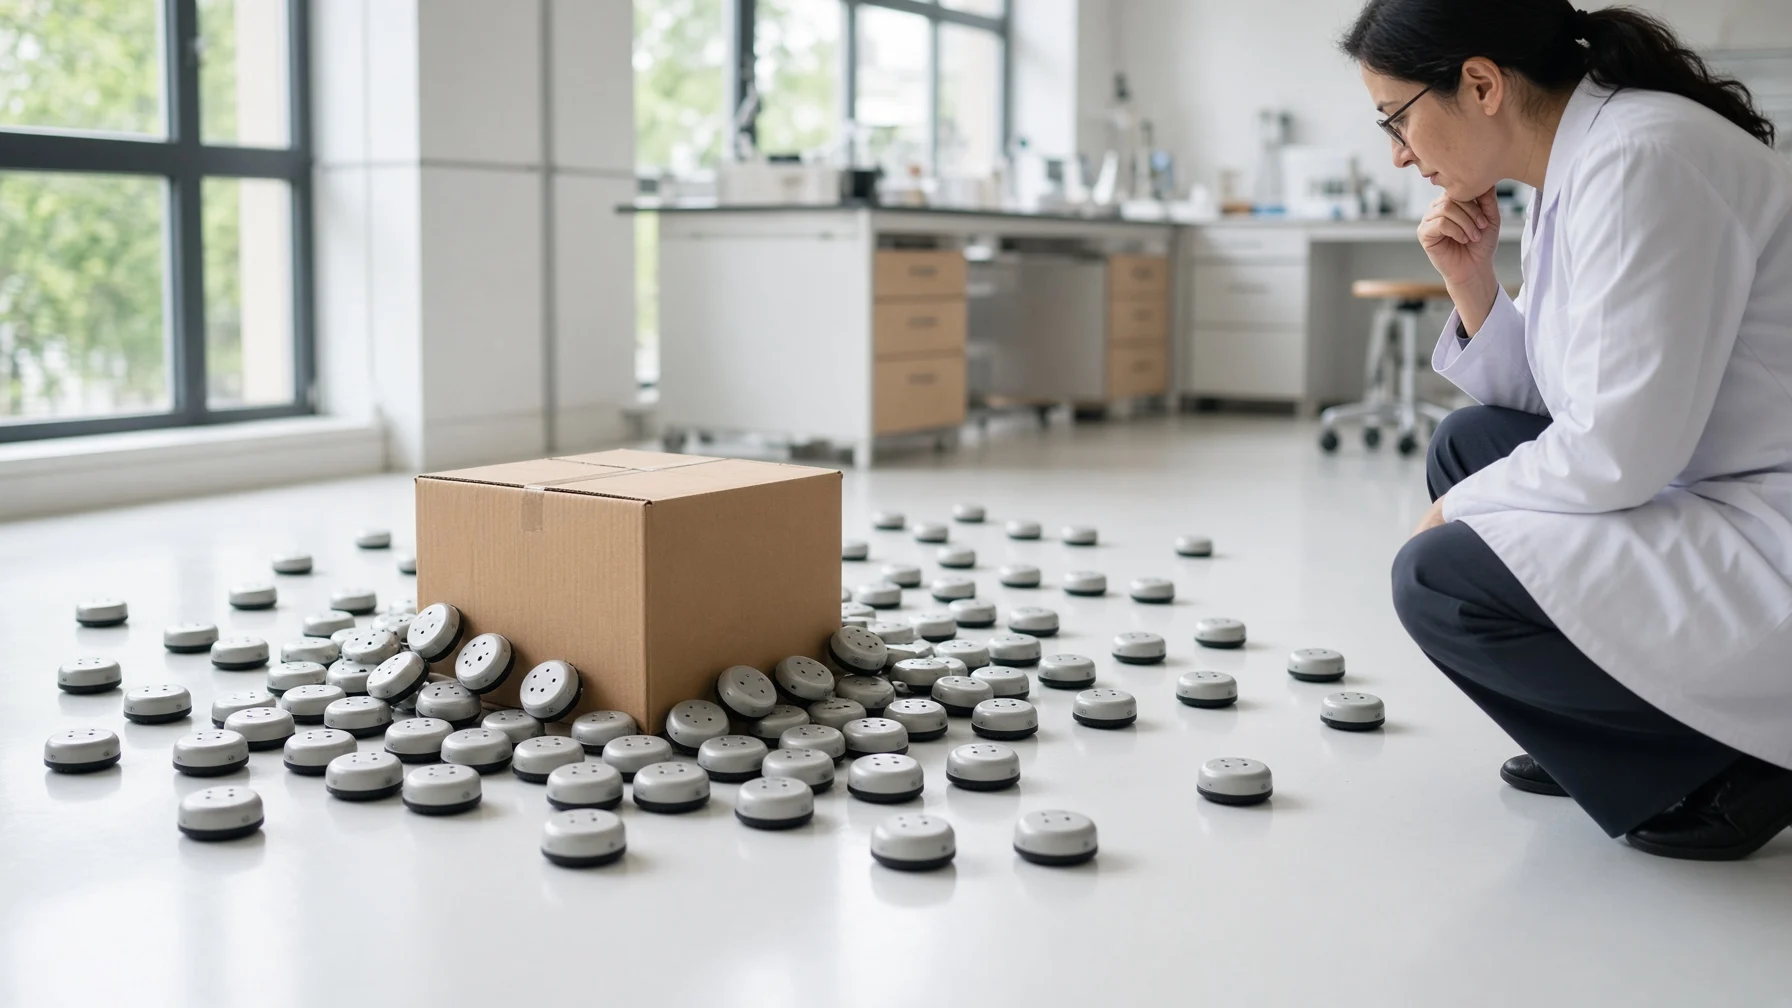
군집 로봇은 곤충과 새, 물고기 무리를 연구하던 ‘군집 지능(Swarm Intelligence)’에서 갈라져 나왔습니다. 연구는 2000년대 초부터 본격적으로 늘었고, 유럽연합이 2001년부터 2005년까지 지원한 ‘스웜봇(SWARM-BOTS)’ 프로젝트에서는 최대 20대의 로봇이 서로 몸을 연결해 물건을 함께 옮기는 실험을 했습니다. 뒤이은 ‘스웜어노이드(Swarmanoid)’ 프로젝트(2006~2010)는 하늘을 나는 로봇, 벽을 기어오르는 로봇, 땅 위를 달리는 로봇을 한 팀으로 묶어 물건을 찾아오게 했습니다.
(1) 대장이 없는 무리
군집 로봇에는 전체를 내려다보며 지시하는 로봇이 없습니다. 각 로봇은 가까운 동료와 주변 환경만 느끼고, 그 정보에 따라 스스로 다음 행동을 정합니다.
(2) 많을수록 강해지는 구조
일반적인 로봇 팀과 달리 군집 로봇은 아주 많은 수를 전제로 합니다. 그래서 로봇을 작고 싸게 만드는 소형화가 중요한 과제로 꼽힙니다.
군집 로봇을 움직이는 원리
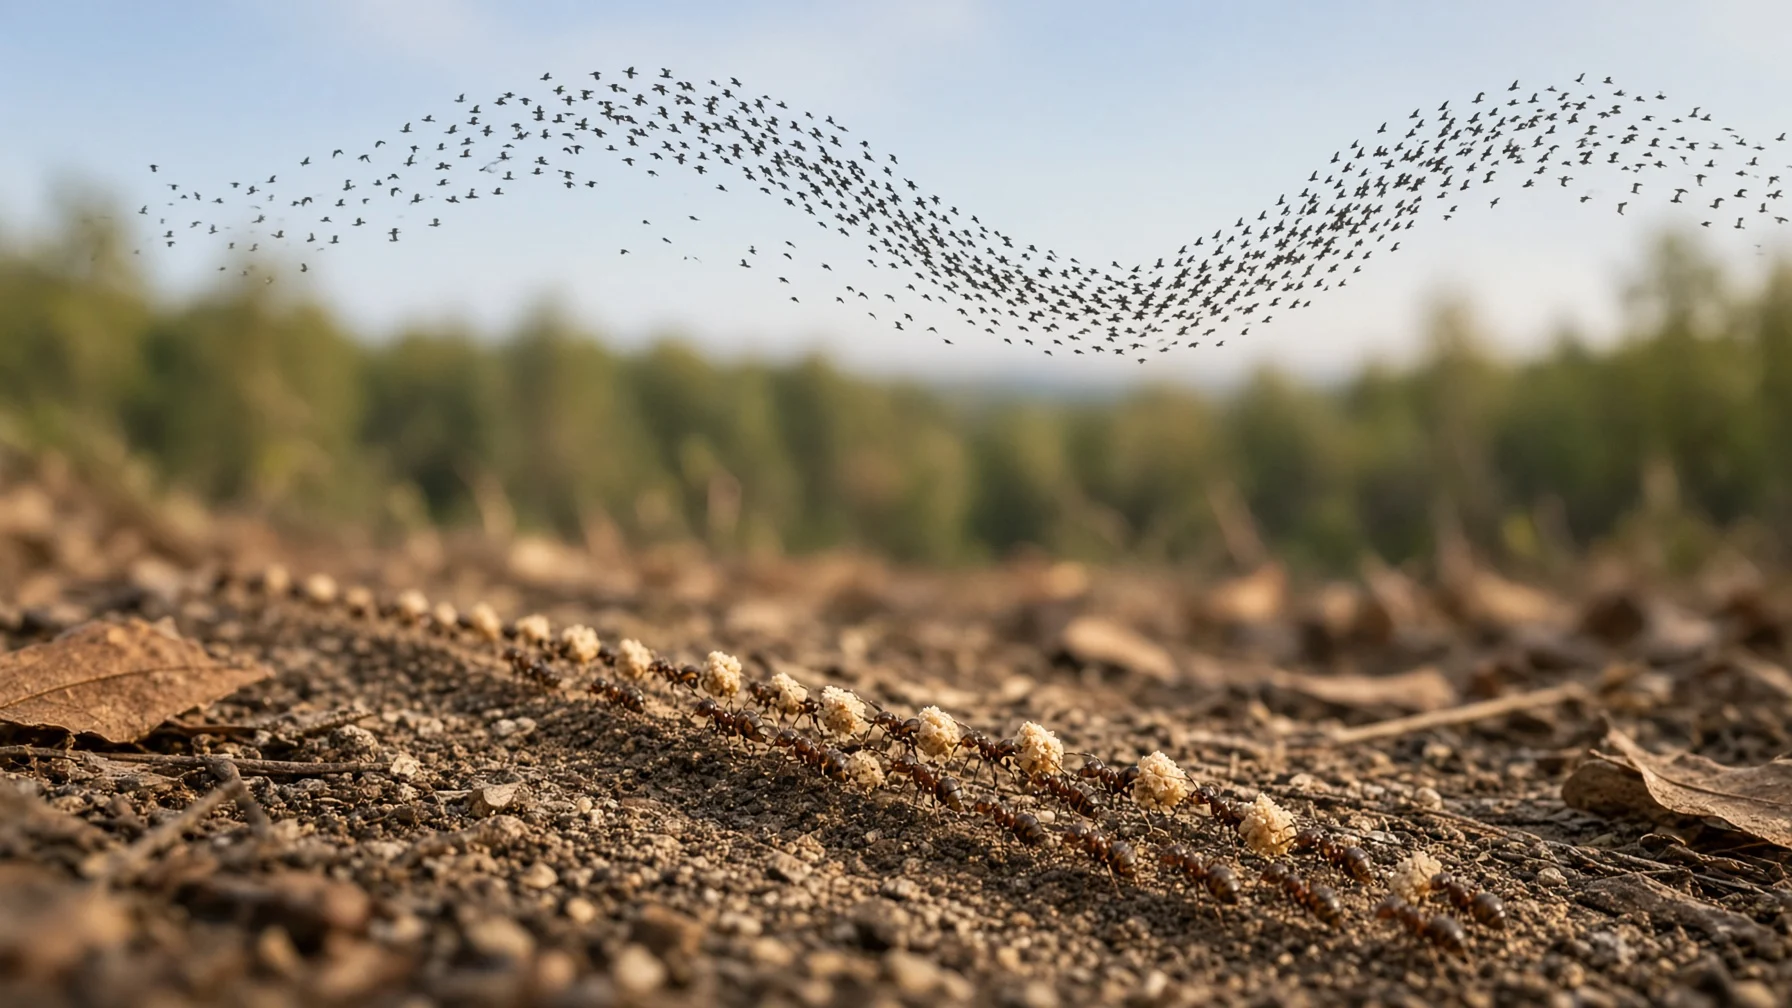
군집 로봇의 핵심은 단순한 규칙이 모여 복잡한 행동이 저절로 생겨나는 ‘창발(Emergence)’입니다. 연구자들은 그 규칙을 자연에서 빌려 왔습니다.
- 보이드 규칙(Boids): 1986년 크레이그 레이놀즈(Craig Reynolds)는 새 떼를 흉내 내는 프로그램을 만들며 ‘이웃과 너무 가까워지지 않기’, ‘이웃과 같은 방향으로 날기’, ‘이웃 무리의 가운데로 모이기’라는 세 규칙만으로 자연스러운 무리 비행을 재현했습니다. 이 방식은 1992년 영화 「배트맨 2(Batman Returns)」의 박쥐 떼 장면에도 쓰였습니다.
- 스티그머지(Stigmergy): 1959년 프랑스 생물학자 피에르폴 그라세(Pierre-Paul Grassé)가 흰개미를 관찰하며 만든 말로, 한 개체가 환경에 남긴 흔적이 다른 개체의 다음 행동을 이끄는 간접 소통을 뜻합니다. 개미가 남긴 페로몬 길이 대표적입니다.
- 근거리 통신(Local Communication): 로봇은 적외선이나 무선 신호로 가까운 동료와만 짧게 정보를 주고받습니다.
이 원리 덕분에 군집 로봇은 몇 대가 고장 나도 나머지가 일을 이어 가고, 로봇을 더 넣어도 설계를 크게 바꿀 필요가 없으며, 상황에 따라 역할을 바꿔 가며 움직일 수 있습니다. 연구자들은 이 세 가지 장점을 각각 견고성, 확장성, 유연성이라고 부릅니다.
실험실과 현장의 군집 로봇
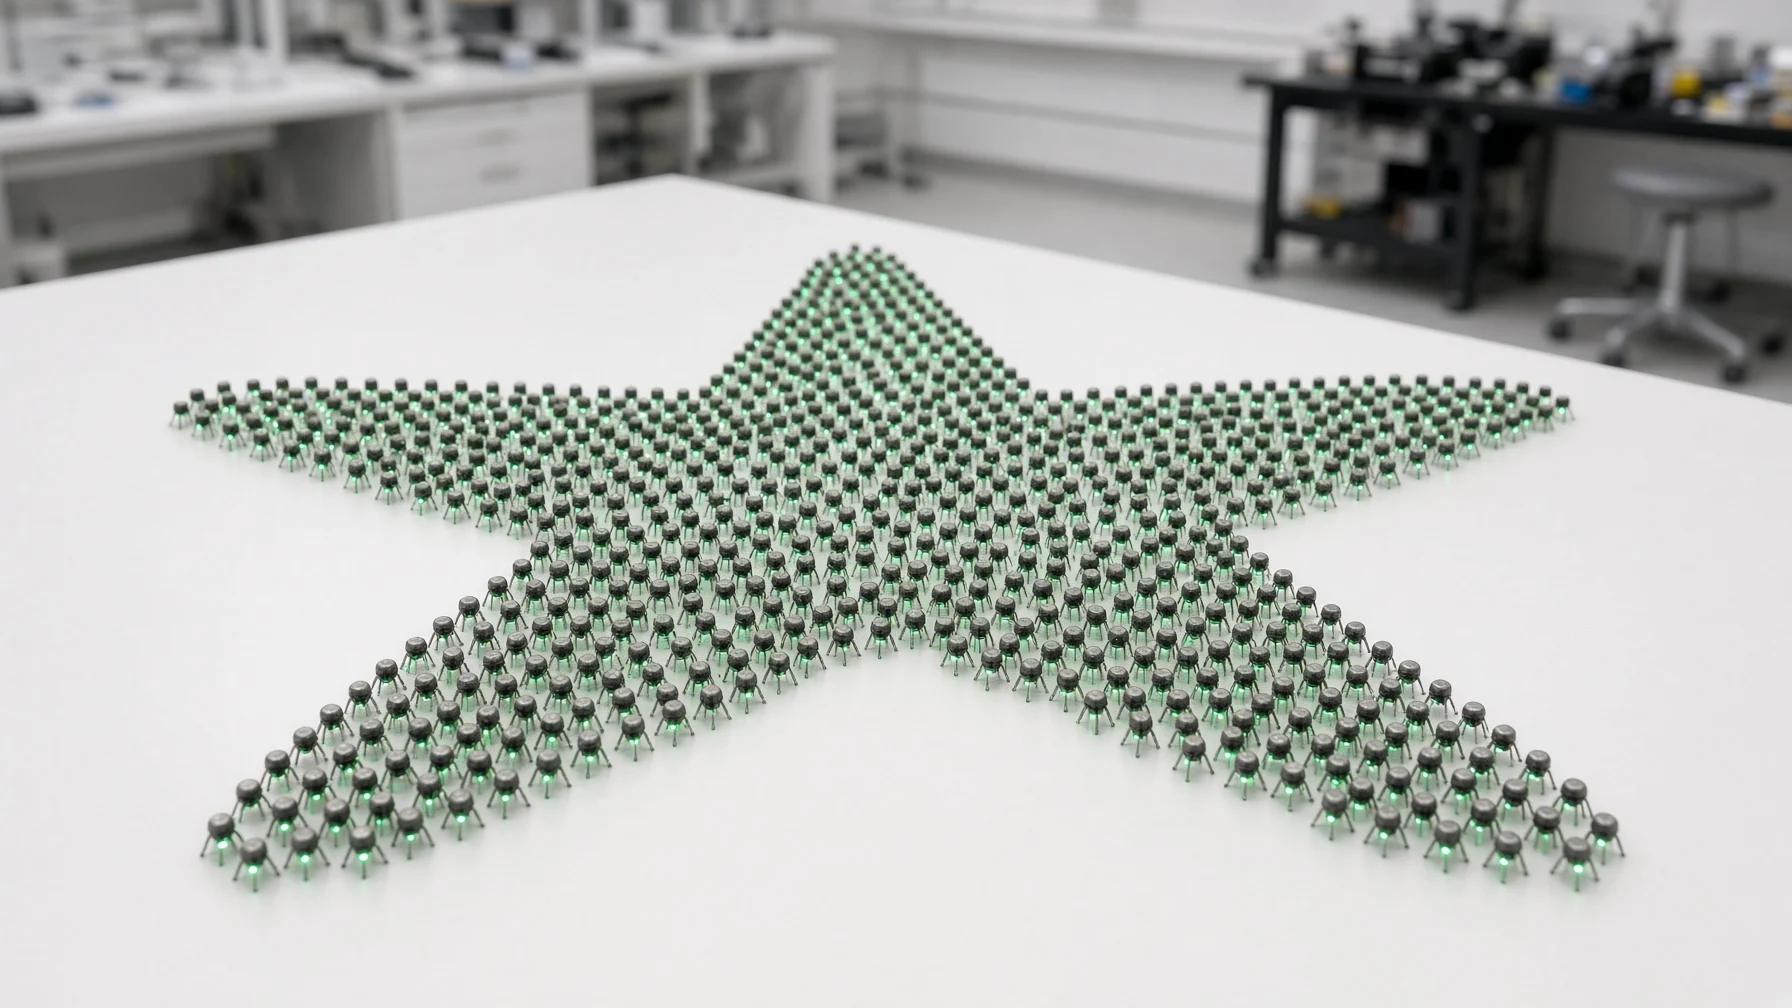
군집 로봇은 이미 실험실을 넘어 하늘과 공사 현장으로 나아가고 있습니다.
[사례 1] 천 대의 로봇, 킬로봇
미국 하버드대학교의 라디카 나그팔(Radhika Nagpal)과 마이클 루벤스타인(Michael Rubenstein)이 만든 킬로봇(Kilobot)은 키가 3.3cm인 작은 로봇입니다. 바퀴 대신 진동 모터 두 개로 움직여 부품값을 15달러 아래로 낮췄습니다. 2014년 연구진은 1,024대의 킬로봇이 이웃과 신호만 주고받으며 알파벳 K나 불가사리 같은 도형을 스스로 만들어 내는 모습을 보여 주었습니다. 천 대를 일일이 만질 수 없어, 머리 위의 적외선 장치로 모든 로봇에 프로그램을 한꺼번에 내려보내도록 설계한 점도 눈길을 끌었습니다.
[사례 2] 흰개미처럼 집을 짓는 로봇과 드론 쇼
같은 대학의 ‘터미스(TERMES)’ 로봇은 흰개미의 스티그머지를 본떠, 이미 쌓인 벽돌 모양만 보고 다음 벽돌을 놓아 계단과 피라미드 같은 구조물을 쌓았습니다. 로봇끼리 직접 대화하지 않고 쌓인 결과물을 신호로 삼은 셈입니다. 우리나라에서는 한국항공우주연구원이 3·1 운동 100주년을 기념해 드론 100대가 함께 나는 군집 비행을 선보이기도 했습니다.
군집 로봇의 쓰임과 남은 과제
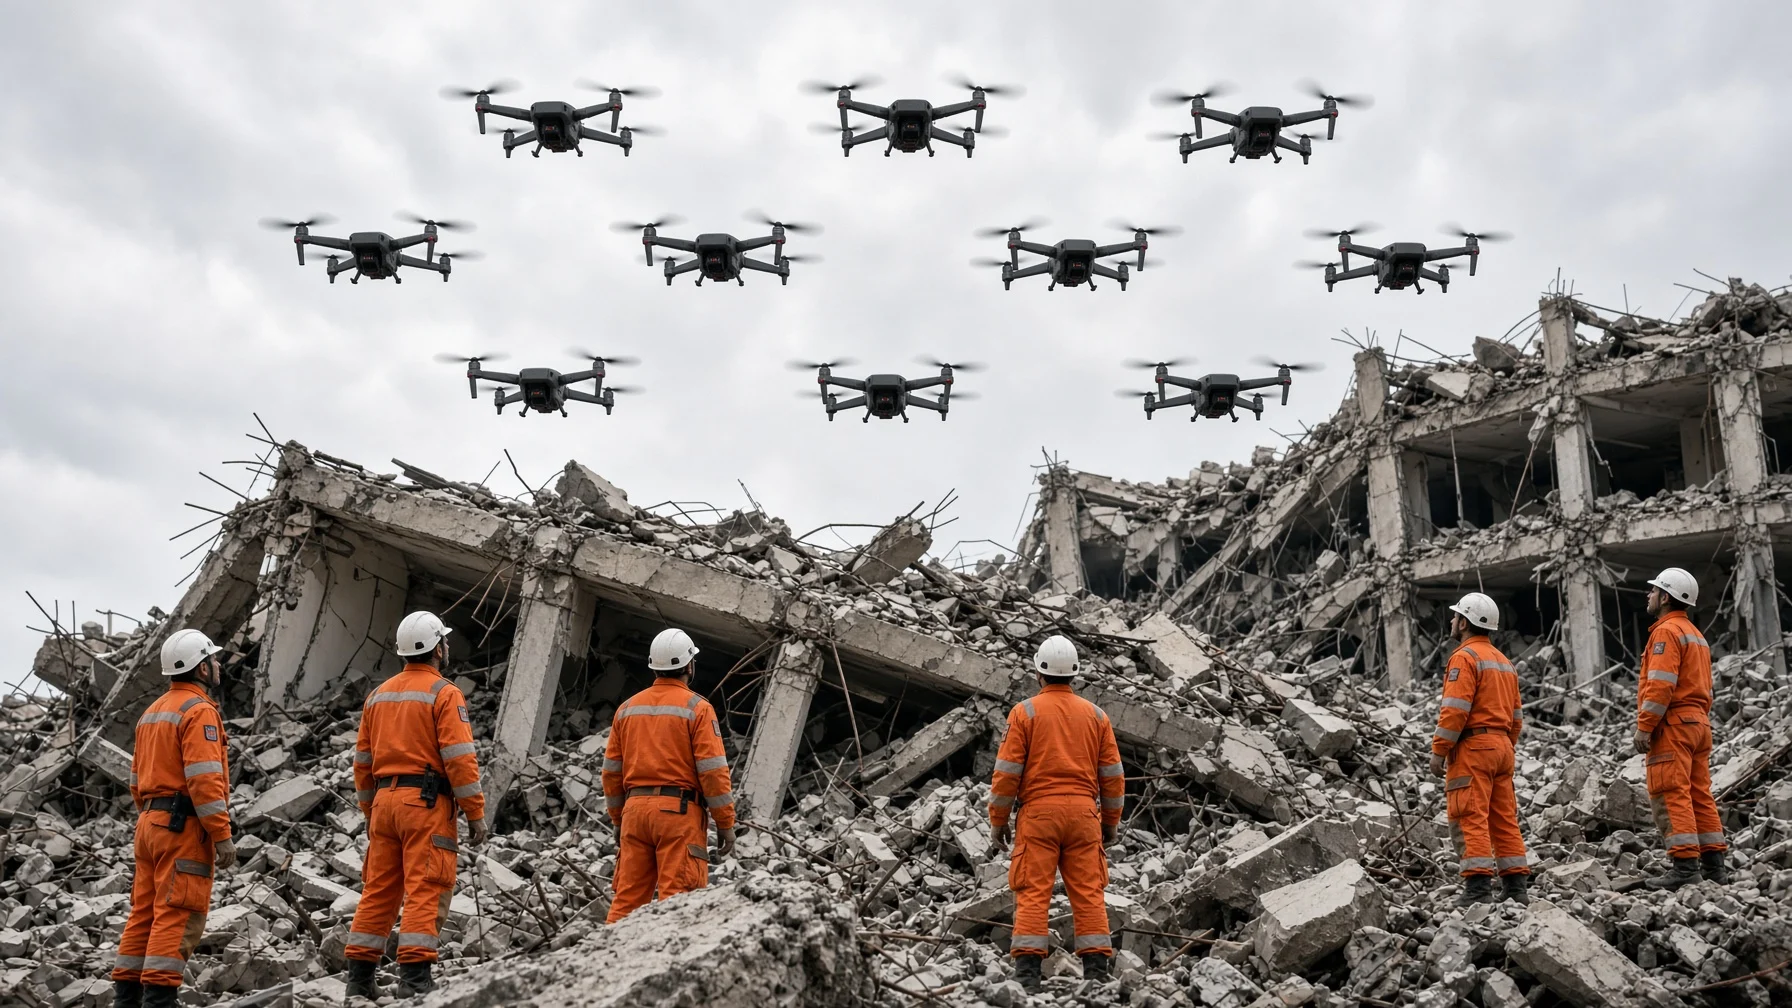
군집 로봇은 사람이 들어가기 위험하거나 넓은 곳을 빠르게 살펴야 하는 일에서 특히 쓸모가 큽니다.
(1) 기대되는 쓰임
무너진 건물 속 생존자 수색, 넓은 농지와 숲의 감시, 오염 물질 추적, 우주 탐사처럼 한 대로는 감당하기 어려운 일에 쓸 수 있습니다. 여러 드론이 무거운 짐을 나눠 드는 배송이나, 로봇 여럿이 큰 구조물을 함께 출력하는 3D 프린팅도 연구되고 있습니다. 2023년 미국 워싱턴대학교와 마이크로소프트 연구진은 카메라 없이 소리 신호만으로 탁자 위에 스스로 흩어져, 방 안의 특정 구역 소리만 잡아내거나 줄이는 작은 스피커 로봇 무리를 선보였습니다.
(2) 풀어야 할 숙제
규칙은 단순해도 전체 행동을 미리 정확히 예측하기는 어렵습니다. 작은 로봇은 배터리와 통신 거리가 짧고, 사람 한 명이 수많은 로봇을 지켜보며 다루는 부담도 큽니다. 군사용 군집 드론처럼 스스로 공격까지 하는 쓰임은 윤리적 논쟁도 낳고 있습니다.
군집 로봇은 뛰어난 한 대보다 평범한 여럿이 더 멀리 갈 수 있다는 생각에서 출발한 기술입니다. 대장이 없어도 이웃을 살피는 작은 규칙 몇 개가 모이면 무리는 길을 찾고, 집을 짓고, 하늘에 그림을 그립니다.
각자 맡은 작은 규칙을 지키며 곁의 동료와 신호를 나누는 것, 그것이 함께 일하는 지능의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.