आपने शायद ऐसा प्रदर्शन देखा होगा जिसमें शाम के आकाश में सैकड़ों ड्रोन उड़कर दक्षिण कोरिया के राष्ट्रीय ध्वज और अक्षरों की आकृतियाँ बनाते हैं। ज़मीन पर चींटियों का झुंड किसी सेनापति के बिना भोजन तक पहुँचने का सबसे छोटा रास्ता खोज लेता है, और दीमक मिलकर अपने शरीर से कहीं बड़े मिट्टी के घर बनाती हैं। अलग-अलग देखने पर ये जीव सरल होते हैं, लेकिन साथ मिलकर अद्भुत काम कर लेते हैं। इसी सिद्धांत को रोबोटों में लागू करने वाला क्षेत्र ‘झुंड रोबोटिकी (Swarm Robotics)’ है।
सरल शब्दों में, झुंड रोबोटिकी का अर्थ है ‘रोबोटिकी का वह क्षेत्र जिसमें बहुत से रोबोट इस तरह बनाए जाते हैं कि केंद्र से आदेश देने वाले किसी मस्तिष्क के बिना, सरल नियमों का पालन करते हुए, केवल आसपास के साथियों से संकेतों का आदान-प्रदान करके मिलकर काम कर सकें।’ इसमें एक अत्यंत सक्षम रोबोट की जगह कई सस्ते और छोटे रोबोट अपनी शक्ति जोड़ते हैं।
इस सामग्री में हम क्रम से झुंड रोबोटिकी का अर्थ और विशेषताएँ, प्रकृति से लिए गए कार्य सिद्धांत, प्रयोगशाला और वास्तविक कार्यस्थलों के उदाहरण तथा आगे हल की जाने वाली चुनौतियों को देखेंगे।
सरल रोबोटों से मिलकर बनने वाली बुद्धिमत्ता
झुंड रोबोटिकी क्या है?

झुंड रोबोटिकी का विकास ‘झुंड बुद्धिमत्ता (Swarm Intelligence)’ से हुआ, जिसमें कीटों, पक्षियों और मछलियों के समूहों का अध्ययन किया जाता था। 2000 के दशक की शुरुआत से इस क्षेत्र में शोध तेज़ी से बढ़ा। यूरोपीय संघ द्वारा 2001 से 2005 तक समर्थित ‘स्वार्म-बॉट्स (SWARM-BOTS)’ परियोजना में अधिकतम 20 रोबोटों को एक-दूसरे से शारीरिक रूप से जोड़कर वस्तुएँ साथ ले जाने का प्रयोग किया गया। इसके बाद की ‘स्वार्मैनॉइड (Swarmanoid)’ परियोजना (2006–2010) में हवा में उड़ने वाले, दीवार पर चढ़ने वाले और ज़मीन पर चलने वाले रोबोटों को एक टीम में जोड़कर वस्तुएँ खोजकर लाने का काम कराया गया।
(1) बिना मुखिया का झुंड
झुंड रोबोटिकी में ऐसा कोई रोबोट नहीं होता जो पूरे समूह पर नज़र रखकर निर्देश दे। हर रोबोट केवल अपने निकट के साथियों और आसपास के परिवेश को महसूस करता है तथा उसी जानकारी के आधार पर अपना अगला कदम स्वयं तय करता है।
(2) संख्या बढ़ने पर अधिक मज़बूत होने वाली संरचना
सामान्य रोबोट टीमों के विपरीत, झुंड रोबोटिकी में बहुत बड़ी संख्या में रोबोट होने की परिकल्पना की जाती है। इसलिए रोबोटों को छोटा और सस्ता बनाने के लिए उनका लघुकरण एक महत्वपूर्ण चुनौती माना जाता है।
झुंड रोबोटों के संचालन के सिद्धांत

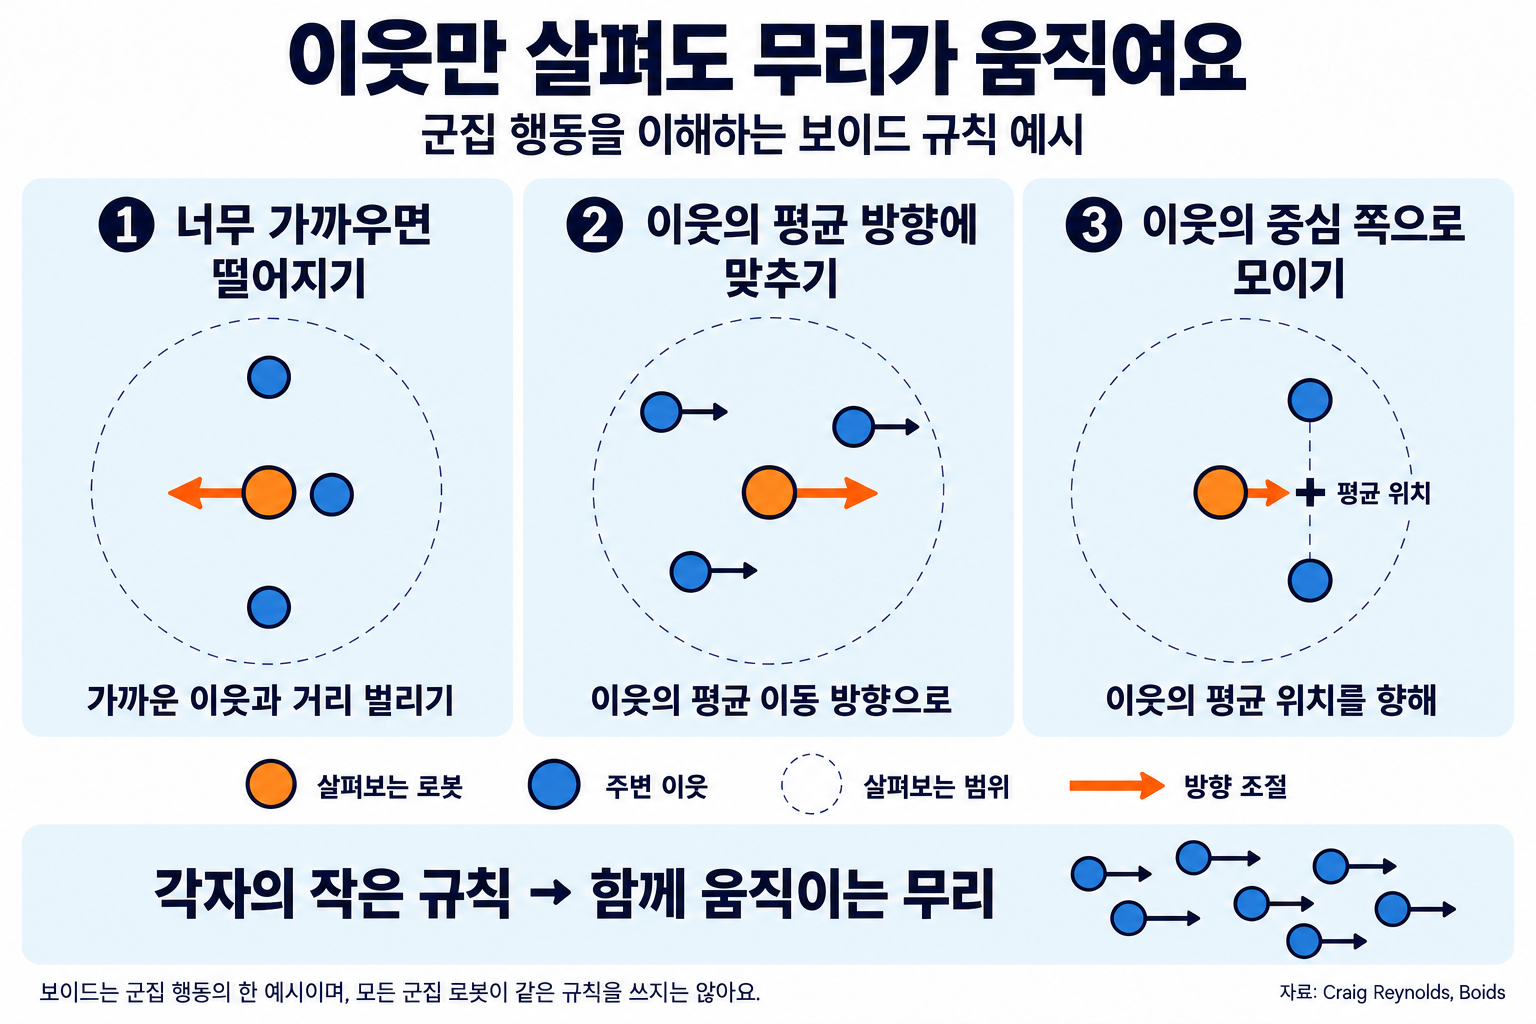
झुंड रोबोटिकी का मूल ‘उद्भव (Emergence)’ है, जिसमें सरल नियमों के एक साथ काम करने से जटिल व्यवहार अपने आप उभरता है। शोधकर्ताओं ने ये नियम प्रकृति से लिए हैं।
- Boids के नियम (Boids): 1986 में क्रेग रेनॉल्ड्स (Craig Reynolds) ने पक्षियों के झुंड की नकल करने वाला एक प्रोग्राम बनाते समय केवल तीन नियमों से स्वाभाविक सामूहिक उड़ान को पुनः प्रस्तुत किया: ‘पड़ोसियों के बहुत पास न जाना’, ‘पड़ोसियों की दिशा में उड़ना’ और ‘पड़ोसी झुंड के केंद्र की ओर इकट्ठा होना’। इस पद्धति का उपयोग 1992 की फ़िल्म ‘बैटमैन 2 (Batman Returns)’ में चमगादड़ों के झुंड वाले दृश्य में भी किया गया था।
- स्टिग्मर्जी (Stigmergy): यह शब्द फ़्रांसीसी जीवविज्ञानी पियरे-पॉल ग्रासे (Pierre-Paul Grassé) ने 1959 में दीमकों का अवलोकन करते हुए गढ़ा था। इसका अर्थ ऐसा अप्रत्यक्ष संचार है जिसमें किसी एक जीव द्वारा परिवेश में छोड़ा गया निशान दूसरे जीव के अगले व्यवहार का मार्गदर्शन करता है। चींटियों द्वारा छोड़ा गया फेरोमोन का रास्ता इसका प्रमुख उदाहरण है।
- स्थानीय संचार (Local Communication): रोबोट अवरक्त या वायरलेस संकेतों के माध्यम से केवल निकट के साथियों के साथ संक्षिप्त रूप में जानकारी का आदान-प्रदान करते हैं।
इन सिद्धांतों की बदौलत झुंड में कुछ रोबोट खराब हो जाएँ तो भी बाकी काम जारी रखते हैं, अधिक रोबोट जोड़ने पर डिज़ाइन में बड़े बदलाव की ज़रूरत नहीं पड़ती और वे परिस्थिति के अनुसार भूमिकाएँ बदलकर काम कर सकते हैं। शोधकर्ता इन तीन लाभों को क्रमशः सुदृढ़ता, विस्तारशीलता और लचीलापन कहते हैं।
प्रयोगशाला और वास्तविक कार्यस्थलों में झुंड रोबोट

झुंड रोबोट अब प्रयोगशालाओं से आगे बढ़कर आकाश और निर्माण स्थलों तक पहुँच रहे हैं।
[उदाहरण 1] एक हज़ार रोबोट: किलोबॉट
अमेरिका के हार्वर्ड विश्वविद्यालय की राधिका नागपाल (Radhika Nagpal) और माइकल रूबेनस्टीन (Michael Rubenstein) द्वारा बनाया गया किलोबॉट (Kilobot) 3.3 सेंटीमीटर ऊँचा एक छोटा रोबोट है। यह पहियों की जगह दो कंपन मोटरों से चलता है, जिससे इसके पुर्ज़ों की लागत 15 डॉलर से कम रखी गई। 2014 में शोधकर्ताओं ने दिखाया कि 1,024 किलोबॉट केवल पड़ोसियों से संकेतों का आदान-प्रदान करके अपने आप अंग्रेज़ी अक्षर K या तारामछली जैसी आकृतियाँ बना सकते हैं। एक हज़ार रोबोटों को अलग-अलग हाथ से संभालना संभव नहीं था, इसलिए ऊपर लगे अवरक्त उपकरण से सभी रोबोटों में एक साथ प्रोग्राम भेजने की व्यवस्था ने भी ध्यान खींचा।
[उदाहरण 2] दीमकों की तरह घर बनाने वाले रोबोट और ड्रोन शो
इसी विश्वविद्यालय के ‘टर्मीस (TERMES)’ रोबोटों ने दीमकों की स्टिग्मर्जी की नकल करते हुए, पहले से रखी ईंटों की बनावट देखकर अगली ईंट रखी और सीढ़ियों तथा पिरामिड जैसी संरचनाएँ बनाईं। यानी रोबोटों ने आपस में सीधे संवाद करने के बजाय बने हुए ढाँचे को संकेत के रूप में इस्तेमाल किया। दक्षिण कोरिया में कोरिया एयरोस्पेस रिसर्च इंस्टीट्यूट ने 3·1 आंदोलन की 100वीं वर्षगाँठ के उपलक्ष्य में 100 ड्रोन की एक साथ सामूहिक उड़ान भी प्रदर्शित की।
झुंड रोबोटों के उपयोग और शेष चुनौतियाँ

झुंड रोबोट उन कामों में विशेष रूप से उपयोगी हैं जहाँ मनुष्यों का प्रवेश खतरनाक हो या किसी बड़े क्षेत्र का तेज़ी से निरीक्षण करना हो।
(1) संभावित उपयोग
इनका उपयोग ढही इमारतों में जीवित बचे लोगों को खोजने, बड़े कृषि क्षेत्रों और जंगलों की निगरानी करने, प्रदूषकों का पता लगाने तथा अंतरिक्ष अन्वेषण जैसे कामों में किया जा सकता है, जिन्हें एक अकेला रोबोट संभाल नहीं सकता। कई ड्रोन द्वारा भारी सामान का भार बाँटकर डिलीवरी करने और कई रोबोटों द्वारा मिलकर बड़ी संरचनाएँ प्रिंट करने वाली 3D प्रिंटिंग पर भी शोध हो रहा है। 2023 में अमेरिका के वॉशिंगटन विश्वविद्यालय और माइक्रोसॉफ़्ट के शोधकर्ताओं ने छोटे स्पीकर रोबोटों का एक झुंड प्रदर्शित किया, जो कैमरे के बिना केवल ध्वनि संकेतों की सहायता से मेज़ पर अपने आप फैल जाता था और कमरे के किसी विशेष क्षेत्र की आवाज़ को ही ग्रहण कर सकता था या कम कर सकता था।
(2) हल की जाने वाली चुनौतियाँ
नियम सरल होने पर भी पूरे समूह के व्यवहार का पहले से सटीक अनुमान लगाना कठिन है। छोटे रोबोटों की बैटरी कम समय चलती है और उनकी संचार दूरी सीमित होती है। एक व्यक्ति पर बहुत सारे रोबोटों की निगरानी और संचालन का बोझ भी अधिक होता है। सैन्य झुंड ड्रोन जैसे उपयोग, जिनमें वे अपने आप हमला भी करते हैं, नैतिक बहस को जन्म दे रहे हैं।
झुंड रोबोटिकी उस विचार से शुरू हुई तकनीक है कि कई साधारण रोबोट मिलकर एक अत्यंत सक्षम रोबोट से भी आगे जा सकते हैं। मुखिया के बिना भी, पड़ोसियों पर ध्यान देने वाले कुछ छोटे नियम जब एक साथ काम करते हैं, तो झुंड रास्ता खोजता है, घर बनाता है और आकाश में चित्र उकेरता है।
अपने हिस्से के छोटे नियमों का पालन करते हुए पास के साथियों से संकेतों का आदान-प्रदान करना ही साथ मिलकर काम करने वाली बुद्धिमत्ता का पहला कदम है।