你也许看过这样的表演:数百架无人机升上傍晚的天空,拼出韩国国旗和文字。在地面上,蚁群没有任何指挥者,却能找到通往食物的最短路径;白蚁则齐心协力,堆起比自己身体大得多的土丘。个体虽然简单,聚在一起却能做出惊人之事,把这一原理搬到机器人身上的领域,就是“群体机器人(Swarm Robotics)”。
简单来说,群体机器人是指“在没有中央大脑发号施令的情况下,让大量遵循简单规则的机器人只靠与周围同伴交换的信号来共同完成任务的机器人学领域”。它不是依靠一台出色的机器人,而是让许多廉价的小型机器人齐心协力。
本文将依次介绍群体机器人的含义与特点、借鉴自然的工作原理、实验室与现场的案例,以及今后有待解决的课题。
简单机器人共同创造的智能
什么是群体机器人?
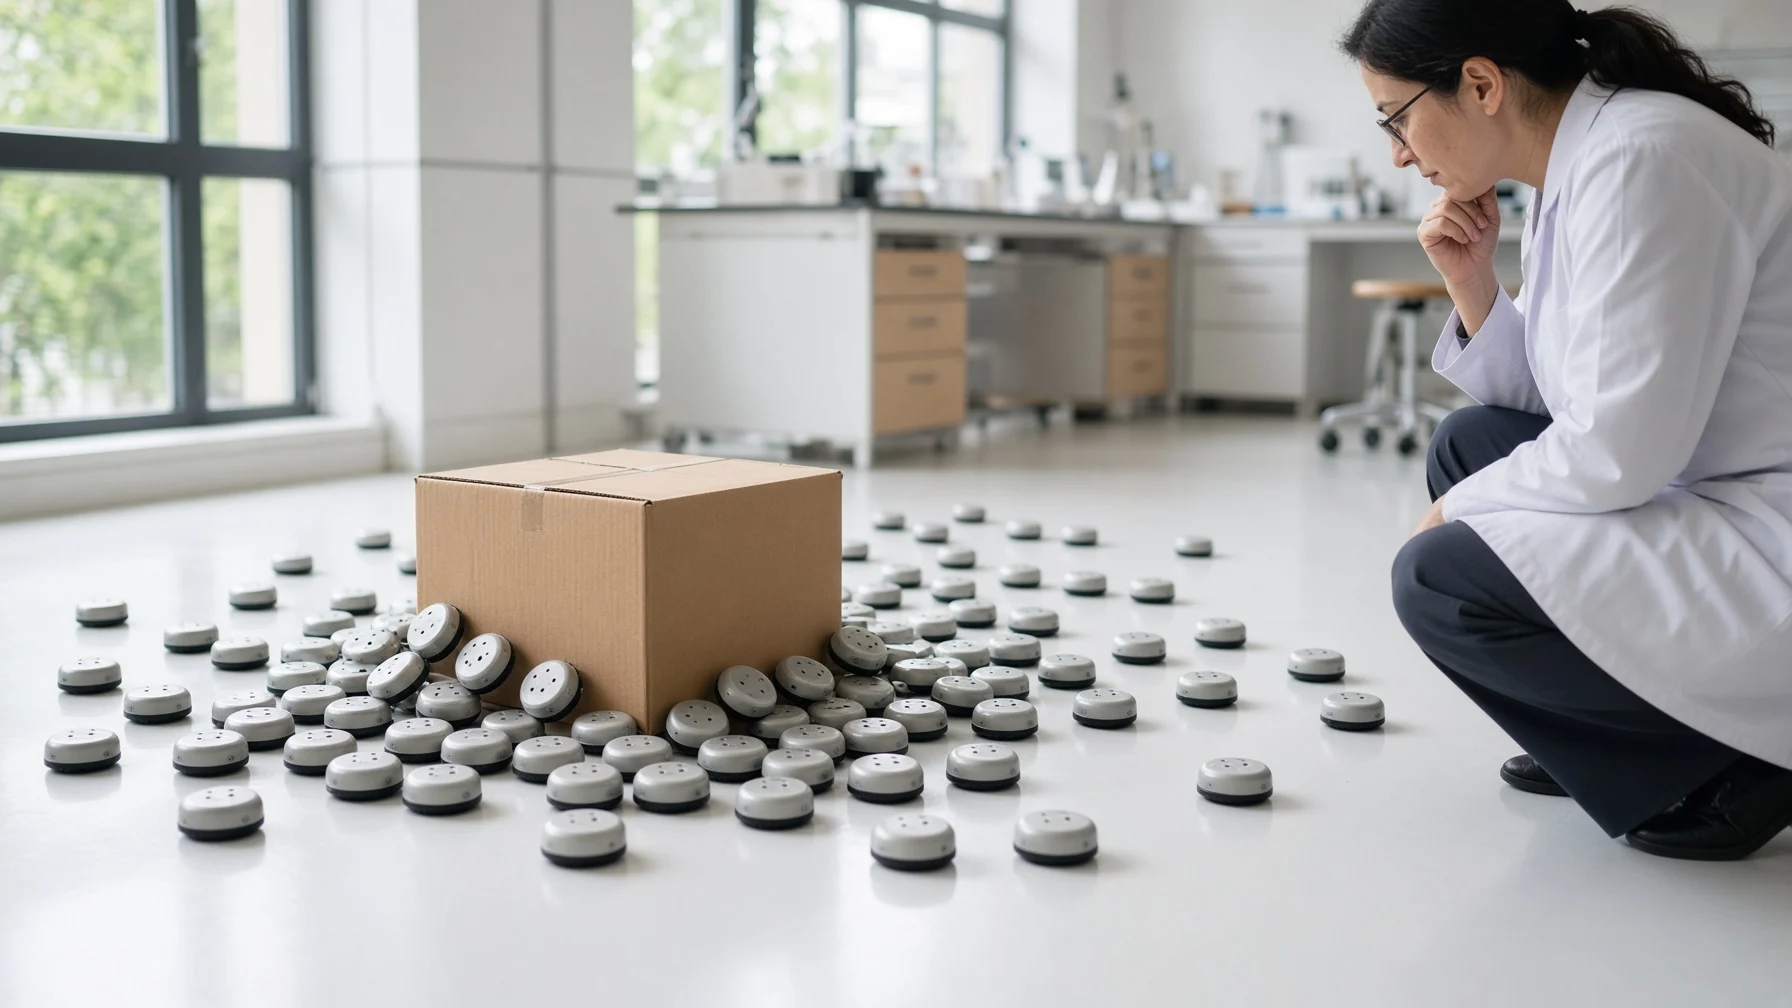
群体机器人是从研究昆虫、鸟群和鱼群的“群体智能(Swarm Intelligence)”中分化出来的。相关研究从2000年代初开始大量增加。在欧盟于2001年至2005年资助的“SWARM-BOTS”项目中,最多20台机器人把身体相互连接起来,进行了共同搬运物体的实验。随后的“Swarmanoid”项目(2006~2010)则把会飞的机器人、能爬墙的机器人和在地面行驶的机器人编成一队,让它们去寻找并取回物品。
(1)没有首领的群体
群体机器人中没有俯瞰全局、发号施令的机器人。每台机器人只感知身边的同伴和周围环境,并根据这些信息自行决定下一步行动。
(2)数量越多越强的结构
与一般的机器人团队不同,群体机器人以数量非常多为前提。因此,把机器人做得又小又便宜的小型化被视为一项重要课题。
驱动群体机器人的原理
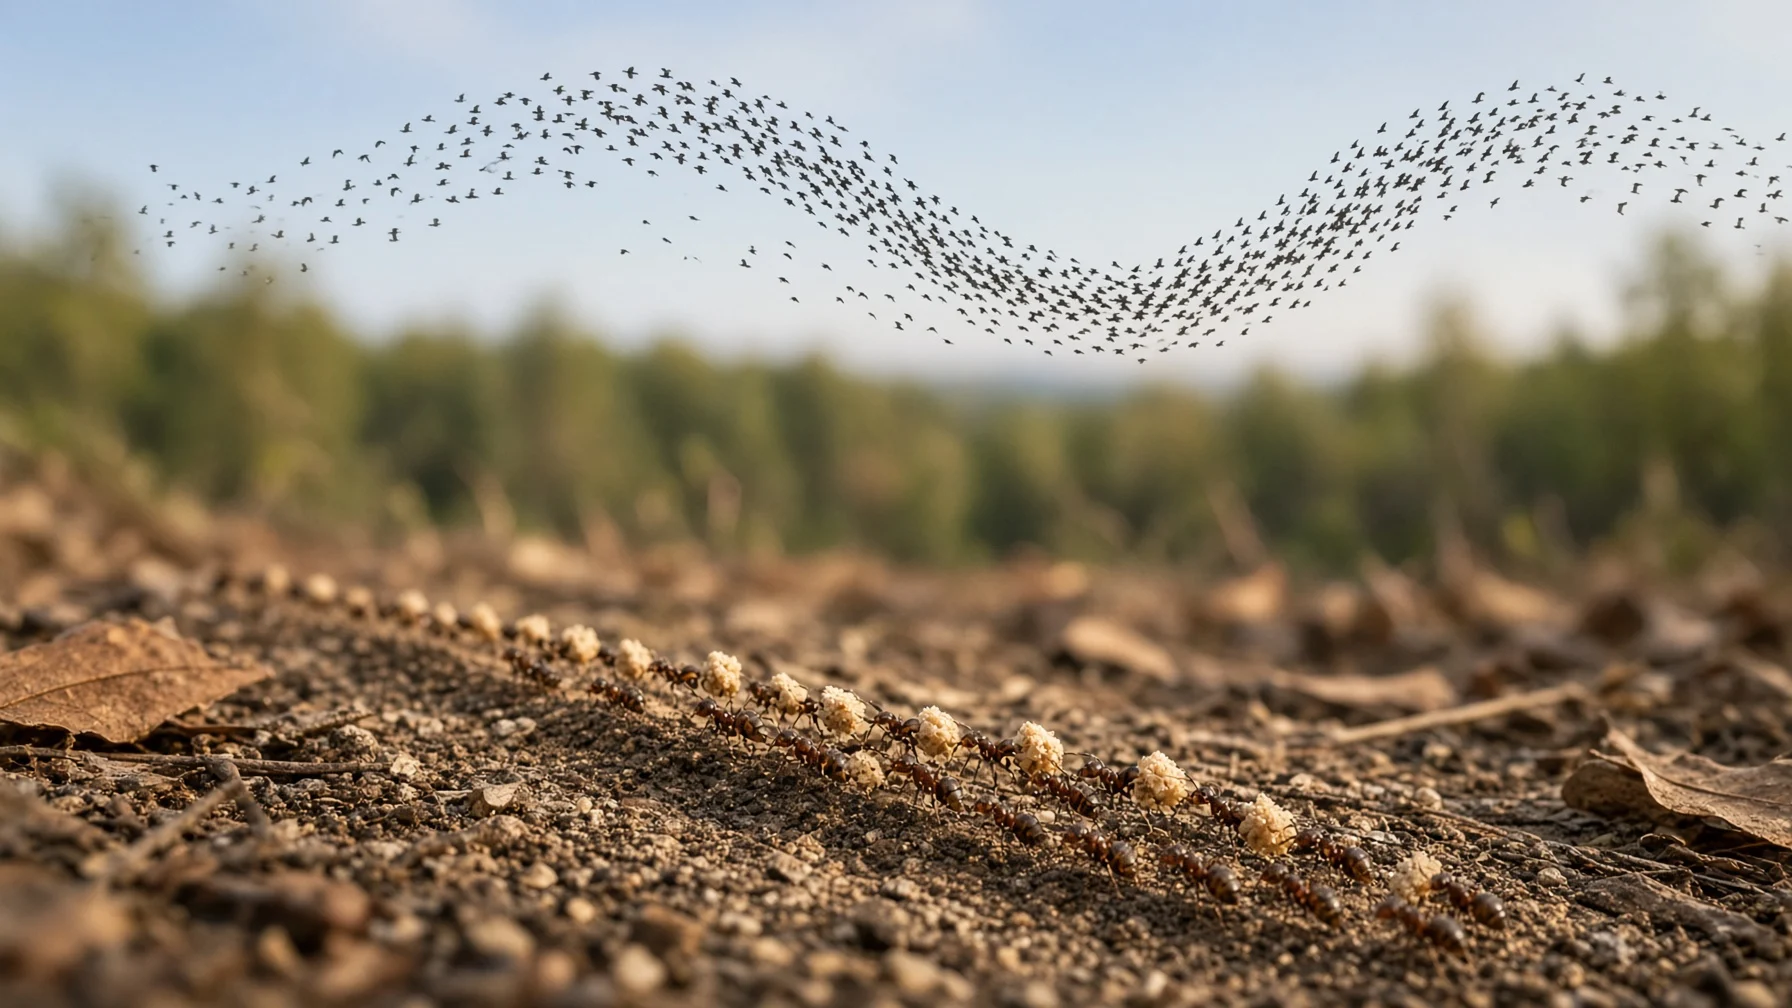
群体机器人的核心是“涌现(Emergence)”,即简单规则聚在一起时,复杂行为会自然而然地产生。研究人员从自然界借来了这些规则。
- Boids规则(Boids):1986年,克雷格·雷诺兹(Craig Reynolds)在编写模仿鸟群的程序时,仅用“不要离邻居太近”“与邻居朝同一方向飞”“向邻居群体的中心靠拢”这三条规则,就再现了自然的群体飞行。这种方法还被用于1992年电影《蝙蝠侠归来》(Batman Returns)中的蝙蝠群镜头。
- 共识主动性(Stigmergy):这是法国生物学家皮埃尔-保罗·格拉塞(Pierre-Paul Grassé)在1959年观察白蚁时提出的术语,指一个个体在环境中留下的痕迹引导其他个体下一步行动的间接交流方式。蚂蚁留下的信息素路径就是典型的例子。
- 近距离通信(Local Communication):机器人通过红外线或无线信号,只与身边的同伴简短地交换信息。
得益于这些原理,即使有几台机器人出现故障,其余的机器人也能继续工作;增加机器人时无需大幅修改设计;还能根据情况一边转换角色一边行动。研究人员把这三项优点分别称为鲁棒性、可扩展性和灵活性。
实验室与现场的群体机器人
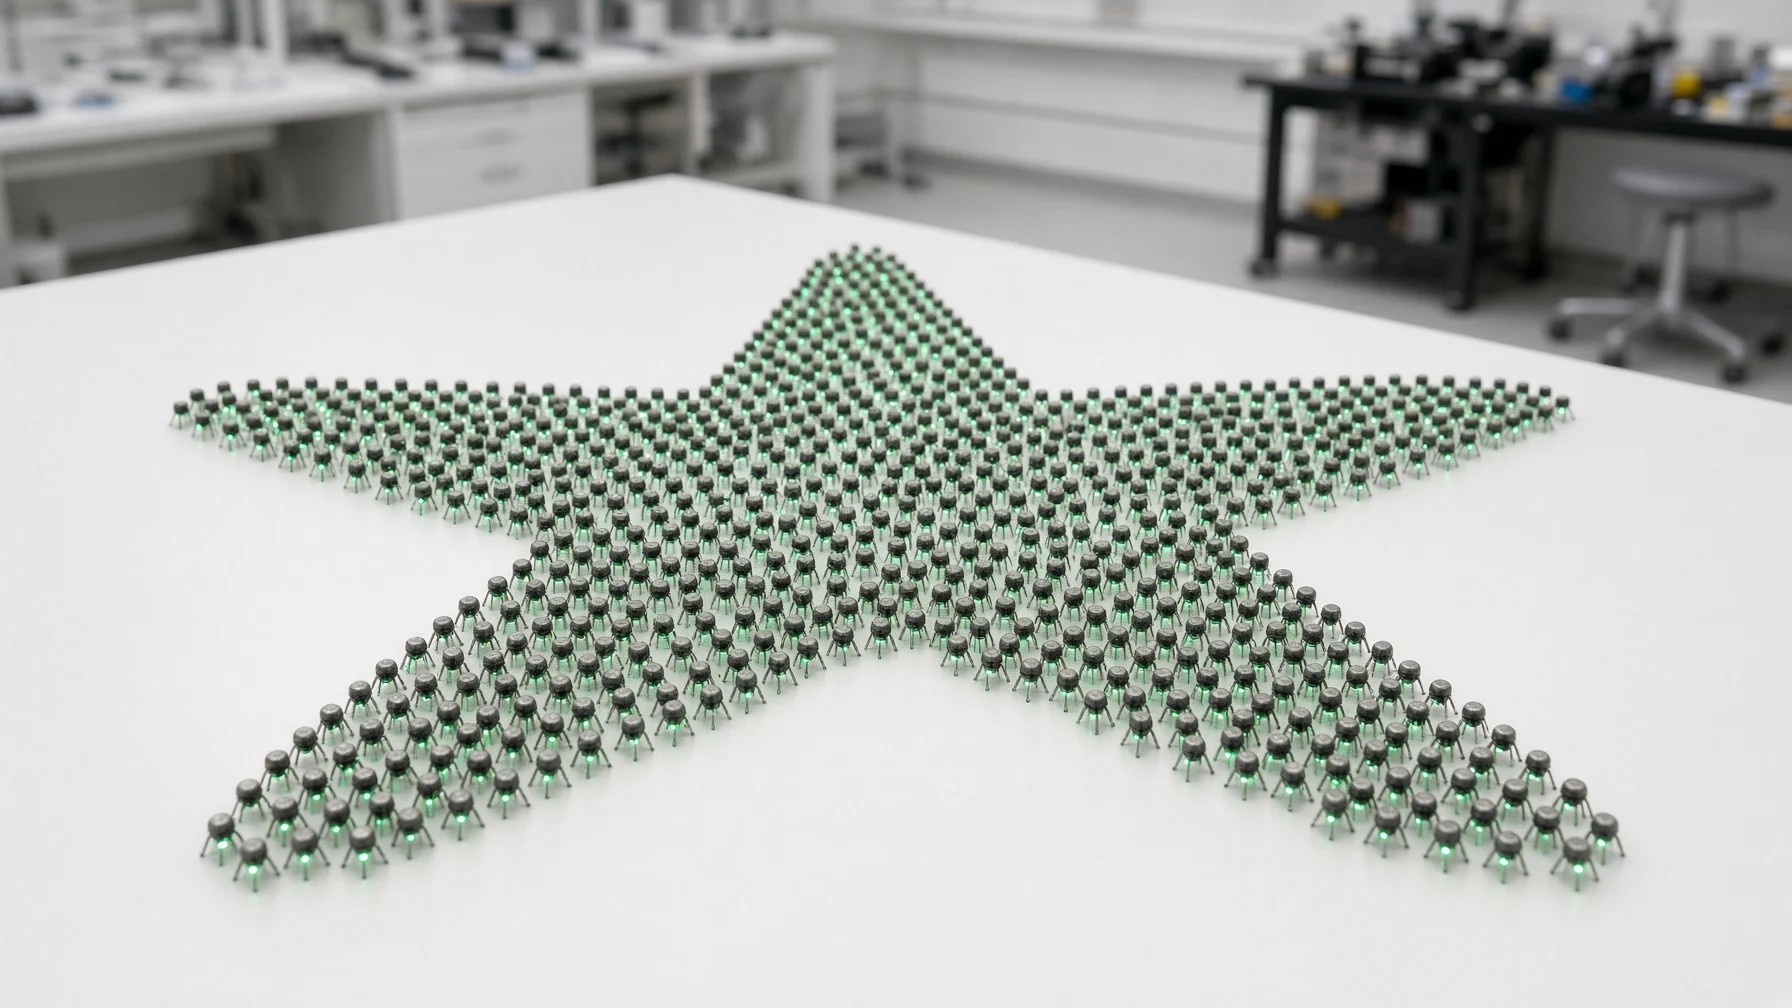
群体机器人已经走出实验室,迈向天空和施工现场。
[案例1] 一千台机器人:Kilobot
美国哈佛大学的拉迪卡·纳格帕尔(Radhika Nagpal)和迈克尔·鲁宾斯坦(Michael Rubenstein)研制的Kilobot是一种高3.3cm的小型机器人。它不用轮子,而是靠两个振动电机移动,把零件成本降到了15美元以下。2014年,研究团队展示了1,024台Kilobot只靠与邻居交换信号,就自行组成字母K和海星等图形的场景。由于无法一台一台地操作上千台机器人,他们还设计了用头顶上的红外装置一次性向所有机器人下载程序的方式,这一点也引人注目。
[案例2] 像白蚁一样筑巢的机器人与无人机表演
同一所大学的“TERMES”机器人模仿白蚁的共识主动性,只看已经堆好的砖块形状来决定下一块砖的位置,堆起了阶梯和金字塔等结构。也就是说,机器人之间并不直接交流,而是把堆好的成果当作信号。在韩国,韩国航空宇宙研究院为纪念三一运动100周年,还展示过100架无人机一起飞行的集群飞行。
群体机器人的用途与尚待解决的课题
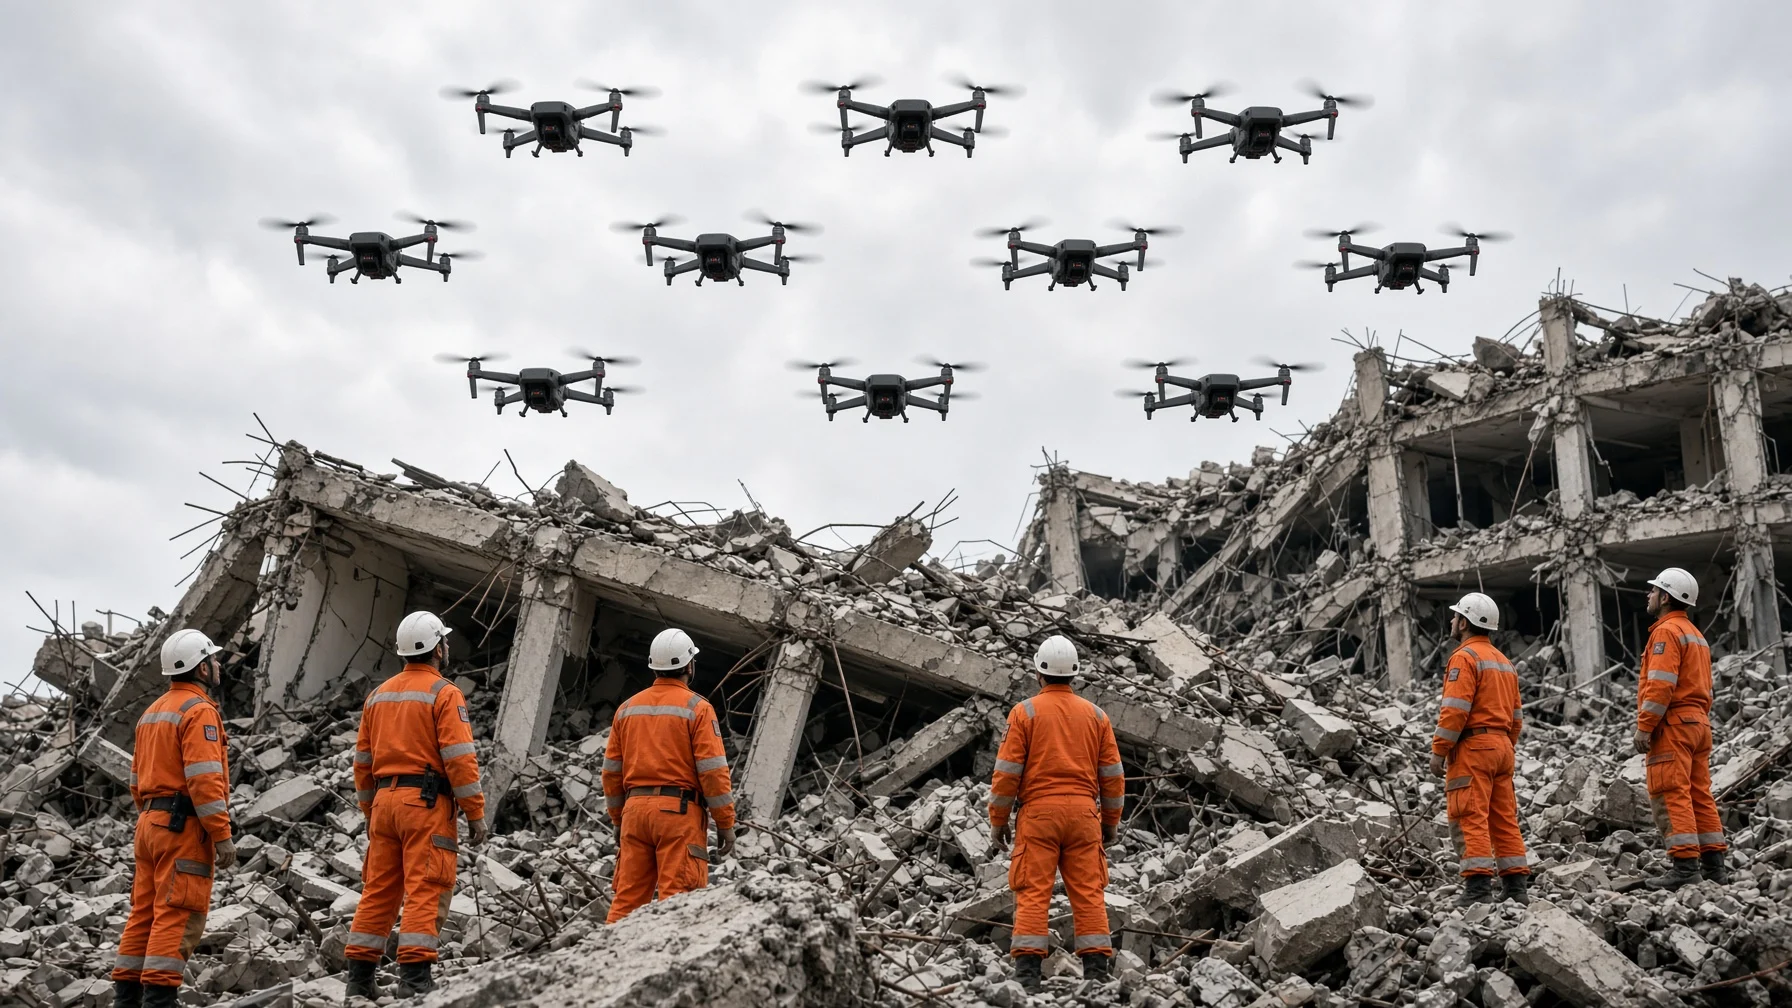
群体机器人在人难以进入的危险场所,或需要快速勘察大片区域的工作中尤其有用。
(1)值得期待的用途
它们可用于单台机器人难以胜任的工作,例如在倒塌建筑中搜寻幸存者、监测大片农田和森林、追踪污染物以及太空探索。多架无人机分担重物的配送,以及多台机器人共同打印大型结构的3D打印也在研究之中。2023年,美国华盛顿大学与微软的研究团队展示了一群小型扬声器机器人,它们不用摄像头,只靠声音信号就能在桌面上自行散开,只捕捉或降低房间内特定区域的声音。
(2)有待解决的问题
即使规则很简单,也很难事先准确预测整体行为。小型机器人的电池续航和通信距离都很短,一个人要看管和操作大量机器人,负担也很重。像军用集群无人机那样能自行发起攻击的用途,也引发了伦理争议。
群体机器人是一项从“众多普通个体能比一台出色的机器走得更远”这一想法出发的技术。即使没有首领,只要几条观察邻居的小规则聚在一起,群体就能找到道路、建造房屋,并在天空中作画。
各自遵守分内的小规则,与身边的同伴分享信号,这就是协同工作的智能的第一步。