Al iluminar el escritorio con una linterna, un robot de juguete huye atropelladamente de la luz y el otro se lanza directamente hacia ella. ¿Podrías creer que ambos tienen exactamente las mismas piezas y que lo único que cambia es cómo se conectan dos cables? Estas máquinas tan sencillas, que un neurocientífico ideó en un experimento mental, se llaman «vehículos de Braitenberg (Braitenberg Vehicles)».
En pocas palabras, los vehículos de Braitenberg son pequeños robots imaginarios cuyos sensores se conectan directamente a las ruedas mediante cables y que, solo por la forma en que están conectados, muestran comportamientos que parecen expresar miedo, agresividad o amor. El neurocientífico italiano y especialista en cibernética Valentino Braitenberg los presentó por primera vez en su libro «Vehicles: Experiments in Synthetic Psychology», publicado por MIT Press en 1984.
En este artículo veremos, por orden, cómo surgieron los vehículos de Braitenberg, cuatro vehículos ilustrados y los términos principales, sus usos en robótica y educación, y las ideas y limitaciones que puso de manifiesto el experimento.
Una personalidad creada por dos cables: los vehículos de Braitenberg
1. Cómo surgieron los vehículos de Braitenberg
Braitenberg nació en 1926 en Bolzano, Italia. En 1968 cofundó el Instituto Max Planck de Cibernética Biológica en Tubinga, Alemania, y fue su codirector hasta que se jubiló en 1994. Dedicó su vida a estudiar las conexiones neuronales del cerebro y propuso explorar cómo surge el comportamiento construyendo máquinas muy simples una a una, en lugar de empezar por diseccionar el complejo cerebro.
(1) Un experimento mental
Los vehículos del libro son un experimento mental, no máquinas fabricadas en serie. Quien lee conecta sensores y motores sobre el papel e imagina cómo se movería la máquina, siguiendo el experimento paso a paso.
(2) El vehículo más sencillo: el vehículo 1
En el primer vehículo, un sensor acciona una rueda. Cuanto mayor es la temperatura o la intensidad de la luz que detecta el sensor, más rápido avanza. Así, pasa deprisa por las zonas cálidas y va más despacio por las frías, como si le gustara el frío. Si el rozamiento con el suelo es irregular, la trayectoria zigzaguea y quien lo observa puede percibir incluso cierta inquietud, como si el vehículo estuviera vivo.
(3) 14 tipos cada vez más complejos
El libro va incorporando vehículos hasta llegar a un total de 14 tipos. Los primeros muestran reacciones sencillas, como seguir o evitar la luz. A medida que avanza, el libro imagina estructuras que imitan funciones mentales más complejas, como la memoria, la formación de conceptos y el pensamiento.
2. Cuatro vehículos ilustrados y términos principales
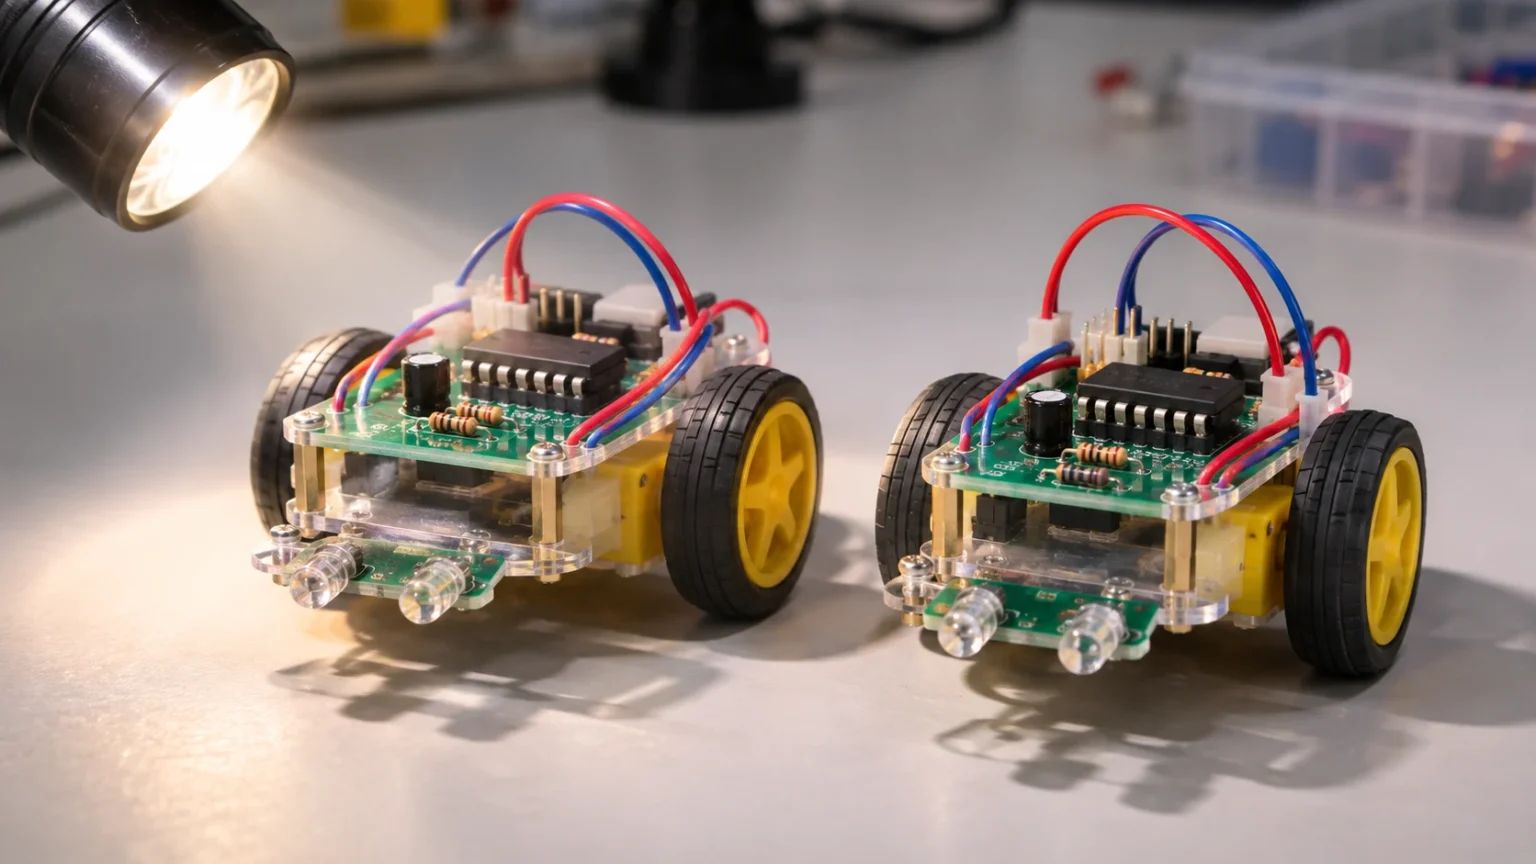
Los vehículos 2 y 3 tienen el mismo chasis, con dos sensores delante y dos ruedas detrás. Solo difieren en dos aspectos: si cada sensor se conecta a la rueda del mismo lado o a la del lado opuesto, y si las ruedas giran más rápido o más despacio al aumentar la intensidad de la luz.

- Conexión ipsilateral (Ipsilateral Connection). El cableado hace que el sensor izquierdo accione la rueda izquierda y el sensor derecho, la rueda derecha.
- Conexión contralateral (Contralateral Connection). Los cables se cruzan para que el sensor izquierdo accione la rueda derecha y el sensor derecho, la rueda izquierda.
- Conexión excitatoria (Excitatory Connection). Cuanto más intenso es el estímulo, más rápido gira la rueda.
- Conexión inhibitoria (Inhibitory Connection). Cuanto más intenso es el estímulo, más despacio gira la rueda.
(1) El vehículo miedoso 2a
En el vehículo con conexiones ipsilaterales y excitatorias, la rueda del lado más cercano a la luz gira más rápido y el vehículo vira en sentido contrario a la luz. Como parece huir de ella, recibe el nombre de «Miedo (Fear)».
(2) El vehículo agresor 2b
Si se cruzan los cables, la rueda del lado opuesto a la luz acelera y el vehículo gira hacia ella. Cuanto más se acerca, más rápido avanza, hasta que choca contra la fuente luminosa. De ahí el nombre de «Agresividad (Aggression)».
(3) El enamorado y el explorador, 3a y 3b
Si las conexiones del mismo cableado pasan a ser inhibitorias, el vehículo va más despacio a medida que se acerca a la fuente luminosa. El 3a, con conexión ipsilateral, se detiene junto a la luz, orientado hacia ella, y por eso se llama «Amor (Love)». El 3b, con conexión cruzada, se detiene de espaldas a la luz y luego se marcha en busca de un estímulo más intenso, por lo que se llama «Explorador (Explorer)».
3. Usos en robótica y educación

Los vehículos de Braitenberg nacieron como un experimento mental, pero la sencillez de sus componentes facilitó su construcción como robots reales. Como solo hacen falta dos sensores de luz y dos motores, llevan mucho tiempo utilizándose como primera actividad práctica en laboratorios y aulas.
(1) Punto de partida de la robótica reactiva
La respuesta directa a las lecturas de los sensores, sin elaborar mapas ni hacer planes, se asemeja a planteamientos de la robótica basada en comportamientos, como la arquitectura de subsunción (Subsumption Architecture), que organiza comportamientos sencillos en capas.
(2) Robots con circuitos analógicos
Los robots analógicos, como los robots BEAM que siguen la luz solo con transistores y sensores, sin microcontrolador, también suelen usar este tipo de cableado. El propio circuito genera el comportamiento incluso sin un programa.
(3) Enseñanza de programación y simuladores
Con kits de robótica educativa y simuladores informáticos, los estudiantes comprueban directamente cómo cambia el comportamiento al modificar una sola conexión. Una sola línea de código que pasa la lectura del sensor izquierdo al motor derecho equivale a una conexión cruzada.
4. Ideas y límites de los vehículos de Braitenberg

Quienes observan los vehículos suelen decir que se han asustado, que se han enfadado o que se han enamorado. Sin embargo, dentro del vehículo solo hay unos cuantos cables. Carece de emociones y objetivos. De esa diferencia extrajo Braitenberg una lección importante para entender el comportamiento.
(1) Análisis cuesta arriba, invención cuesta abajo
El libro presenta una idea llamada «ley del análisis cuesta arriba y la invención cuesta abajo (Law of Uphill Analysis and Downhill Invention)». Deducir la estructura interna a partir del comportamiento observable cuesta tanto como subir una pendiente. En cambio, al construir directamente una estructura sencilla se pueden obtener comportamientos sorprendentes con la facilidad de quien va cuesta abajo.
(2) La mente que atribuye el observador
Nombres como «miedo» o «amor» los pone quien observa el vehículo. Esto muestra la tendencia humana a interpretar incluso los movimientos simples como señales de intención y emoción.
(3) Los límites de la simplicidad
La conexión directa entre sensores y ruedas no permite planificar rutas en entornos reales con muchos obstáculos o con objetivos cambiantes. Por eso, los robots actuales combinan esta capa reactiva con funciones añadidas como la elaboración de mapas y la planificación de rutas.
En definitiva, los vehículos de Braitenberg muestran que un comportamiento aparentemente complejo no siempre surge de una mente compleja. Para empezar a entender estos vehículos basta una idea sencilla: cambiar cómo se conecta un cable puede cambiar su personalidad.