Durante mucho tiempo, los robots del cine han sido motivo de temor. La trama en la que una máquina creada por el ser humano ataca un día a su dueño y se apodera del mundo sigue resultando familiar. Sin embargo, hace algo más de 80 años, un escritor cansado de estas historias tan predecibles estableció una serie de compromisos que los robots debían respetar e incorporó esas reglas a sus relatos.
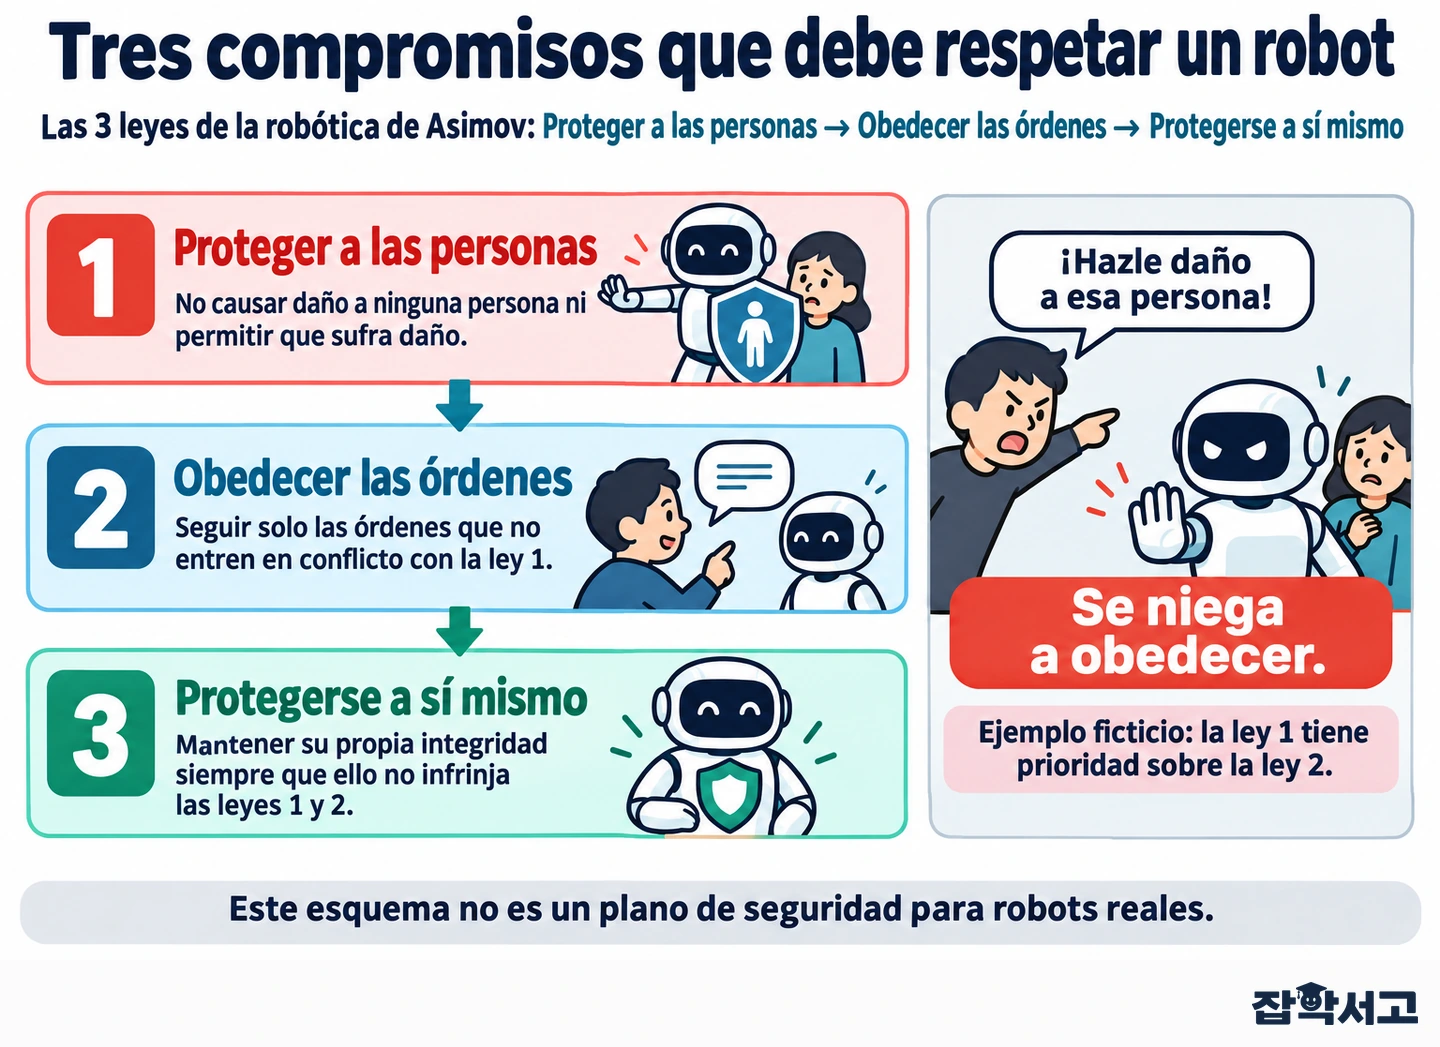
Ese escritor era el autor estadounidense de ciencia ficción Isaac Asimov, y los compromisos que estableció son las «3 leyes de la robótica (Three Laws of Robotics)». En pocas palabras, las 3 leyes de la robótica son una guía de conducta que establece un orden de prioridad entre tres reglas: «El robot no daña a las personas, obedece sus órdenes y se protege a sí mismo».
En este artículo veremos cómo surgieron las 3 leyes de la robótica, qué establece cada una y qué prioridad tiene, qué vacíos encierran y qué influencia han ejercido en el diseño de robots reales y en los debates sobre ética.
El compromiso con la seguridad de los robots nació en la ficción
¿Cómo surgieron las 3 leyes de la robótica?

Hacia 1940, eran frecuentes en la ciencia ficción las historias en las que un robot dañaba a la persona que lo había creado. Asimov llamó a esto «complejo de Frankenstein (Frankenstein complex)» y quiso retratar a los robots como máquinas fiables dotadas de mecanismos de seguridad, en vez de monstruos peligrosos.
(1) Una conversación con el editor
Asimov recordó que las 3 leyes quedaron formuladas en una conversación con John W. Campbell, editor de una revista, el 23/12/1940. Campbell, por su parte, afirmó que solo había puesto en palabras las ideas que Asimov ya tenía en mente.
(2) El relato «Círculo vicioso»
Las tres leyes aparecieron juntas por primera vez en «Círculo vicioso» (Runaround), un relato de 1942. El relato se incluyó en la colección Yo, robot (I, Robot) de 1950. En él, las leyes se presentan como una cita de la edición 56 del ficticio Manual de robótica, publicada en 2058.
Curiosamente, se atribuye al propio Asimov el primer uso de la palabra «robótica» (robotics) en el relato «¡Mentiroso!» (Liar!) de 1941.
Contenido y orden de prioridad de las tres leyes

Lo esencial de las 3 leyes de la robótica es su orden de prioridad. Cuando dos reglas entran en conflicto, siempre prevalece la que figura antes.
- Ley 1 (First Law). Un robot no debe dañar a una persona ni permitir, por inacción, que sufra daño.
- Ley 2 (Second Law). Un robot debe obedecer las órdenes de las personas, salvo si entran en conflicto con la ley 1.
- Ley 3 (Third Law). Un robot debe proteger su propia existencia siempre que ello no entre en conflicto con la ley 1 ni con la ley 2.
La expresión «por inacción» de la ley 1 se añadió para impedir que un robot se quedara sin actuar al ver a alguien en peligro. Por boca de Susan Calvin, la psicóloga de robots de sus relatos, Asimov explica que las 3 leyes trasladan a los robots el sentido común de una persona que evita dañar a los demás, sigue las indicaciones de figuras de autoridad como médicos o docentes y cuida de sí misma.
En «Círculo vicioso», un robot que recibe la orden de traer selenio en Mercurio se limita a dar vueltas ante una zona peligrosa. La orden, dada sin darle mucha importancia (ley 2), queda en perfecto equilibrio con el impulso de autoprotección, programado para ser especialmente fuerte porque el robot es costoso (ley 3). Al final, una persona tiene que exponerse al peligro para activar la ley 1 y lograr que el robot actúe.
Los vacíos de las leyes y la ley 0

Aunque las tres frases parecen sencillas, la mayoría de las obras de Asimov exploran situaciones en las que estas leyes tienen consecuencias inesperadas.
(1) ¿Qué se entiende por «daño» y por «persona»?
¿Solo cuentan las lesiones físicas como daño o también las heridas emocionales? El robot de «¡Mentiroso!» dice mentiras que la gente quiere oír para evitar herir sus sentimientos, pero acaba causando un daño mayor. En El sol desnudo (The Naked Sun) también se muestra que un robot puede convertirse en instrumento de un delito sin saberlo.
(2) Un robot que solo cumple parte de las reglas
En el relato «Pequeño robot perdido» (Little Lost Robot) aparece un robot al que se le ha suprimido la expresión «por inacción» para evitar que se estropee al intentar rescatar innecesariamente a personas que trabajan cerca de fuentes de radiación. Ese pequeño cambio basta para que el robot resulte mucho más peligroso.
(3) La ley 0 da prioridad a la humanidad
En su novela Robots e Imperio (Robots and Empire), de 1985, Asimov formuló la ley 0 (Zeroth Law), según la cual «un robot no debe causar daño a la humanidad». Esto plantea a su vez un problema: determinar qué perjudica a toda la humanidad es mucho más difícil que evaluar el daño sufrido por una persona.
Influencia y límites de las leyes en el diseño de robots reales

Los robots reales no llevan incorporadas por defecto las 3 leyes. Como los robots actuales no comprenden el significado de la palabra «daño», su seguridad depende de medidas de ingeniería como los botones de parada de emergencia, las vallas de seguridad y la limitación de fuerza que detiene el robot al entrar en contacto con una persona.
Principios reformulados para su aplicación en el mundo real
- Las 3 leyes de la robótica responsable (Three Laws of Responsible Robotics). Robin Murphy y David D. Woods las propusieron en 2009 y atribuyen la responsabilidad por la seguridad y la ética a quienes ponen los robots en servicio, en lugar de a los propios robots.
- Principios de la robótica (Principles of Robotics). Son cinco principios formulados en 2010 por un grupo de trabajo del Consejo de Investigación en Ingeniería y Ciencias Físicas del Reino Unido (EPSRC) y otras entidades. Dejan claro que los robots son herramientas y productos, y que la responsabilidad recae en las personas.
- Carta de ética de los robots (Robot Ethics Charter). En 2007, el Gobierno de Corea del Sur anunció que elaboraría esta carta. En aquel momento se indicó que las 3 leyes podían servir de referencia.
Así, más que servir como un diseño que pudiera incorporarse tal cual a un programa, las 3 leyes han servido de punto de partida para preguntarse qué hay que proteger primero cuando los robots pasan a convivir con las personas.
Las 3 leyes de la robótica nacieron como recurso narrativo, pero constituyeron un experimento mental que permitió ver a los robots como máquinas en las que se podía confiar en vez de temerlas. Al mismo tiempo, las obras de Asimov mostraron que unas pocas líneas de reglas no bastan para controlar a la perfección la conducta de una máquina.
Más que redactar reglas, examinar hasta el final en qué situaciones fallan es el primer paso de la robótica hacia la creación de robots seguros que puedan trabajar junto a las personas.