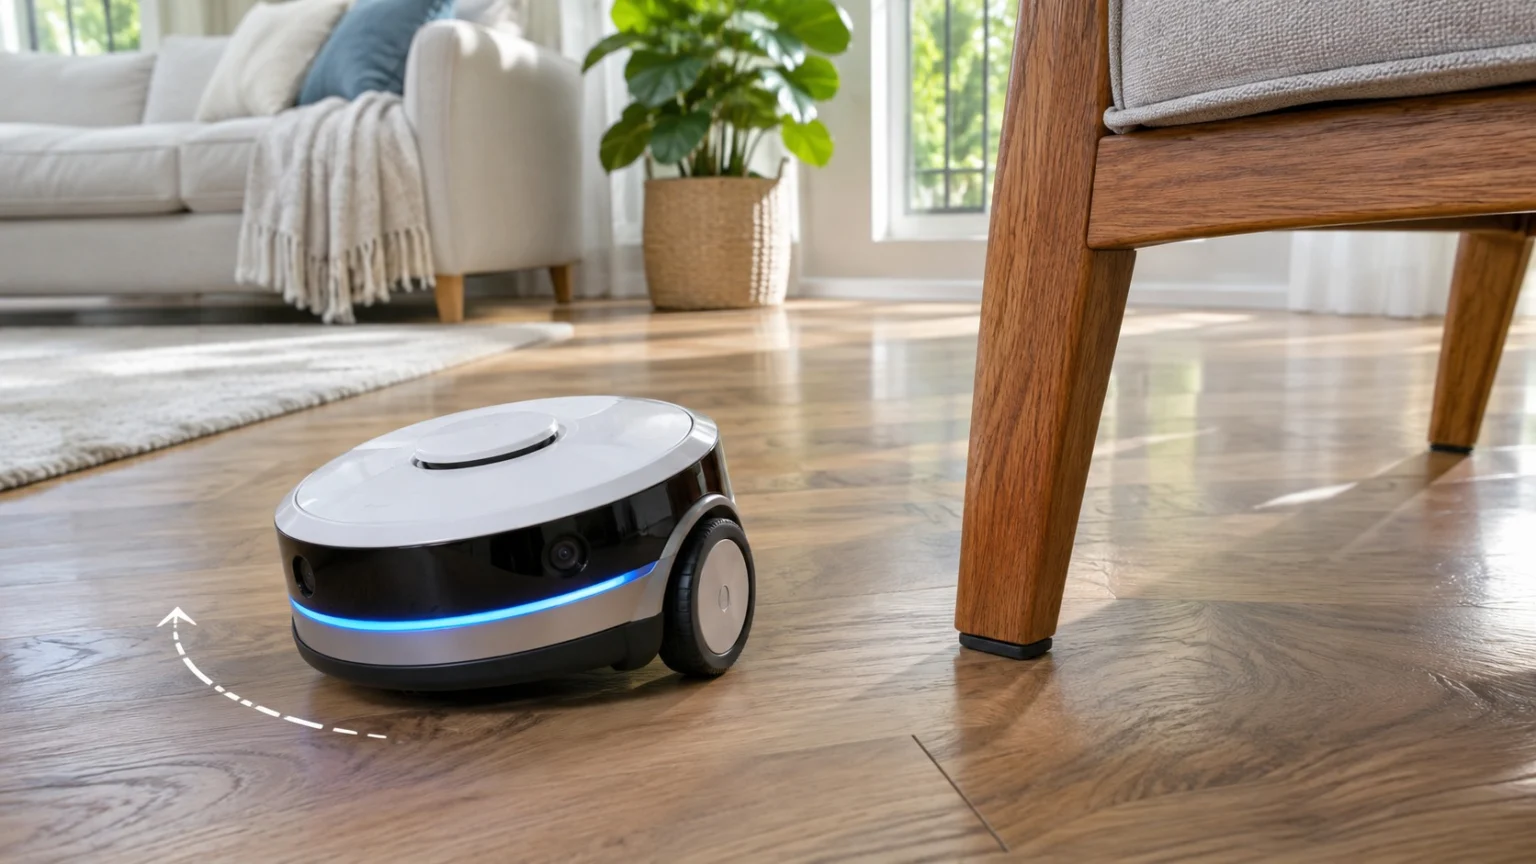
掃除ロボットがリビングを動き回り、椅子の脚にぶつかると、少し下がって向きを変え、また進んでいきます。家の中の地図を完璧に描き、一瞬一瞬で次の動作を計算しているように見えますが、実はごく単純な反応をいくつか組み合わせるだけで、こうした動きを作ることができます。あまり考えないロボットのほうがかえってよく動けるとしたら、どうでしょうか。この問いから生まれたロボット設計の方式が、「サブサンプション・アーキテクチャ(Subsumption Architecture)」です。
サブサンプション・アーキテクチャとは、簡単に言うと「単純な行動の層を下から順に積み上げ、必要なときに上の層が下の層の行動を押さえて代わりに動くようにしたロボット制御の方式」のことです。アメリカのMITのロボット研究者ロドニー・ブルックス(Rodney Brooks)が1986年の論文で初めて紹介し、のちに行動ベースロボティクス(Behavior-Based Robotics)の出発点となりました。
本記事では、サブサンプション・アーキテクチャが登場した背景から、層を積んで動く仕組み、この方式で作られたロボットたち、そして長所と限界まで、順に見ていきます。
考えるより反応を優先したロボット設計
サブサンプション・アーキテクチャが登場した背景
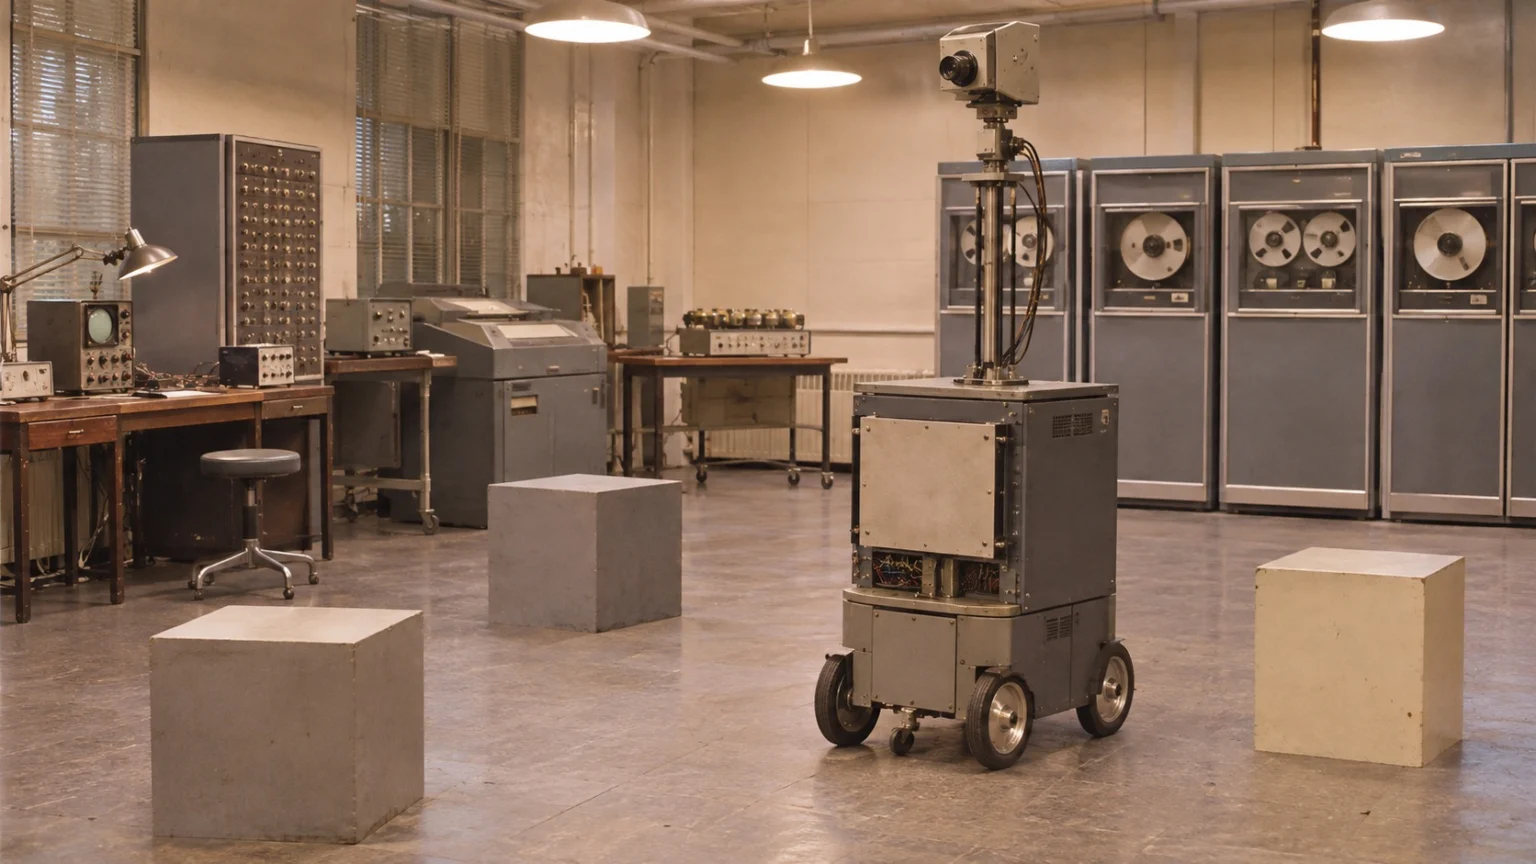
1980年代まで、ロボット研究の主流は、世界をそのまま頭の中に写し取り、計画を立ててから動く方式でした。
(1) ゆっくり考えるロボットの限界
1960年代末にアメリカのスタンフォード研究所で作られたシェイキー(Shakey)は、周囲を記号でできたモデルに置き換え、そのモデルの上で計画を立ててから、ようやく一歩ずつ動きました。計算に時間がかかり、人が行き交う実際の空間では、間に合うように反応することが難しかったのです。
(2) 感知・計画・行動という一列の構造
当時のロボットは、感知し、モデルを作り、計画を立て、行動するという段階を一本につなげていました。途中の段階がひとつ詰まるだけで、ロボット全体が止まってしまう弱点がありました。
(3) 世界こそが最良のモデルである
ブルックスは、世界をわざわざ頭の中に描き直す必要はなく、センサーで直接見てすぐに反応すればよいと主張しました。彼の言葉どおり、「世界そのものが最良のモデル」という考え方です。
層を積んで動く仕組み
サブサンプション・アーキテクチャは、ひとつの大きな頭脳の代わりに、それぞれがひとつの仕事だけを受け持つ複数の行動の層でロボットを動かします。
- 障害物回避(Avoid Objects):いちばん下の層で、何かに近づくと止まったり避けたりします。
- うろうろ歩き(Wander):その上の層で、決まった目標なしにあちこち動き回ります。
- 探索(Explore):さらに上の層で、遠くに見える場所を選んでそちらへ向かいます。
すべての層はセンサーの情報を同時に受け取り、それぞれ独立して働きます。中央ですべてを指揮する部分はありません。上の層は、下の層の信号を遮ったり自分の信号にすり替えたりして行動の優先順位を決め、これを抑制(Inhibition)と置換(Suppression)と呼びます。上の層が下の層を「包摂する」という名前も、ここから来ています。
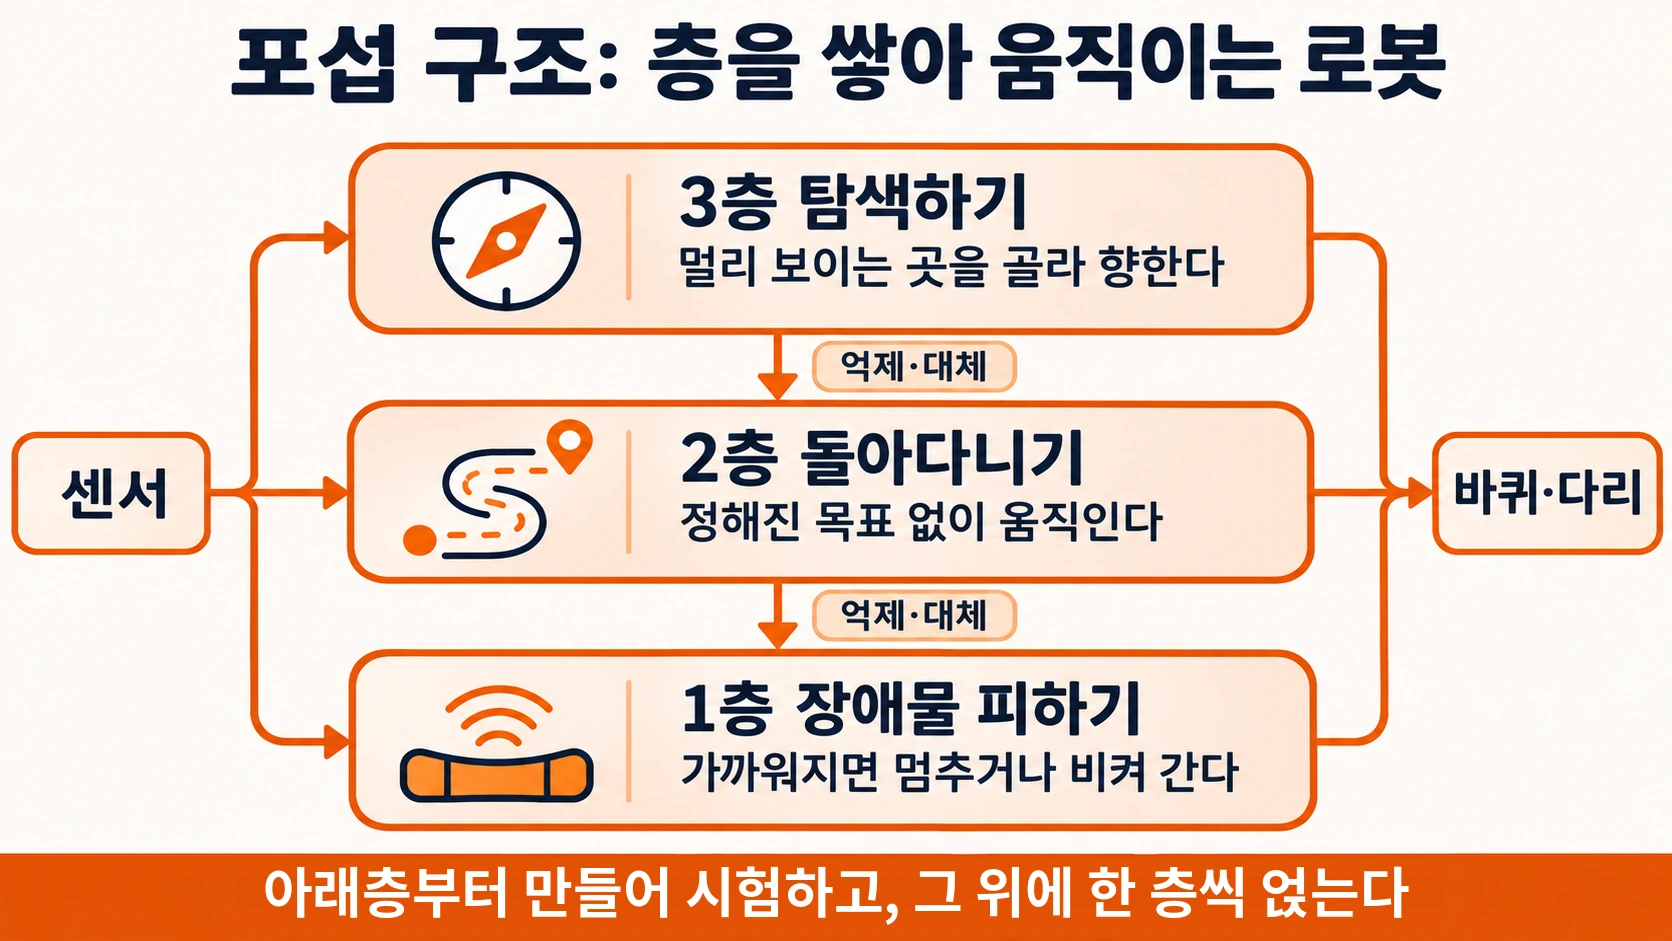
たとえば、探索の層が遠くのドアへ向かうよう命令している間に、目の前に箱が現れると、障害物回避の層が先に反応して体の向きを変えます。箱を通り過ぎると、再び探索の層の命令が続くので、ロボットは計画を立て直さなくても自然に道を見つけていきます。
開発の順序も下から上へとつながっています。いちばん下の層を先に作って十分にテストし、うまく動いたらその上に新しい層を載せて再びテストします。上の層が壊れても下の層はそのまま残るため、ロボットは少なくとも何かにぶつからずに動くことができます。
サブサンプション・アーキテクチャで作られたロボットたち
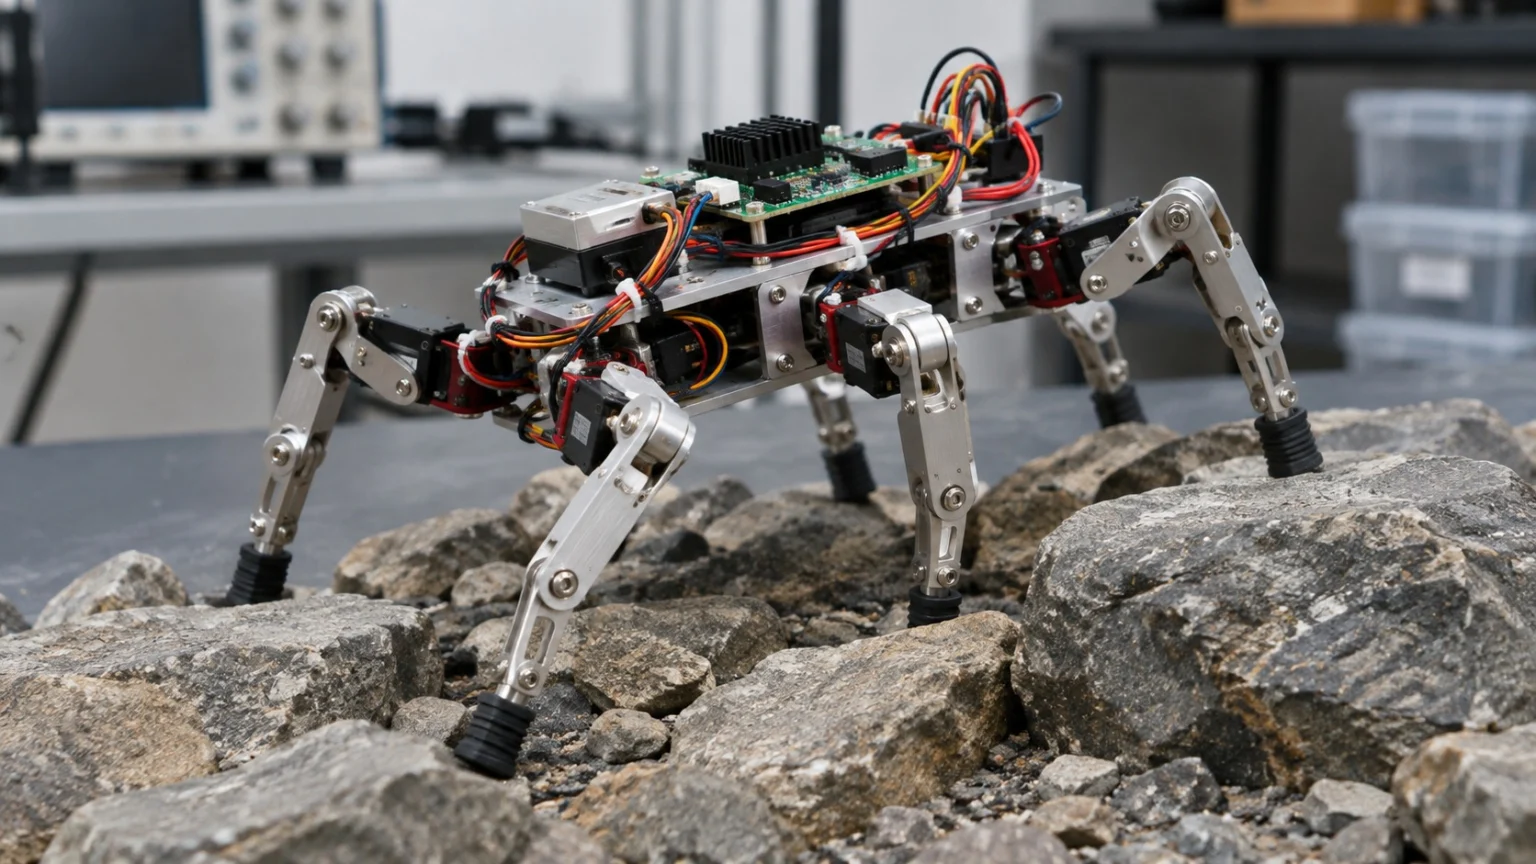
ブルックスとMITの研究チームは、この原理で実際の空間を動き回るロボットをいくつも作りました。
アレン、オフィスを歩き回った最初のロボット
アレン(Allen)は、サブサンプション・アーキテクチャを初めて適用した車輪付きのロボットです。人や壁を避けながら、研究室の廊下を自力で動き回りました。
ジェンギス、六本脚で歩くロボット
ジェンギス(Genghis)は、六本の脚を持つ小さな歩行ロボットです。脚ごとに単純な反応を積み重ね、でこぼこの地面でも昆虫のように歩くことができました。
ハーバート、空き缶を集めるロボット
ハーバート(Herbert)は、オフィスの机の上にある空の飲料缶を見つけて拾ってくるロボットです。全体の地図がなくても、目の前の状況に反応するだけで、かなり複雑な仕事をやってのけました。
長所と限界
サブサンプション・アーキテクチャはロボット工学の方向を大きく変えましたが、あらゆる仕事に合う万能の方式ではありませんでした。
(1) 速くて頑丈な反応
センサーと行動が直接つながっているので、変化する環境にすぐ反応します。一つの層が壊れても残りの層が動きを続けるため、簡単には止まりません。
(2) 複雑な計画や記憶には弱い
大きな記憶装置や記号によるモデルがないため、広い地図を描くことや、長い手順の仕事を計画すること、言葉を理解することには不利です。
(3) 層が増えるほど調整が難しくなる
層が多くなると、どの層がいつ別の層を止めるべきかを決めるのが難しくなります。そのため、今日のロボットは、素早い反応の層とゆっくりした計画の層を併用するハイブリッド方式を選ぶことが多いのです。
サブサンプション・アーキテクチャは、賢い行動が必ずしも巨大な頭脳から生まれるわけではないことを示しました。ブルックスが共同創業したアイロボット(iRobot)の掃除ロボットのように、この考え方は研究室を越えて私たちのリビングにまで入ってきました。
1989年にブルックスは、同僚のアニータ・フリン(Anita Flynn)とともに、大きくて高価な探査機を一機送る代わりに、小さくて安価なロボットを何台も別の惑星へ送ろうという論文を発表したこともあります。この考えは、のちに小型の火星探査車が登場した流れとともに、よく語られます。
まずぶつからない方法を教え、その上に行動をひとつずつ載せていくこと。それが、自力で動くロボット設計の第一歩です。