Bạn đã bao giờ thấy ở cửa hàng đồ chơi một con búp bê nhỏ được đặt trên tấm ván nghiêng, rồi lạch bạch bước xuống từng bước dù không có dây cót hay pin chưa? Dù không có ai điều khiển, hai chân vẫn luân phiên đưa về phía trước, và chỉ khi hết dốc nó mới dừng lại. Trông có vẻ chỉ là một món đồ chơi đơn giản, nhưng bên trong lại ẩn chứa một bí mật quan trọng về cách con người bước đi.
Các nhà nghiên cứu robot đã nghiêm túc nghiên cứu nguyên lý này và chế tạo những cỗ máy bước đi chỉ nhờ trọng lực và quán tính, không cần động cơ hay bộ điều khiển. Ý tưởng cho rằng việc bước đi sẽ tự diễn ra nếu hình dạng cơ thể và cách phân bố trọng lượng được bố trí phù hợp chính là “bước đi động lực học thụ động (Passive Dynamic Walking)”.
Trong tài liệu này, chúng ta sẽ lần lượt tìm hiểu ý nghĩa và bối cảnh ra đời của bước đi động lực học thụ động, nguyên lý khiến máy móc tự bước đi, những trường hợp phát triển thành robot đi trên mặt phẳng, cùng ý nghĩa và giới hạn của nghiên cứu này.
Kỹ thuật bước đi không cần gắng sức: nguyên lý và sự phát triển của bước đi động lực học thụ động
Bước đi động lực học thụ động là gì?
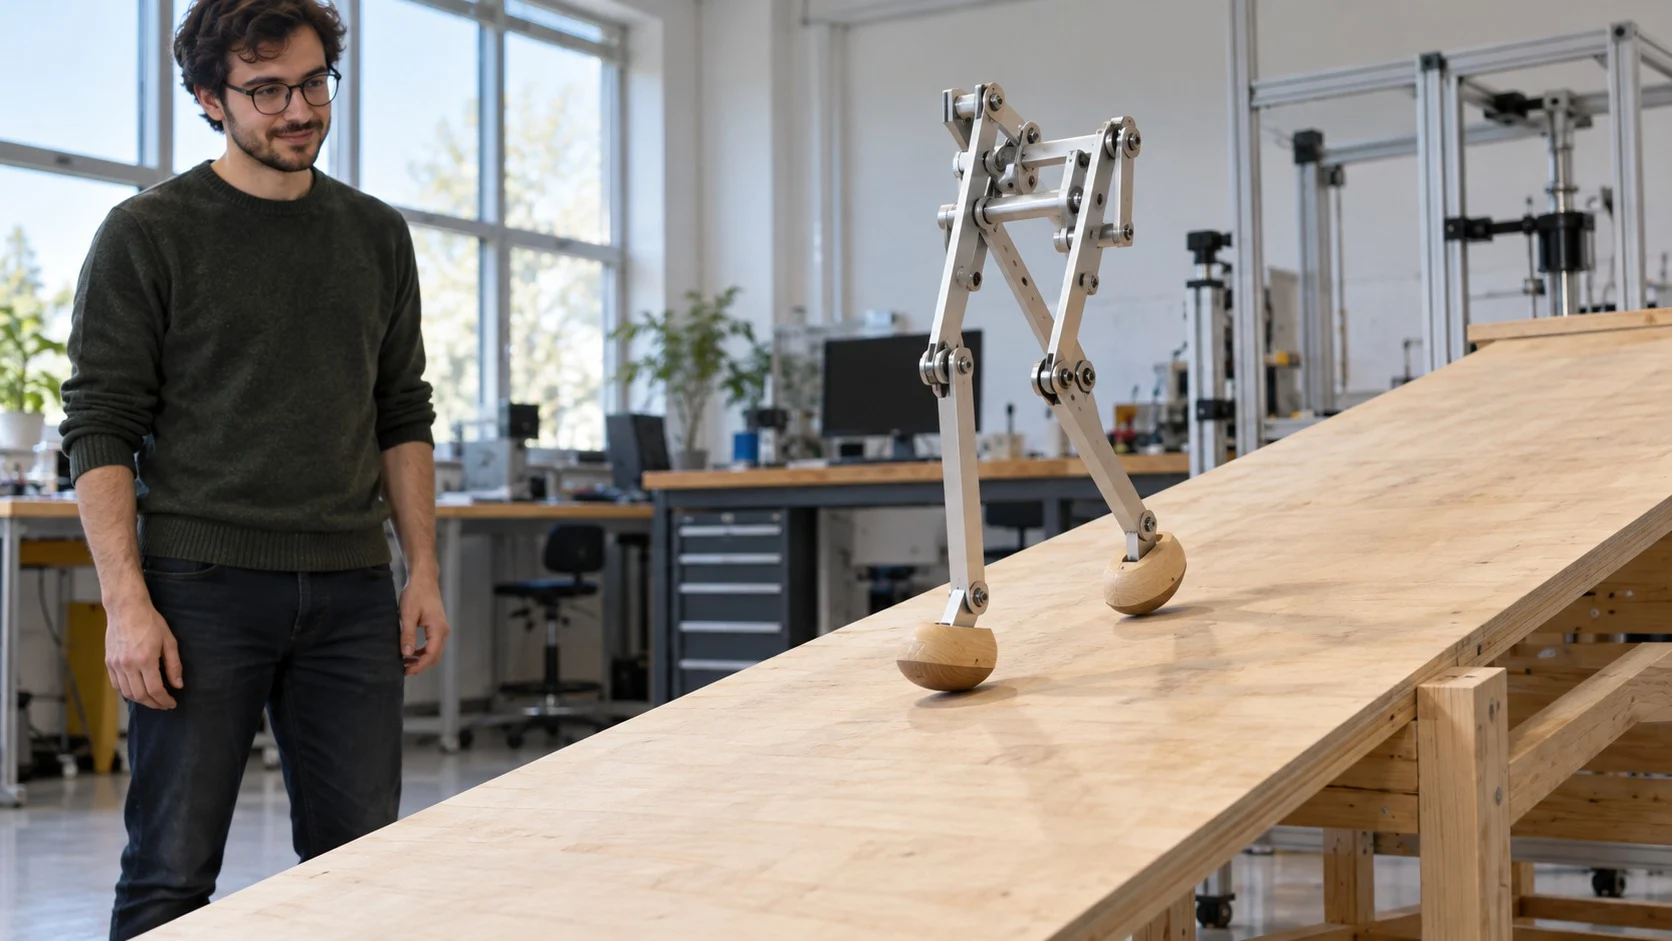
Bước đi động lực học thụ động là phương thức để các đặc tính vật lý của chân và cơ thể tạo ra dáng đi, thay vì gắn động cơ vào từng khớp rồi xác định từng góc khớp. Ở đây, “thụ động” có nghĩa là cỗ máy không tự tạo ra lực.
(1) Thí nghiệm của McGeer
Năm 1990, Tad McGeer thuộc Đại học Simon Fraser ở Canada công bố bài báo mang tên “Bước đi động lực học thụ động” trên một tạp chí khoa học quốc tế. Ông đã chế tạo và trình diễn một cỗ máy hai chân có thể bước xuống dốc thoải một cách ổn định với dáng đi khá giống con người, chỉ cần được khởi động một lần mà không cần thêm sự điều khiển hay cung cấp năng lượng đặc biệt nào.
(2) Khác biệt so với phương thức chủ đạo
Khi đó, phần lớn robot đi bộ đều điều khiển chính xác góc của mọi khớp ở từng thời điểm. Ngược lại, máy đi bộ động lực học thụ động không trực tiếp điều khiển bất kỳ khớp nào. Việc một cỗ máy chỉ gồm các bộ phận cứng và khớp nối có thể bước đi đã khiến các nhà nghiên cứu ngạc nhiên.
(3) Từ đồ chơi đến nghiên cứu
Ở phần đầu bài báo, McGeer đưa vào hình vẽ một món đồ chơi hai chân bước xuống dốc. Những món đồ chơi như vậy đã có từ lâu, nhưng ý nghĩa trong nghiên cứu của McGeer là phân tích chuyển động của chúng bằng các định luật vật lý để tính toán chu kỳ và độ ổn định của bước đi, rồi sử dụng kết quả đó làm gợi ý cho thiết kế robot.
Nguyên lý khiến cỗ máy tự bước đi
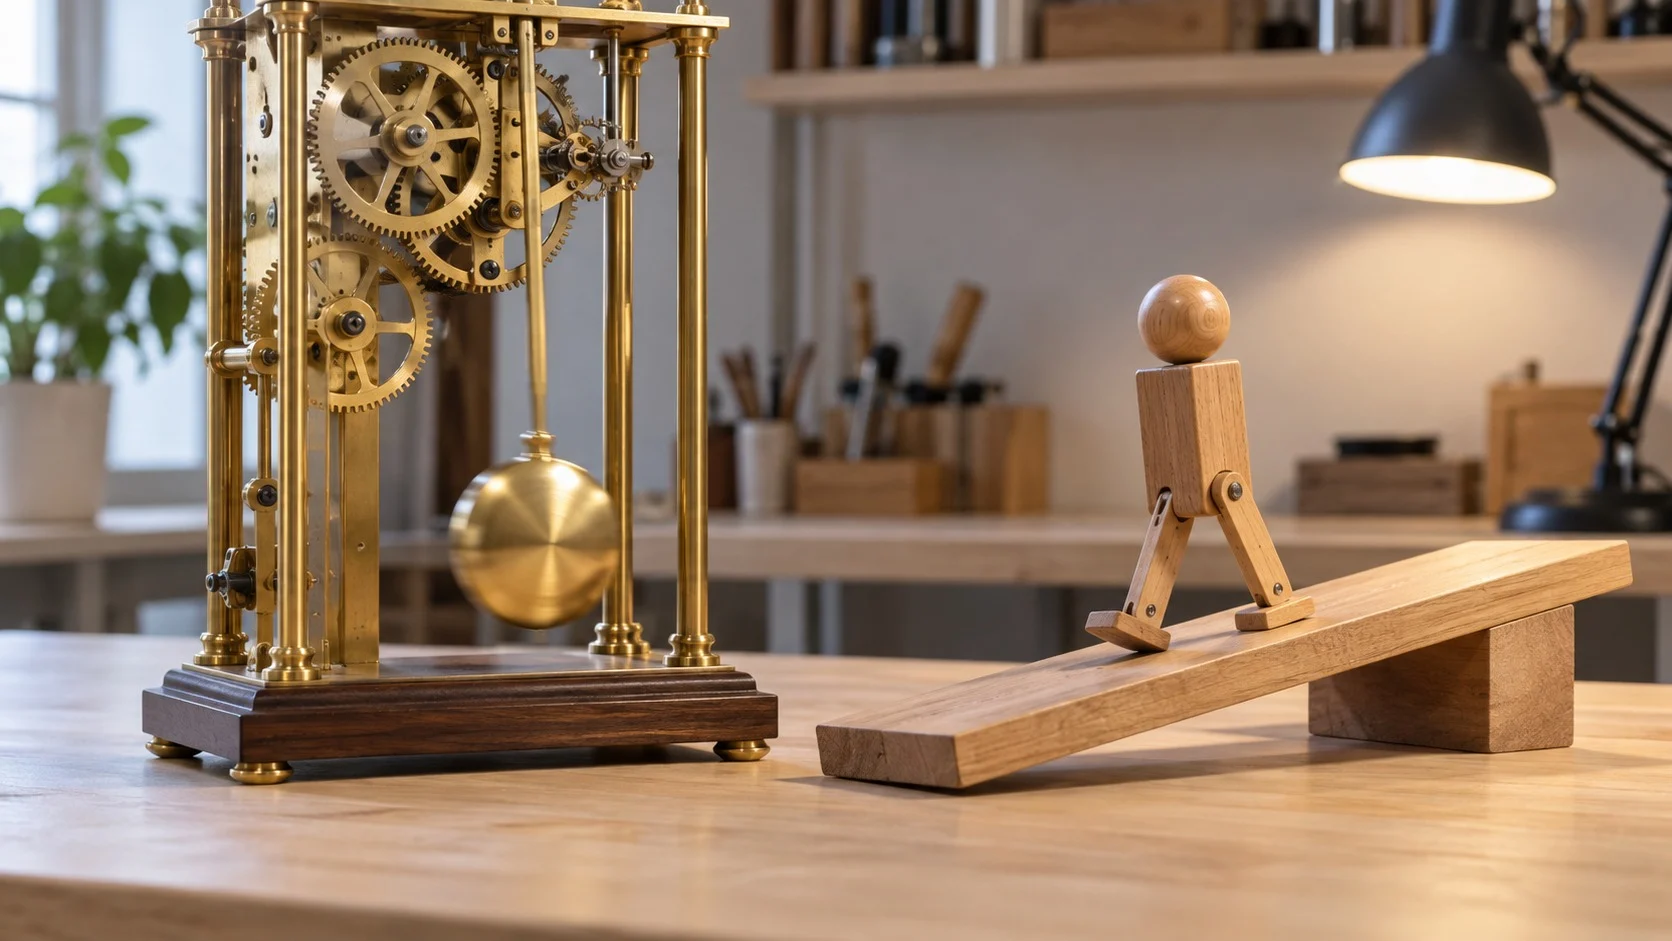
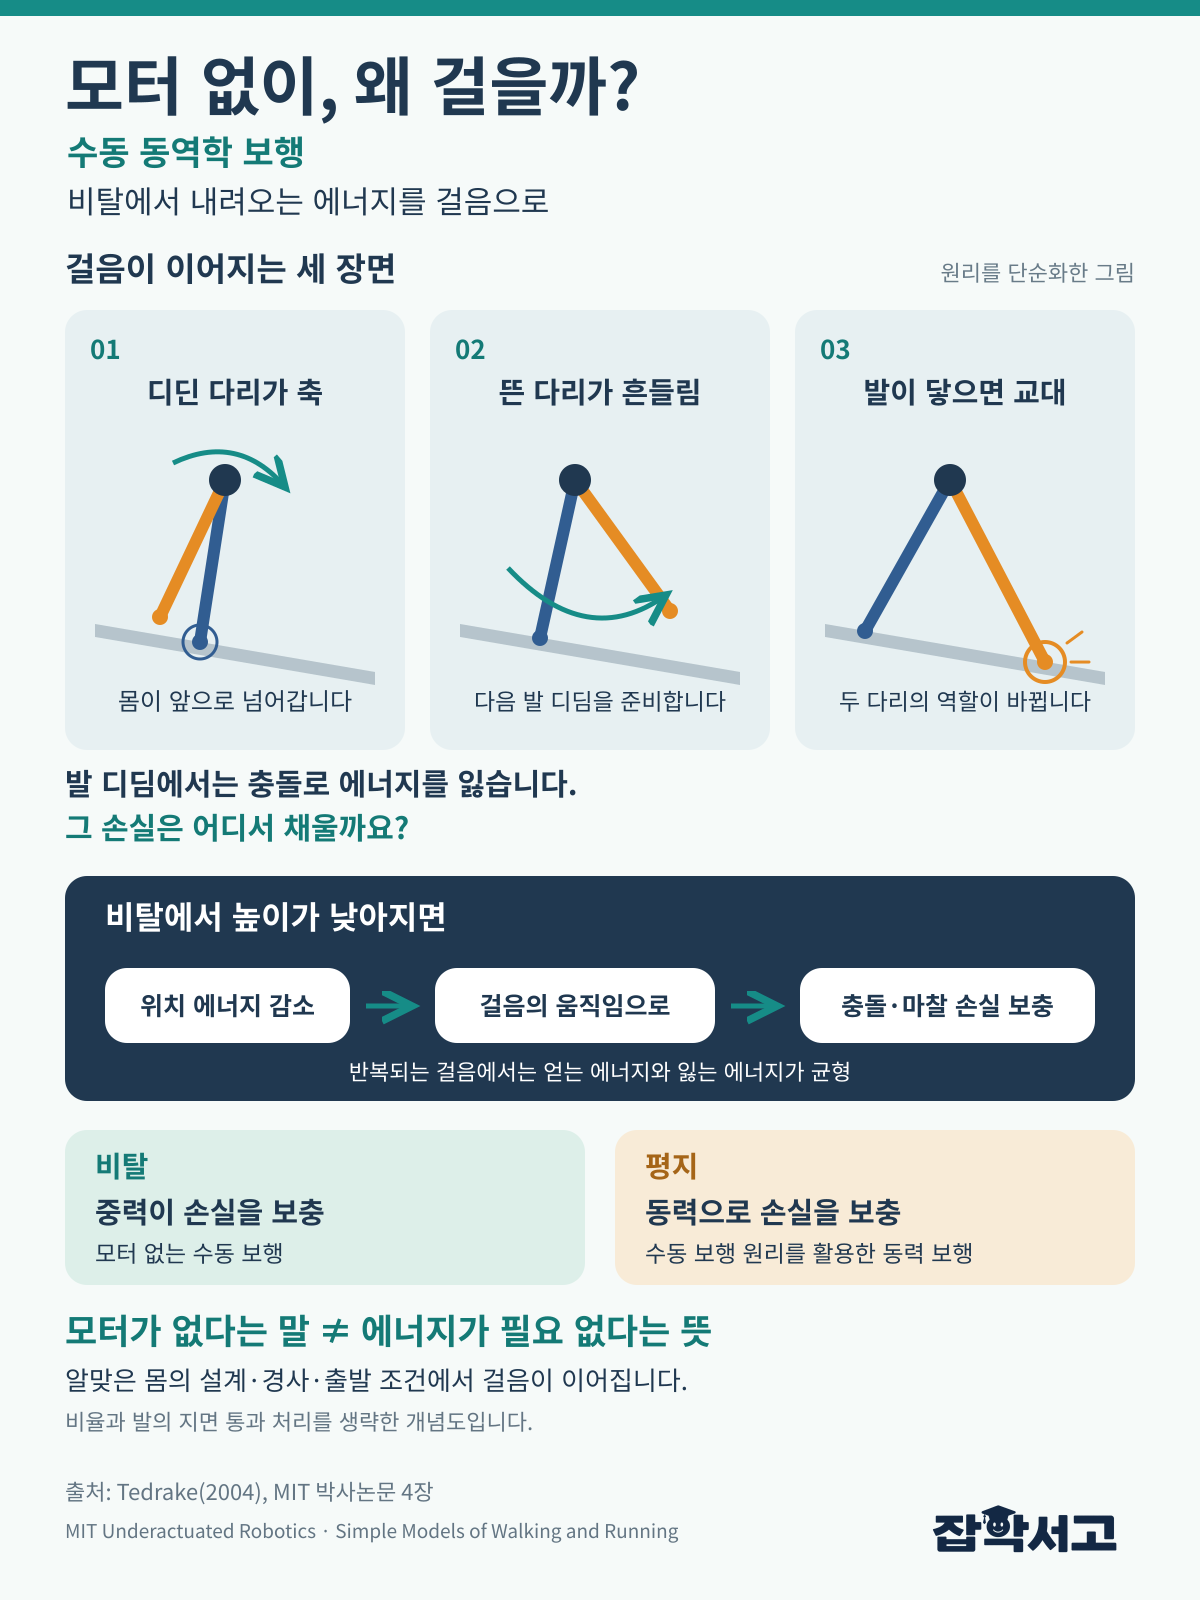
Trong khi máy đi bộ thụ động đi xuống dốc, các bước chân tiếp nối nhờ sự phối hợp của một số hiện tượng vật lý.
- Con lắc ngược (Inverted Pendulum): Chân trụ vạch một cung tròn khi đưa cơ thể đổ về phía trước quanh bàn chân.
- Con lắc dao động (Swinging Pendulum): Chân đang nhấc khỏi mặt đất tự vung về phía trước như quả lắc đồng hồ treo ở khớp hông.
- Va chạm khi đặt chân (Heel Strike): Khi bàn chân phía trước chạm đất, một ít năng lượng bị mất đi và hai chân đổi vai trò cho nhau.
(1) Năng lượng được trọng lực bù đắp
Năng lượng mất đi mỗi lần bàn chân chạm đất được bù đắp bằng thế năng thu được khi đi xuống dốc từng chút một. Khi lượng mất đi và lượng thu được cân bằng, các bước chân sẽ tiếp tục với nhịp đều đặn.
(2) Bước đi tự trở lại nhịp ban đầu
Nếu chiều dài chân, trọng tâm và độ cong của lòng bàn chân phù hợp, cỗ máy sẽ trở về nhịp ban đầu chỉ sau vài bước dù bị chao nhẹ. Như vậy, độ ổn định đến từ thiết kế cơ thể.
Hãy hình dung chiếc xích đu để dễ hiểu hơn. Khi chơi xích đu, chúng ta không dùng tay kéo dây để tạo chuyển động mà chỉ hơi co rồi duỗi đầu gối đúng lúc. Đó là bổ sung lực theo nhịp dao động vốn có của xích đu. Máy đi bộ thụ động cũng bước theo nhịp mà cơ thể vốn có xu hướng dao động.
Từ dốc xuống mặt phẳng: sự tiến hóa của robot đi bộ
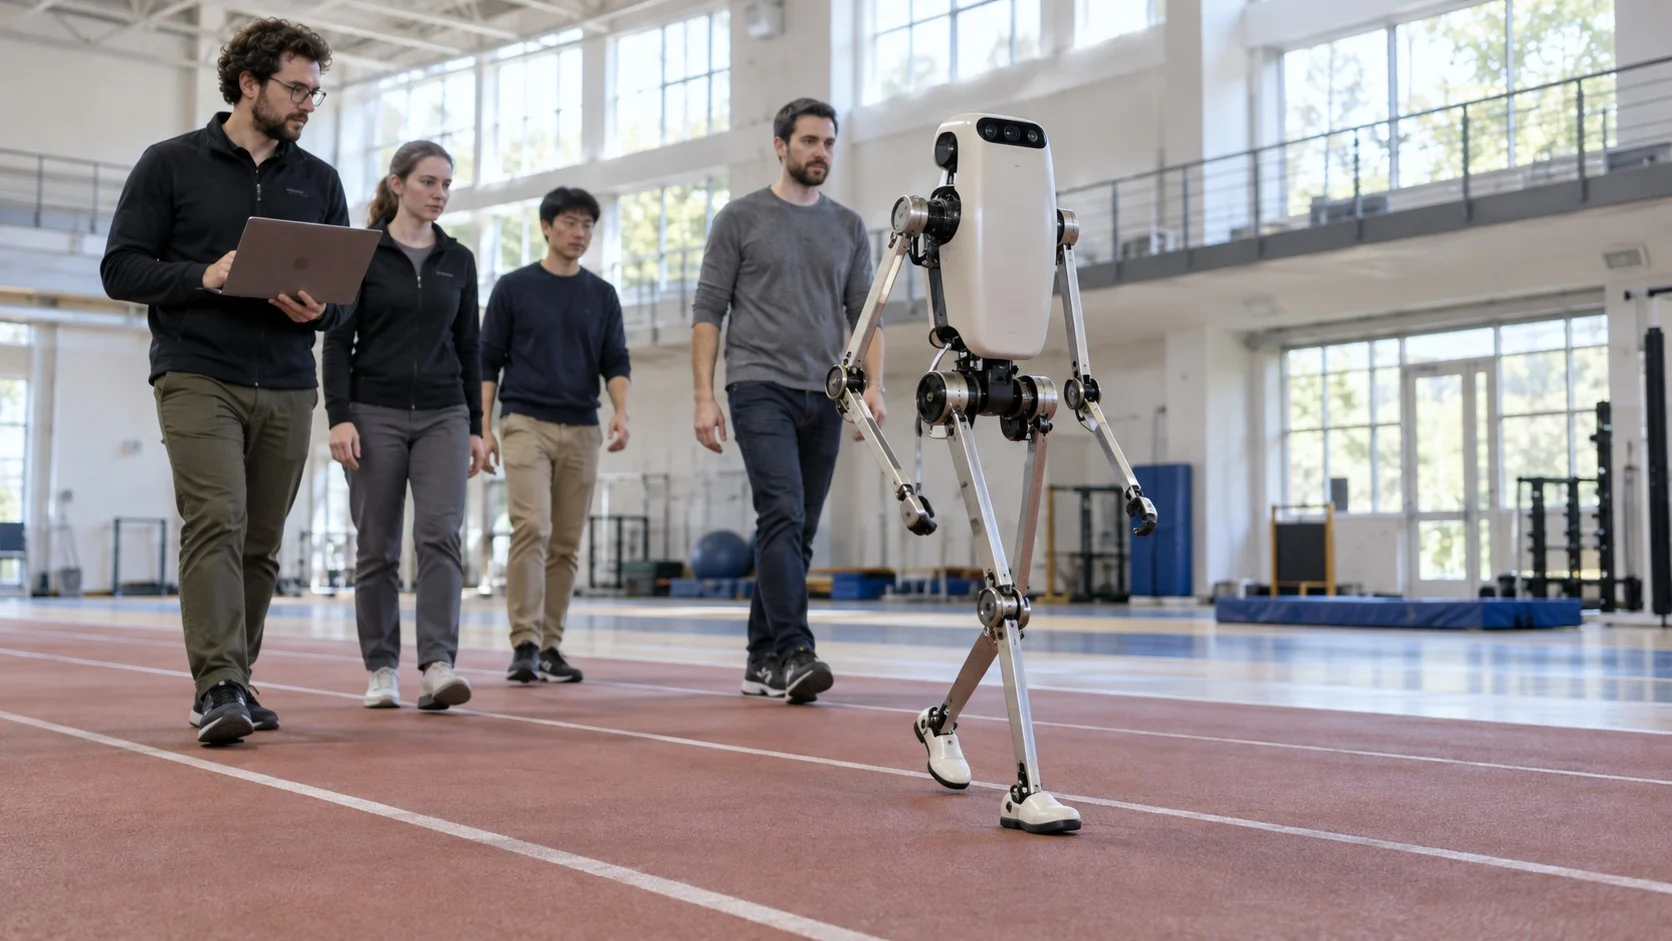
Giới hạn lớn nhất của máy đi bộ thụ động là chỉ có thể bước đi khi có dốc. Các nhà nghiên cứu đã giải quyết vấn đề này bằng cách bổ sung một nguồn động lực nhỏ thay cho trọng lực.
(1) Ba robot năm 2005
Năm 2005, các nhóm nghiên cứu tại Đại học Cornell của Mỹ, Đại học Công nghệ Delft của Hà Lan và Viện Công nghệ Massachusetts (MIT) của Mỹ đã cùng giới thiệu ba robot đi trên mặt phẳng trong tạp chí Science. Tất cả đều là robot được phát triển từ máy đi bộ thụ động và chỉ bổ sung mức động lực tối thiểu.
(2) Tiêu thụ ít năng lượng ngang với con người
Robot Cornell hầu như không dùng lực ngoài việc cổ chân bên đối diện đẩy xuống đất khi một bàn chân chạm đất. Mức tiêu thụ năng lượng có xét đến trọng lượng và quãng đường di chuyển tương đương với bước đi của con người, còn mức tiêu thụ năng lượng của ASIMO do Honda chế tạo, được ước tính theo cùng tiêu chí, cao hơn mức đó trên mười lần.
(3) Robot đi bộ bền bỉ
Robot Ranger của phòng nghiên cứu do Giáo sư Andy Ruina phụ trách, cũng thuộc Đại học Cornell, được chế tạo dựa trên một mô hình đi bộ đơn giản. Vào tháng 5 năm 2011, chỉ với một lần sạc, robot này đã bước hơn 18 vạn 6 nghìn bước trong 30 giờ 49 phút, di chuyển khoảng 65 km.
Ý nghĩa và giới hạn của bước đi động lực học thụ động

Bước đi động lực học thụ động vừa là công nghệ chế tạo robot đi bộ, vừa là cánh cửa giúp chúng ta hiểu bước đi của con người.
(1) Mô hình bước đi của con người
Khi bước đi, con người cũng tận dụng khá nhiều đặc tính dao động của chân thay vì dùng cơ bắp đẩy từng chân về phía trước. Vì vậy, nghiên cứu này đang được dùng làm tài liệu tham khảo trong thiết kế chân giả, thiết bị phục hồi chức năng và thiết bị hỗ trợ đeo trên cơ thể.
(2) Những nhiệm vụ còn lại
Tuy nhiên, các robot này gặp khó khăn với đường gồ ghề, cầu thang và việc đổi hướng đột ngột. Vì thế, ngày nay người ta cũng nghiên cứu phương thức duy trì dao động tự nhiên của cơ thể và chỉ bổ sung điều khiển vào những thời điểm cần thiết.
(3) So sánh với phương pháp điểm mômen bằng không
Phương pháp điểm mômen bằng không (Zero Moment Point), liên tục tính toán điểm cân bằng lực dưới lòng bàn chân để bước đi mà không ngã, có độ ổn định cao nhưng tiêu tốn nhiều năng lượng. Bước đi động lực học thụ động đạt hiệu suất cao vì cơ thể hơi đổ về phía trước rồi được đỡ lại ở mỗi bước. Hai phương pháp có mối quan hệ gần với việc bổ sung cho nhau để khắc phục nhược điểm của mỗi bên.
Bước đi động lực học thụ động cho thấy điều khiển thông minh không phải lúc nào cũng là đáp án đúng. Nếu cơ thể được thiết kế tốt, các định luật vật lý sẽ đảm nhận thay một phần đáng kể công việc.
Tin tưởng và để cơ thể vận động theo nhịp tự nhiên vốn có thay vì cố kiểm soát mọi chuyển động chính là bước đầu tiên để thiết kế robot nhẹ và hiệu quả.