
쓰기 편한 화면을 가늠하는 열 가지 잣대, 닐슨의 사용성 휴리스틱(10 Usability Heuristics for User Interface Design)
청소 로봇이 거실을 돌아다니다 의자 다리에 부딪히면 잠깐 물러섰다가 방향을 바꿔 다시 나아갑니다. 집 안 지도를 완벽하게 그려 놓고 매 순간 다음 동작을 계산하는 것처럼 보이지만, 사실 아주 단순한 반응 몇 가지만으로도 이런 움직임을 만들 수 있습니다. 생각을 오래 하지 않는 로봇이 오히려 더 잘 움직일 수 있다면 어떨까요? 이 물음에서 출발한 로봇 설계 방식이 바로 ‘포섭 구조(Subsumption Architecture)’입니다.
포섭 구조란 쉽게 말해 ‘단순한 행동 층을 아래부터 차곡차곡 쌓고, 위층이 필요할 때 아래층의 행동을 눌러 대신하도록 만든 로봇 제어 방식’을 의미합니다. 미국 MIT의 로봇 연구자 로드니 브룩스(Rodney Brooks)가 1986년 논문에서 처음 소개했으며, 이후 행동 기반 로봇공학(Behavior-Based Robotics)의 출발점이 되었습니다.
본 자료에서는 포섭 구조가 등장한 배경부터, 층을 쌓아 움직이는 원리, 이 방식으로 만든 로봇들, 그리고 장점과 한계까지 차례로 살펴보겠습니다.
생각보다 반응을 앞세운 로봇 설계
포섭 구조가 등장한 배경
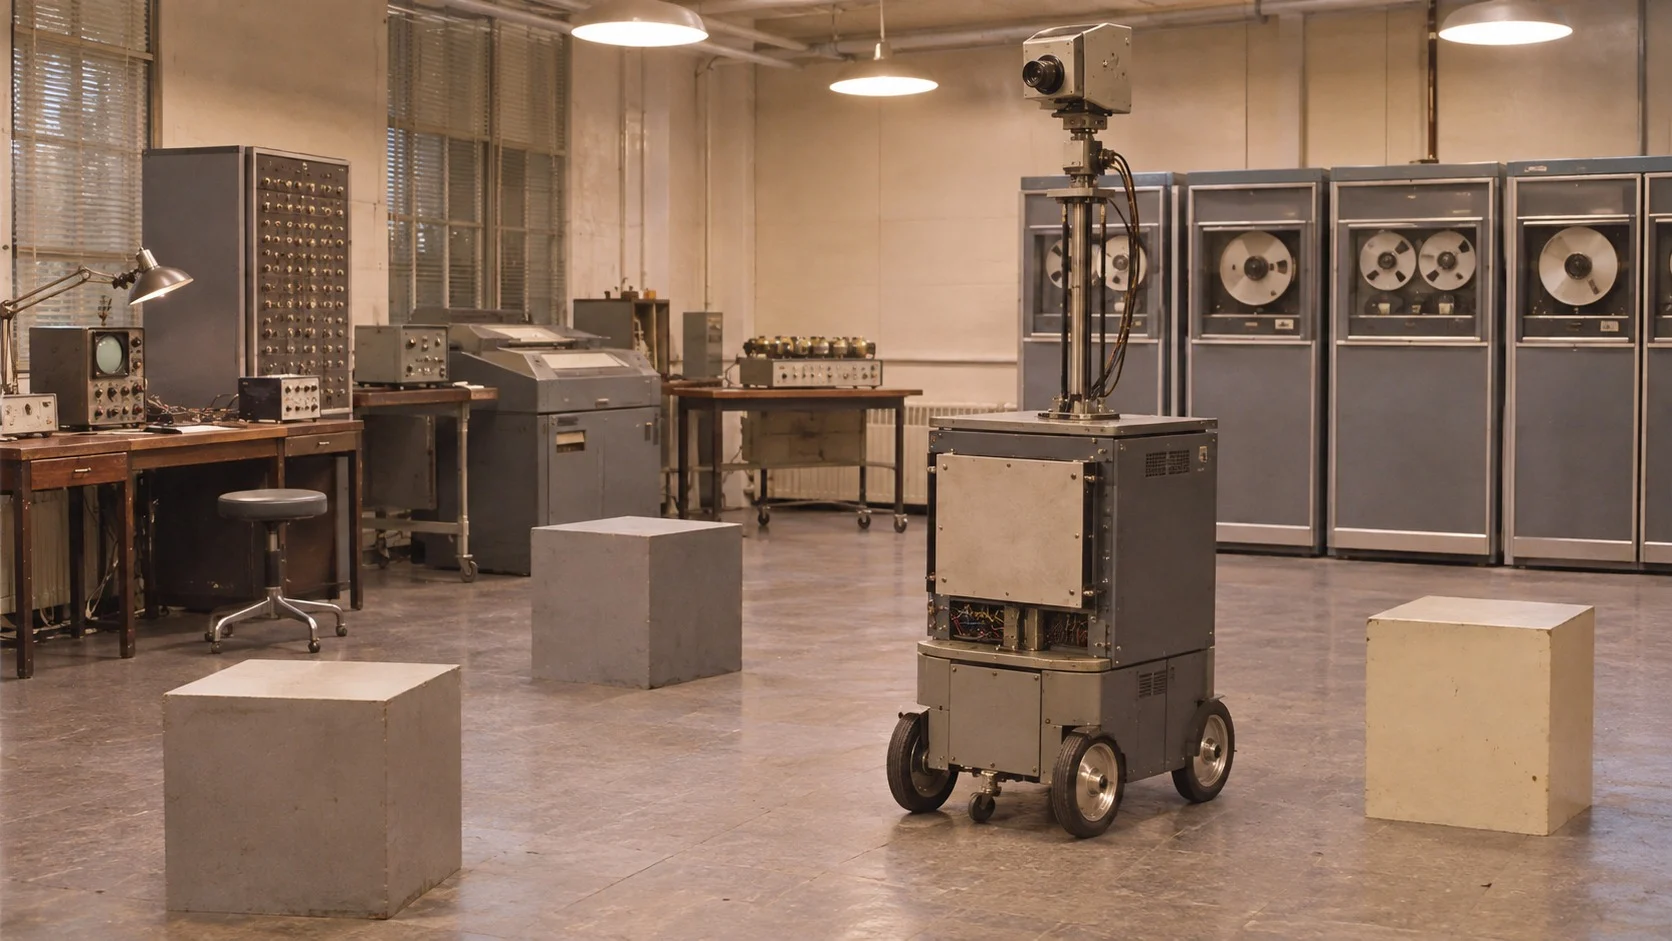
1980년대까지 로봇 연구의 주류는 세상을 머릿속에 그대로 옮겨 놓고 계획을 세운 뒤 움직이는 방식이었습니다.
(1) 느리게 생각하는 로봇의 한계
1960년대 말 미국 스탠퍼드 연구소에서 만든 셰이키(Shakey)는 주변을 기호로 된 모형으로 바꾸고, 그 모형 위에서 계획을 세운 다음에야 한 걸음씩 움직였습니다. 계산에 시간이 오래 걸려, 사람이 오가는 실제 공간에서는 제때 반응하기 어려웠습니다.
(2) 감지, 계획, 행동의 일렬 구조
당시 로봇은 감지하고, 모형을 만들고, 계획을 세우고, 행동하는 단계를 한 줄로 이어 붙였습니다. 중간 단계 하나만 막혀도 로봇 전체가 멈춰 버리는 약점이 있었습니다.
(3) 세상이 가장 좋은 모형이다
브룩스는 세상을 굳이 머릿속에 다시 그릴 필요 없이 센서로 직접 보고 곧바로 반응하면 된다고 주장했습니다. 그의 말처럼 ‘세상 그 자체가 가장 좋은 모형’이라는 생각입니다.
층을 쌓아 움직이는 원리
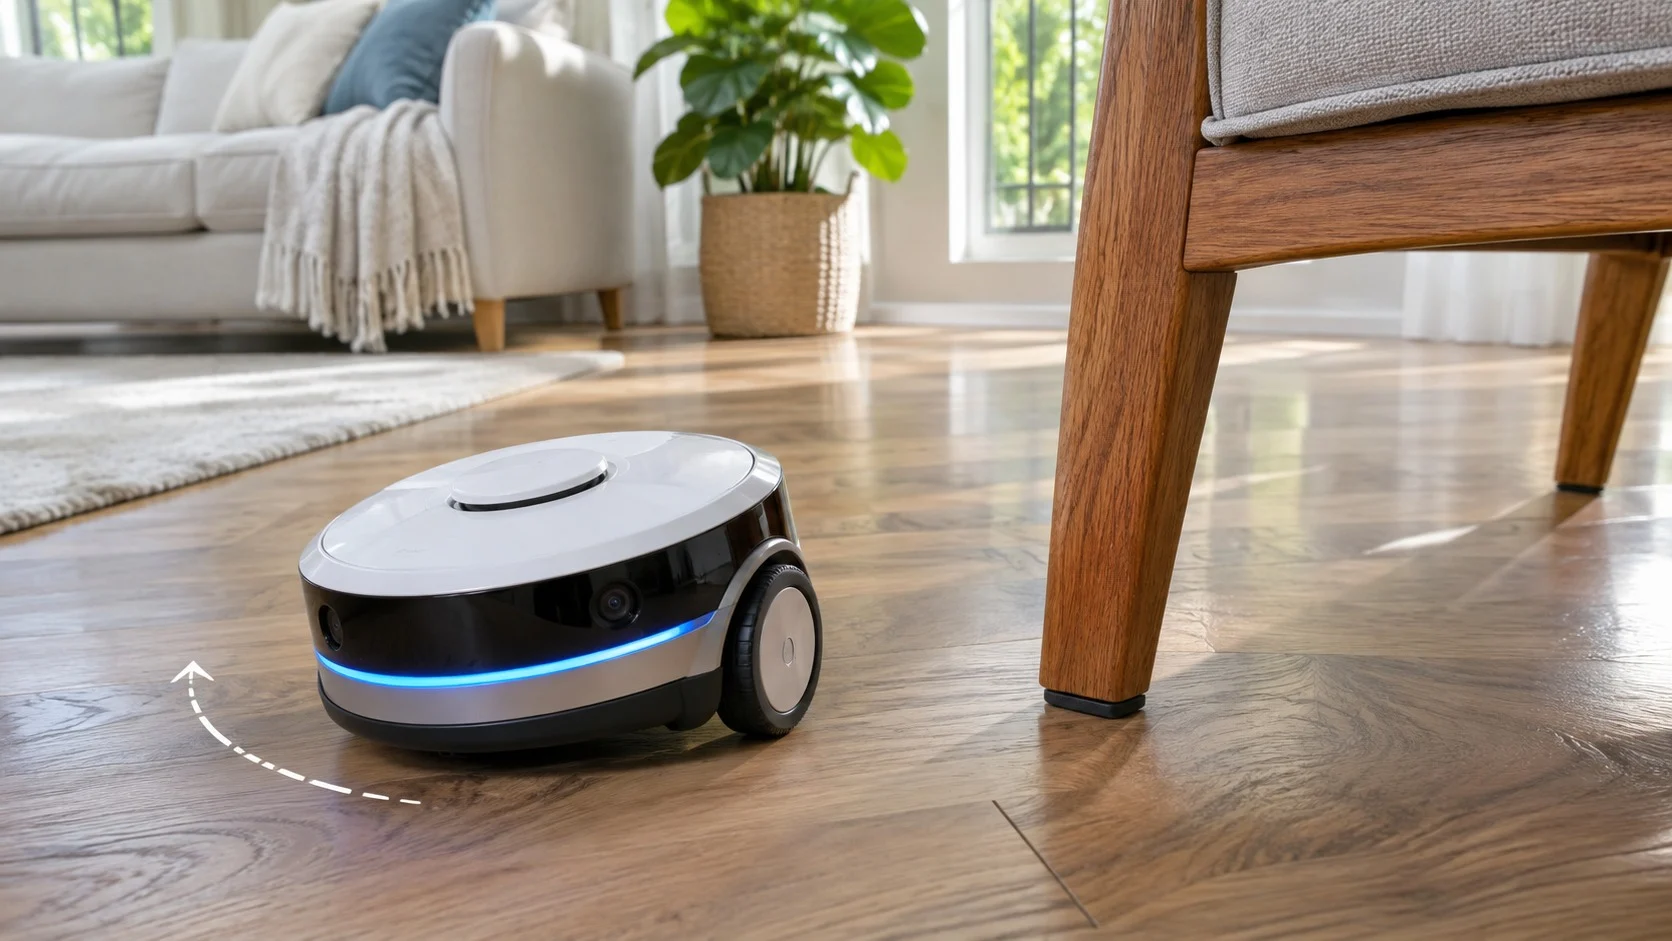
포섭 구조는 하나의 큰 두뇌 대신, 각자 한 가지 일만 맡는 행동 층 여러 개로 로봇을 움직입니다.
- 장애물 피하기(Avoid Objects): 가장 아래층으로, 무언가에 가까워지면 멈추거나 비켜 갑니다.
- 돌아다니기(Wander): 그 위층으로, 정해진 목표 없이 이리저리 움직입니다.
- 탐색하기(Explore): 더 위층으로, 멀리 보이는 곳을 골라 그쪽으로 향합니다.
모든 층은 센서 정보를 동시에 받아 따로따로 작동합니다. 중앙에서 모든 것을 지휘하는 부분은 없습니다. 위층은 아래층의 신호를 막거나 자기 신호로 바꿔 끼우는 방식으로 행동의 우선순위를 정하는데, 이를 억제(Inhibition)와 대체(Suppression)라고 부릅니다. 위층이 아래층을 ‘포섭한다’는 이름도 여기서 나왔습니다.
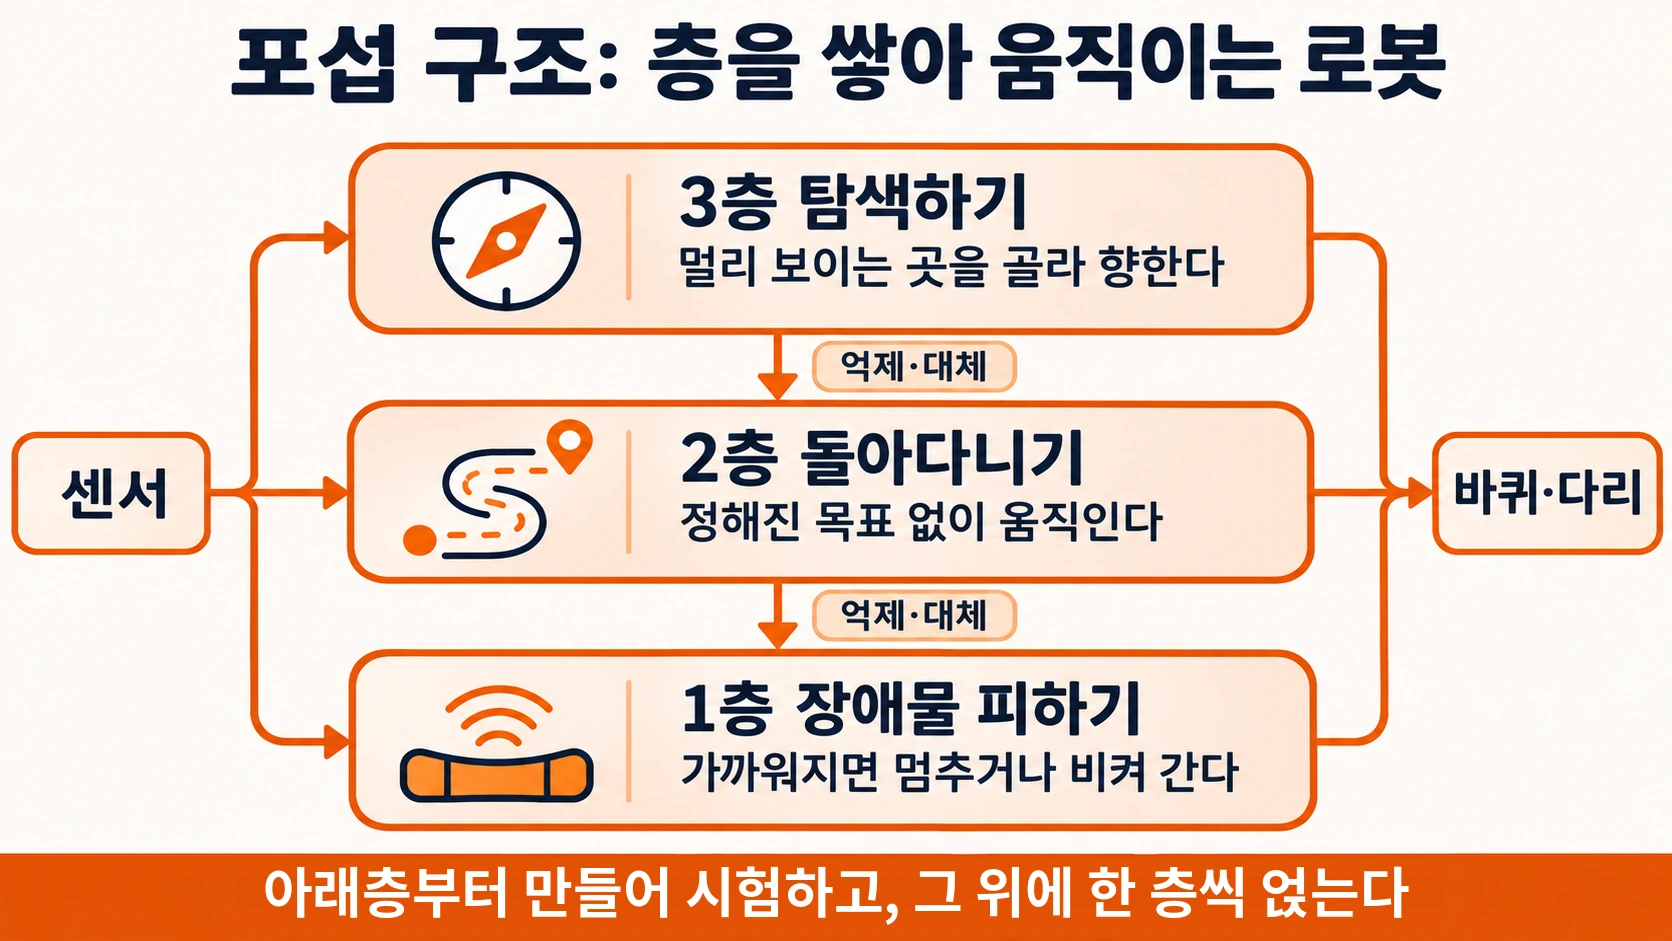
예를 들어 탐색 층이 먼 문 쪽으로 가라고 명령하는 동안 바로 앞에 상자가 나타나면, 장애물 피하기 층이 먼저 반응해 몸을 틉니다. 상자를 지나고 나면 다시 탐색 층의 명령이 이어지므로, 로봇은 따로 계획을 고치지 않고도 자연스럽게 길을 찾아갑니다.
개발 순서도 아래에서 위로 이어집니다. 가장 아래층을 먼저 만들어 충분히 시험하고, 잘 작동하면 그 위에 새 층을 얹어 다시 시험합니다. 위층이 고장 나도 아래층은 그대로 남아 있어, 로봇은 적어도 부딪히지 않고 움직일 수 있습니다.
포섭 구조로 만든 로봇들
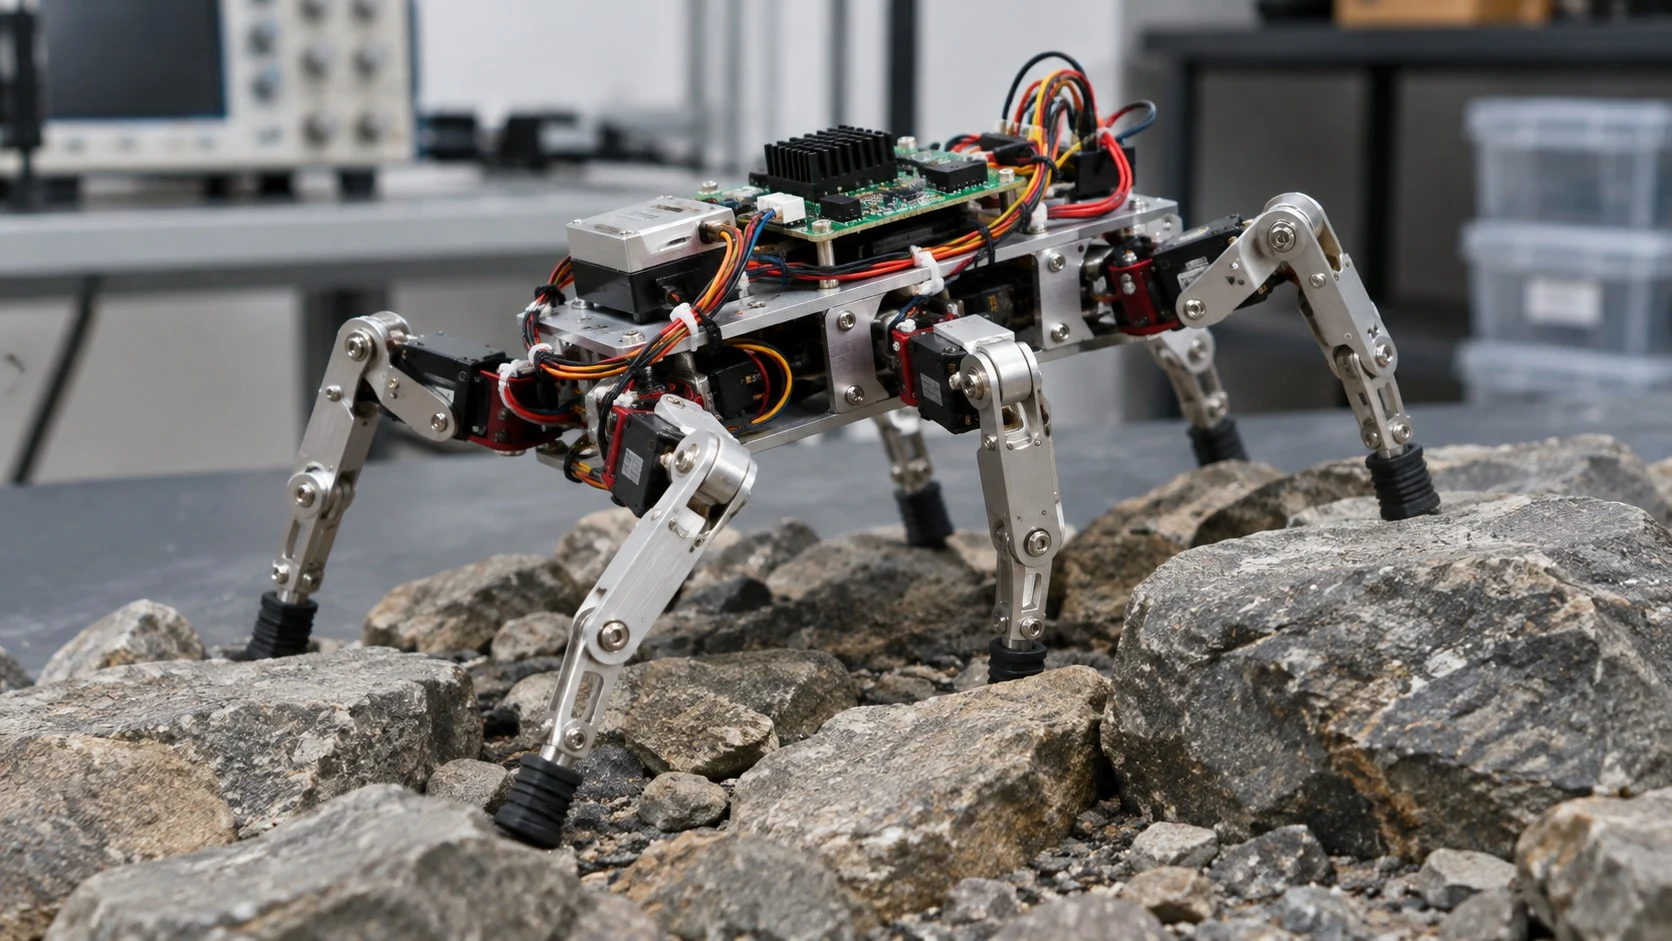
브룩스와 MIT 연구진은 이 원리로 실제 공간을 누비는 로봇을 여럿 만들었습니다.
앨런, 사무실을 돌아다닌 첫 로봇
앨런(Allen)은 포섭 구조를 처음 적용한 바퀴 달린 로봇입니다. 사람과 벽을 피하며 연구실 복도를 스스로 돌아다녔습니다.
겐기스, 여섯 다리로 걷는 로봇
겐기스(Genghis)는 다리 여섯 개를 가진 작은 보행 로봇입니다. 다리마다 단순한 반응을 쌓아, 울퉁불퉁한 바닥에서도 곤충처럼 걸을 수 있었습니다.
허버트, 빈 캔을 모으는 로봇
허버트(Herbert)는 사무실 책상 위에 놓인 빈 음료수 캔을 찾아 집어 오는 로봇입니다. 전체 지도 없이 눈앞의 상황에 반응하는 것만으로 꽤 복잡한 일을 해냈습니다.
장점과 한계
포섭 구조는 로봇공학의 방향을 크게 바꾸었지만, 모든 일에 맞는 만능 방식은 아니었습니다.
(1) 빠르고 튼튼한 반응
센서와 행동이 바로 이어져 있어 변하는 환경에 즉시 반응합니다. 한 층이 고장 나도 나머지 층이 움직임을 이어 가므로 쉽게 멈추지 않습니다.
(2) 복잡한 계획과 기억에는 약하다
큰 기억 장치와 기호로 된 모형이 없어서, 넓은 지도를 그리거나 긴 순서의 일을 계획하거나 말을 이해하는 일에는 불리합니다.
(3) 층이 늘수록 조율이 어렵다
층이 많아지면 어느 층이 언제 다른 층을 막아야 하는지 정하기가 까다로워집니다. 그래서 오늘날 로봇은 빠른 반응 층과 느린 계획 층을 함께 쓰는 혼합 방식을 많이 택합니다.
포섭 구조는 똑똑한 행동이 반드시 거대한 두뇌에서 나오는 것은 아니라는 사실을 보여 주었습니다. 브룩스가 공동 창업한 아이로봇(iRobot)의 청소 로봇처럼, 이 생각은 연구실을 넘어 우리 집 거실까지 들어왔습니다.
1989년 브룩스는 동료 애니타 플린(Anita Flynn)과 함께, 크고 비싼 탐사선 한 대 대신 작고 값싼 로봇 여러 대를 다른 행성에 보내자는 논문을 내기도 했습니다. 이런 생각은 뒷날 작은 화성 탐사 로버가 등장한 흐름과 함께 자주 이야기됩니다.
먼저 부딪히지 않는 법을 가르치고 그 위에 하나씩 행동을 얹어 가는 것, 그것이 스스로 움직이는 로봇 설계의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 같은 계정으로 다시 다운로드할 수 있어요.