床をひとりで動き回り、バッテリーが切れそうになると自分で充電台に戻るロボット掃除機は、今ではありふれた家電になりました。ところが、これとよく似た振る舞いを見せる機械が、コンピューターが広く使われる前の1940年代末にすでにあったことは、あまり知られていません。
イギリスのある脳科学者が作ったこの機械は、丸い殻をかぶり、3つの車輪でのろのろと這い回りました。光を見つけて近づき、ぶつかると向きを変え、力が尽きると自分の巣に戻りました。その見た目と動きから、人々はこの機械を亀と呼びました。それが「グレイ・ウォルターの亀型ロボット(Grey Walter’s Tortoises)」です。
本記事では、亀型ロボットを作った科学者と彼が抱いた問いから、真空管2本でできた体の構造、光や障害物に反応する行動の仕方、そして今日のロボット工学に残した遺産までを順に見ていきます。
2つの神経で動いた最初の自律ロボット
脳を研究していた科学者の実験
亀型ロボットを作ったウィリアム・グレイ・ウォルター(William Grey Walter)は、アメリカで生まれイギリスで育った神経生理学者でした。彼は1939年からイギリス・ブリストルのバーデン神経学研究所で脳波を研究しました。
(1) 脳波研究の先駆者
ウォルターは脳の電気活動を記録する脳波計を自ら改良し、脳波から脳腫瘍やてんかんを引き起こす部位を突き止める方法を示しました。機械と生物の制御をあわせて扱うサイバネティクス(Cybernetics)分野の開拓者の一人にも数えられます。
(2) 少ない神経細胞で複雑な行動を
彼は、脳の秘密は神経細胞の数よりも、それらの細胞がどうつながっているかにあると考えました。ごく少数の神経でもうまくつなげば複雑な行動が生まれるという考えを証明するため、自らロボットを作ることにしました。
(3) エルマーとエルシーの誕生
1948年から1949年にかけて最初の2台が完成し、エルマー(Elmer)とエルシー(Elsie)と名付けられました。ウォルターはこれらに、「探索する機械」という意味の学名のような名前、マキナ・スペクラトリクス(Machina speculatrix)を付けました。
真空管2本で作られた体
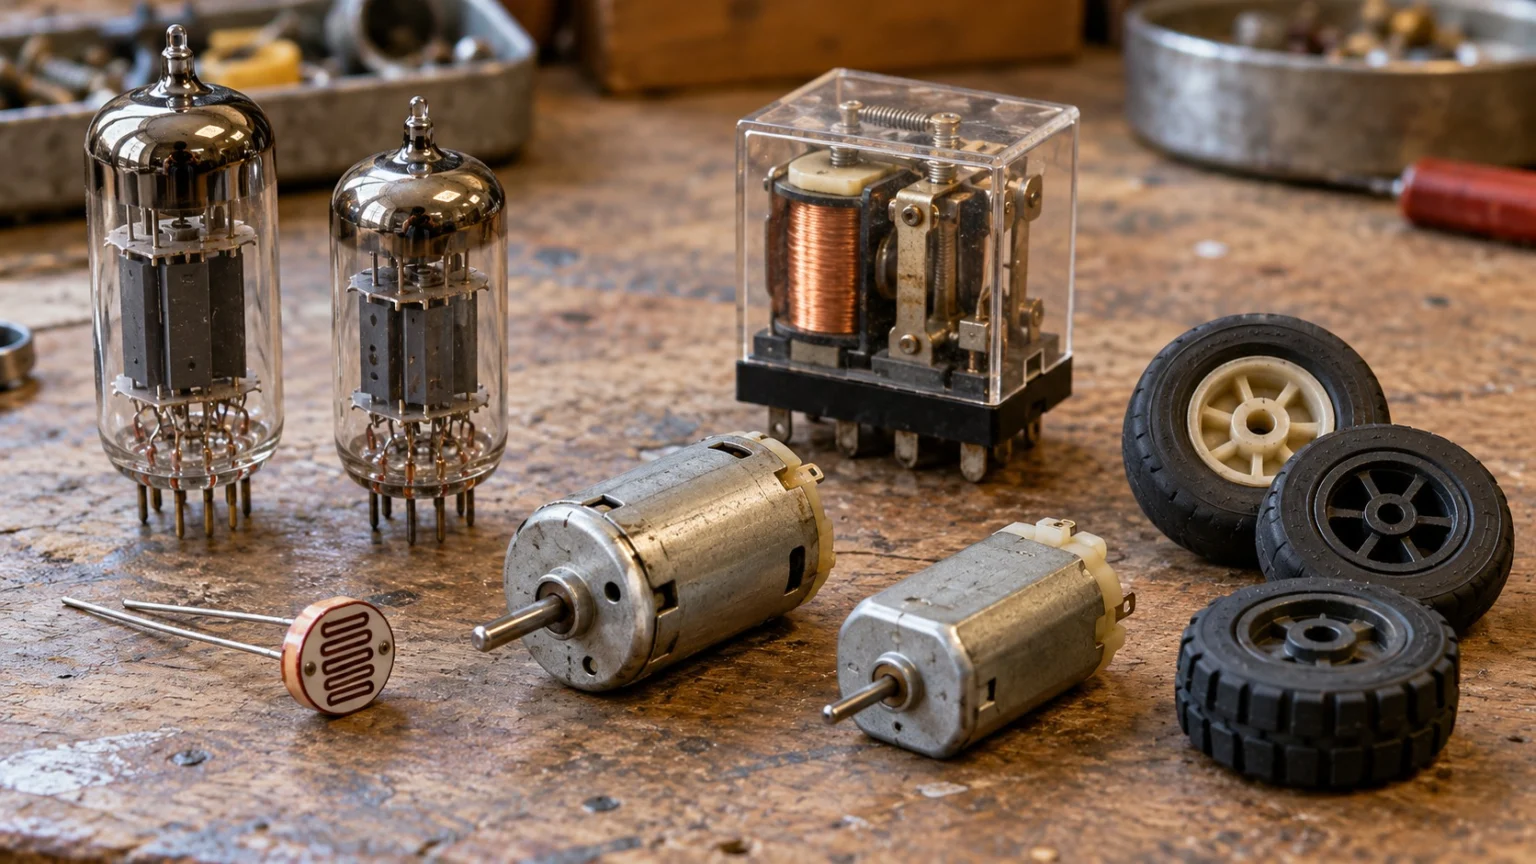
亀型ロボットの体は驚くほど単純でした。ウォルターは、このロボットの頭脳は神経細胞2つに相当すると説明しました。
- 真空管(Vacuum Tube):小型の真空管2本が信号を増幅してモーターをオン・オフする頭脳の役割を果たしました。
- 光電池(Photocell):くるくると回りながら周囲の光を感じ取る目でした。
- 接触スイッチ(Touch Contact):殻が何かにぶつかって押されるとスイッチが閉じ、衝突を知らせました。
- モーター2つ(Two Motors):1つは前に進むために、もう1つは向きを変えるために使われました。
電源には補聴器用電池と6ボルト電池が使われました。向きを変えるモーターがオンのときだけ頭の小さな電球が点くように配線されていたため、外からでもロボットが何をしているのかうかがうことができました。
光を探し、ぶつかればよける行動
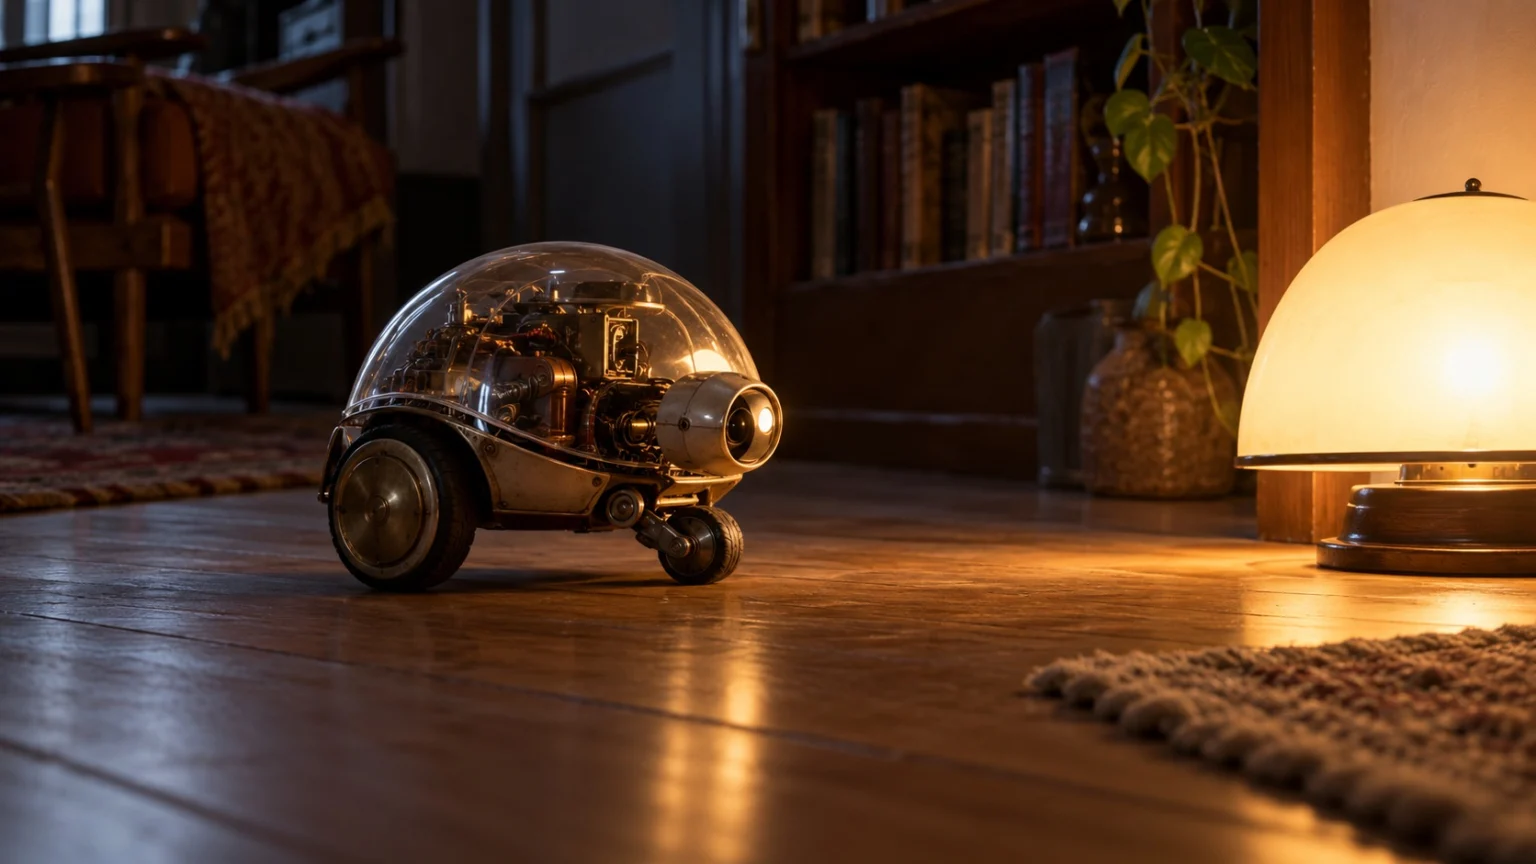
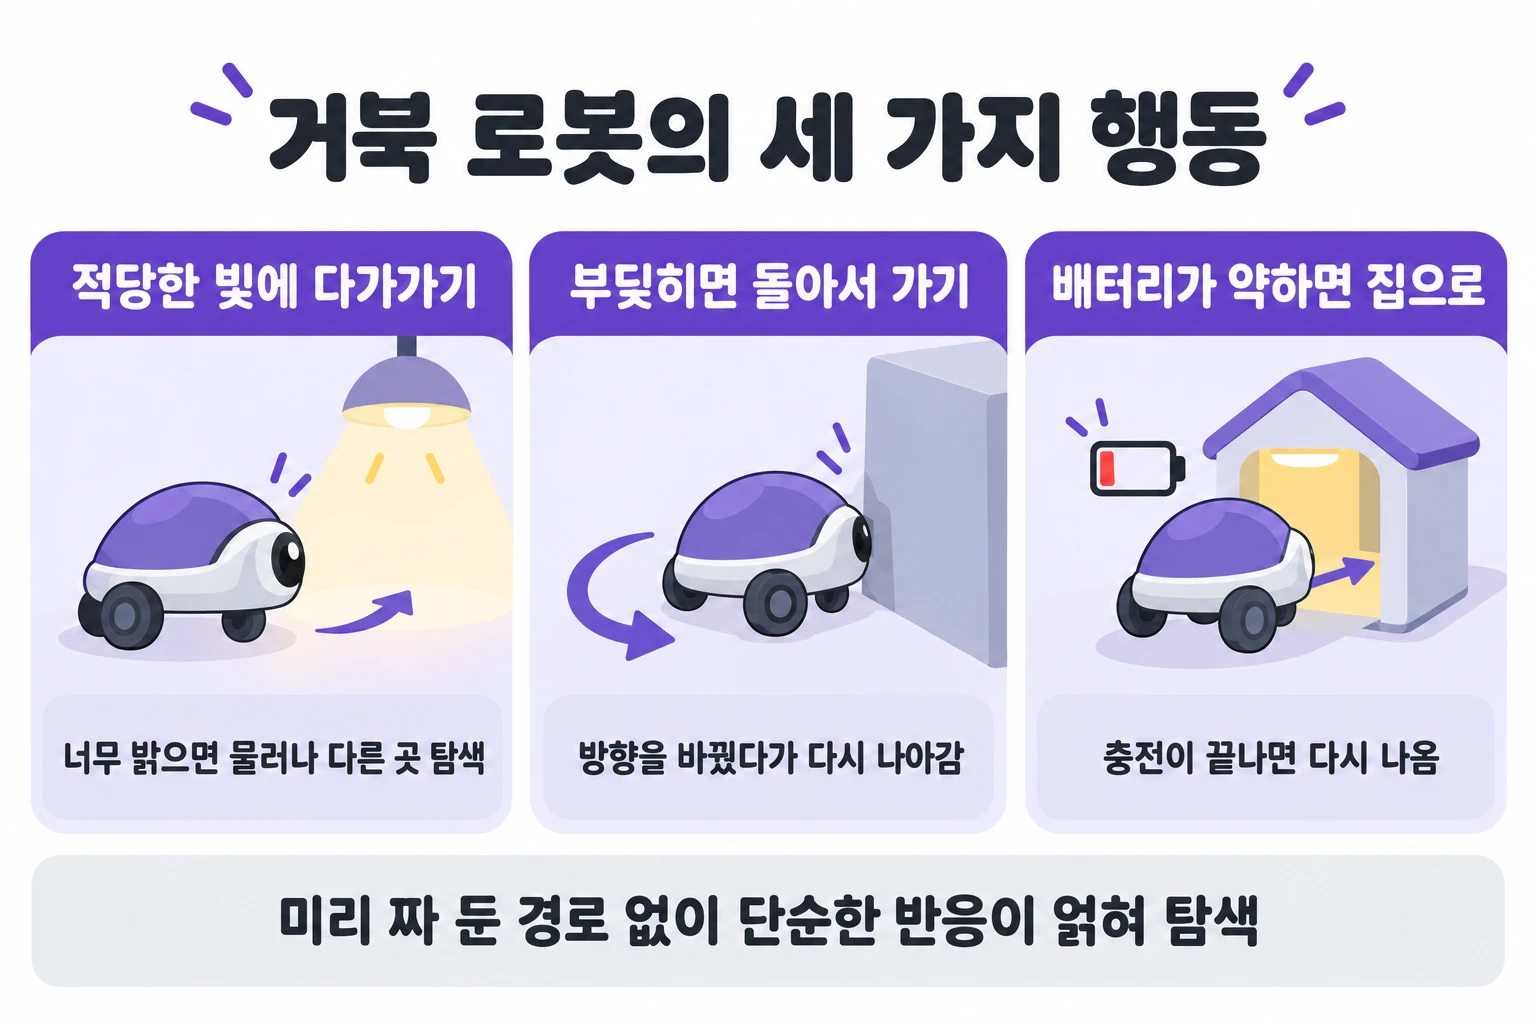
亀型ロボットには、あらかじめ決められた経路がありませんでした。いくつかの単純な反応が絡み合うことで、まるで生きた動物のように周囲を探索する行動が現れました。
(1) ほどよい光に近づく
暗い所では光電池が回りながら光を探し、ほどよく明るい光を見つけるとそちらへ近づきました。逆に光が明るすぎると、後ろに下がって別の方向を探索しました。
(2) ぶつかれば回り込む
殻が障害物に触れると、ロボットは向きを変えてから再び進むことを繰り返しました。前がよく見えなくても、このやり方で障害物をよけて進むことができました。
(3) お腹が空いたら巣へ
バッテリーが弱ると真空管の信号が小さくなり、明るい光をあまり避けなくなって、やがて明かりの点いた充電用の巣(Hutch)に入りました。充電が終わると、再び明るい光を避けて巣から出ていきました。
鏡の前に置かれた亀型ロボットが、自分の頭の電球の光に反応して明滅しながら体を震わせる様子を見て、ウォルターは、もし動物であればある程度の自己認識があるとみなされたかもしれないと書き記しました。
学習する亀と今日に残した遺産
ウォルターは亀型ロボットに学ぶ能力も加えてみました。パブロフの犬のように条件反射を身につける回路コーラ(CORA)を付けた亀は、マキナ・ドキリス(Machina docilis)と呼ばれました。
(1) 大衆の前に立った亀
ウォルターは1950年と1951年に科学雑誌『サイエンティフィック・アメリカン』で亀型ロボットを紹介し、イギリスの放送局BBCもその姿を撮影しました。1951年には新たに作られた亀型ロボットたちがイギリス祭(Festival of Britain)で展示されました。
(2) アナログでまねた脳
同時代のアラン・チューリングやジョン・フォン・ノイマンが精神活動をデジタル計算と見ていたのとは異なり、ウォルターはアナログ電子回路で脳をまねることを重視しました。
(3) 行動型ロボットの祖先
単純なアナログ回路で自律ロボットを作るBEAMロボティクス(BEAM Robotics)は、ウォルターの仕事から影響を受けました。自分で充電台に戻る今日のロボット掃除機も、亀型ロボットの遠い子孫と呼ばれています。
亀型ロボットは、複雑な計算がなくても、感覚と動きをうまく結び付けさえすれば機械が自ら周囲を探索できることを初めて示しました。真空管2本で動いたこの小さな機械は、自律ロボットという考えが実際に動き出せることを証明したのです。
少ない部品で感覚と行動をしっかりとつなぐこと、それが自ら動く自律ロボット工学の第一歩です。