映画や展示会で人間そっくりのロボットを見て感心していたら、ある瞬間に背筋が寒くなった経験があるのではないでしょうか。肌も髪も本物のようなのに、瞳の動きが少し遅れたり、笑顔がどこかこわばっていたりすると、かわいいと感じていた気持ちが突然、不快感に変わります。このように、人間に似ていくほどかえって不気味に感じる領域を「不気味の谷(Uncanny Valley)」と呼びます。
不気味の谷とは、簡単に言えば「ロボットや人形が人間に似るほど好感度が高まるものの、ほとんど人間と同じになる地点で好感度が急激に下がり、拒否感に変わる現象」を意味します。この考えは、1970年に日本の東京工業大学のロボット工学者、森政弘(Masahiro Mori)が雑誌に掲載した短い文章で初めて紹介しました。彼は実験結果ではなく、ロボットを作る者としての観察と直感に基づいて、この曲線を描きました。
本資料では、不気味の谷の曲線の読み方から、なぜ不気味さが生じるのかについての仮説、ロボットや映像に見られる事例、そしてロボットを設計する際にこの谷を避ける方法まで、順を追って整理します。
不気味の谷:類似度と好感度の間にある起伏
不気味の谷の曲線を読む
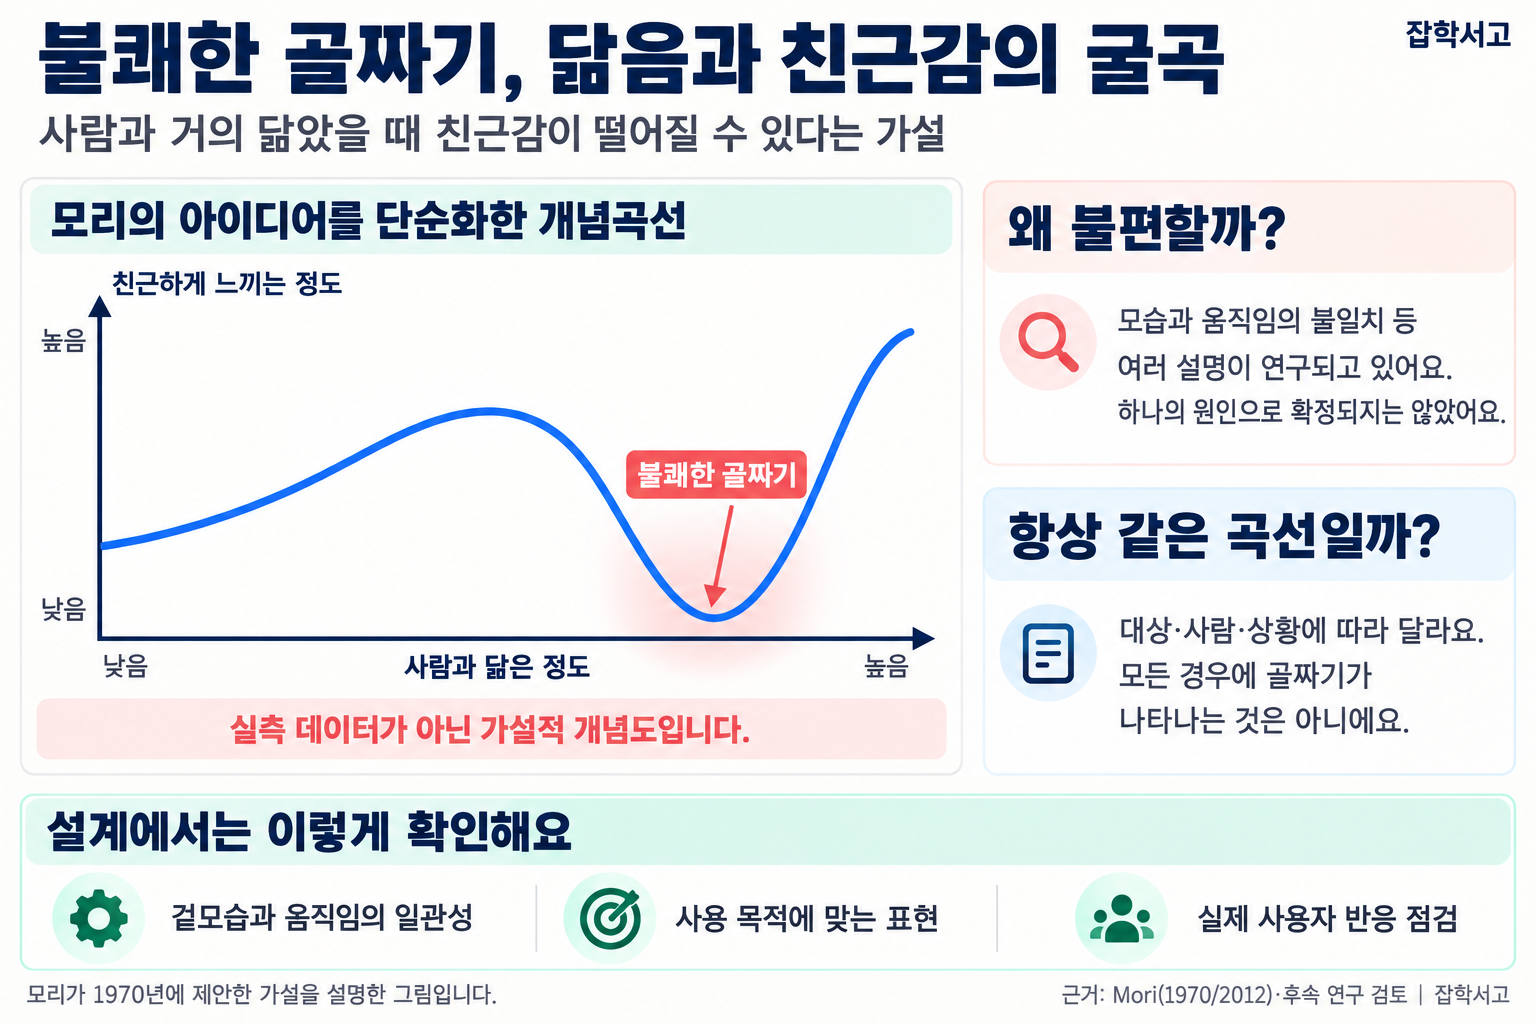
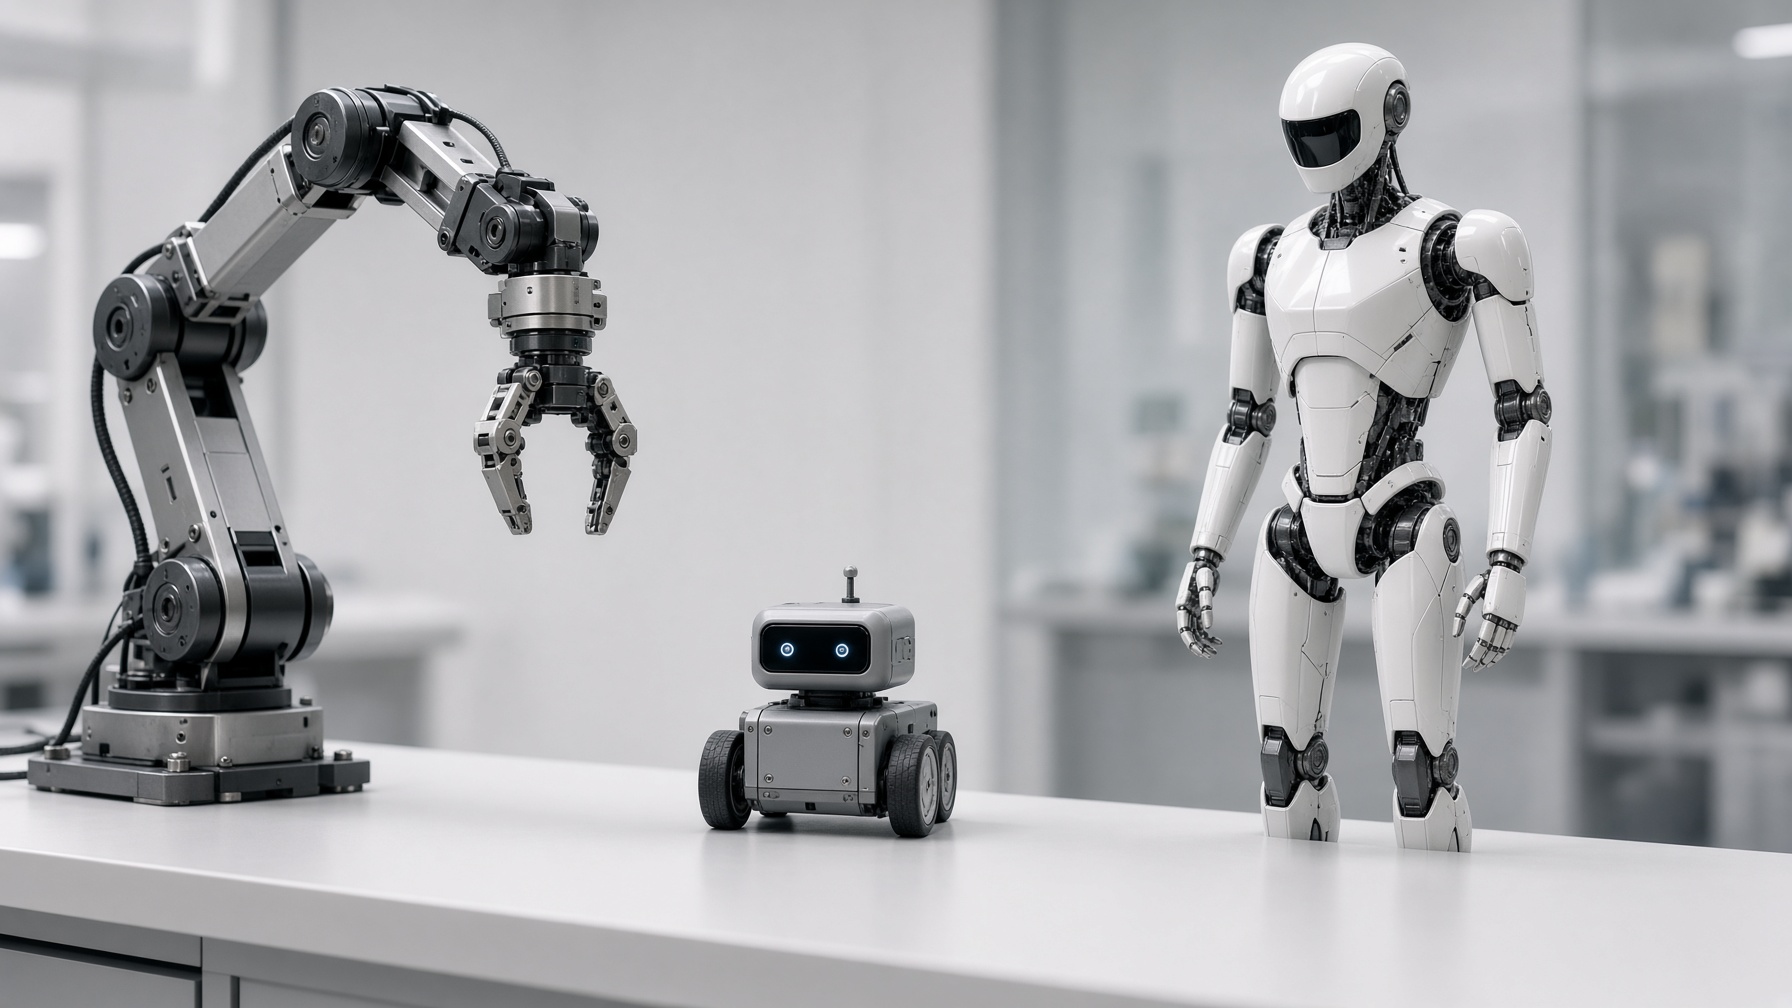
森が描いたグラフは、横軸に「人間に似ている度合い」を、縦軸に「親しみを感じる度合い」を置いています。曲線は初めは緩やかに上昇し、人間に非常に近いところで深く落ち込んだ後、実際の健康な人間に至ると再び上昇します。
- 産業用ロボット(Industrial Robot):腕だけの機械という姿なので、類似度も親近感も低い出発点に位置します。
- おもちゃのロボット(Toy Robot):頭と手足があり、人間を連想させるため、親近感がかなり高まります。
- 谷底(Valley Floor):森は、見た目が本物の手のような義手を例に挙げました。握手をしたときに、骨がないような感触や冷たさを感じると、かえって不気味になるということです。
- 二つ目の峰(Healthy Person):あらゆる面で人間と同じになると、親近感は再び最も高くなります。
森は、日本の伝統的な人形劇である文楽の人形を、谷を越えて再び上昇した側に置きました。近くで見ると人間とは明らかに異なりますが、遠くから見守る観客は人形の身ぶりに深く引き込まれるからだという説明です。
森は、動きが加わると曲線の上がり下がりがさらに急になると考えました。静止した姿よりも、動いている姿では小さなぎこちなさがはるかに大きく目立つからです。
なぜ不気味に感じるのか?
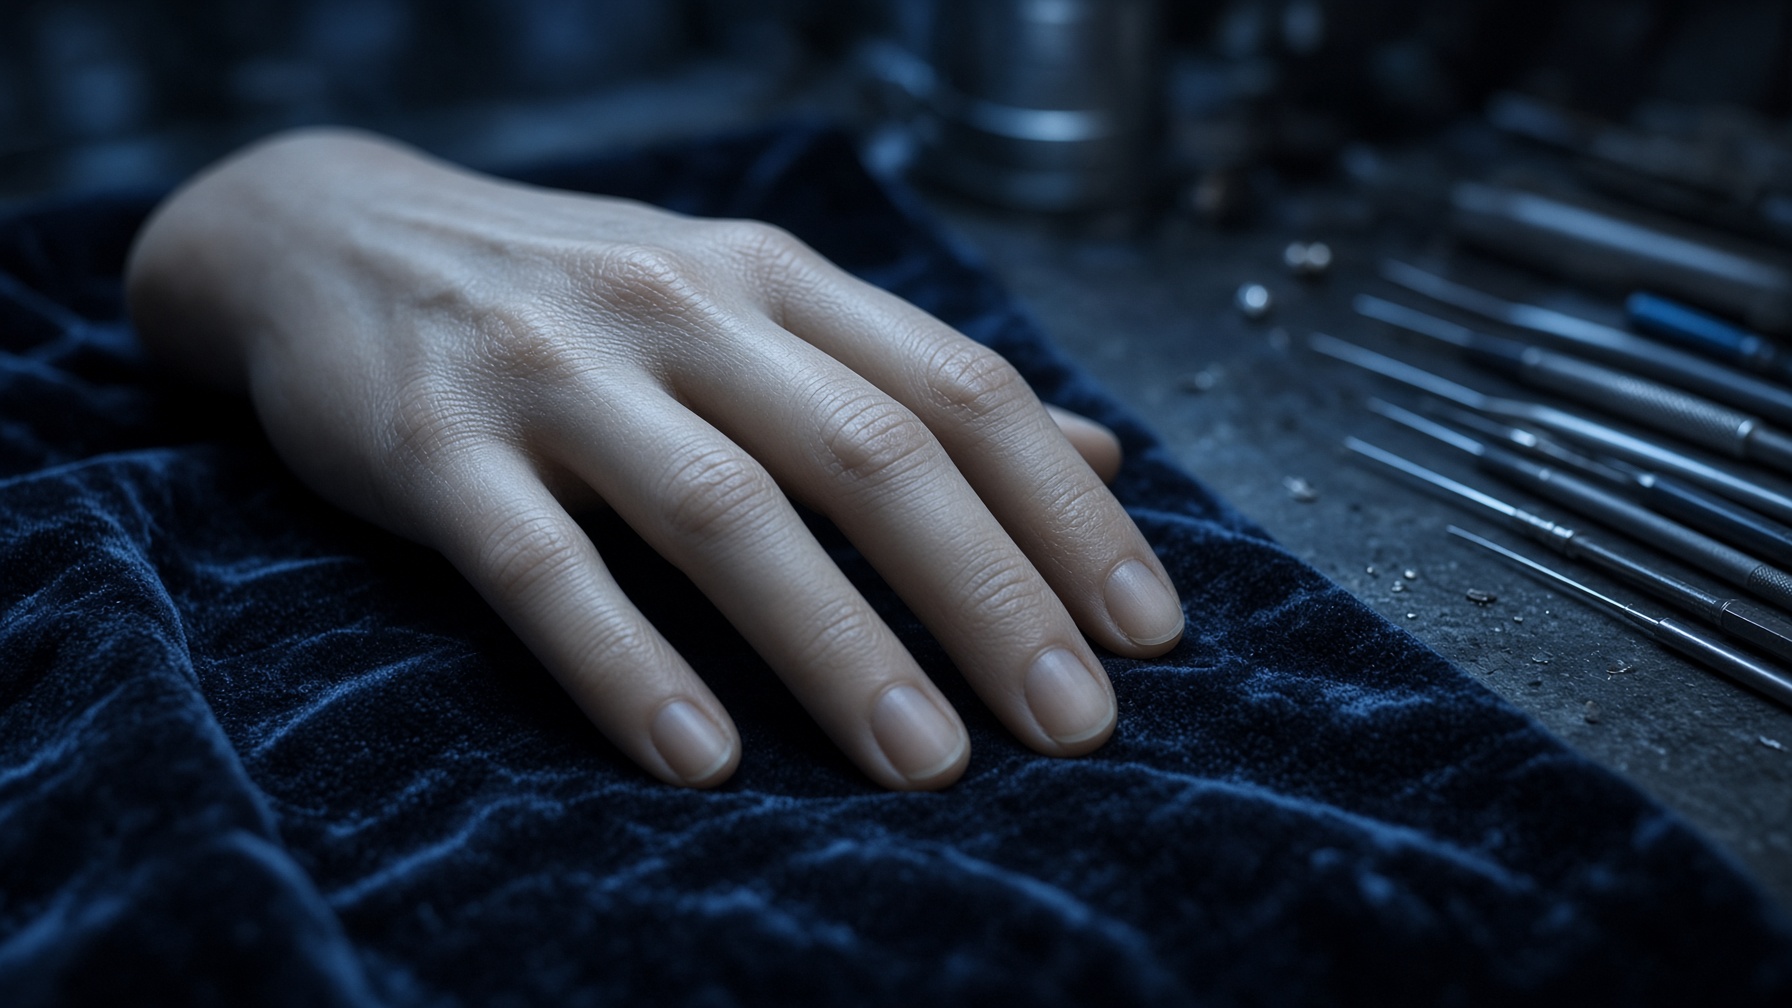
森の文章が発表された後、さまざまな分野の研究者がこの不快感の原因を探ろうとしました。まだ一つに定まった答えはなく、いくつかの仮説が併せて議論されています。
(1)互いに一致しない信号
知覚的不一致(Perceptual Mismatch)仮説は、顔は人間のように精巧なのに、まばたきや肌の質感、動きの速さがかみ合わないと、脳が混乱すると説明します。一部分だけが過度に写実的な場合、違和感がさらに大きくなるということです。
(2)定められないカテゴリー
カテゴリーの曖昧性(Categorical Ambiguity)仮説は、対象を「人間」とも「物」とも明確に分類しにくいときに、不快感が生じると考えます。私たちには、見慣れない対象を素早く分類しようとする傾向があるからです。
(3)体を守ろうとする本能
疾病回避(Pathogen Avoidance)仮説は、青白い肌やこわばった表情が病人や死者の姿を連想させ、距離を置こうとする本能が呼び覚まされると説明します。実際に森も、谷底に死体とゾンビを配置しました。
これらの仮説は、互いに排他的なのではなく、同時に作用しうるとする見方が多くあります。
ロボットや映像の中の事例
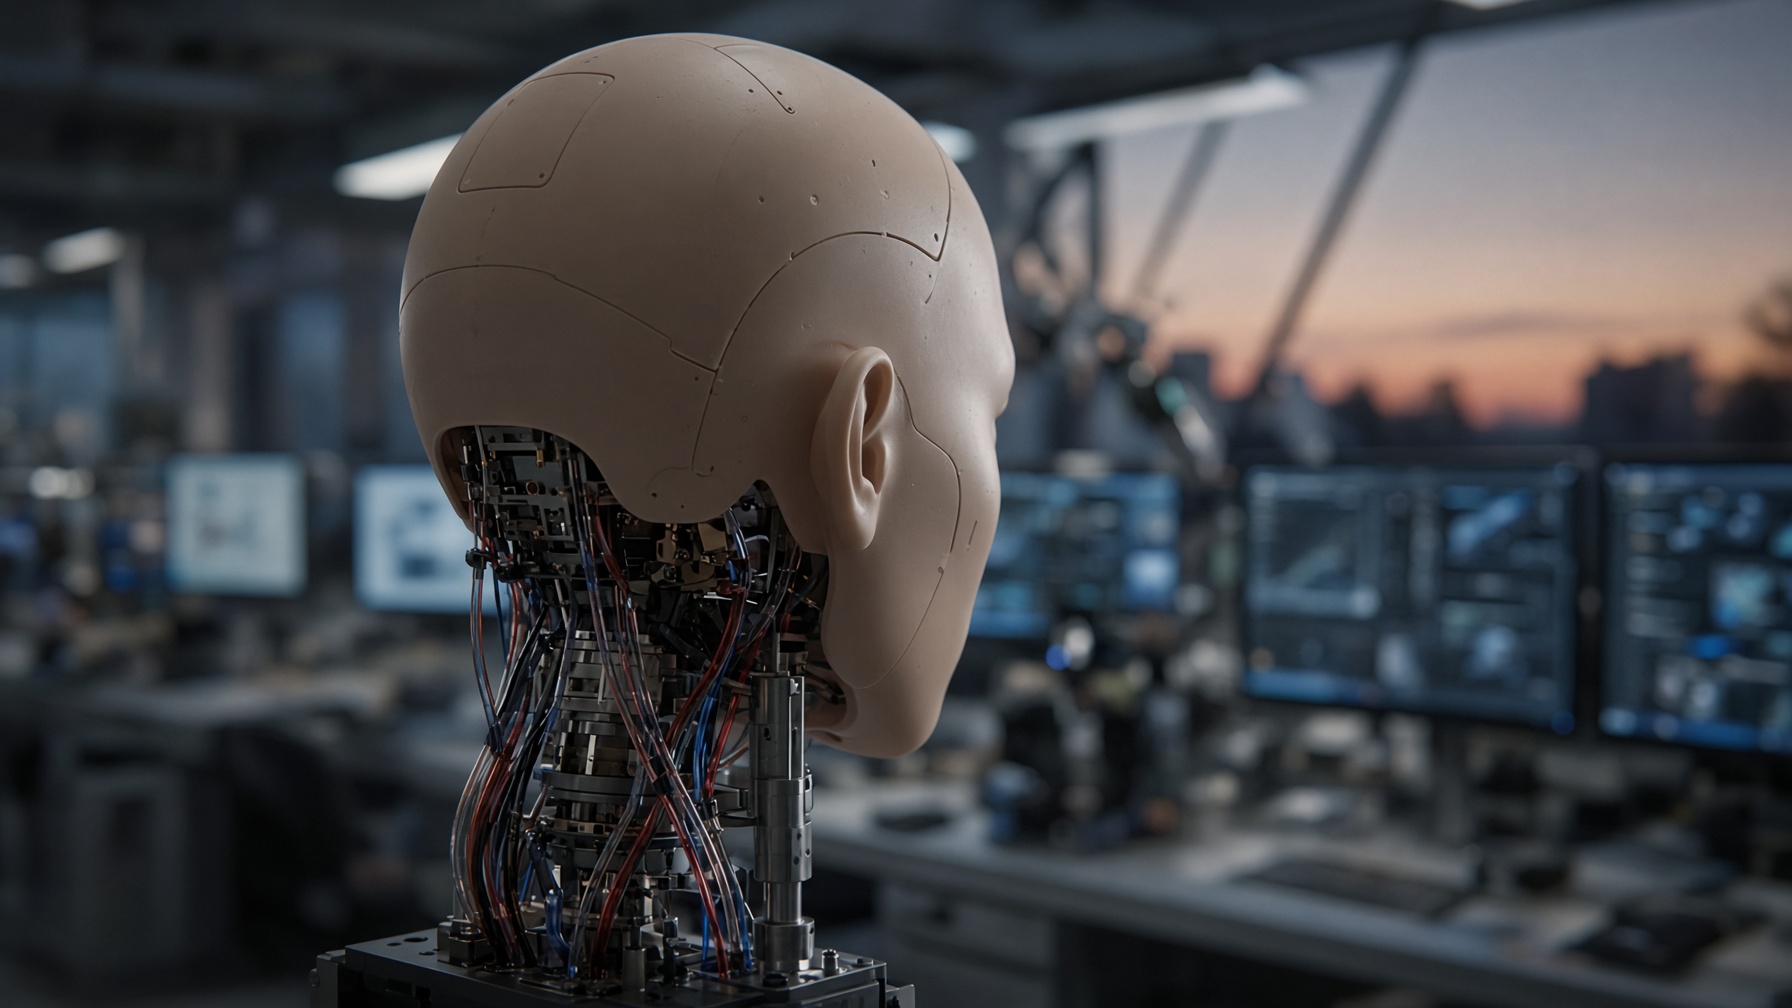
不気味の谷は、ロボットの研究室だけでなく、映画やゲームのように人間の姿を作り出すあらゆる分野で話題になります。
[事例 1]人間そっくりのロボット
- ジェミノイド(Geminoid):日本の大阪大学の石黒浩(Hiroshi Ishiguro)教授が自分をモデルに作ったロボットで、人間にどれほど似ていれば親しみを感じるのかを研究するために使われました。
[事例 2]写実的なアニメーション
- ポーラー・エクスプレス(The Polar Express):2004年に公開されたこの映画は、俳優の動きをそのまま再現した写実的な人物を登場させましたが、目に生気がないように見えるという評を多く受けました。
近年、画面の中のバーチャルヒューマンやゲームキャラクターを制作する人たちも、肌に透けて見える血色、目の潤い、話すときに連動する顔の筋肉といった細部まで磨き上げ、谷を越えようと努めています。一方、大きな目と単純な顔を持つ漫画のようなロボットやキャラクターは、最初の峰の付近にとどまり、強い拒否感を抱かれることなく愛される場合が多くあります。
ロボット設計への教訓
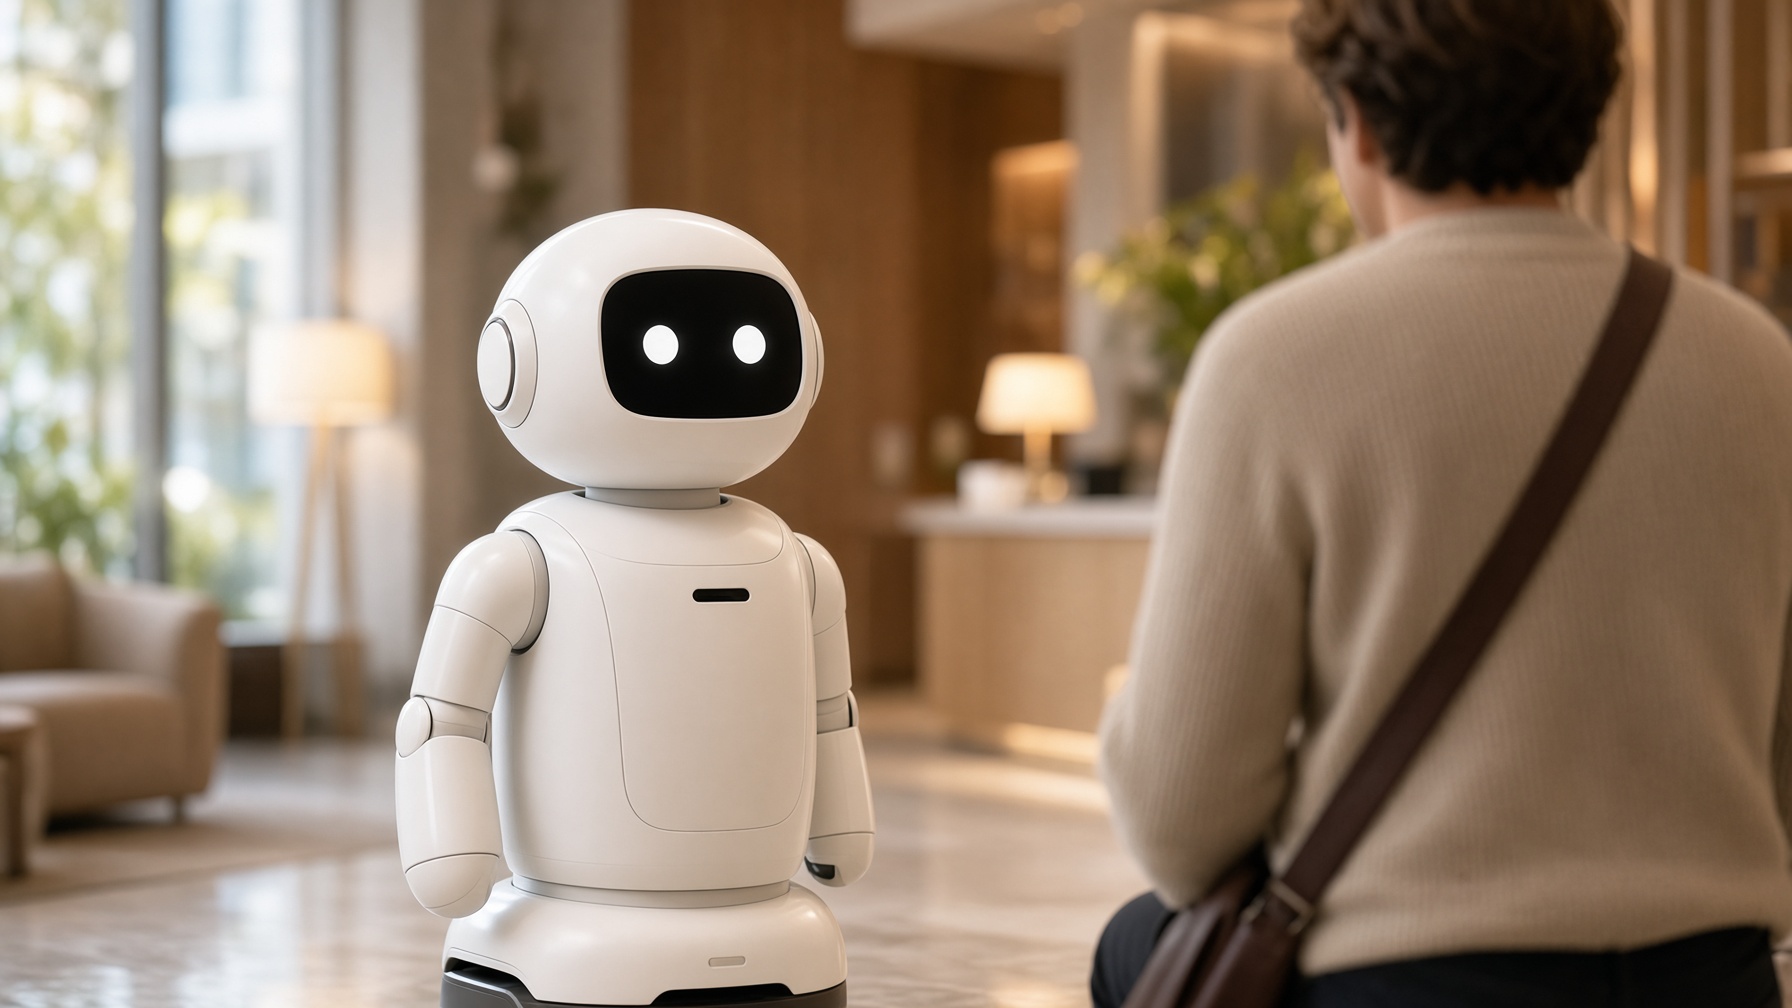
森は、ロボットを作る際には二つ目の峰を無理に目指すよりも、最初の峰の付近で、ほどよく人間に似た姿を目標にするよう勧めました。今日のロボット設計者が心に留めている点は、次のとおりです。
- あえて違いを持たせる(Stylization):顔を単純にしたり、機械らしい姿を残したりして、人間ではないことを明確に示します。
- 外見と動きを一致させる(Consistency):見た目が写実的なら、まばたきや表情、歩き方もそれに見合うほど自然である必要があります。
- 用途に合った姿を選ぶ(Purpose Fit):案内やケアのように人間の身近で活動するロボットほど、親しみやすい印象が重要です。
- 人に尋ねる(User Study):実際の利用者の反応を測定し、違和感のある部分を見つけて改善していきます。
その後の研究では、谷がはっきり現れたという結果と、そうではないという結果の両方が出ており、不気味の谷は今も検証が続けられている仮説です。それでも、人間と機械が出会う場を考えるきっかけを与えた重要な問いとして残っています。
そっくりに作ることよりも、安心して近づけるようにすること。それが、人間のそばに立つロボットを設計する第一歩です。