物流倉庫で重い箱を一日中持ち上げる作業員、事故で脚を動かせなくなった人、手術後に歩き方をもう一度身に付けなければならない患者には、共通する願いがあります。自分の体にもう少し力があれば、という願いです。この願いに応えるために作られた機械が「外骨格ロボット(Exoskeleton)」です。
外骨格ロボットとは、簡単に言えば「人が服のように身に着けて、筋力を補ったり動作を助けたりするロボット」を意味します。もともと外骨格は、カニや昆虫のように体の外側を覆う硬い殻を指す生物学用語ですが、ロボット工学では人の骨格の外側に取り付ける機械の骨組みを意味します。
本資料では、外骨格ロボットの概念と誕生の経緯から、体の意図を読み取るセンサーと制御の原理、用途による種類、そして実際の現場で直面する課題まで、わかりやすく整理します。
外骨格ロボットの原理と活用
外骨格ロボットとは何か?
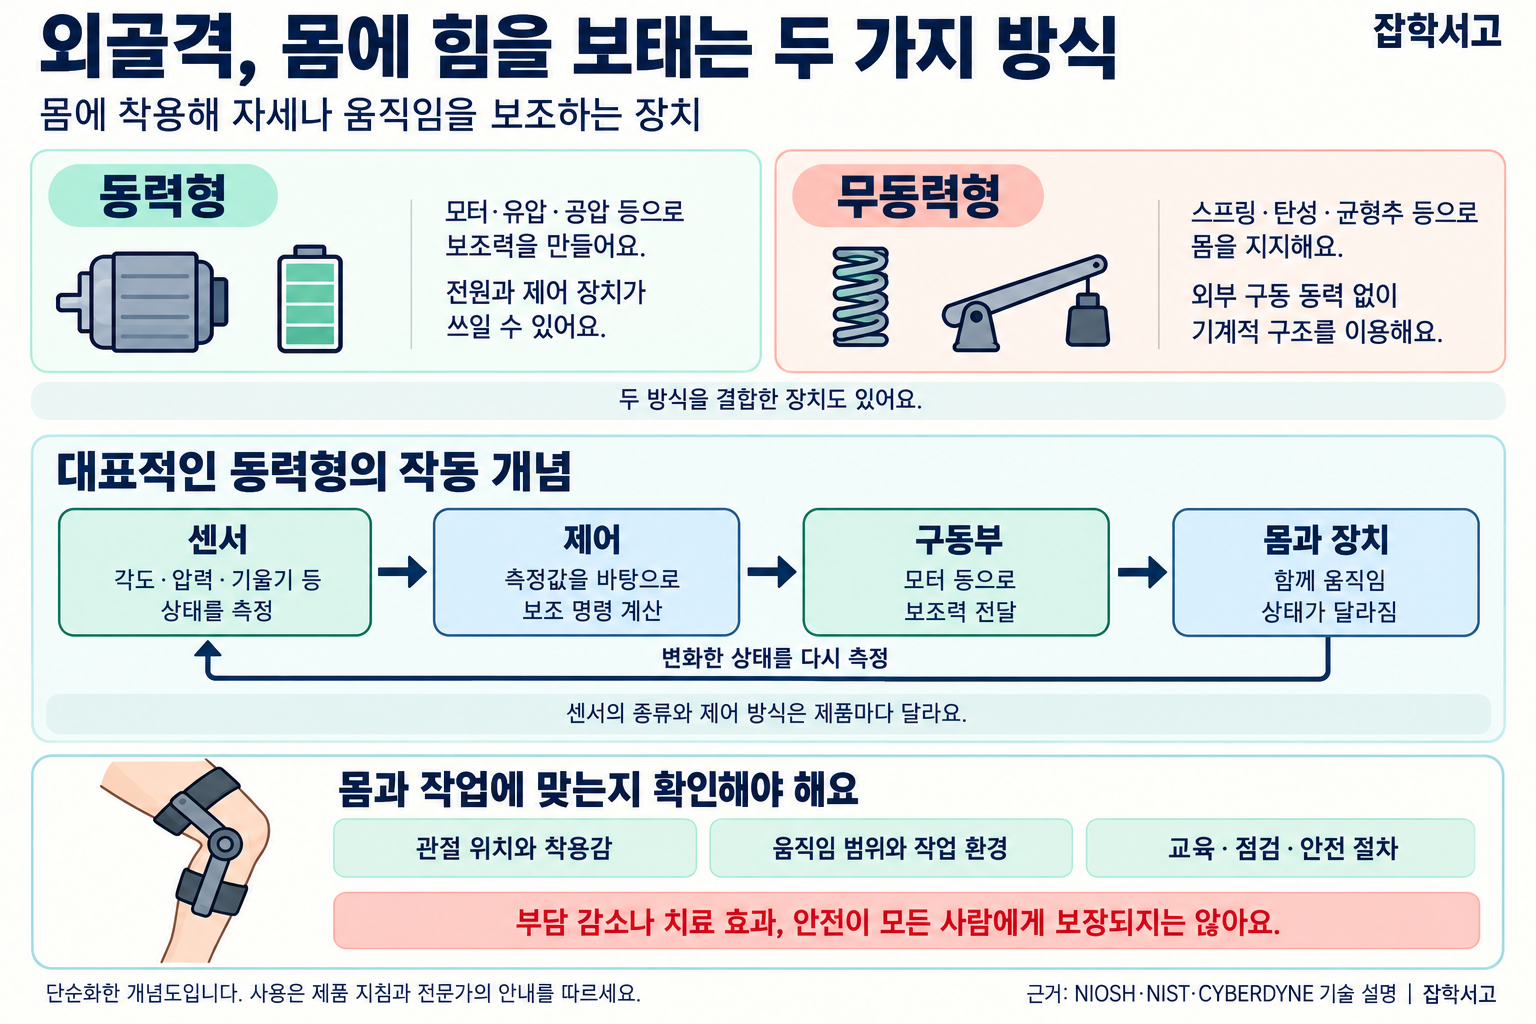
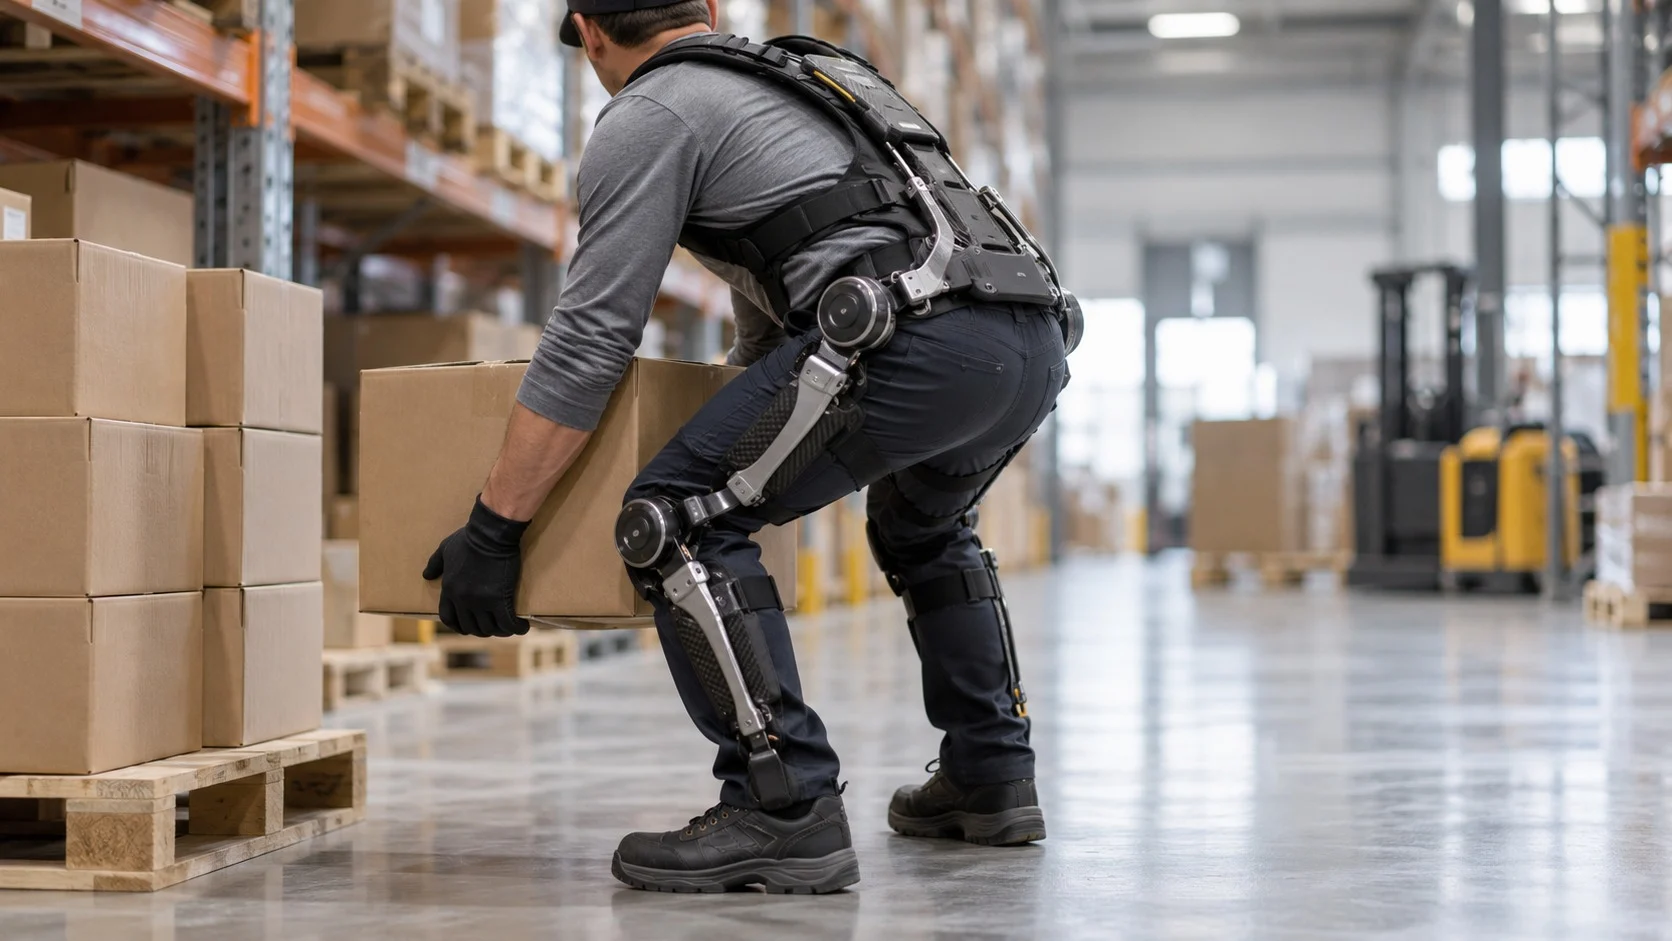
外骨格ロボットは、人の関節の位置に合わせて機械の関節を配置し、ベルトやストラップで体に固定して一緒に動く装置です。人が歩こうとするとロボットも膝と股関節を曲げ、物を持ち上げようとすると腰や腕に力を加えてくれます。
最初の本格的な試みは、1965年にアメリカのゼネラル・エレクトリック(General Electric)が軍の支援を受けて始めた「ハーディマン(Hardiman)」です。技術者ラルフ・モッシャー(Ralph Mosher)が率いたこの計画は、約680kgの荷物を楽に持ち上げることを目標としていました。しかし、機械自体の重さも約680kgに達し、全身を同時に動かそうとすると制御が不安定になり、人が装着した状態では作動させられませんでした。結局、1971年までに片腕だけの試験に成功したところで研究は終了しました。
ハーディマンは失敗しましたが、重要な教訓を残しました。力を強めることよりも、人の動きと機械の動きを正確に合わせるほうが、はるかに難しいという事実です。
体の意図を読み取るセンサーと制御
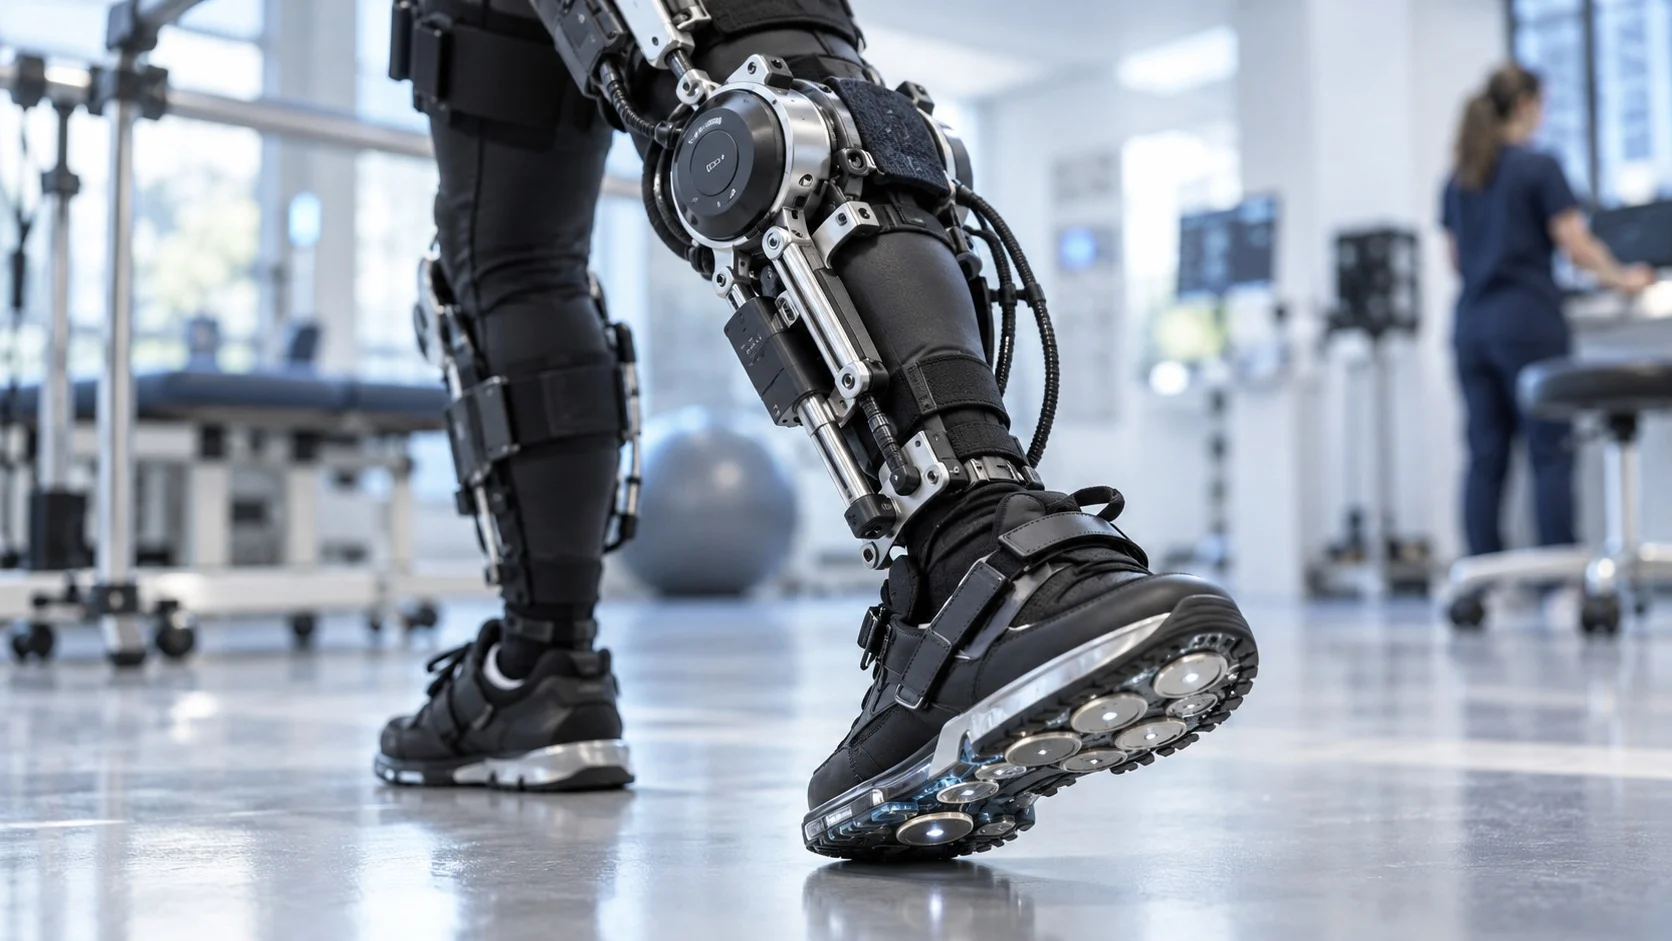
外骨格ロボットの核心は、「人が何をしようとしているのか」を先回りして察知することにあります。そのために、さまざまなセンシング装置が休みなく体の信号を読み取っています。
(1)関節角度センサー
機械の各関節に取り付けられたセンサーが、膝と股関節がどれほど曲がっているかをリアルタイムで測定します。これにより、今歩いているのか、立っているのか、階段を上っているのかを判断します。
(2)足裏圧力センサー
靴底の圧力センサーは、どちらの足に体重がかかっているかを知らせます。歩行の一歩の始まりと終わりを見分ける重要な手がかりになります。
(3)筋電センサー
筋肉が収縮する直前には、皮膚の表面に微弱な電気信号が流れます。日本の筑波大学の山海嘉之(Yoshiyuki Sankai)教授が開発したHAL(Hybrid Assistive Limb)は、この生体電気信号を読み取り、装着者が動こうとする意図を察知する方式でよく知られています。
(4)慣性計測装置
加速度計とジャイロスコープを組み合わせた慣性計測装置(Inertial Measurement Unit)は、体幹が前後にどれほど傾いているかを知らせます。この装置のおかげで、ロボットは装着者が上体を少し前に傾ける動作を、一歩を踏み出そうとする信号として受け取れます。
こうして集められた情報は制御装置へ送られ、制御装置はモーターや油圧装置に、どれほどの力を出すかを指示します。この過程が1秒間に数百回以上繰り返されるため、装着者はロボットが自分の体の一部のように動きについてくると感じるようになります。
用途で分ける外骨格ロボットの種類
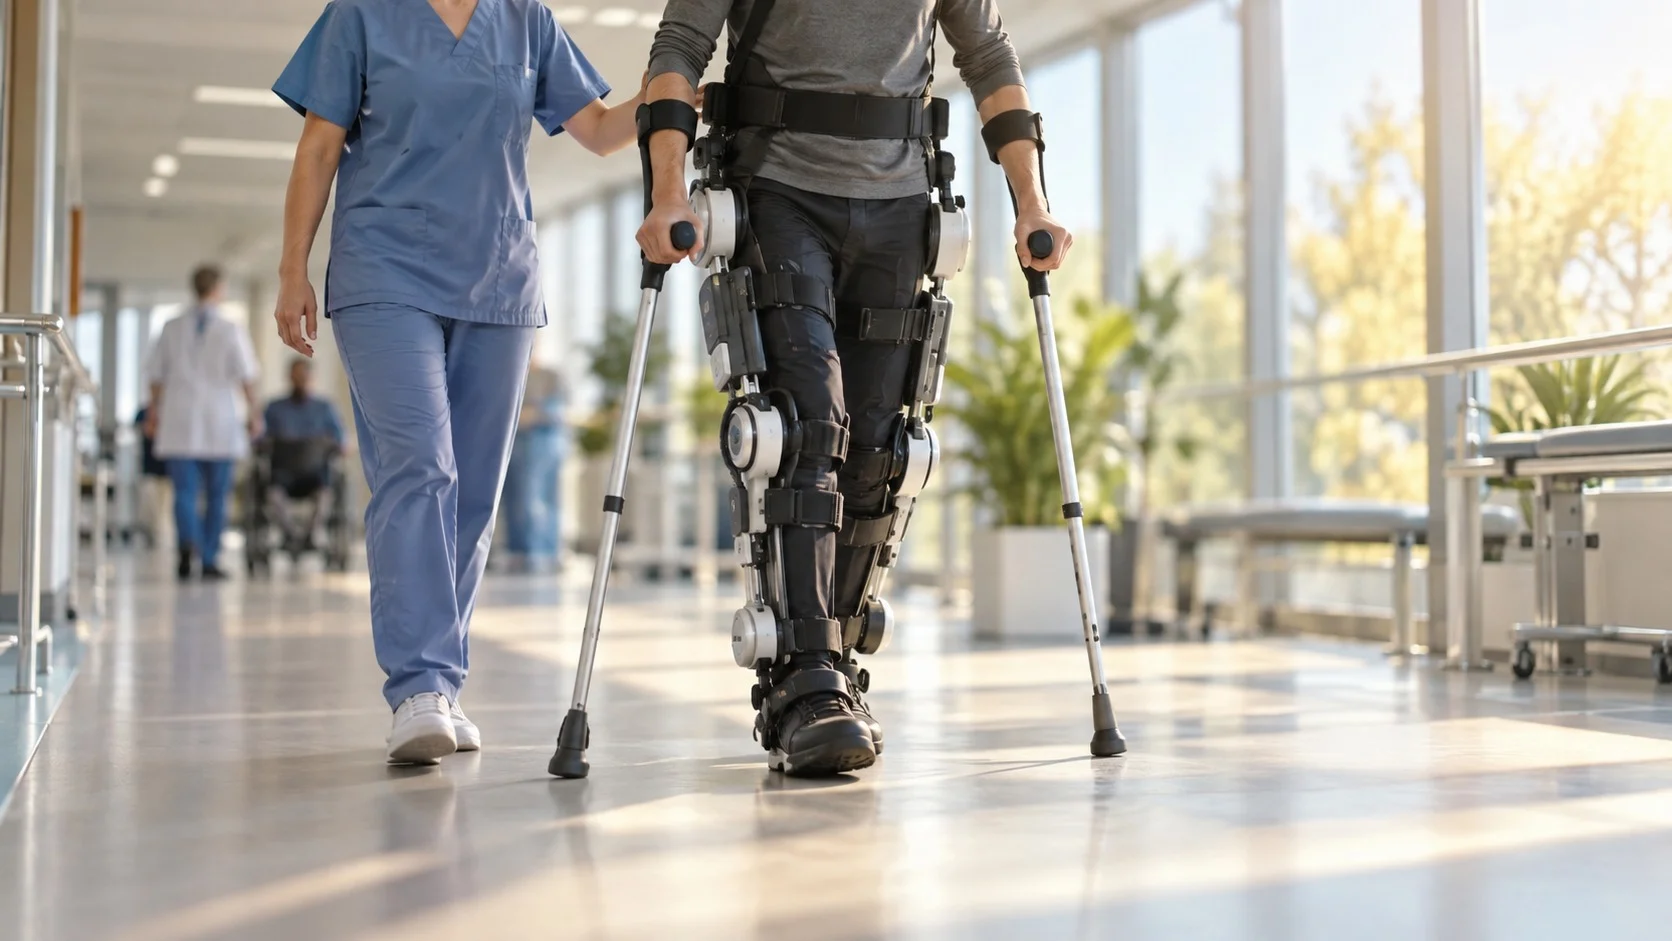
外骨格ロボットは、力を生み出す方式と使われる場所によって、いくつかの種類に分かれます。
- 動力型(Powered Exoskeleton):モーターとバッテリーで関節を直接動かします。下半身が麻痺した人が立って歩くのを助ける医療用ロボットが代表例です。
- 無動力型(Passive Exoskeleton):モーターを使わず、ばねや弾性素材が力を蓄えてから返します。軽量で安価なため、工場で長時間腕を上げて作業する作業員に多く使われています。
- リハビリテーション用(Rehabilitation):脳卒中や脊髄損傷の患者が、正しい歩き方を繰り返し身に付けられるように助けます。
- 産業用(Industrial):腰や肩にかかる負担を軽減し、筋骨格系疾患を減らすことを目標としています。
2014年には、イスラエルで開発されたリウォーク(ReWalk)がアメリカ食品医薬品局(Food and Drug Administration)から個人使用の許可を受け、医療用外骨格ロボットへの道を開きました。韓国でも、韓国科学技術院(KAIST)の研究陣と企業が共同開発した「ウォークオンスーツ(WalkON Suit)」が、2020年に障害者支援技術の国際大会であるサイバスロン(Cybathlon)の外骨格ロボット種目で金メダルと銅メダルを獲得しました。
外骨格ロボットが乗り越えるべき3つの課題
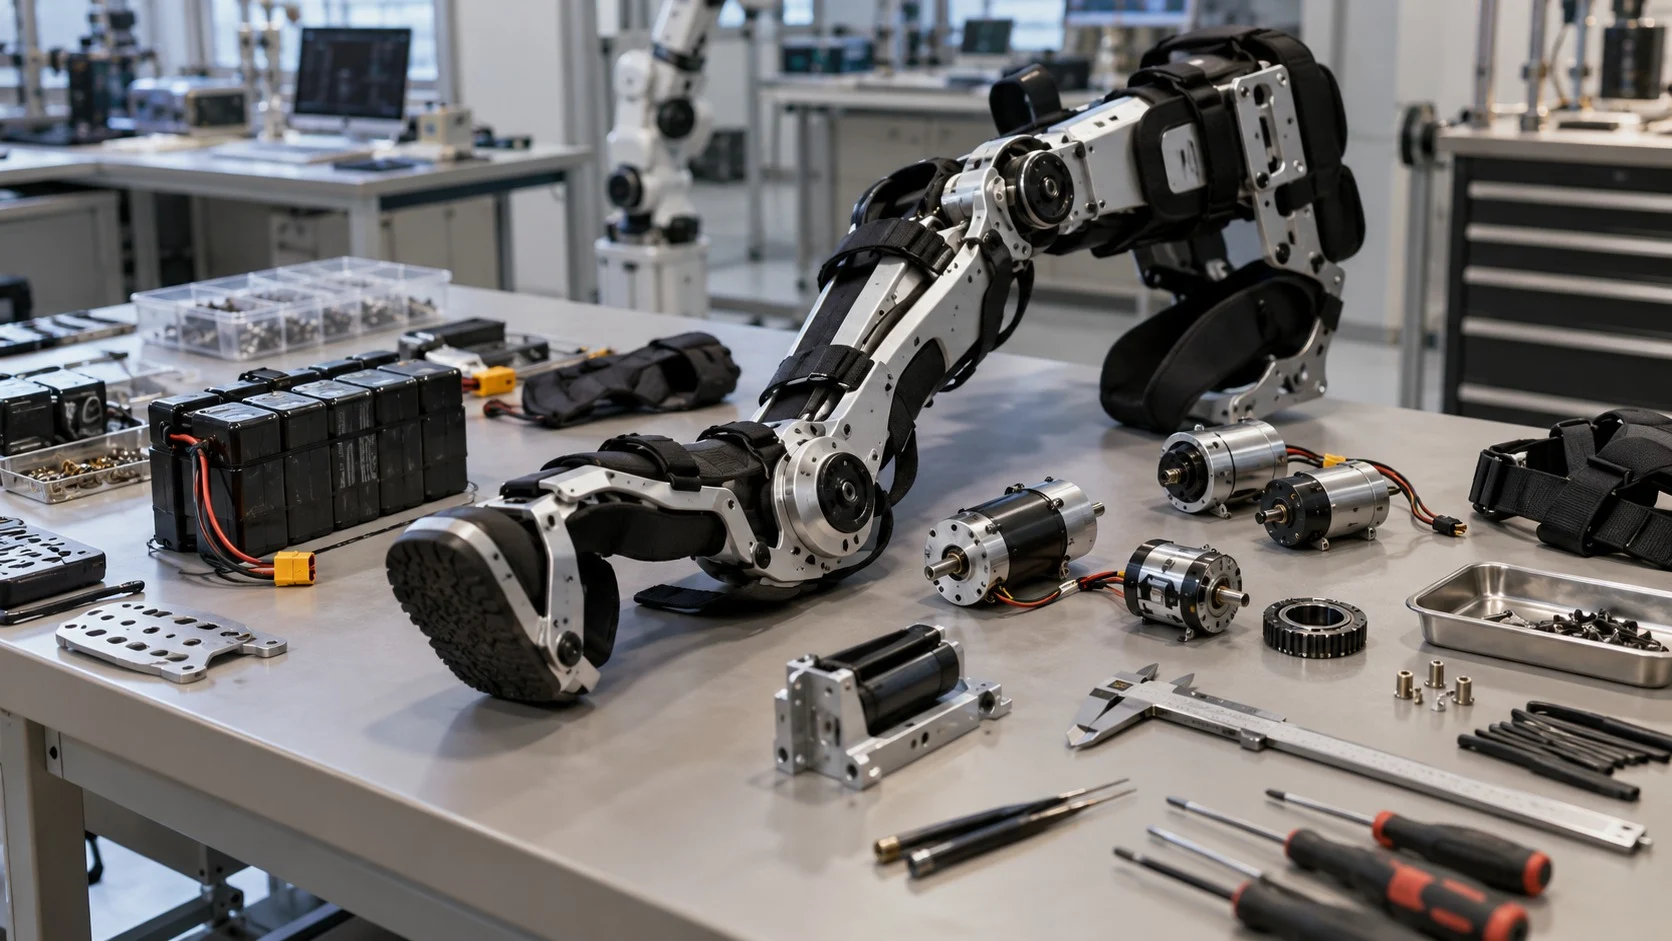
外骨格ロボットは急速に進歩していますが、誰もが日常的に身に着けて出歩けるようになるまでには、まだ乗り越えるべき壁があります。
(1)重さとバッテリー
大きな力を出そうとするとモーターとバッテリーが大きくなり、その分ロボットも重くなります。長時間使えて、しかも軽い動力源を作ることが最大の課題です。
(2)人それぞれ異なる体
身長、脚の長さ、関節の可動域は人によって異なります。機械の関節と人の関節の軸が少しずれただけでも、皮膚が擦れたり、関節に負担がかかったりすることがあります。
(3)安全と費用
ロボットがバランスを崩すと、装着者も一緒に転倒します。また、医療用製品は非常に高価で、まだ多くの人が手軽に使うのは難しい状況です。
外骨格ロボットは、機械が人の代わりをするのではなく、人の体に力を添えて一緒に動くという点で特別です。ハーディマンの失敗から始まったこの技術は、今や再び歩く喜びを取り戻し、職場での腰痛を和らげる段階に達しました。今後、バッテリーや素材の技術がさらに進歩すれば、外骨格ロボットは高齢の親の散歩を助ける歩行補助具のように、より身近な日常の場面へと広がっていくことが期待されます。
技術の規模よりも、その技術を身に着ける人の体をまず思いやること。それが、人と一緒に歩くロボットを開発するための第一歩です。