
왼쪽만 훑고 내려가는 눈, F자형 패턴(F-Shaped Pattern)
버려야 서가가 숨 쉰다, 장서 제적(Weeding)
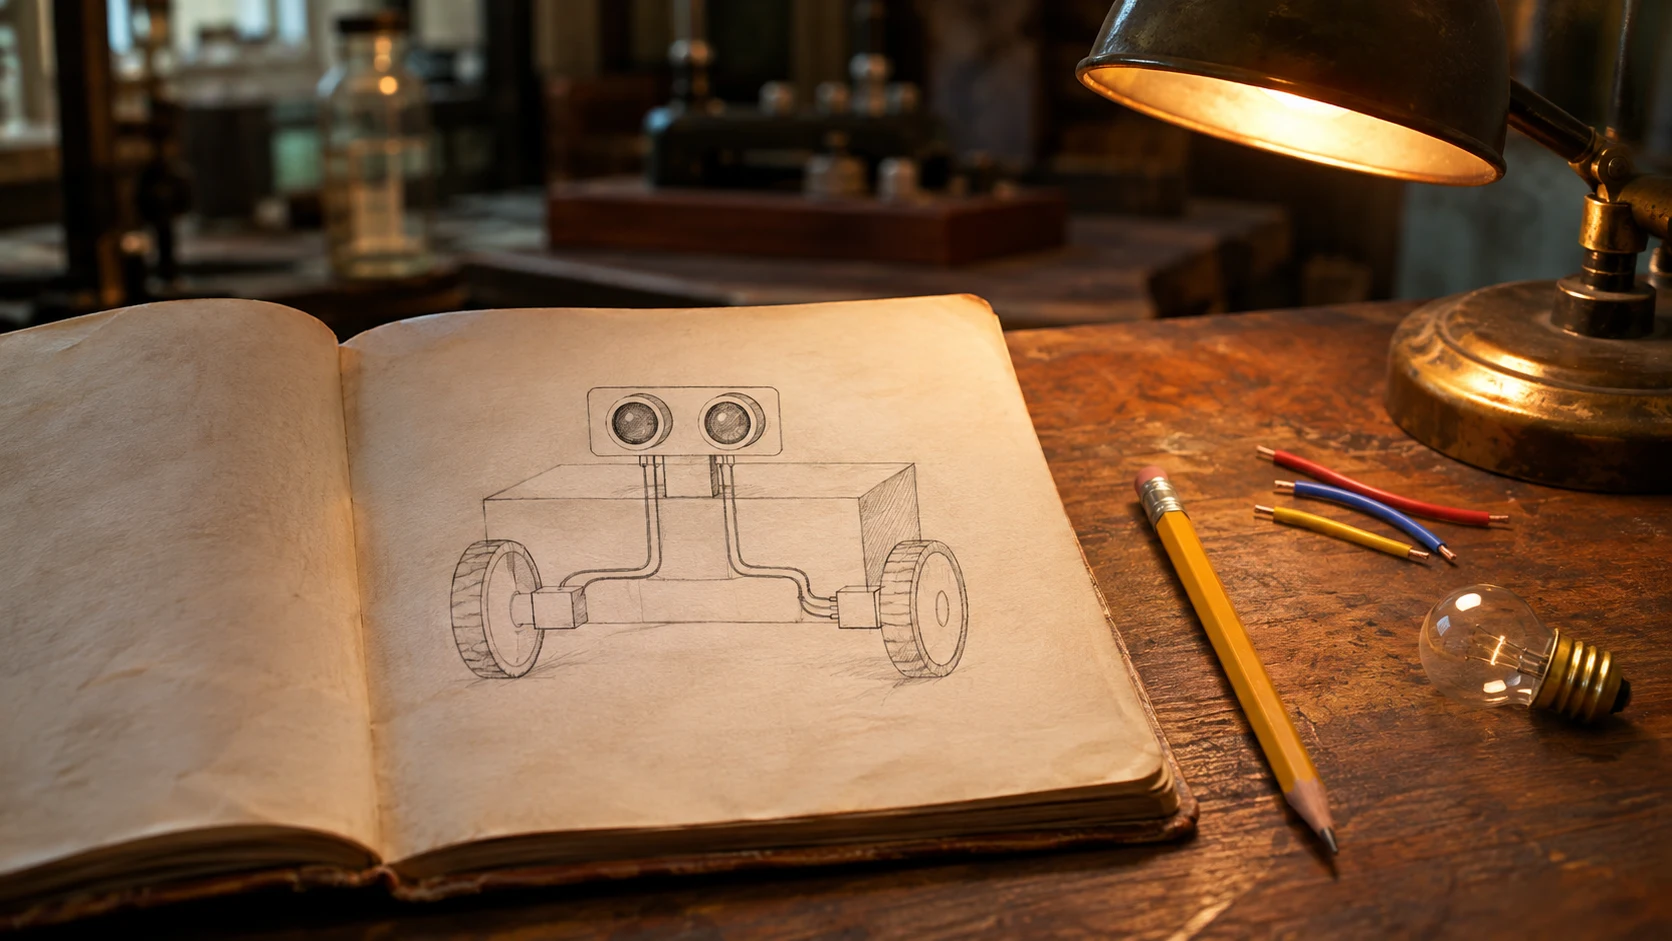
책상 위에 손전등을 비추자 한 장난감 로봇은 허둥지둥 빛을 피해 달아나고, 다른 로봇은 빛을 향해 곧장 돌진합니다. 두 로봇의 부품이 똑같고 전선 두 가닥을 꽂은 방향만 다르다면 믿으실 수 있을까요? 한 신경과학자가 머릿속 실험으로 고안한 이런 단순한 기계를 ‘브라이텐베르크 차량(Braitenberg Vehicles)’이라고 부릅니다.
브라이텐베르크 차량이란 쉽게 말해 ‘센서와 바퀴를 전선으로 곧장 이어, 연결 방식만으로 두려움·공격성·사랑 같은 행동을 보여 주는 가상의 작은 로봇’을 의미합니다. 이탈리아 출신 신경과학자이자 사이버네틱스 학자인 발렌티노 브라이텐베르크(Valentino Braitenberg)가 1984년 MIT 출판부에서 낸 책 『Vehicles: Experiments in Synthetic Psychology』에서 처음 소개했습니다.
본 자료에서는 브라이텐베르크 차량이 탄생한 배경, 그림으로 보는 네 가지 차량과 주요 용어, 로봇공학과 교육에서의 쓰임, 그리고 이 실험이 남긴 생각과 한계까지 차례로 살펴보겠습니다.
전선 두 가닥이 만든 성격, 브라이텐베르크 차량
1. 브라이텐베르크 차량이 탄생한 배경
브라이텐베르크는 1926년 이탈리아 볼차노에서 태어났고, 1968년 독일 튀빙겐에 막스 플랑크 생물 사이버네틱스 연구소를 함께 세워 1994년 은퇴할 때까지 공동 소장을 지냈습니다. 평생 뇌의 신경 연결을 연구한 그는 복잡한 뇌를 곧바로 해부하기보다, 아주 단순한 기계를 하나씩 조립해 보며 행동이 어떻게 생겨나는지 생각해 보자고 제안했습니다.
(1) 머릿속에서 만드는 실험
책 속 차량은 공장에서 만든 기계가 아니라 사고 실험입니다. 독자는 종이 위에서 센서와 모터를 이어 보고, 그 기계가 어떻게 움직일지 상상하며 한 단계씩 따라갑니다.
(2) 가장 단순한 차량 1
첫 번째 차량은 센서 하나가 바퀴 하나를 돌립니다. 센서가 느끼는 온도나 빛이 강할수록 빨리 달리므로, 더운 곳은 빠르게 지나가고 추운 곳에서는 느려져 마치 추위를 좋아하는 것처럼 보입니다. 바닥 마찰이 고르지 않으면 길이 이리저리 흔들려, 보는 사람은 살아 있는 듯한 불안함까지 느낍니다.
(3) 점점 복잡해지는 14종
책은 이런 차량을 모두 14종으로 늘려 갑니다. 앞쪽 차량은 빛을 따라가거나 피하는 단순한 반응을 보이고, 뒤로 갈수록 기억·개념·생각처럼 더 복잡한 마음의 기능을 흉내 내는 구조를 상상합니다.
2. 그림으로 보는 네 가지 차량과 주요 용어
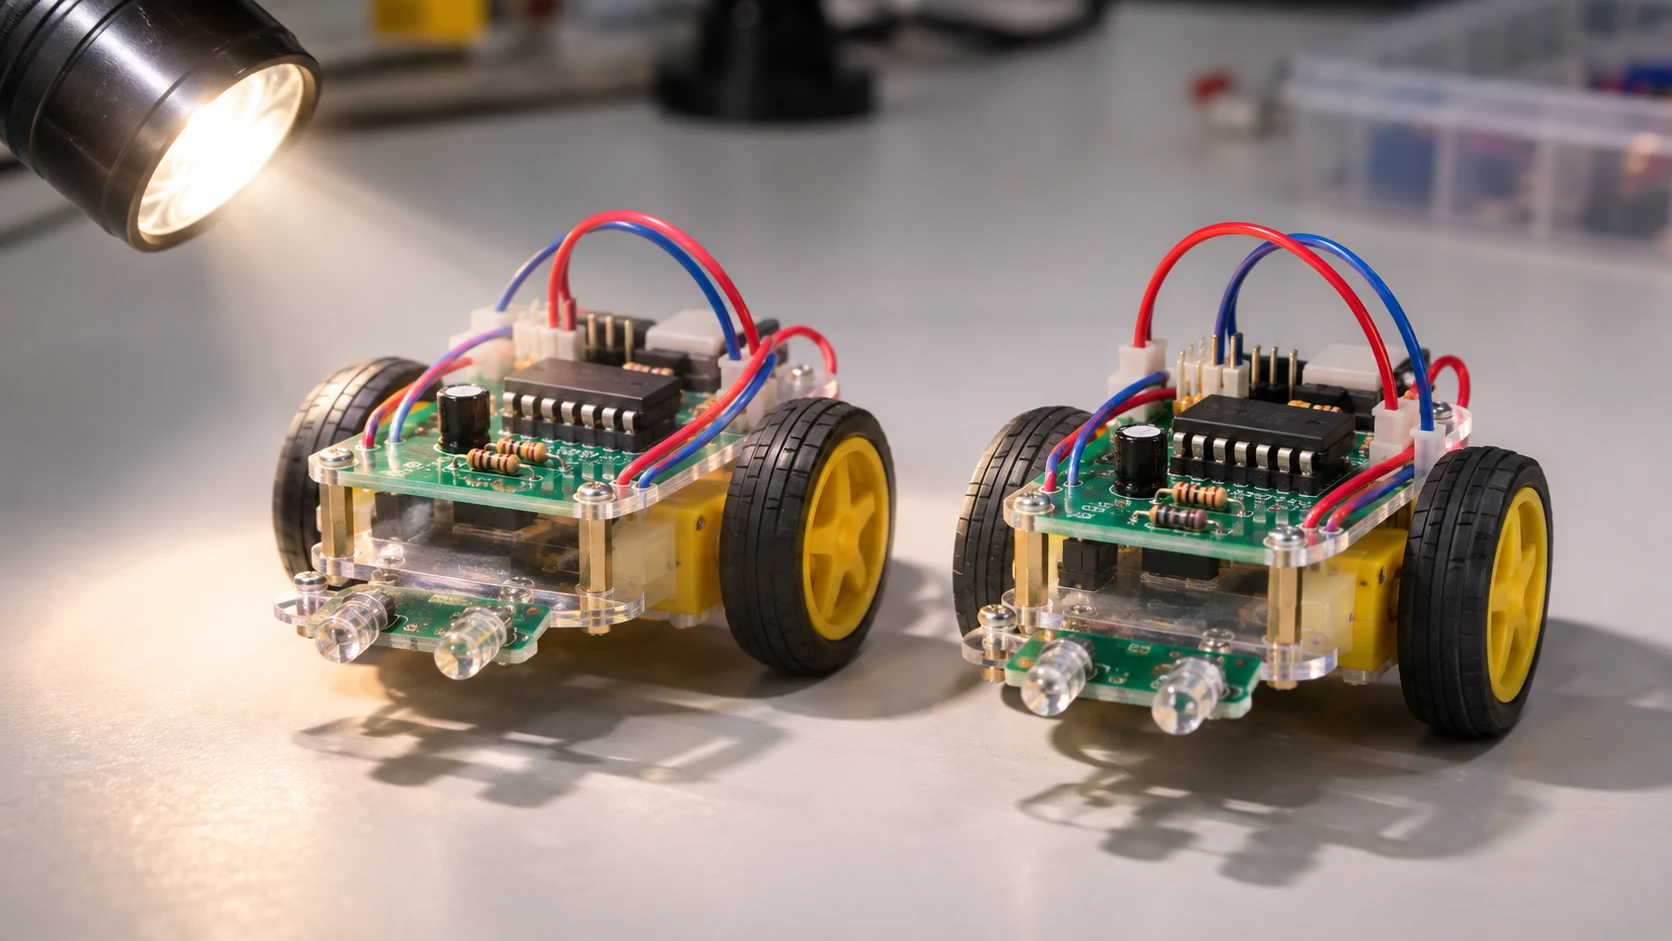
차량 2와 차량 3은 몸 앞쪽에 센서 두 개, 뒤쪽에 바퀴 두 개를 단 같은 몸체입니다. 다른 점은 단 두 가지로, 전선을 같은 쪽 바퀴에 잇는지 반대쪽 바퀴에 엇갈려 잇는지, 그리고 빛이 강할수록 바퀴를 빠르게 하는지 느리게 하는지입니다.
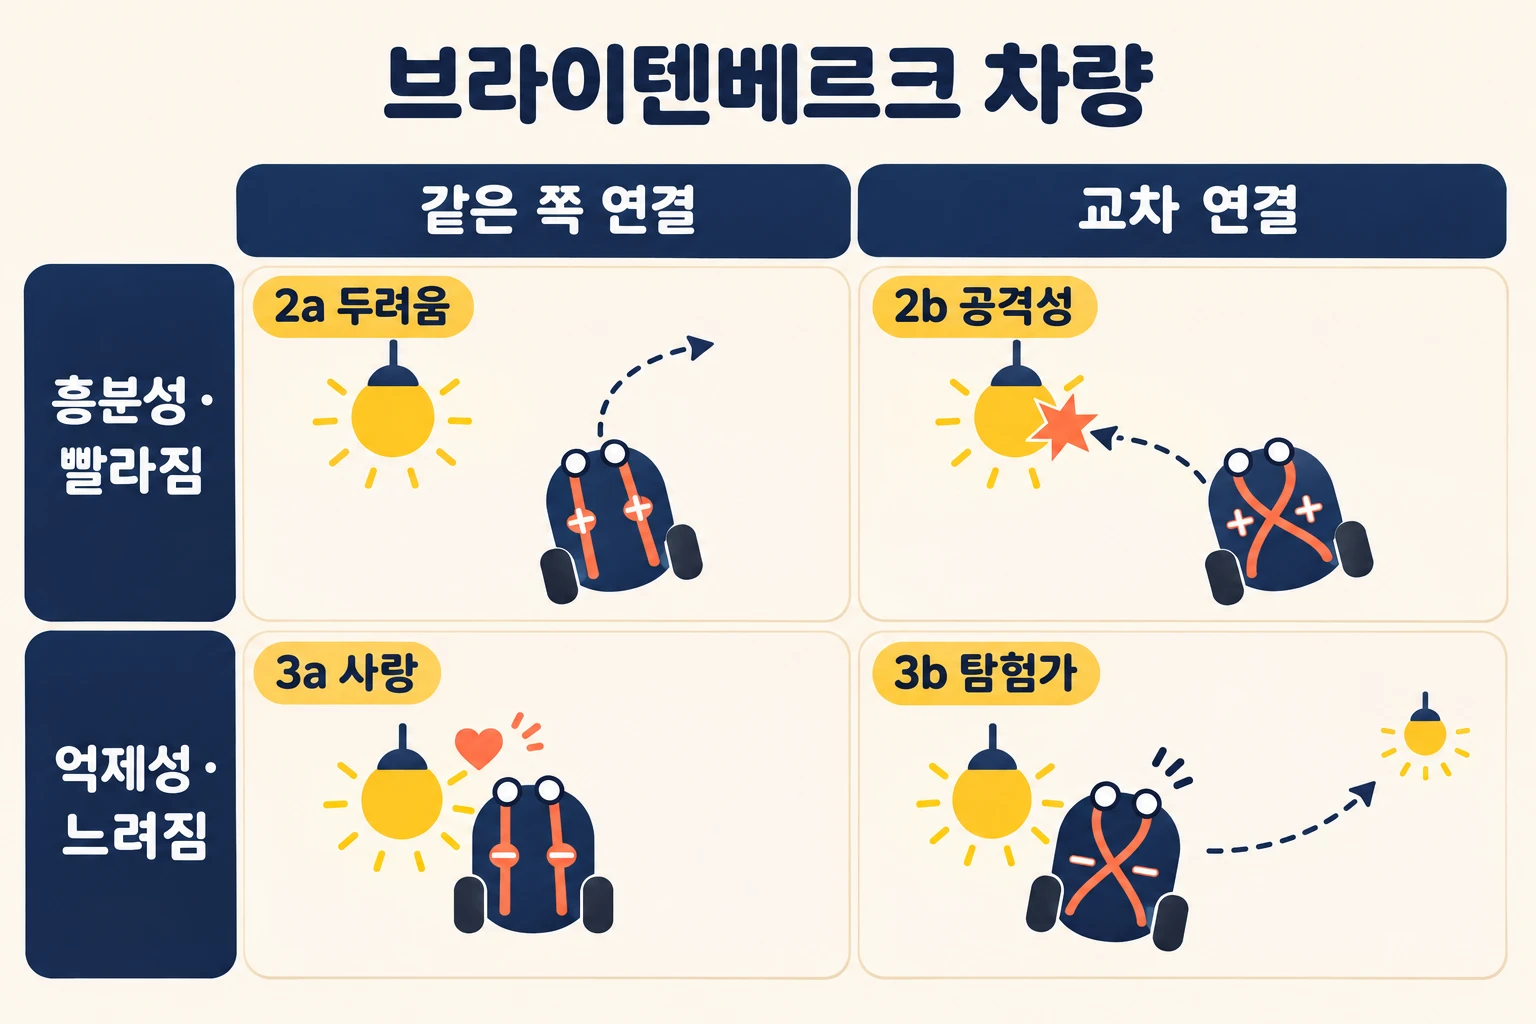
- 같은 쪽 연결(Ipsilateral Connection): 왼쪽 센서가 왼쪽 바퀴를, 오른쪽 센서가 오른쪽 바퀴를 움직이도록 이은 배선입니다.
- 교차 연결(Contralateral Connection): 왼쪽 센서가 오른쪽 바퀴를, 오른쪽 센서가 왼쪽 바퀴를 움직이도록 전선을 엇갈려 이은 배선입니다.
- 흥분성 연결(Excitatory Connection): 자극이 강할수록 바퀴가 빨라지는 연결입니다.
- 억제성 연결(Inhibitory Connection): 자극이 강할수록 바퀴가 느려지는 연결입니다.
(1) 겁쟁이 차량 2a
같은 쪽·흥분성으로 이은 차량은 빛에 가까운 쪽 바퀴가 더 빨리 돌아 몸이 빛 반대쪽으로 꺾입니다. 빛에서 달아나는 모습 때문에 ‘두려움(Fear)’이라는 이름이 붙었습니다.
(2) 공격자 차량 2b
전선을 교차해 이으면 빛 반대쪽 바퀴가 빨라져 몸이 빛을 향해 돌고, 가까워질수록 더 빨라져 결국 광원에 부딪칩니다. 그래서 ‘공격성(Aggression)’이라 부릅니다.
(3) 사랑꾼과 탐험가 3a·3b
같은 배선을 억제성으로 바꾸면 차량은 광원에 다가갈수록 느려집니다. 같은 쪽 연결인 3a는 빛을 바라본 채 곁에 멈춰 ‘사랑(Love)’이라 불리고, 교차 연결인 3b는 빛을 등지고 멈췄다가 더 강한 자극을 찾아 떠나 ‘탐험가(Explorer)’라 불립니다.
3. 로봇공학과 교육에서의 쓰임
브라이텐베르크 차량은 사고 실험으로 시작했지만, 부품이 단순해 실제 로봇으로 옮기기가 쉬웠습니다. 빛 센서 두 개와 모터 두 개만 있으면 되기 때문에 연구실과 교실에서 오랫동안 첫 실습 과제로 쓰여 왔습니다.
(1) 반응형 로봇의 출발점
지도를 그리거나 계획을 세우지 않고 센서 값에 곧바로 반응하는 방식은, 단순한 행동을 층층이 쌓는 포섭 구조(Subsumption Architecture) 같은 행동 기반 로봇공학의 생각과 닮아 있습니다.
(2) 아날로그 회로 로봇
마이크로컨트롤러 없이 트랜지스터와 센서만으로 빛을 따라가는 BEAM 로봇 같은 아날로그 로봇들도 이런 배선 방식을 자주 씁니다. 프로그램이 없어도 회로 자체가 행동을 만들어 냅니다.
(3) 코딩 교육과 시뮬레이터
교육용 로봇 키트와 컴퓨터 시뮬레이터에서 학생들은 배선 한 줄을 바꾸며 행동이 어떻게 달라지는지 직접 확인합니다. 왼쪽 센서 값을 오른쪽 모터에 넣는 코드 한 줄이 곧 교차 연결이 되는 셈입니다.
4. 브라이텐베르크 차량이 남긴 생각과 한계
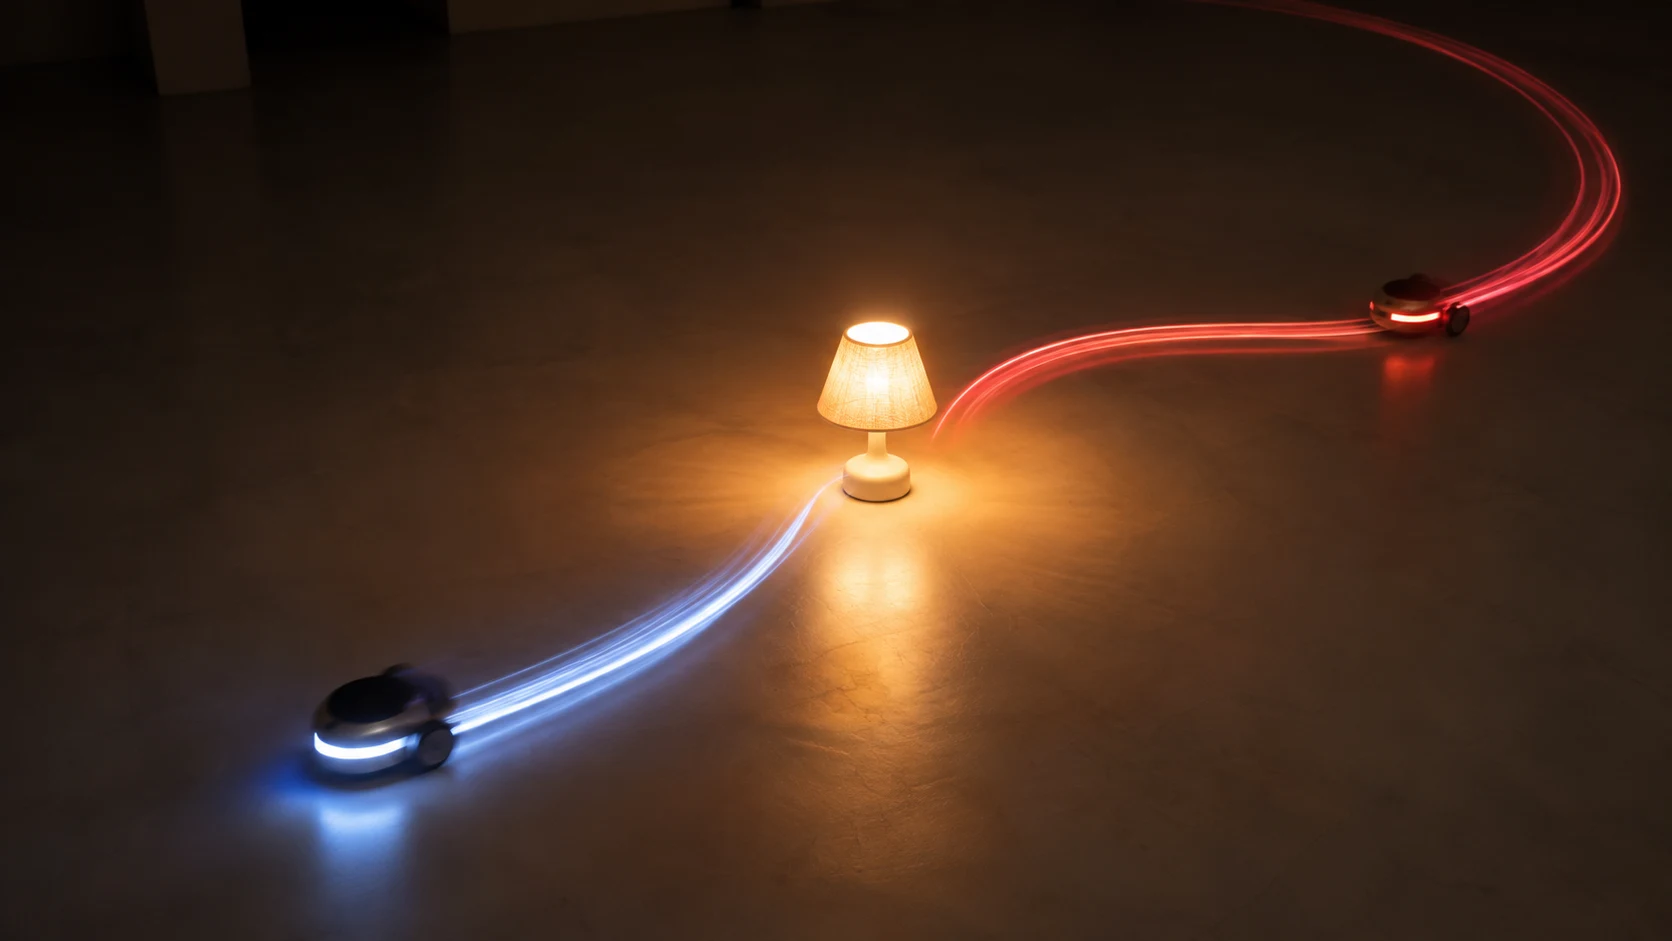
차량을 지켜본 사람들은 흔히 겁먹었다, 화났다, 반했다고 말합니다. 그러나 차 안에는 감정도 목표도 없고 전선 몇 가닥만 있을 뿐입니다. 브라이텐베르크는 바로 이 차이에서 행동을 이해하는 중요한 교훈을 끌어냈습니다.
(1) 오르막 분석, 내리막 발명
책에는 ‘오르막 분석과 내리막 발명의 법칙(Law of Uphill Analysis and Downhill Invention)’이라는 생각이 나옵니다. 겉으로 드러난 행동만 보고 속 구조를 알아내기는 오르막처럼 어렵지만, 단순한 구조를 직접 만들어 보면 놀라운 행동을 내리막처럼 쉽게 얻을 수 있다는 뜻입니다.
(2) 관찰자가 붙이는 마음
두려움이나 사랑이라는 이름은 차량이 아니라 지켜보는 사람이 붙인 것입니다. 이는 단순한 움직임에도 의도와 감정을 읽어 내려는 사람의 습관을 잘 보여 줍니다.
(3) 단순함의 한계
센서와 바퀴를 곧장 잇는 방식은 장애물이 많거나 목표가 바뀌는 실제 환경에서 길을 계획하지 못합니다. 그래서 오늘날 로봇은 이런 반응 층 위에 지도 작성과 경로 계획 같은 기능을 더해 함께 씁니다.
결국 브라이텐베르크 차량이 보여 주는 것은 복잡해 보이는 행동이 반드시 복잡한 머리에서 나오지는 않는다는 사실입니다. 전선의 방향 하나가 성격을 바꾼다는 단순한 생각, 그것이 브라이텐베르크 차량 이해의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 같은 계정으로 다시 다운로드할 수 있어요.
PDF 구매 옵션 보기
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.