深海に沈んだ船を調べたり、放射能に満ちた空間で危険な物質を運んだり、数千キロメートル離れた患者を手術したりすることは、人がその場に直接行くのが難しい代表的な作業です。ところが今日では、こうした仕事を人が安全な場所に座ったままこなしています。
その秘訣は、人の手と目を遠く離れた機械に移す技術にあります。操作する人がハンドルを動かすと遠くのロボットアームが同じように動き、ロボットのカメラやセンサーが見て感じたことは再び人に伝えられます。このように人が距離を置いて機械を直接操る方式を「遠隔操作(テレオペレーション、Teleoperation)」と呼びます。
本記事では、遠隔操作が放射能実験室で初めて定着した過程から、それを構成する基本要素、距離が生む時間遅延の問題、そして手術室や深海、宇宙で使われる今日の姿まで、順に見ていきます。
人の手を遠くまで伸ばす技術
放射能実験室で生まれた機械の腕
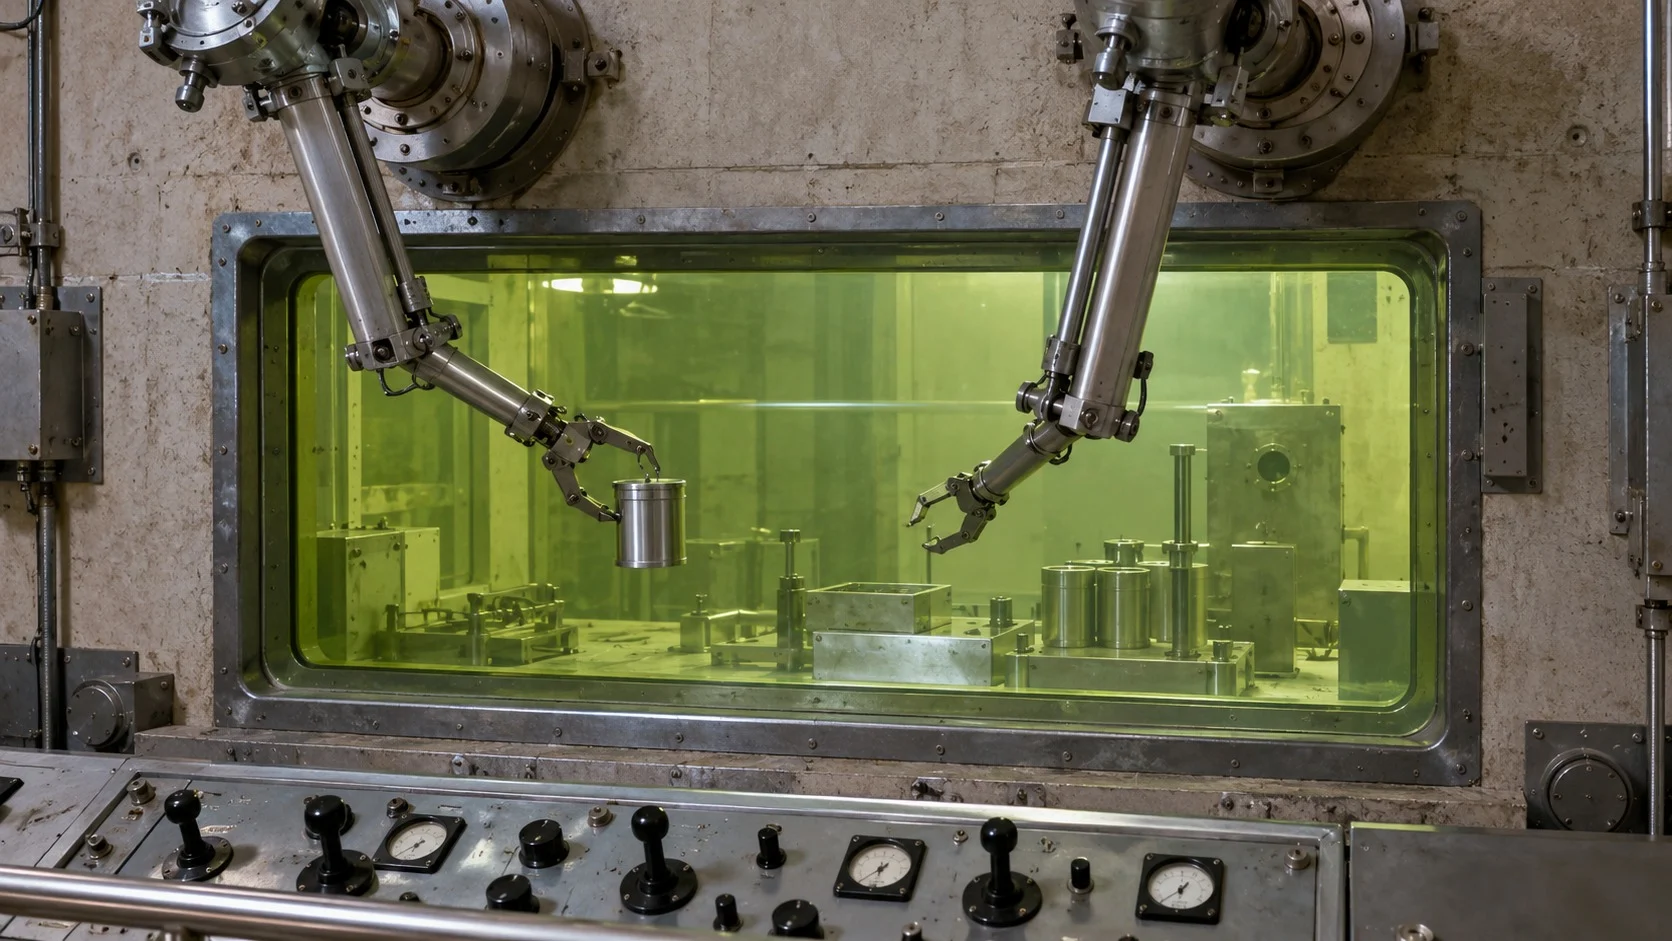
遠隔操作ロボットの出発点は原子力研究でした。放射性物質は素手で触れることはできませんが、実験をするには誰かがそれを精密につかんで運ばなければなりませんでした。
(1)ゲルツのマスター・スレーブ・マニピュレーター
米国アルゴンヌ国立研究所の機械工学者レイモンド・ゲルツ(Raymond Goertz)は、1948年に鉛ガラスの壁越しに扱えるマニピュレーターを設計し、1949年に特許を出願しました。人が外側で操作アームを動かすと、遮蔽された部屋の中のアームがその動きをそのままなぞりました。
(2)指先の感覚まで伝える
ゲルツは、壊れやすい物を扱うには目で見るだけでは足りないことに気づきました。そこで内側のアームが受ける力が操作アームに戻ってくるようにし、人が物をつかむ力を手で感じられるようにしました。1954年からはこれを改良したマニピュレーターが製品として生産され、各国の原子力施設へ広まっていきました。
(3)小説が先に描いた装置
これより前の1942年、ロバート・ハインライン(Robert Heinlein)は短編小説『ウォルドウ』(Waldo)で、人の手の動きをまねる機械の手を描きました。その後、遠隔操作用の機械の手を「ウォルドウ(waldo)」と呼ぶ慣習が生まれました。
遠隔操作を構成する4つの要素
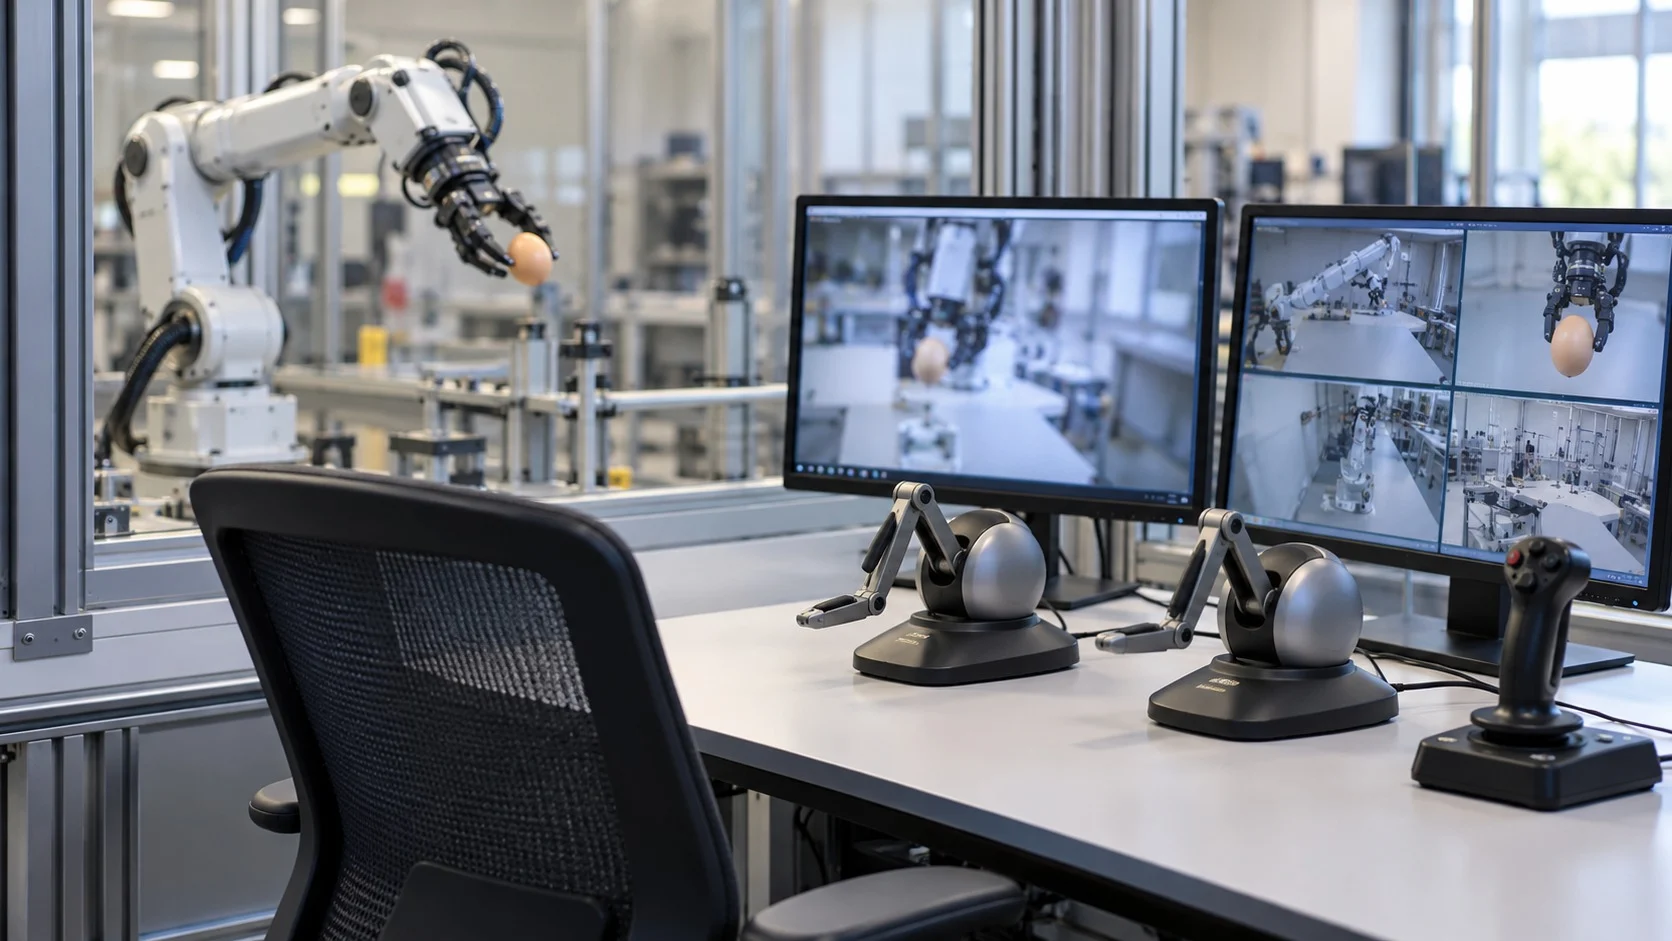
遠隔操作システムは見た目こそさまざまでも、骨組みは似ています。人の側とロボットの側があり、その間を信号が行き来して両者をつないでいます。
- マスター装置(Master Device):操作する人が直接握って動かすハンドル、ジョイスティック、操作アームです。
- スレーブロボット(Slave Robot):遠く離れた現場でマスター装置の動きに従って実際に作業するロボットです。
- 通信チャネル(Communication Channel):両者の間で命令や情報を運ぶ電線、光通信網、無線電波です。
- フィードバック(Feedback):現場の映像や音、そしてロボットが受ける力を人に返す情報です。
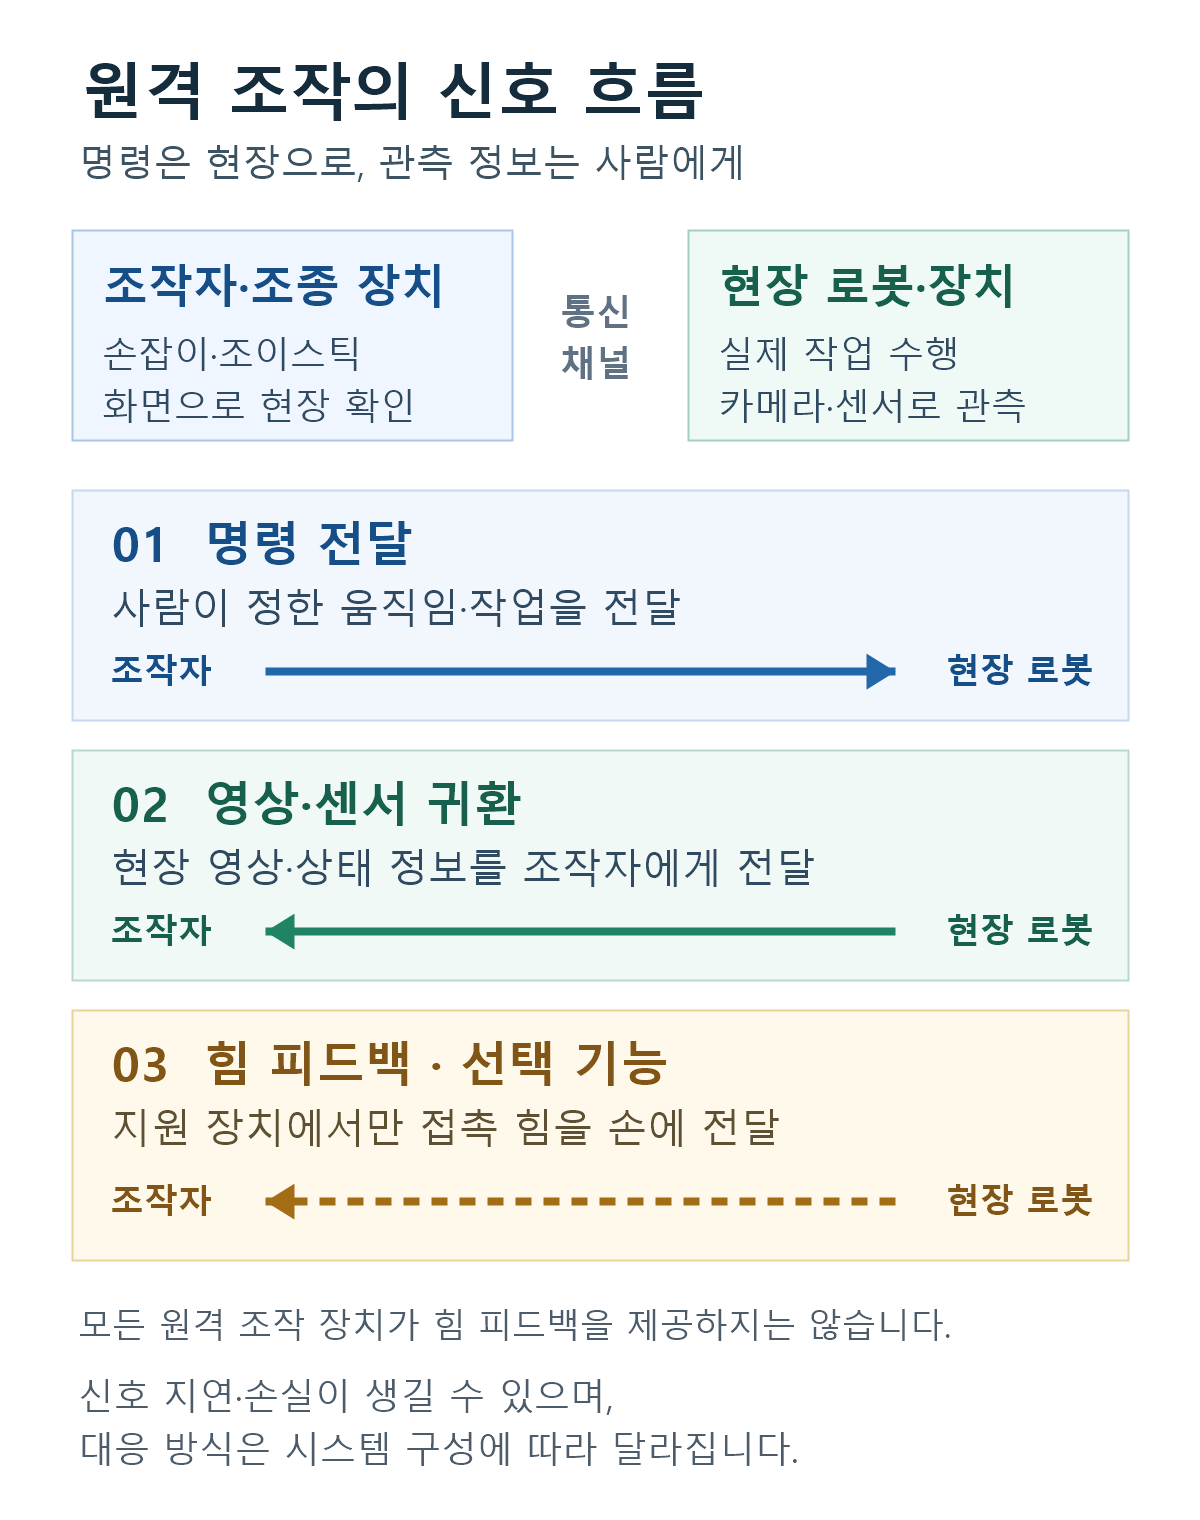
特に、ロボットが受ける力をマスター装置に返す方式をバイラテラル制御(Bilateral Control)といいます。この感覚があってこそ、卵を割らない程度にだけ力を入れるように、人は繊細な操作ができます。
さらに一歩進んで、頭にかぶるディスプレイや触覚装置によって、操作する人がまるで現場にいるかのように感じられるようにすることをテレプレゼンス(Telepresence)といいます。ゲルツ自身も初期のヘッドマウントディスプレイを作り、この考え方を早くから試していました。
距離が生む時間遅延
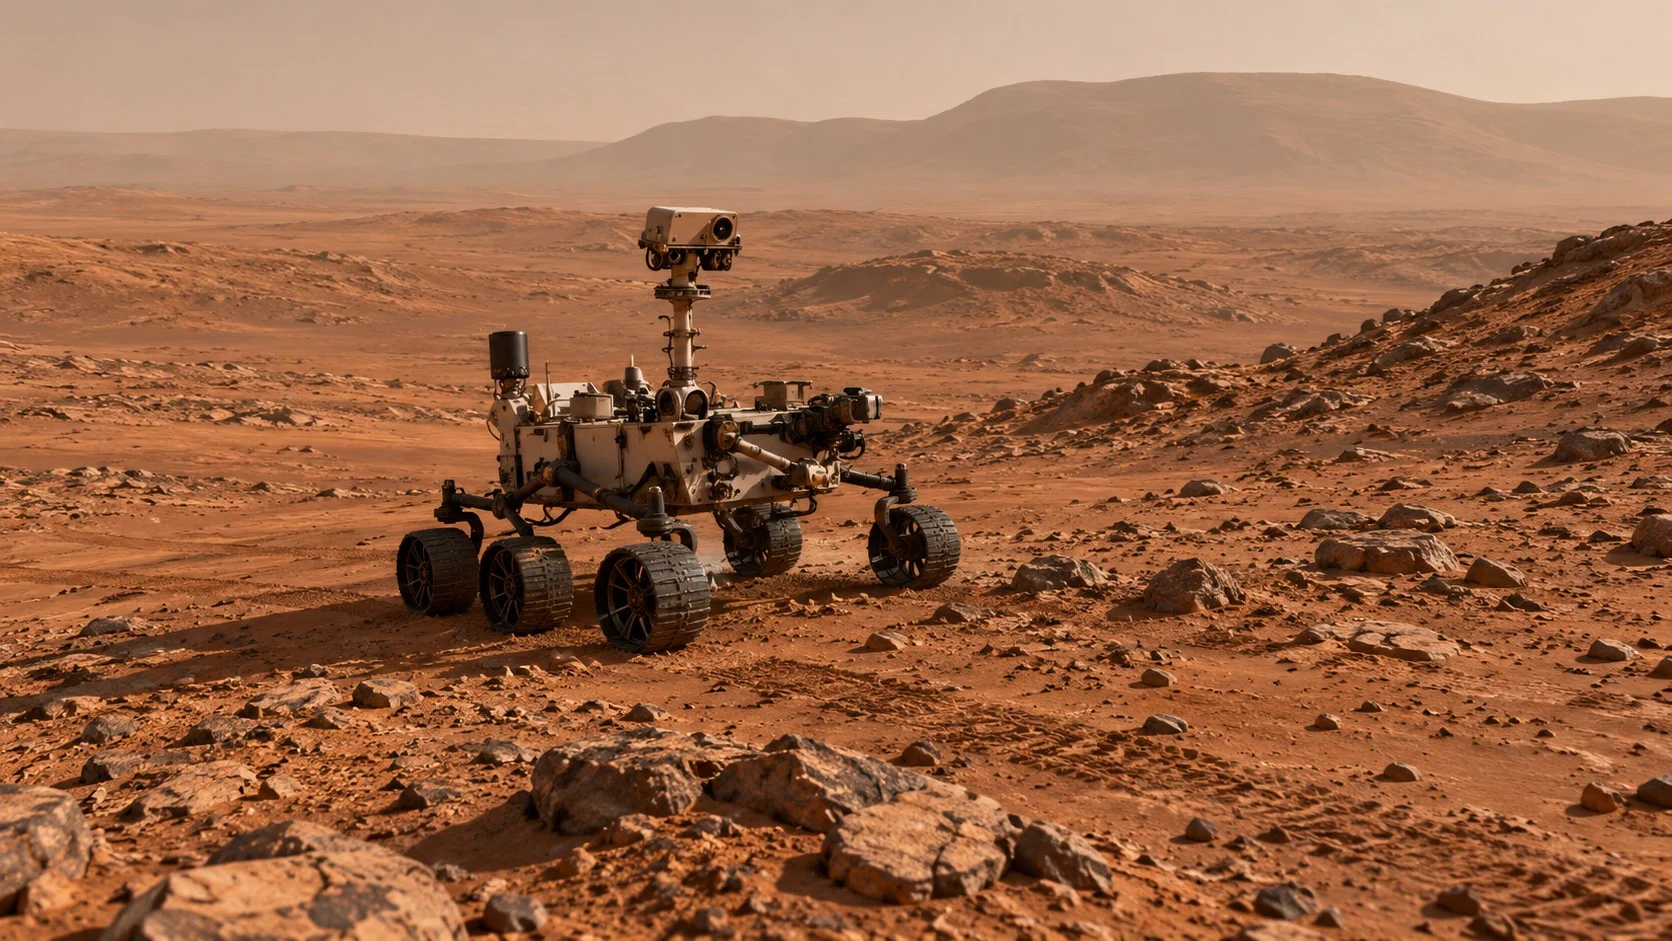
遠隔操作で最も手ごわい敵は、距離そのものです。信号の往復に時間がかかると、人が見ている画面はすでに過ぎた瞬間になり、手を動かした結果も遅れて現れます。
(1)月面での遠隔運転
1970年のソ連のルノホート1号(Lunokhod 1)は、地球にいる運転者たちがリアルタイムで操った月面探査車です。光の速さでも信号の往復に約2.5秒かかったため、運転者たちは遅れて届く画面を見ながら慎重に動かさなければなりませんでした。
(2)火星では直接の操縦が難しい
火星では、地球との距離によって信号が片道だけで数分から20分以上かかります。そのため火星探査車は、地上チームがその日の作業をあらかじめ組んで送ると、ロボットが保存された命令を自ら実行する方式で動きます。
(3)人は目標を、ロボットは細かな動作を
このように人が目標と経路を決め、障害物の回避といった細かな動作はロボットが自分で行う方式を監視制御(スーパーバイザリー制御、Supervisory Control)といいます。遅延が長いほど、ロボットが担う部分は大きくなります。
手術室から深海、そして宇宙へ
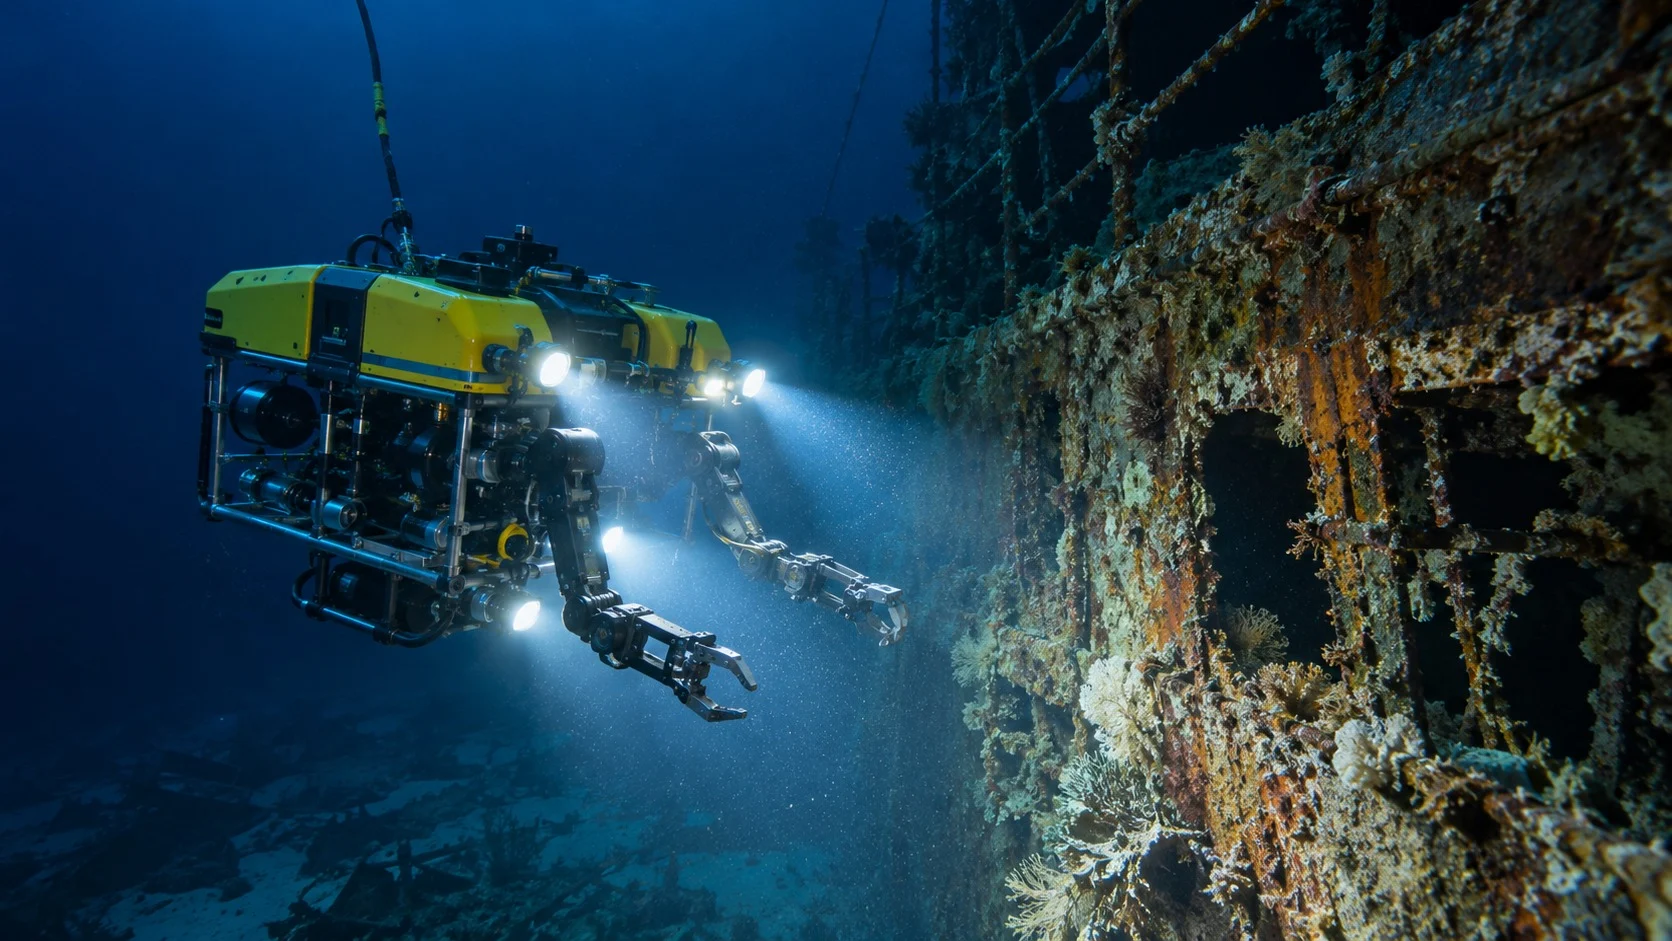
今日、遠隔操作は人が届きにくいほぼすべての場所へ広がりました。距離が遠くても、環境が危険でも、人の判断と腕前をそのまま送り届けられるからです。
(1)大西洋を越えた手術
2001年9月7日、フランスのジャック・マレスコー(Jacques Marescaux)教授のチームは米国ニューヨークから手術ロボットを操作し、約6,230キロメートル離れたフランス・ストラスブールの68歳の患者の胆のうを摘出しました。大西洋を初めて単独で横断した飛行家の名にちなみ「リンドバーグ手術」と呼ばれています。
(2)ダイバーが行けない海
遠隔操作型無人潜水機は、人が潜るには深すぎたり危険すぎたりする海で、海底施設を修理し、沈没船を調査します。タイタニック号の残骸を調べる際にも、こうした潜水機が使われました。
(3)宇宙ステーションの2本の腕
国際宇宙ステーションにはデクスター(Dextre)という双腕ロボットがあり、宇宙飛行士が危険な船外活動をしなくても外部の機器を扱えるよう助けています。
遠隔操作は、ロボットが人に取って代わる技術というより、人の手と目を人が行けない場所まで伸ばす技術です。判断は人が下し、危険は機械が引き受けるこの協力のおかげで、私たちはより深く、より遠い場所で働けるようになりました。
人の感覚と機械の体をひとつにつなぐこと、それが遠くからでも働くロボットをつくるロボット工学の第一歩です。