おもちゃ屋さんで、傾いた板の上に小さな人形を置くと、ぜんまいも電池もないのに、よちよちと一歩ずつ下っていく様子を見たことはありますか。誰も操作していないのに足が交互に前へ出て、坂が終わるとようやく止まります。単純なおもちゃに見えますが、そこには人の歩き方に関する大切な秘密が隠れています。
ロボット工学者たちはこの原理を真剣に研究し、モーターも制御装置も使わず、重力と慣性だけで歩く機械を作りました。体の形と重さの配置さえうまく合わせれば歩行はひとりでに起こるという考え、それが「受動歩行(Passive Dynamic Walking)」です。
本記事では、受動歩行の意味と誕生の背景から、機械がひとりでに歩く仕組み、平地を歩くロボットへとつながった事例、そしてこの研究が残した意義と限界までを順に見ていきます。
力を抜いて歩く技術、受動歩行の仕組みと発展
受動歩行とは何か?
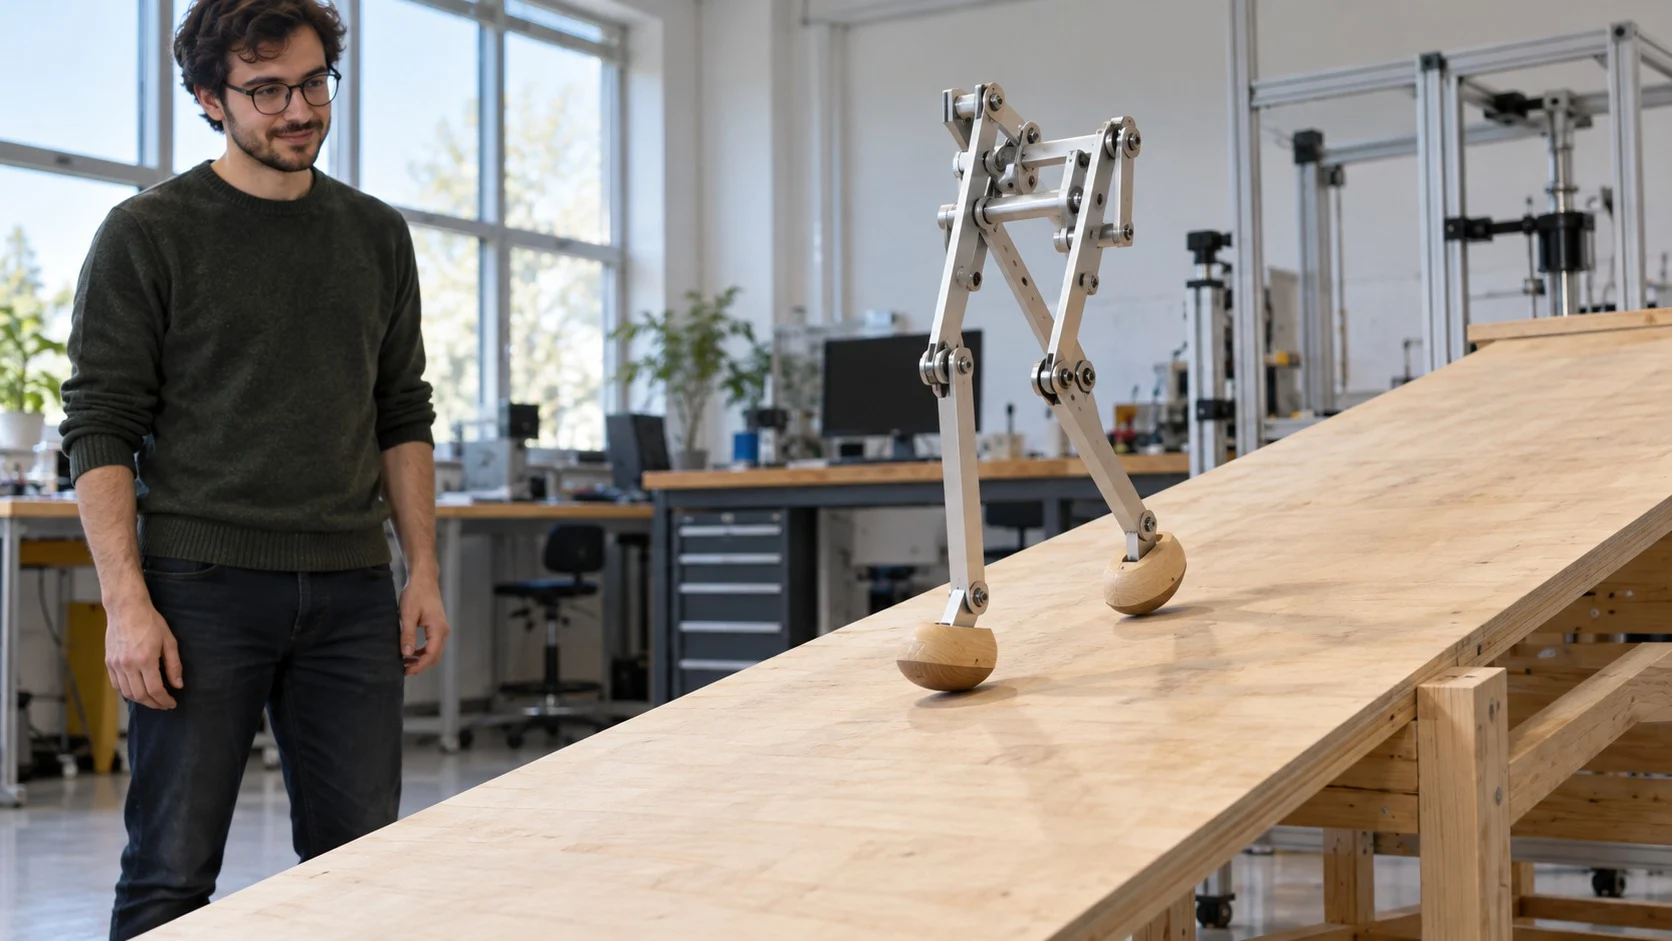
受動歩行は、関節ごとにモーターを付けて角度を一つずつ決める代わりに、脚と体の物理的な性質に歩き方を生み出させる方式です。ここでいう「受動」とは、機械が自ら力を出さないという意味です。
(1)マクギアの実験
1990年、カナダのサイモンフレーザー大学のタッド・マクギア(Tad McGeer)は、国際学術誌に「受動歩行(Passive Dynamic Walking)」という論文を発表しました。彼は、緩やかな坂で一度歩き出させれば、特別な制御やエネルギーの供給がなくても、人にかなり近い歩き方で安定して坂を下っていく二足の機械を作ってみせました。
(2)主流の方式との違い
当時、歩くロボットのほとんどは、すべての関節の角度を一瞬ごとに精密に制御していました。一方、受動歩行機はどの関節も直接には制御しません。硬い部品と関節だけでできた機械が歩くという点が、研究者たちを驚かせました。
(3)おもちゃから研究へ
マクギアは論文の冒頭に、坂を歩いて下る二足のおもちゃの絵を載せました。こうしたおもちゃは昔からありましたが、その動きを物理法則で分析し、歩行の周期と安定性を計算してロボット設計の手がかりにしたことに、マクギアの研究の意義があります。
機械がひとりでに歩く仕組み
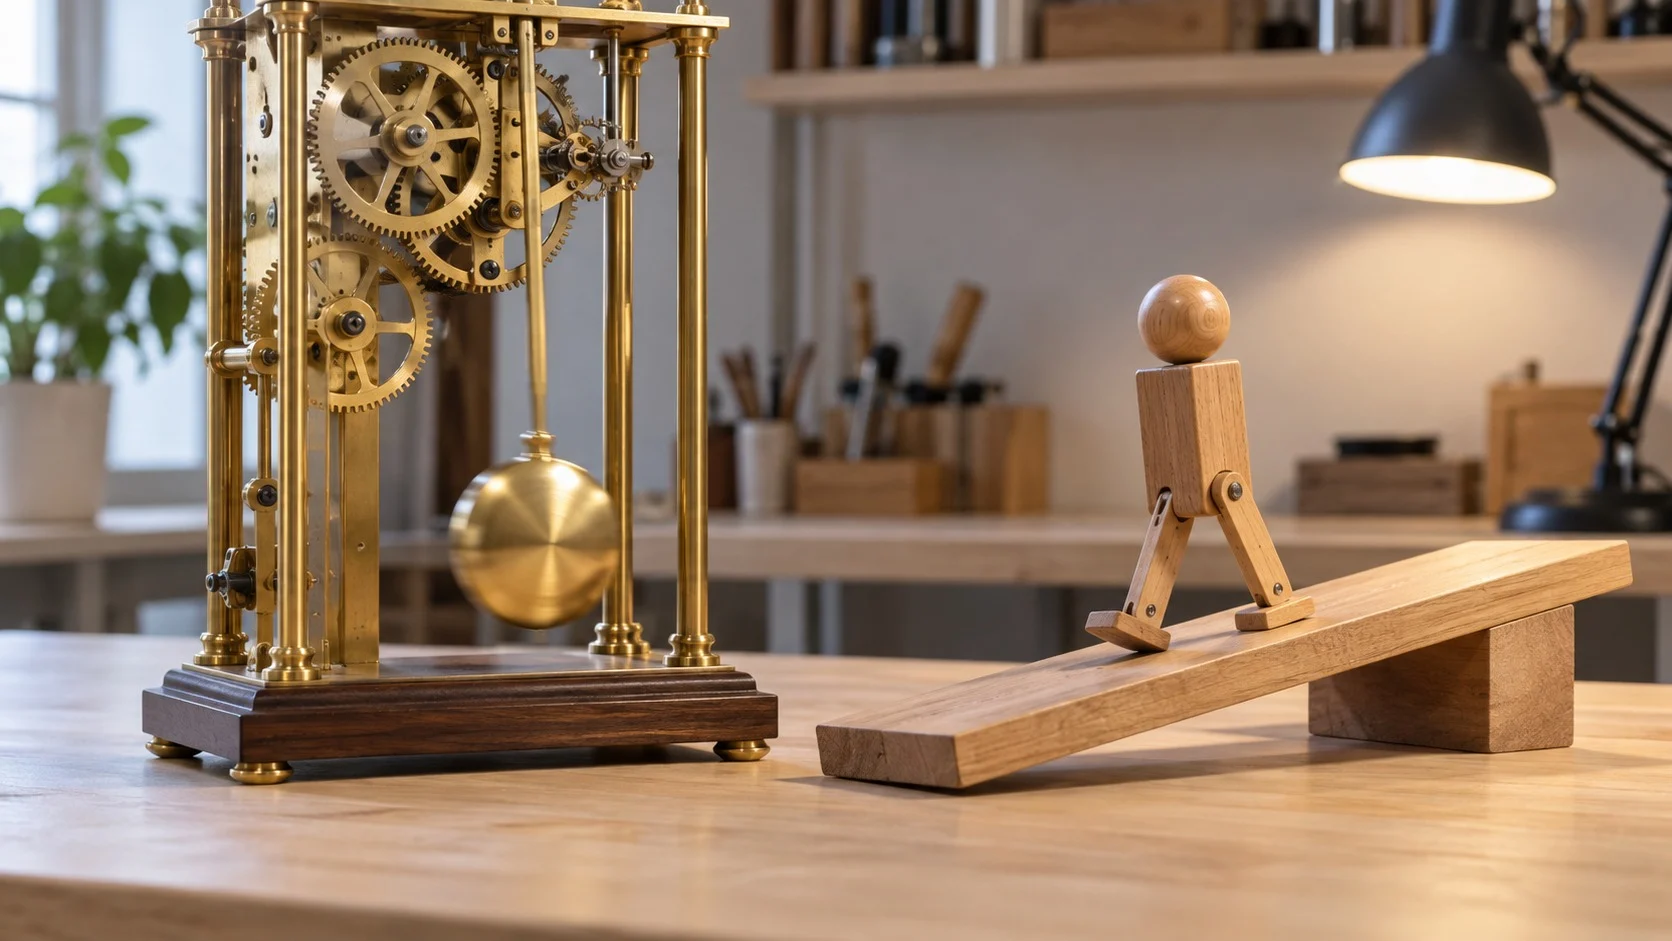
受動歩行機が坂を下る間、歩みはいくつかの物理現象がかみ合うことで続きます。
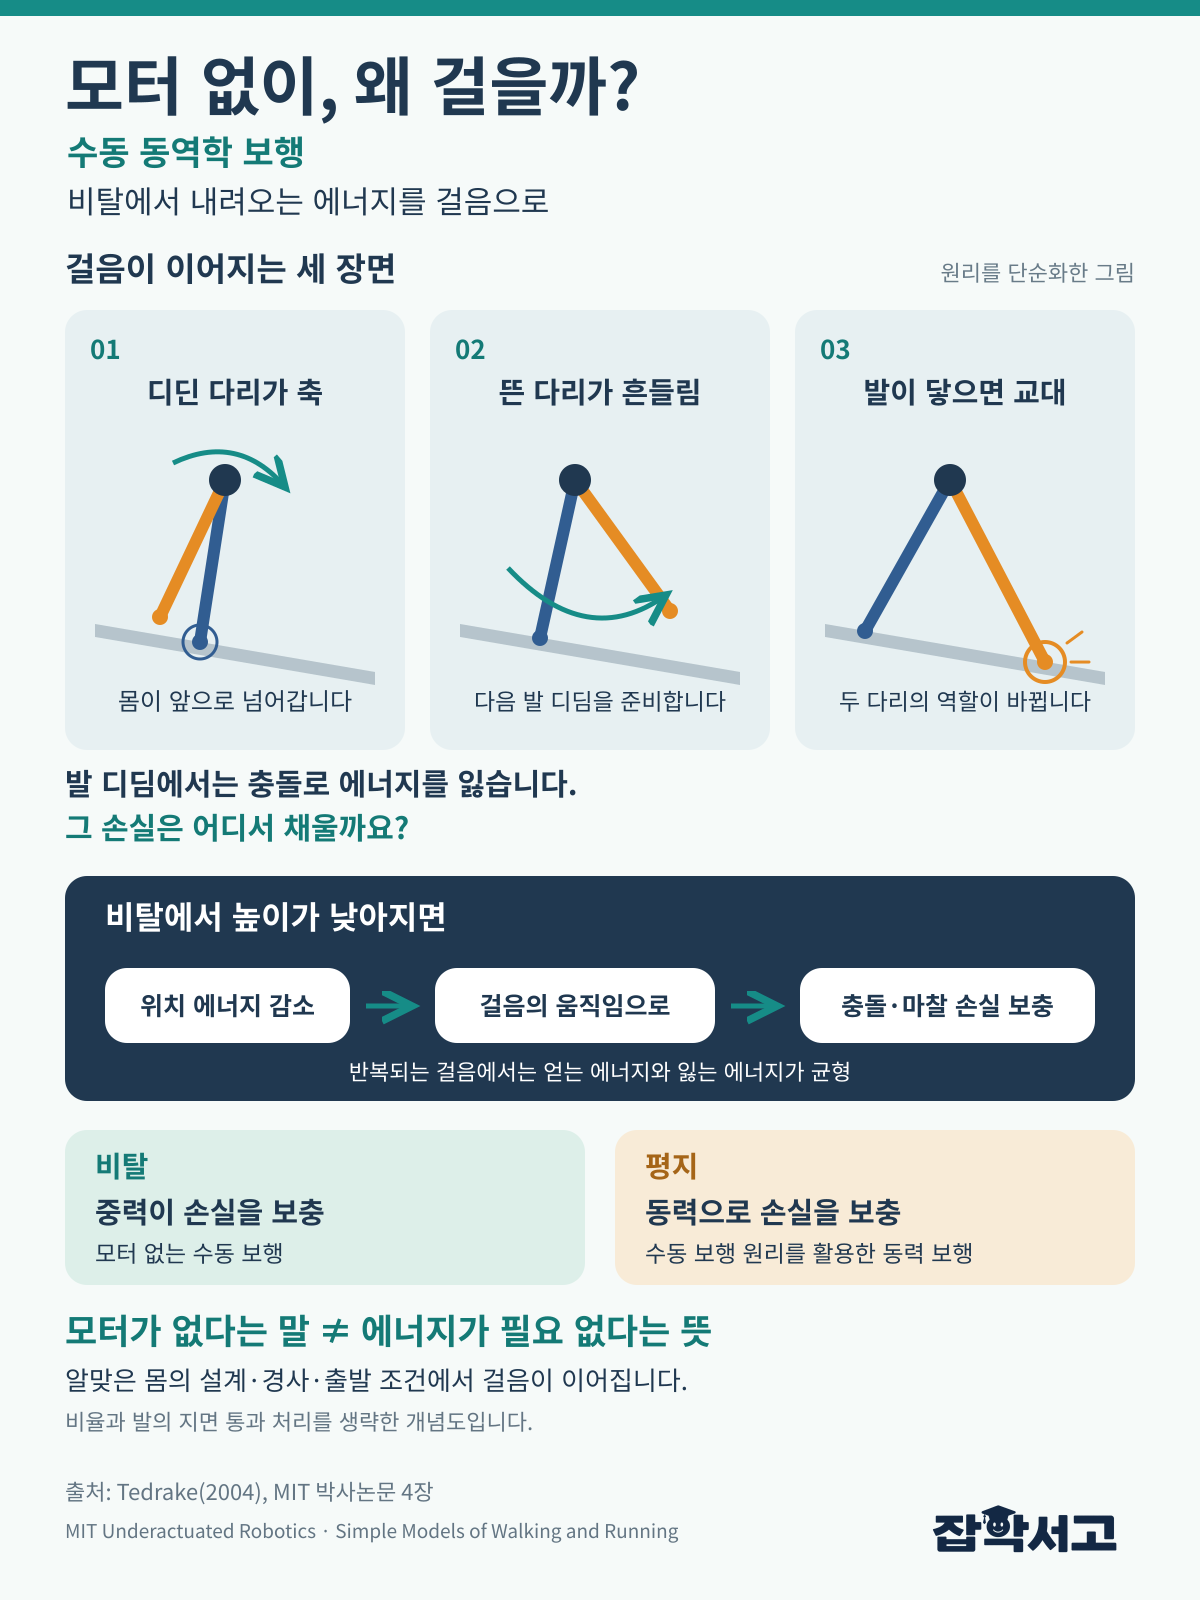
- 倒立振子(Inverted Pendulum):地面を踏んだ脚は、足を中心に体を前へ倒しながら丸い弧を描きます。
- 振り子(Swinging Pendulum):地面から浮いた脚は、股関節にぶら下がった時計の振り子のように、ひとりでに前へ振り出されます。
- 着地の衝突(Heel Strike):前足が地面に着くとエネルギーが少し失われ、二本の脚の役割が入れ替わります。
(1)重力が補うエネルギー
足が地面に着くたびに失われるエネルギーは、坂を少しずつ下りながら得る位置エネルギーで補われます。失う量と得る量がつり合えば、歩みは一定のリズムで続きます。
(2)ひとりでに戻る歩み
脚の長さ、重心、足裏の丸みがちょうどよければ、少し揺さぶられても数歩のうちに元のリズムに戻ります。安定性が制御装置ではなく、体の設計から生まれているわけです。
ブランコを思い浮かべると分かりやすいでしょう。ブランコに乗るとき、私たちは手で鎖を引っ張って動かすのではなく、ちょうどよい瞬間に膝を軽く曲げ伸ばしするだけです。ブランコがもともと持っている揺れのリズムに力を添えているのです。受動歩行機も、体がもともと揺れようとするリズムに合わせて歩きます。
坂を越えて平地へ、歩くロボットの進化
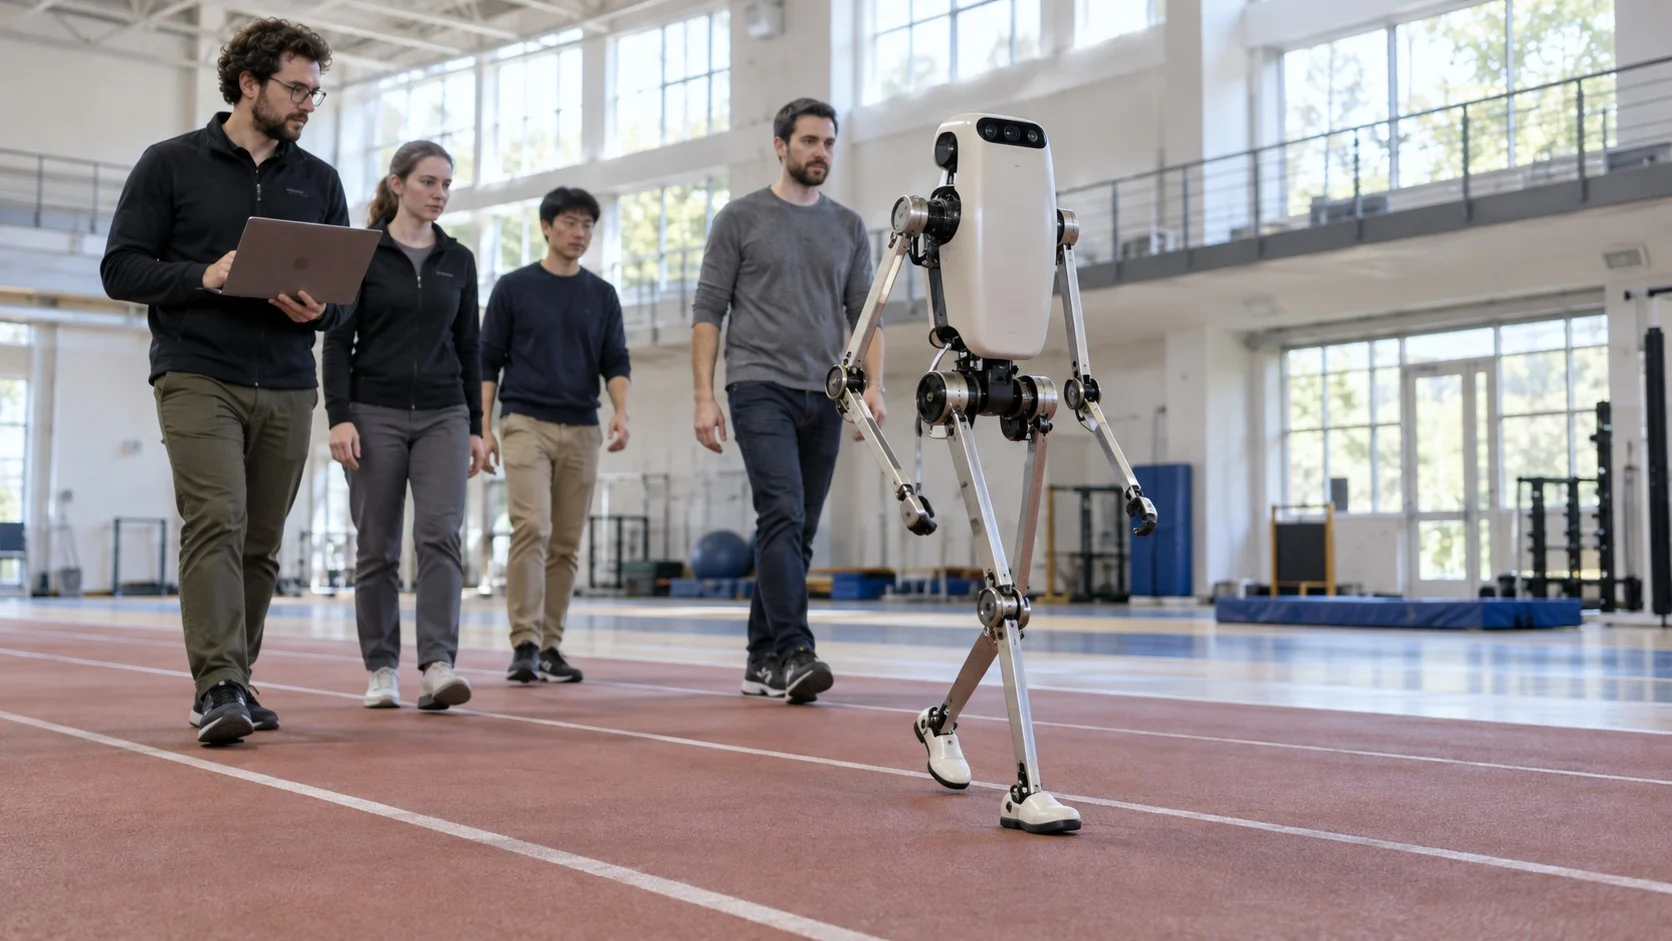
受動歩行機の最大の限界は、坂がなければ歩けないことでした。研究者たちは、重力の代わりに小さな動力を加えることでこの問題を解決しました。
(1)2005年の3台のロボット
2005年、アメリカのコーネル大学、オランダのデルフト工科大学、アメリカのマサチューセッツ工科大学(MIT)の研究チームは、学術誌『サイエンス(Science)』に平地を歩く3台のロボットをそろって発表しました。いずれも受動歩行機をもとに、最小限の動力だけを加えたロボットでした。
(2)人と同じくらい少ないエネルギー
コーネル大学のロボットは、片方の足が地面に着くと反対側の足首が地面を蹴り出すこと以外、ほとんど力を使いませんでした。重さと移動距離を考慮したエネルギー消費は人の歩行と同程度で、同じ基準で見積もったホンダのASIMOのエネルギー消費はその10倍以上でした。
(3)長く歩くロボット
同じコーネル大学のアンディ・ルイナ(Andy Ruina)教授の研究室のロボット、レンジャー(Ranger)は、単純な歩行モデルをもとに作られました。このロボットは2011年5月、1回の充電で30時間49分にわたり18万6000歩あまりを歩き、約65kmを移動しました。
受動歩行が残した意義と限界

受動歩行は、歩くロボットを作る技術であると同時に、人の歩行を理解するための窓でもあります。
(1)人の歩行のモデル
人も歩くとき、脚を筋肉で一つひとつ押し出すよりも、揺れる性質をかなり活用しています。そのためこの研究は、義足やリハビリ機器、体に着ける補助装置の設計に役立てられています。
(2)残された課題
ただし、こうしたロボットはでこぼこ道や階段、急な方向転換が苦手です。そのため今日では、体の自然な揺れを生かしながら、必要な瞬間にだけ制御を加える方式もあわせて研究されています。
(3)ゼロモーメントポイント方式との比較
足裏の下で力のつり合う点を絶えず計算して転ばないように歩くゼロモーメントポイント(Zero Moment Point)方式は、安定している一方でエネルギーを多く使います。受動歩行は一歩ごとに少し倒れては受け止める方式なので、効率が高いのです。二つの方式は、互いの短所を補い合う関係に近いといえます。
受動歩行は、賢い制御がいつも正解とは限らないことを示しています。体をうまく設計すれば、仕事のかなりの部分を物理法則が代わりに引き受けてくれます。
すべての動きをつかまえようとするより、体が持つ自然な流れを信じて任せること、それが軽くて効率的なロボット設計の第一歩です。