सफाई करने वाला रोबोट बैठक में घूमते हुए कुर्सी के पाए से टकराता है, तो थोड़ा पीछे हटता है और फिर दिशा बदलकर आगे बढ़ जाता है। ऐसा लगता है कि उसने घर का पूरा नक्शा बना रखा है और हर पल अपनी अगली गतिविधि की गणना करता है, लेकिन वास्तव में कुछ बहुत सरल प्रतिक्रियाओं से भी ऐसी चाल पैदा की जा सकती है। क्या हो अगर अधिक देर तक न सोचने वाला रोबोट बेहतर ढंग से चल सके? इसी सवाल से शुरू हुई रोबोट डिजाइन की पद्धति ‘सबसम्प्शन आर्किटेक्चर (Subsumption Architecture)’ है।
सरल शब्दों में, सबसम्प्शन आर्किटेक्चर का अर्थ है ‘रोबोट को नियंत्रित करने की ऐसी पद्धति जिसमें सरल व्यवहारों की परतें नीचे से क्रमशः जोड़ी जाती हैं, और जरूरत पड़ने पर ऊपरी परत निचली परत के व्यवहार को दबाकर उसकी जगह अपना व्यवहार लागू करती है।’ अमेरिका के MIT के रोबोट शोधकर्ता रॉडनी ब्रूक्स (Rodney Brooks) ने इसे पहली बार 1986 में प्रकाशित एक शोधपत्र में प्रस्तुत किया था। बाद में यह व्यवहार आधारित रोबोटिकी (Behavior-Based Robotics) का शुरुआती आधार बना।
इस सामग्री में हम क्रम से सबसम्प्शन आर्किटेक्चर के उद्भव की पृष्ठभूमि, परतें जोड़कर रोबोट को चलाने के सिद्धांत, इस पद्धति से बने रोबोटों और इसके लाभों तथा सीमाओं को देखेंगे।
सोचने से पहले प्रतिक्रिया को प्राथमिकता देने वाला रोबोट डिजाइन
सबसम्प्शन आर्किटेक्चर के उद्भव की पृष्ठभूमि
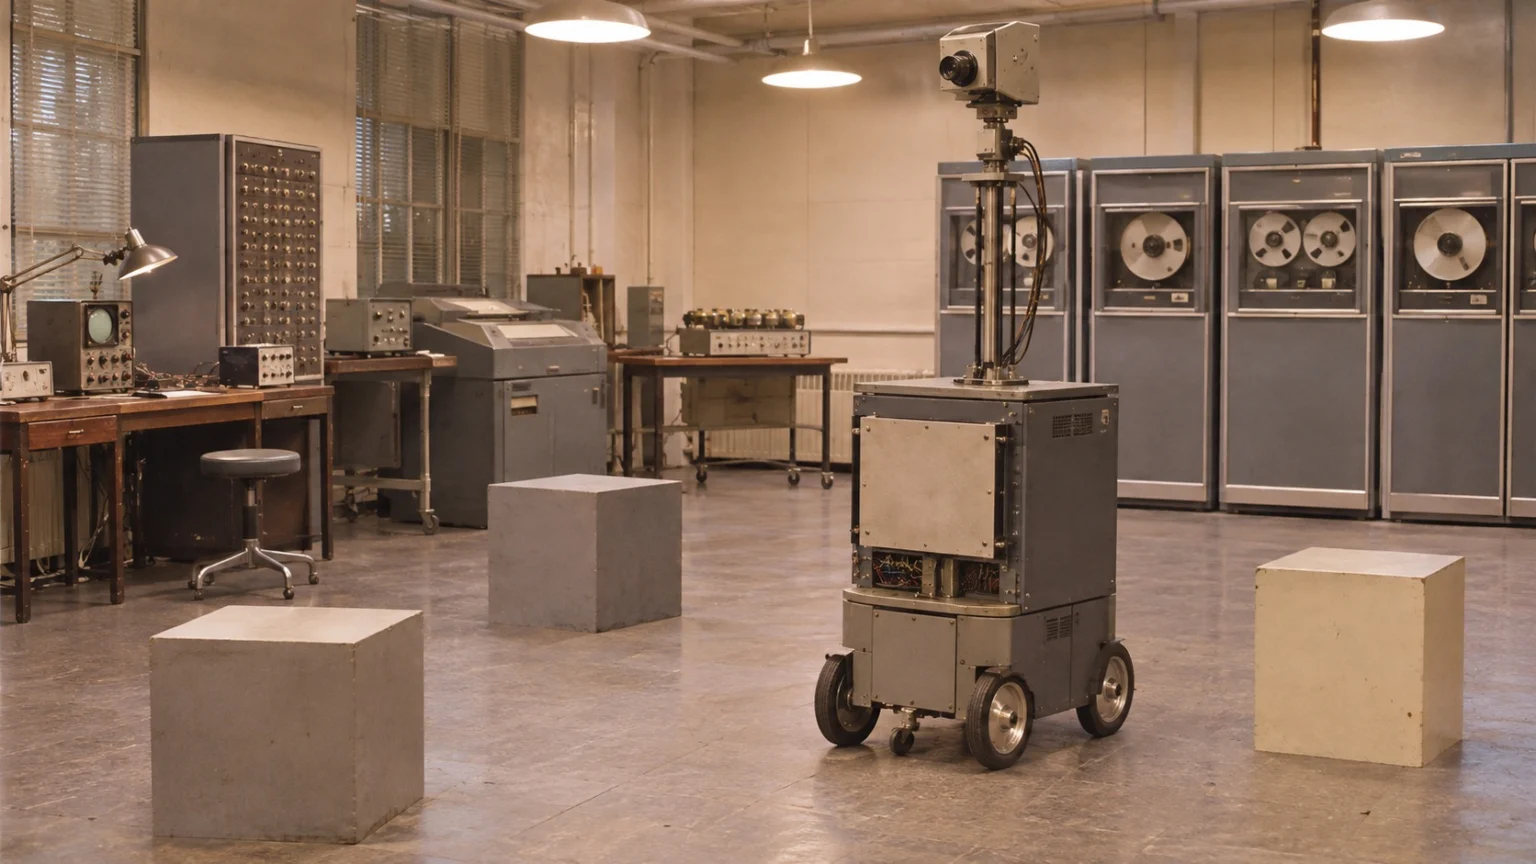
1980 के दशक तक रोबोट अनुसंधान की मुख्यधारा में ऐसी पद्धति प्रचलित थी, जिसमें दुनिया को हूबहू अपने दिमाग में उतारकर योजना बनाई जाती थी और फिर गतिविधि की जाती थी।
(1) धीरे सोचने वाले रोबोट की सीमाएँ
1960 के दशक के अंत में अमेरिका के स्टैनफोर्ड रिसर्च इंस्टीट्यूट में बनाया गया शेकी (Shakey) अपने आसपास के परिवेश को एक प्रतीकात्मक मॉडल में बदलता था और उस मॉडल के आधार पर योजना बनाने के बाद ही एक-एक कदम चलता था। गणना में बहुत समय लगता था, इसलिए लोगों की आवाजाही वाली वास्तविक जगहों में समय पर प्रतिक्रिया करना कठिन था।
(2) संवेदन, योजना और क्रिया की रैखिक संरचना
उस समय रोबोट में संवेदन करने, मॉडल बनाने, योजना तैयार करने और क्रिया करने के चरणों को एक क्रम में जोड़ा जाता था। इसकी कमजोरी यह थी कि बीच का एक भी चरण अटकने पर पूरा रोबोट रुक जाता था।
(3) दुनिया ही सबसे अच्छा मॉडल है
ब्रूक्स ने तर्क दिया कि दुनिया को दोबारा अपने दिमाग में बनाने की जरूरत नहीं है; सेंसरों से उसे सीधे देखकर तुरंत प्रतिक्रिया करना पर्याप्त है। उनके शब्दों में, यह विचार है कि ‘दुनिया अपने आप में ही सबसे अच्छा मॉडल है।’
परतें जोड़कर रोबोट को चलाने का सिद्धांत
सबसम्प्शन आर्किटेक्चर में एक बड़े मस्तिष्क की जगह व्यवहार की कई परतें रोबोट को चलाती हैं, और हर परत केवल एक काम संभालती है।
- बाधाओं से बचना (Avoid Objects): यह सबसे निचली परत है, जो किसी चीज के पास पहुँचने पर रोबोट को रोकती है या उससे बचाकर निकालती है।
- इधर-उधर घूमना (Wander): यह उसके ऊपर की परत है, जो किसी निश्चित लक्ष्य के बिना इधर-उधर चलाती है।
- खोज करना (Explore): यह उससे भी ऊपर की परत है, जो दूर दिखाई देने वाली किसी जगह को चुनकर उसकी ओर ले जाती है।
सभी परतें सेंसरों की जानकारी एक साथ प्राप्त करती हैं और अलग-अलग काम करती हैं। केंद्र में बैठकर हर चीज को निर्देश देने वाला कोई भाग नहीं होता। ऊपरी परत निचली परत के संकेतों को रोककर या उनकी जगह अपने संकेत डालकर व्यवहार की प्राथमिकता तय करती है। इन्हें अवरोधन (Inhibition) और प्रतिस्थापन (Suppression) कहा जाता है। ऊपरी परत निचली परत को ‘अपने अधीन समाहित करती है’—इसी से इसका नाम भी निकला है।
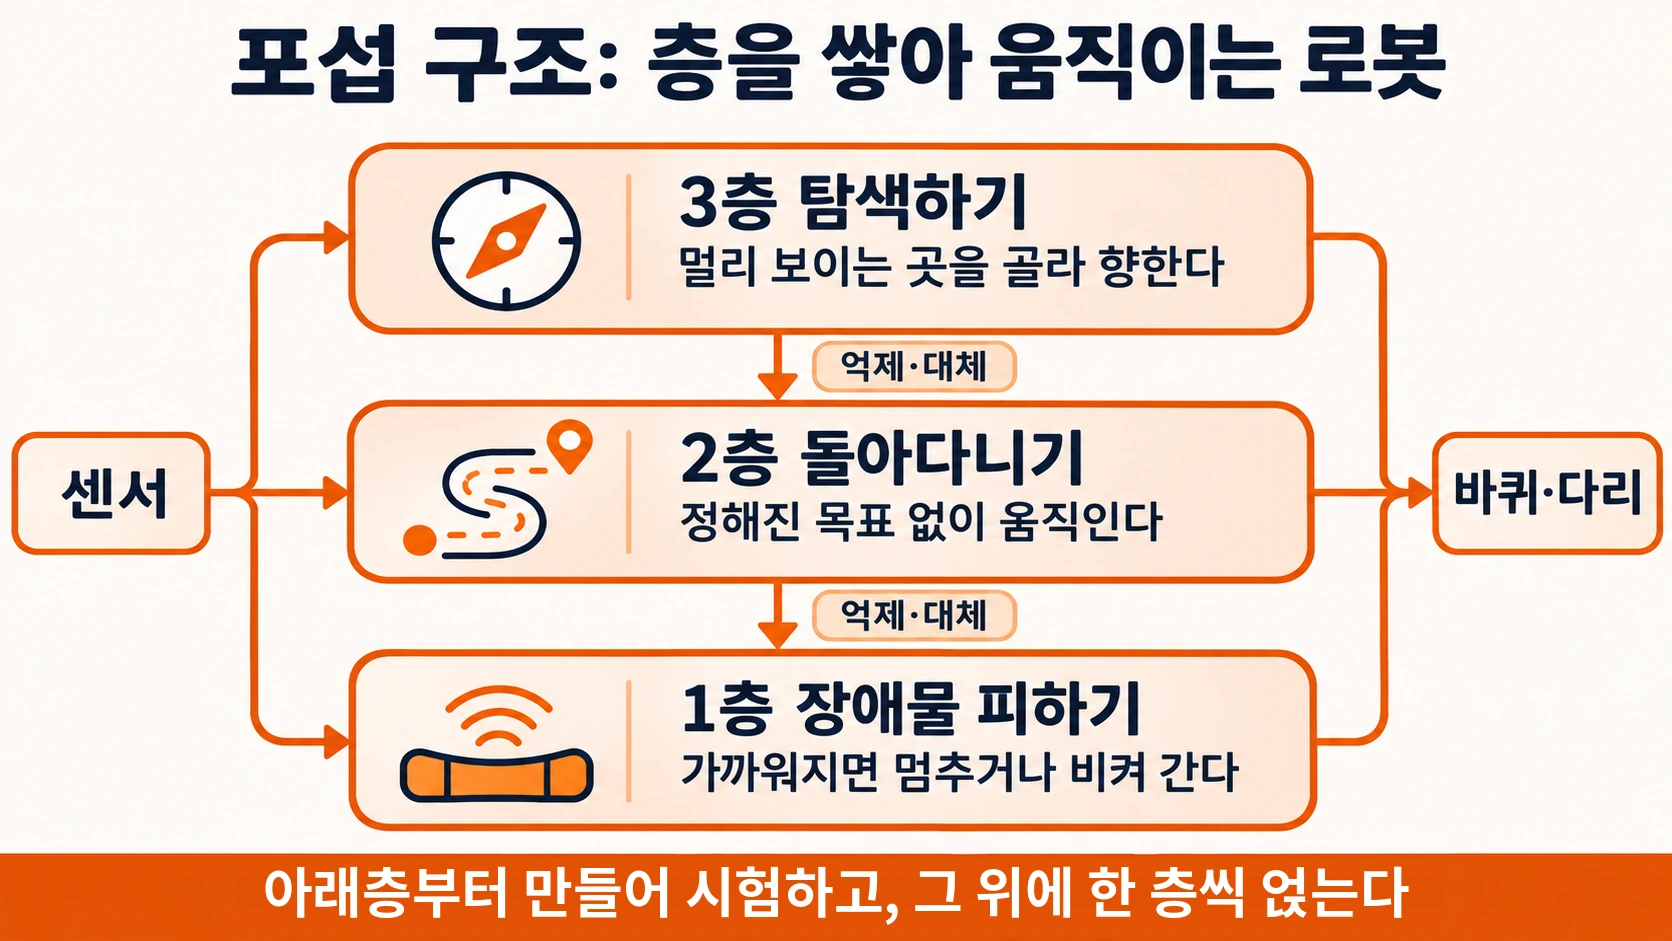
उदाहरण के लिए, जब खोज करने वाली परत दूर के दरवाजे की ओर जाने का आदेश दे रही हो और ठीक सामने कोई बक्सा आ जाए, तो बाधाओं से बचने वाली परत पहले प्रतिक्रिया करके रोबोट को मोड़ देती है। बक्से से आगे निकलने पर खोज करने वाली परत के आदेश फिर जारी हो जाते हैं, इसलिए रोबोट अलग से योजना बदले बिना सहज रूप से अपना रास्ता खोज लेता है।
विकास का क्रम भी नीचे से ऊपर की ओर चलता है। पहले सबसे निचली परत बनाकर उसका पर्याप्त परीक्षण किया जाता है। उसके ठीक से काम करने पर ऊपर नई परत जोड़कर फिर परीक्षण किया जाता है। ऊपरी परत खराब होने पर भी निचली परत बनी रहती है, इसलिए रोबोट कम से कम टकराए बिना चल सकता है।
सबसम्प्शन आर्किटेक्चर से बने रोबोट
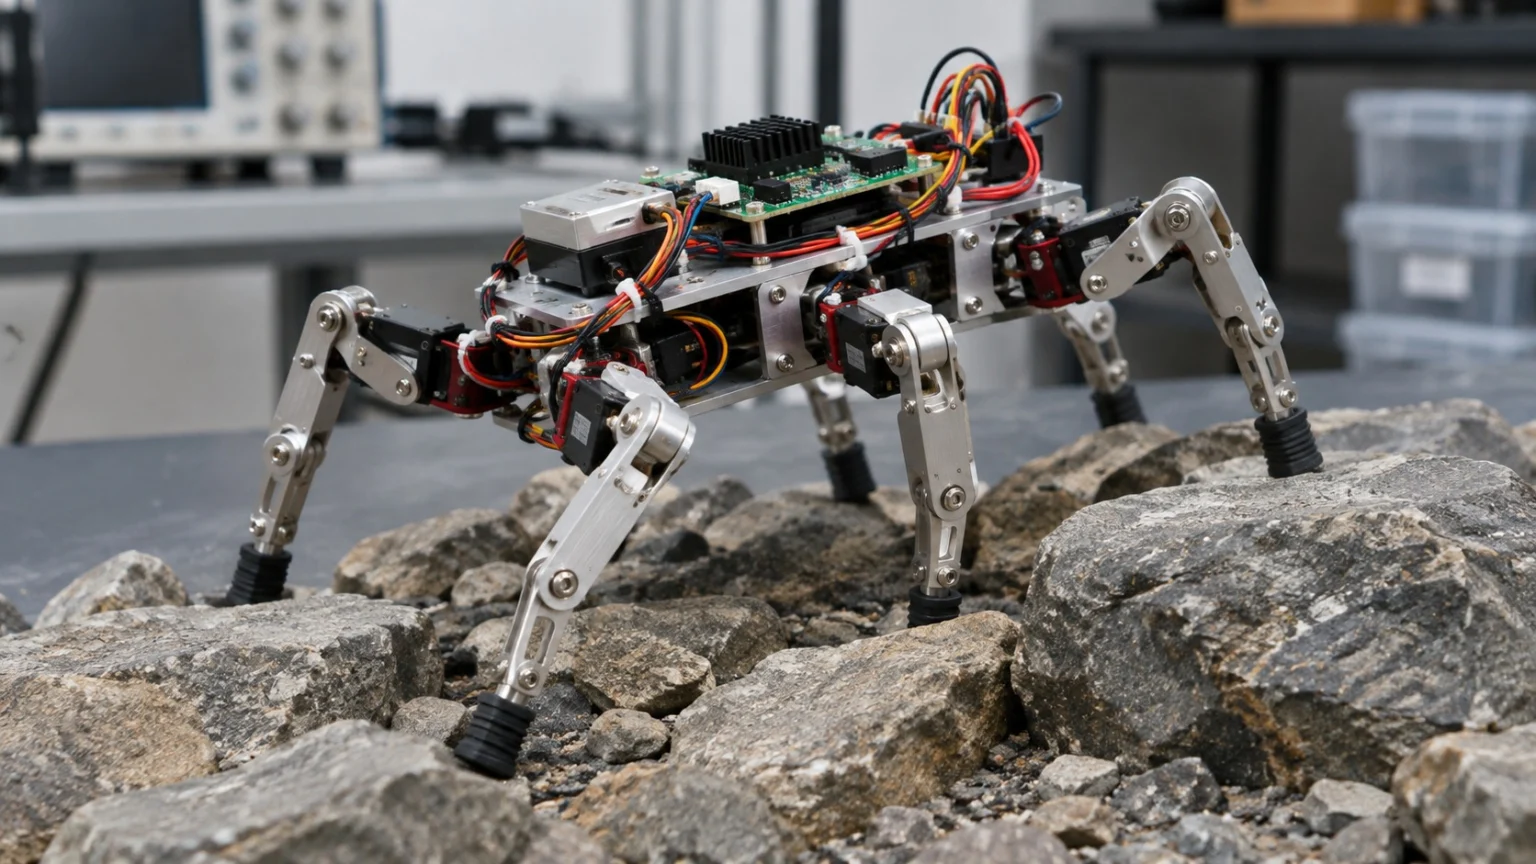
ब्रूक्स और MIT के शोधकर्ताओं ने इस सिद्धांत से वास्तविक जगहों में घूमने वाले कई रोबोट बनाए।
एलन, कार्यालय में घूमने वाला पहला रोबोट
एलन (Allen) सबसम्प्शन आर्किटेक्चर का इस्तेमाल करने वाला पहला पहिएदार रोबोट है। वह लोगों और दीवारों से बचते हुए प्रयोगशाला के गलियारों में अपने आप घूमता था।
चंगेज़, छह पैरों से चलने वाला रोबोट
चंगेज़ (Genghis) छह पैरों वाला एक छोटा चलने वाला रोबोट है। हर पैर में सरल प्रतिक्रियाओं की परतें जोड़कर उसे ऊबड़-खाबड़ फर्श पर भी कीट की तरह चलने में सक्षम बनाया गया था।
हर्बर्ट, खाली कैन इकट्ठा करने वाला रोबोट
हर्बर्ट (Herbert) कार्यालय की मेजों पर रखे पेय पदार्थों के खाली कैन खोजकर उठा लाने वाला रोबोट है। पूरे नक्शे के बिना, केवल सामने की स्थिति पर प्रतिक्रिया करके उसने काफी जटिल काम पूरा किया।
लाभ और सीमाएँ
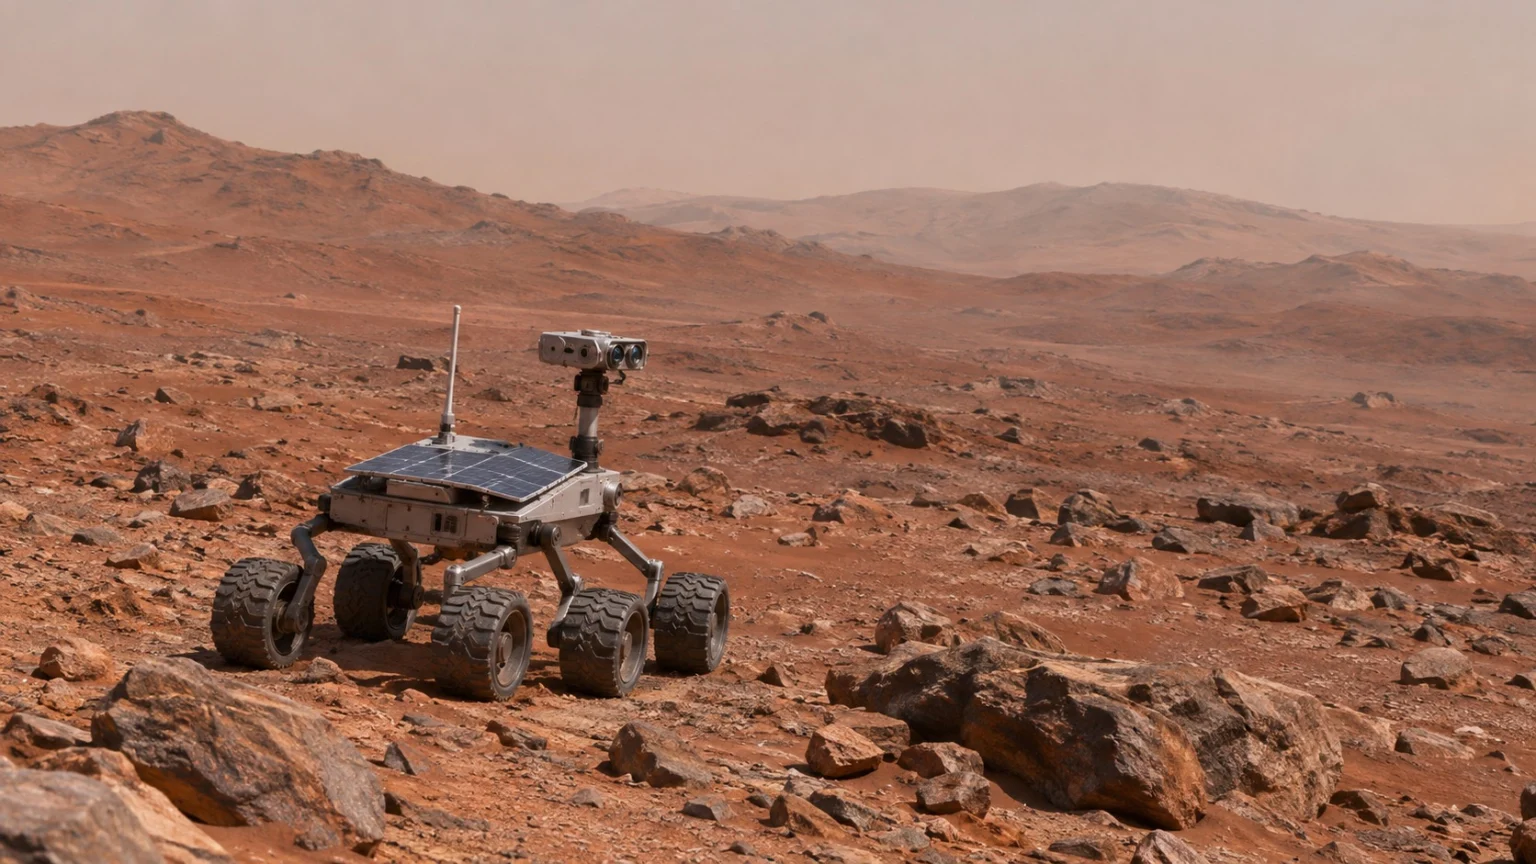
सबसम्प्शन आर्किटेक्चर ने रोबोटिकी की दिशा में बड़ा बदलाव किया, लेकिन यह हर काम के अनुकूल सर्वसमर्थ पद्धति नहीं था।
(1) तेज और विश्वसनीय प्रतिक्रिया
सेंसरों और क्रिया के बीच सीधा जुड़ाव होने के कारण यह बदलते परिवेश पर तुरंत प्रतिक्रिया करता है। एक परत खराब होने पर भी बाकी परतें गतिविधि जारी रखती हैं, इसलिए रोबोट आसानी से रुकता नहीं है।
(2) जटिल योजनाओं और स्मृति के मामले में कमजोर
बड़ी स्मृति प्रणाली और प्रतीकात्मक मॉडल के अभाव में यह विस्तृत नक्शे बनाने, लंबे क्रम वाले कामों की योजना तैयार करने या भाषा समझने जैसे कार्यों के लिए कम अनुकूल है।
(3) परतें बढ़ने के साथ समन्वय कठिन होता है
परतें बढ़ने पर यह तय करना कठिन हो जाता है कि कौन-सी परत कब दूसरी परत को रोके। इसलिए आजकल रोबोटों में अक्सर ऐसी मिश्रित पद्धति अपनाई जाती है, जिसमें तेज प्रतिक्रिया वाली परत और धीमी योजना बनाने वाली परत साथ काम करती हैं।
सबसम्प्शन आर्किटेक्चर ने दिखाया कि बुद्धिमत्तापूर्ण व्यवहार के लिए हमेशा एक विशाल मस्तिष्क जरूरी नहीं होता। ब्रूक्स द्वारा सह-स्थापित आईरोबोट (iRobot) के सफाई रोबोटों की तरह, यह विचार प्रयोगशाला से निकलकर हमारे घरों की बैठकों तक पहुँच गया है।
1989 में ब्रूक्स ने अपनी सहयोगी अनीता फ्लिन (Anita Flynn) के साथ एक शोधपत्र भी प्रकाशित किया, जिसमें एक बड़े और महँगे अन्वेषण यान की जगह कई छोटे और सस्ते रोबोट दूसरे ग्रहों पर भेजने का प्रस्ताव था। इस विचार की चर्चा अक्सर बाद में छोटे मंगल अन्वेषण रोवरों के उभरने के सिलसिले के साथ की जाती है।
पहले टकराए बिना चलना सिखाना और फिर उसके ऊपर एक-एक करके व्यवहार जोड़ते जाना—यही अपने आप चलने वाले रोबोट के डिजाइन का पहला कदम है।