मेज़ पर रखा कप उठाते समय हम यह हिसाब नहीं लगाते कि कंधे को कितने डिग्री घुमाना है और कोहनी को कितने डिग्री मोड़ना है। हाथ को कप तक पहुँचाने का इरादा करते ही जोड़ अपने कोण खुद समायोजित कर लेते हैं। रोबोट को यह काम गणना से करना पड़ता है। हाथ के सिरे को जहाँ पहुँचना है, वहाँ से उलटी दिशा में जोड़ों के कोण निकालने की यही गणना ‘व्युत्क्रम कीनेमेटिक्स (Inverse Kinematics)’ कहलाती है।
सरल शब्दों में, व्युत्क्रम कीनेमेटिक्स का अर्थ है ‘यह पता लगाने की समस्या कि रोबोटिक भुजा के सिरे पर लगे हाथ या औज़ार को इच्छित स्थान और दिशा में रखने के लिए प्रत्येक जोड़ को कितना घुमाना या बढ़ाना होगा।’ रोबोट का काम हाथ के सिरे पर होता है, लेकिन मोटर जोड़ों पर लगी होती हैं। इसलिए इन दोनों को जोड़ने वाला व्युत्क्रम कीनेमेटिक्स रोबोटिक भुजा को चलाने की लगभग हर प्रक्रिया में शामिल होता है।
इस सामग्री में हम क्रम से अग्र कीनेमेटिक्स और व्युत्क्रम कीनेमेटिक्स के अंतर, अनेक हल होने या कोई हल न होने जैसी जटिल विशेषताओं, समस्या हल करने के तरीकों और व्यावहारिक उपयोगों को देखेंगे।
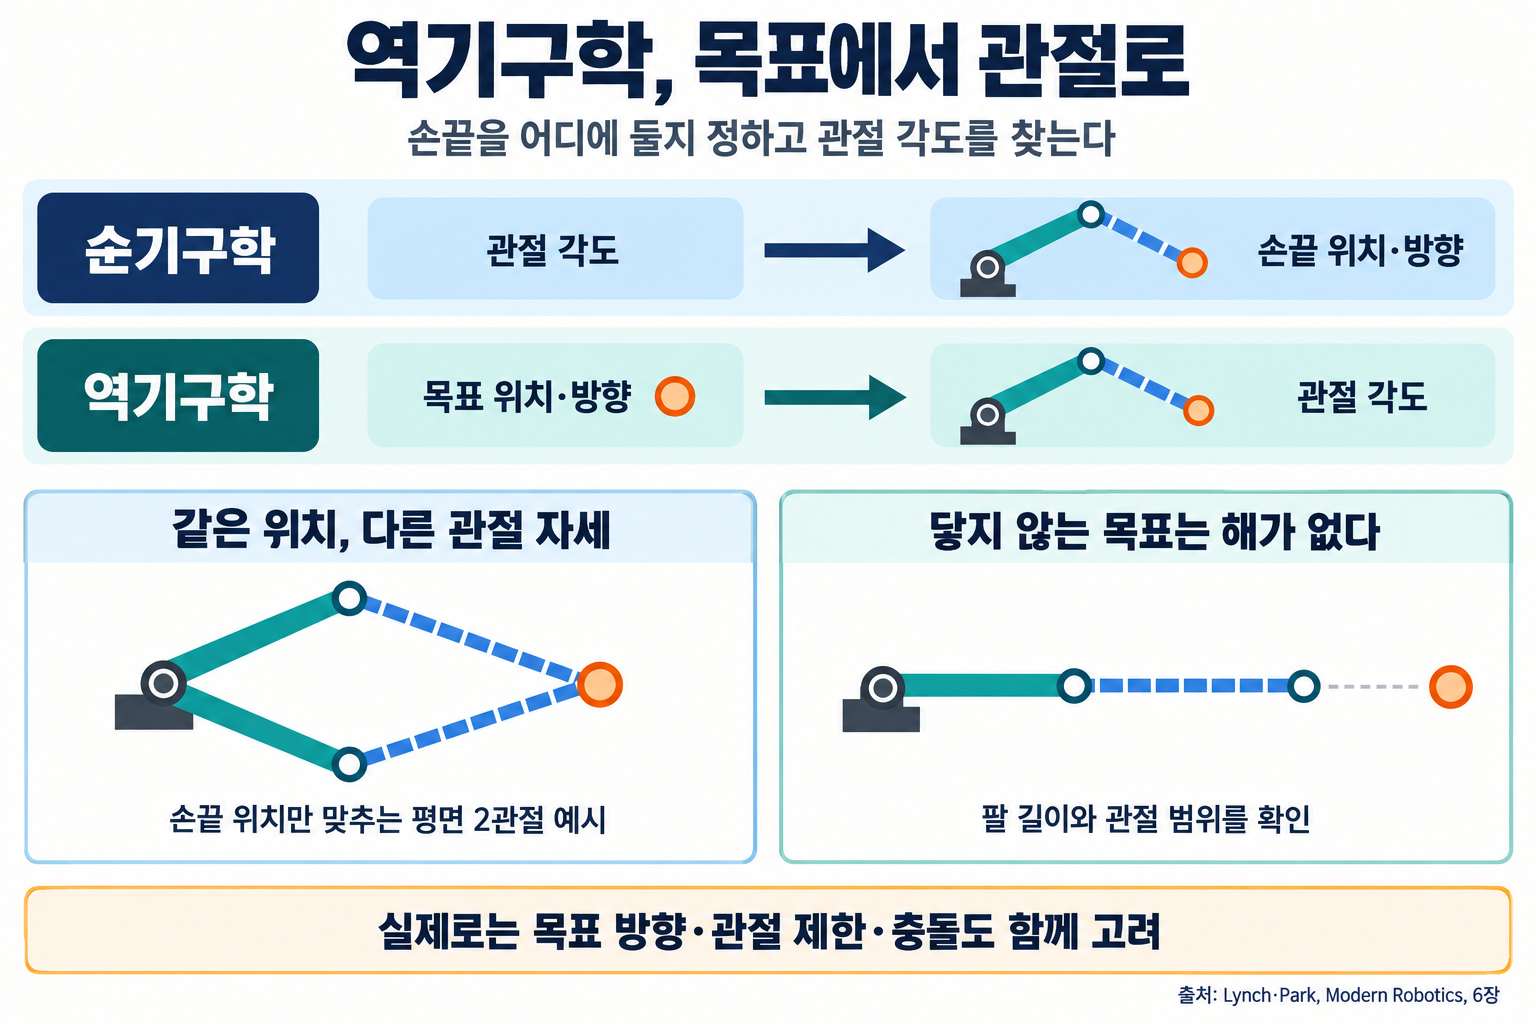
हाथ के सिरे के लक्ष्य को जोड़ों की गति में बदलने की गणना
अग्र कीनेमेटिक्स और व्युत्क्रम कीनेमेटिक्स में क्या अंतर है?

रोबोटिक भुजा एक शृंखला जैसी संरचना होती है, जिसमें लिंक (Link) कहलाने वाली कठोर छड़ों को जोड़ों (Joint) से जोड़ा जाता है। इस शृंखला के सबसे अंतिम सिरे पर वस्तु पकड़ने या वेल्डिंग करने वाला भाग अंतिम उपकरण (End Effector) कहलाता है।
(1) अग्र कीनेमेटिक्स (Forward Kinematics)
यह वह गणना है जिसमें सभी जोड़ों के कोण ज्ञात होने पर हाथ के सिरे का स्थान निकाला जाता है। लिंक की लंबाइयों और कोणों को त्रिकोणमितीय फलनों की मदद से क्रमवार जोड़ना होता है, इसलिए एक स्पष्ट हल मिलता है।
(2) व्युत्क्रम कीनेमेटिक्स (Inverse Kinematics)
इसके विपरीत, इस गणना में हाथ के सिरे को जिस स्थान और दिशा में पहुँचना है, उन्हें पहले तय करके उलटी दिशा में जोड़ों के कोण खोजे जाते हैं। इंसान रोबोट को जो निर्देश देते हैं, वे अधिकतर हाथ के सिरे के संदर्भ में होते हैं, जैसे ‘इस पेंच के ऊपर जाओ।’ इसलिए वास्तविक काम में व्युत्क्रम कीनेमेटिक्स का कहीं अधिक उपयोग होता है।
इंसान की बाँह से तुलना करें, तो अग्र कीनेमेटिक्स पूछता है, ‘कंधे को 30 डिग्री और कोहनी को 90 डिग्री मोड़ने पर हाथ कहाँ पहुँचेगा?’ व्युत्क्रम कीनेमेटिक्स पूछता है, ‘हाथ को कप के हत्थे तक पहुँचाने के लिए कंधे और कोहनी को कितने डिग्री मोड़ना होगा?’ अग्र कीनेमेटिक्स में गणना के क्रम का पालन करना पर्याप्त है, लेकिन व्युत्क्रम कीनेमेटिक्स में कई जोड़ों से जुड़े अरैखिक समीकरण हल करने पड़ते हैं, इसलिए यह कहीं अधिक कठिन है।
अनेक हल वाली या बिना हल वाली जटिल समस्या

व्युत्क्रम कीनेमेटिक्स केवल अधिक गणना की आवश्यकता के कारण कठिन नहीं है। एक ही लक्ष्य के लिए परिस्थितियों के अनुसार हलों की संख्या बदल जाती है।
(1) जब कई हल हों
एक ही कप को उठाने के लिए कोहनी ऊपर उठाई जा सकती है या नीचे रखी जा सकती है। औद्योगिक 6 अक्षों वाले उन रोबोटों में, जिनकी कलाई के तीन अक्ष एक बिंदु पर मिलते हैं, एक ही स्थिति और दिशा के लिए अधिकतम 8 हल मिल सकते हैं।
(2) जब अनंत हल हों
यदि आवश्यक संख्या से अधिक स्वतंत्रता की कोटियाँ हों, जैसे 7 जोड़ों वाली रोबोटिक भुजा में, तो हाथ के सिरे को स्थिर रखते हुए केवल कोहनी को चारों ओर घुमाने जैसे तरीकों से अनंत हल बनते हैं। ऐसे रोबोट को अतिरिक्त स्वतंत्रता वाला रोबोट (Redundant Robot) कहते हैं।
(3) जब कोई हल न हो
यदि लक्ष्य इतनी दूर हो कि भुजा वहाँ न पहुँच सके, या ऐसी दिशा में हो जिसमें जोड़ मुड़ ही न सकें, तो कितनी भी गणना करने पर कोई हल नहीं मिलता। हाथ का सिरा जिस स्थानिक क्षेत्र तक पहुँच सकता है, उसे कार्यक्षेत्र (Workspace) कहते हैं।
- विलक्षणता (Singularity): भुजा को पूरा सीधा करने या दो जोड़ों के अक्षों के एक ही सीध में आने वाले विन्यास में हाथ के सिरे को कुछ दिशाओं में चलाना असंभव हो जाता है। ऐसे विन्यास के आसपास हाथ के सिरे की छोटी-सी गति के लिए भी जोड़ों को बहुत तेज़ी से घूमना पड़ता है।
व्युत्क्रम कीनेमेटिक्स हल करने के दो मुख्य तरीके

व्युत्क्रम कीनेमेटिक्स हल करने के तरीके मुख्यतः दो प्रकार के होते हैं: समीकरणों से सीधे एक बार में हल निकालना और धीरे-धीरे हल के करीब पहुँचना।
(1) विश्लेषणात्मक विधि (Analytical Method)
इसमें रोबोट की ज्यामितीय संरचना का उपयोग करके सूत्रों से सीधे जोड़ों के कोण निकाले जाते हैं। 1968 में अमेरिका के स्टैनफोर्ड विश्वविद्यालय के डोनाल्ड एल. पीपर (Donald L. Pieper) ने दिखाया कि यदि 6 अक्षों वाले रोबोट की कलाई के तीन अक्ष एक बिंदु पर मिलते हों, तो कलाई की स्थिति और हाथ की दिशा को अलग-अलग करके सूत्रों से हल निकाला जा सकता है। यही कारण है कि कई औद्योगिक रोबोटों की कलाई इस तरह बनाई जाती है।
(2) संख्यात्मक विधि (Numerical Method)
इसमें शुरुआत में अनुमानित विन्यास से चलकर लक्ष्य से अंतर को धीरे-धीरे कम किया जाता है। एक प्रमुख तरीका जैकोबियन आव्यूह (Jacobian Matrix) का उपयोग करके बार-बार गणना करना है। यह आव्यूह बताता है कि जोड़ के थोड़ा हिलने पर हाथ का सिरा कितना हिलता है। इसका लाभ यह है कि इसे किसी भी संरचना वाले रोबोट पर इस्तेमाल किया जा सकता है। हालाँकि, शुरुआती विन्यास के अनुसार अलग-अलग हल मिल सकते हैं और विलक्षणता के पास गणना अस्थिर हो सकती है। इसलिए अवमंदित न्यूनतम वर्ग विधि (Damped Least Squares) जैसे पूरक उपाय भी इस्तेमाल किए जाते हैं, जिनमें गति को जानबूझकर थोड़ा कम करके स्थिरता लाई जाती है।
- ह्यूरिस्टिक विधि (Heuristic Method): इसमें सरल नियमों को बार-बार दोहराकर तेज़ी से सन्निकट हल प्राप्त किया जाता है। उदाहरणों में जोड़ों को एक-एक करके घुमाकर समायोजित करने वाली चक्रीय निर्देशांक अवरोहण विधि (Cyclic Coordinate Descent) और 2011 में प्रस्तुत FABRIK (Forward And Backward Reaching Inverse Kinematics) शामिल हैं।
व्यवहार में व्युत्क्रम कीनेमेटिक्स

कारखानों से लेकर स्क्रीन के पात्रों तक, जहाँ भी हाथ या पाँव के सिरे को सटीक स्थान पर पहुँचाना होता है, वहाँ व्युत्क्रम कीनेमेटिक्स का उपयोग होता है।
- औद्योगिक रोबोट (Industrial Robot): वेल्डिंग की रेखा या पेंटिंग का पथ हाथ के सिरे के निर्देशांकों में तय कर दिया जाए, तो नियंत्रक हर क्षण उन्हें जोड़ों के कोणों में बदलकर मोटर चलाता है।
- पैरों से चलने वाला रोबोट (Legged Robot): यह पहले तय करता है कि अगला पाँव कहाँ रखना है, फिर व्युत्क्रम कीनेमेटिक्स से घुटने और टखने के कोण निकालकर ऊबड़-खाबड़ ज़मीन पर चलता है।
- शल्यचिकित्सा रोबोट (Surgical Robot): यह नियंत्रण उपकरण से डॉक्टर द्वारा की गई हाथ की गति को शरीर के भीतर गए पतले उपकरण के सिरे की लक्ष्य स्थिति में बदलता है और उस स्थिति को प्राप्त करने के लिए आवश्यक जोड़ों के कोणों की वास्तविक समय में गणना करता है।
- कंप्यूटर एनीमेशन (Computer Animation): जब खेल का कोई पात्र सीढ़ियाँ चढ़ता है, तो उसके पाँव ज़मीन के भीतर न धँसें या हवा में न लटकें, इसके लिए पाँव के सिरे को ज़मीन के अनुरूप रखा जाता है और पैर के जोड़ों का विन्यास अपने आप निकाला जाता है।
व्युत्क्रम कीनेमेटिक्स वह गणना है जो हाथ के सिरे के लक्ष्य से शुरू होकर उलटी दिशा में जोड़ों के कोण खोजती है। इसके कई हल हो सकते हैं या कोई हल नहीं भी हो सकता, और विलक्षणता जैसी कठिनाइयाँ भी होती हैं। फिर भी, ज्यामितीय संरचना पर आधारित सूत्रों और बार-बार की जाने वाली गणनाओं की बदौलत आज रोबोटिक भुजाएँ, पैरों से चलने वाले रोबोट और स्क्रीन के पात्र स्वाभाविक ढंग से चल पाते हैं।
प्रत्येक जोड़ के बारे में सोचने से पहले यह स्पष्ट तय करना कि हाथ के सिरे को किस लक्ष्य तक पहुँचना है—यही रोबोट की सटीक गति का पहला कदम है।