क्या आपने कभी खिलौनों की दुकान में किसी छोटी गुड़िया को ढलवाँ पटरे पर रखते ही, बिना चाबी की कमानी या बैटरी के, डगमगाते हुए एक-एक कदम नीचे उतरते देखा है? किसी के नियंत्रित किए बिना भी उसके पैर बारी-बारी आगे बढ़ते हैं और ढलान समाप्त होने पर ही वह रुकती है। यह एक साधारण खिलौना लगता है, लेकिन इसमें मनुष्य के चलने के तरीके का एक महत्वपूर्ण रहस्य छिपा है।
रोबोट वैज्ञानिकों ने इस सिद्धांत का गंभीरता से अध्ययन करके ऐसी मशीनें बनाईं जो मोटर और नियंत्रक के बिना, केवल गुरुत्वाकर्षण और जड़त्व से चलती हैं। शरीर का आकार और भार का वितरण सही हो तो चलना अपने आप होने लगता है—इसी विचार को ‘निष्क्रिय गतिकीय चाल (Passive Dynamic Walking)’ कहते हैं।
इस सामग्री में हम क्रम से निष्क्रिय गतिकीय चाल का अर्थ और उसकी उत्पत्ति की पृष्ठभूमि, मशीन के अपने आप चलने का सिद्धांत, इससे समतल ज़मीन पर चलने वाले रोबोटों तक पहुँचे उदाहरण, और इस शोध के महत्व तथा सीमाओं को समझेंगे।
बिना ज़ोर लगाए चलने की तकनीक: निष्क्रिय गतिकीय चाल का सिद्धांत और विकास
निष्क्रिय गतिकीय चाल क्या है?

निष्क्रिय गतिकीय चाल में हर जोड़ पर मोटर लगाकर उसका कोण अलग-अलग निर्धारित करने के बजाय, पैरों और शरीर के भौतिक गुणों से चाल उत्पन्न होने दी जाती है। यहाँ ‘निष्क्रिय’ का अर्थ है कि मशीन स्वयं बल उत्पन्न नहीं करती।
(1) मैकगीयर का प्रयोग
1990 में कनाडा के साइमन फ्रेज़र विश्वविद्यालय के टैड मैकगीयर (Tad McGeer) ने एक अंतरराष्ट्रीय शोध पत्रिका में ‘निष्क्रिय गतिकीय चाल’ नामक शोधपत्र प्रकाशित किया। उन्होंने दो पैरों वाली ऐसी मशीन बनाकर दिखाई जिसे हल्की ढलान पर एक बार चला देने के बाद वह विशेष नियंत्रण या ऊर्जा की आपूर्ति के बिना भी, मनुष्य से काफ़ी मिलती-जुलती चाल में स्थिरता से नीचे उतरती थी।
(2) प्रचलित पद्धति से अंतर
उस समय चलने वाले अधिकांश रोबोटों में हर क्षण सभी जोड़ों के कोणों को बारीकी से नियंत्रित किया जाता था। इसके विपरीत, निष्क्रिय गतिकीय चाल वाली मशीन के किसी भी जोड़ को सीधे नियंत्रित नहीं किया जाता। केवल कठोर पुर्ज़ों और जोड़ों से बनी मशीन का चल पाना शोधकर्ताओं के लिए आश्चर्यजनक था।
(3) खिलौने से शोध तक
मैकगीयर ने अपने शोधपत्र की शुरुआत में ढलान पर नीचे चलने वाले दो पैरों के खिलौने का चित्र दिया था। ऐसे खिलौने बहुत पहले से मौजूद थे, लेकिन उनकी गति का भौतिक नियमों से विश्लेषण करके कदमों का आवर्तकाल और स्थिरता निकालना तथा उसे रोबोट के डिज़ाइन का आधार बनाना मैकगीयर के शोध का महत्व था।
मशीन अपने आप कैसे चलती है?

निष्क्रिय चाल वाली मशीन के ढलान पर नीचे उतरते समय कई भौतिक घटनाएँ मिलकर कदमों को जारी रखती हैं।
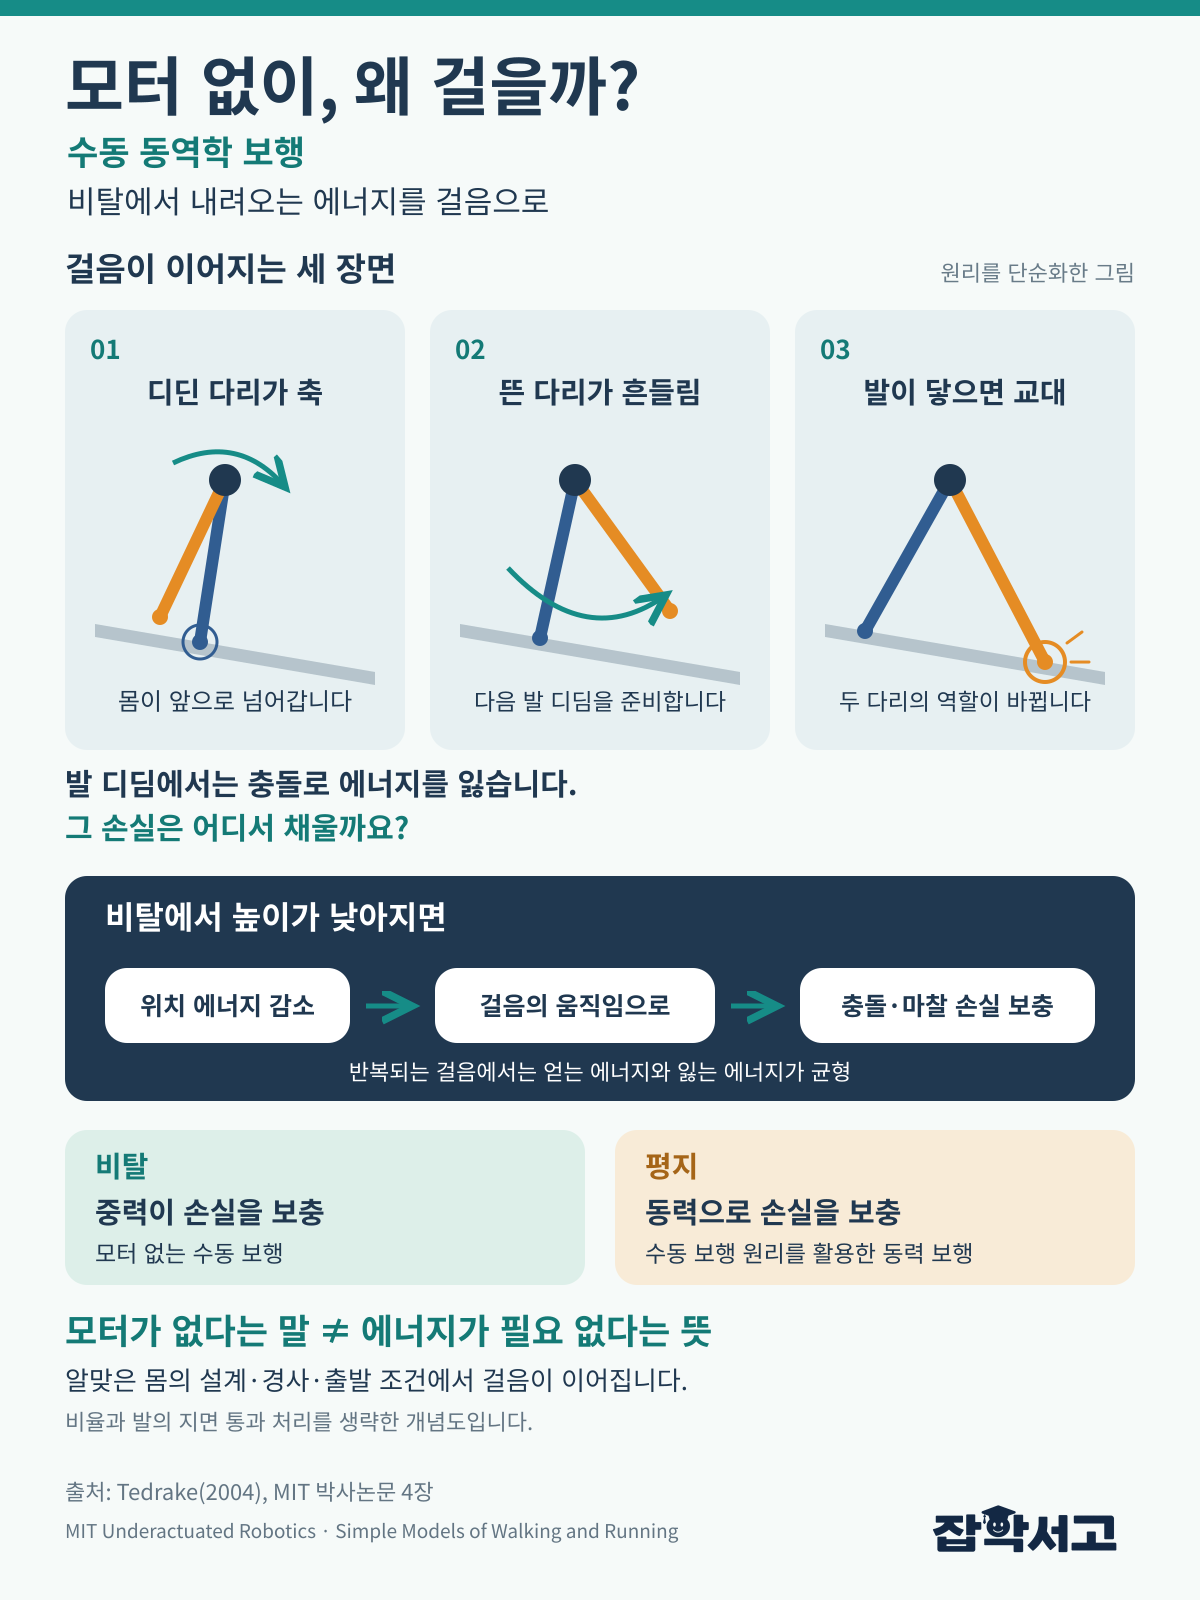
- उल्टा लोलक (Inverted Pendulum): ज़मीन पर टिका पैर, पंजे को केंद्र बनाकर शरीर को आगे झुकाते हुए एक वृत्ताकार चाप बनाता है।
- झूलता लोलक (Swinging Pendulum): ज़मीन से उठा हुआ पैर कूल्हे के जोड़ से लटके घड़ी के लोलक की तरह अपने आप आगे झूलता है।
- एड़ी का टकराव (Heel Strike): आगे वाला पैर ज़मीन छूता है तो थोड़ी ऊर्जा नष्ट होती है और दोनों पैरों की भूमिकाएँ आपस में बदल जाती हैं।
(1) गुरुत्वाकर्षण से ऊर्जा की भरपाई
हर बार पैर के ज़मीन छूने पर खोई हुई ऊर्जा की भरपाई, ढलान पर थोड़ा-थोड़ा नीचे उतरने से मिलने वाली स्थितिज ऊर्जा से होती है। जब खोई और प्राप्त हुई ऊर्जा की मात्रा बराबर हो जाती है, तो कदम एक निश्चित लय में चलते रहते हैं।
(2) अपने आप लय में लौटती चाल
पैरों की लंबाई, गुरुत्वकेंद्र और तलवों की गोलाई उपयुक्त हो तो हल्का डगमगाने पर भी मशीन कुछ कदमों में अपनी मूल लय में लौट आती है। यानी स्थिरता नियंत्रक से मिलने के बजाय शरीर की बनावट से आती है।
झूले के बारे में सोचें तो इसे समझना आसान है। झूला झूलते समय हम रस्सियों को हाथों से खींचकर उसे नहीं चलाते, बल्कि सही क्षण पर घुटनों को थोड़ा मोड़ते और सीधा करते हैं। हम झूले की स्वाभाविक दोलन लय में बल जोड़ते हैं। निष्क्रिय चाल वाली मशीन भी शरीर की स्वाभाविक दोलन लय के अनुसार चलती है।
ढलान से आगे समतल ज़मीन तक: चलने वाले रोबोटों का विकास

निष्क्रिय चाल वाली मशीन की सबसे बड़ी सीमा यह थी कि उसे चलने के लिए ढलान चाहिए थी। शोधकर्ताओं ने गुरुत्वाकर्षण की जगह थोड़ी शक्ति जोड़कर इस समस्या को हल किया।
(1) 2005 के तीन रोबोट
2005 में अमेरिका के कॉर्नेल विश्वविद्यालय, नीदरलैंड्स के डेल्फ़्ट प्रौद्योगिकी विश्वविद्यालय और अमेरिका के मैसाचुसेट्स प्रौद्योगिकी संस्थान (MIT) के शोधकर्ताओं ने ‘साइंस (Science)’ पत्रिका में समतल ज़मीन पर चलने वाले तीन रोबोटों को एक साथ प्रस्तुत किया। ये सभी निष्क्रिय चाल वाली मशीनों पर आधारित रोबोट थे, जिनमें केवल न्यूनतम शक्ति जोड़ी गई थी।
(2) मनुष्य जितनी कम ऊर्जा का उपयोग
कॉर्नेल का रोबोट लगभग कोई बल नहीं लगाता था; बस एक पैर के ज़मीन छूते ही दूसरी ओर का टखना ज़मीन को धक्का देता था। भार और तय की गई दूरी को ध्यान में रखने पर उसकी ऊर्जा खपत मनुष्य की चाल के लगभग बराबर थी, जबकि इसी आधार पर अनुमानित होंडा के असिमो (ASIMO) की ऊर्जा खपत उससे दस गुना से भी अधिक थी।
(3) लंबे समय तक चलने वाला रोबोट
उसी कॉर्नेल विश्वविद्यालय में प्रोफ़ेसर ऐंडी रूइना (Andy Ruina) की प्रयोगशाला का रेंजर (Ranger) रोबोट एक सरल चाल मॉडल के आधार पर बनाया गया था। इस रोबोट ने 2011 के 5वें महीने में एक बार चार्ज करने पर 30 घंटे 49 मिनट तक चलकर, 18 × दस हज़ार और लगभग 6 हज़ार कदमों में करीब 65 किलोमीटर की दूरी तय की।
निष्क्रिय गतिकीय चाल का महत्व और सीमाएँ

निष्क्रिय गतिकीय चाल चलने वाले रोबोट बनाने की तकनीक होने के साथ-साथ मनुष्य की चाल को समझने का एक माध्यम भी है।
(1) मनुष्य की चाल का मॉडल
मनुष्य भी चलते समय हर पैर को मांसपेशियों से अलग-अलग आगे धकेलने के बजाय, उसके झूलने के गुण का काफ़ी हद तक उपयोग करता है। इसलिए यह शोध कृत्रिम पैरों, पुनर्वास उपकरणों और शरीर पर पहने जाने वाले सहायक उपकरणों के डिज़ाइन में उपयोगी संदर्भ बन रहा है।
(2) शेष चुनौतियाँ
हालाँकि, ऐसे रोबोट ऊबड़-खाबड़ रास्तों, सीढ़ियों और दिशा में अचानक बदलाव को ठीक से नहीं सँभाल पाते। इसलिए आज ऐसी पद्धतियों पर भी शोध हो रहा है जो शरीर के स्वाभाविक दोलन को बनाए रखते हुए केवल ज़रूरत के क्षणों में नियंत्रण जोड़ती हैं।
(3) शून्य आघूर्ण बिंदु पद्धति से तुलना
तलवे के नीचे बलों के संतुलन बिंदु की लगातार गणना करके बिना गिरे चलने वाली शून्य आघूर्ण बिंदु (Zero Moment Point) पद्धति स्थिर होती है, लेकिन बहुत ऊर्जा खर्च करती है। निष्क्रिय गतिकीय चाल में हर कदम पर थोड़ा गिरकर फिर सँभलने का तरीका अपनाया जाता है, इसलिए उसकी दक्षता अधिक होती है। दोनों पद्धतियाँ एक-दूसरे की कमियों की भरपाई करने वाली हैं।
निष्क्रिय गतिकीय चाल दिखाती है कि बुद्धिमत्तापूर्ण नियंत्रण हमेशा सही उत्तर नहीं होता। शरीर को अच्छी तरह डिज़ाइन किया जाए तो काम का बड़ा हिस्सा भौतिक नियम अपने आप सँभाल लेते हैं।
हर गति को काबू में रखने की कोशिश करने के बजाय शरीर के स्वाभाविक प्रवाह पर भरोसा करके उसे काम करने देना, हल्के और कुशल रोबोट डिज़ाइन करने की दिशा में पहला कदम है।