क्या कभी किसी बड़े सुपरमार्केट में ट्रॉली को बगल की ओर धकेलने की कोशिश में पहियों के अड़ जाने से आपको परेशानी हुई है? साधारण पहिए केवल आगे-पीछे लुढ़कते हैं, इसलिए बगल में जाने के लिए पहले पूरे वाहन को घुमाना पड़ता है। लेकिन एक ऐसा पहिया भी है जो दिशा बदले बिना वाहन को आगे-पीछे, बगल में और तिरछे फिसलते हुए चला सकता है, और उसी जगह गोल घुमा भी सकता है। वही है मेकानम व्हील (Mecanum Wheel)।
सरल शब्दों में, मेकानम व्हील का अर्थ है ‘ऐसा पहिया जिसके किनारे पर छोटे तिरछे रोलर लगे हों, और जो चारों पहियों के घूमने की दिशा और गति को मिलाकर वाहन को किसी भी दिशा में चलने देता है’। इसे स्वीडन की कंपनी मेकानम एबी (Mecanum AB) के इंजीनियर बेंग्ट एरलैंड इलॉन (Bengt Erland Ilon) ने बनाया था, इसलिए इसे स्वीडिश व्हील या इलॉन व्हील भी कहा जाता है।
इस लेख में हम क्रम से मेकानम व्हील की बनावट और जन्म, चारों पहियों के मिलकर गति पैदा करने का सिद्धांत, नौसेना के जहाज़ों से लेकर रोबोट प्रतियोगिताओं तक इसके उपयोग, और अंत में इस पहिए की खूबियों और सीमाओं को देखेंगे।
किसी भी दिशा में चलने वाला पहिया: मेकानम व्हील के बारे में सब कुछ
1. पहिए के किनारे पर तिरछे लगे रोलर
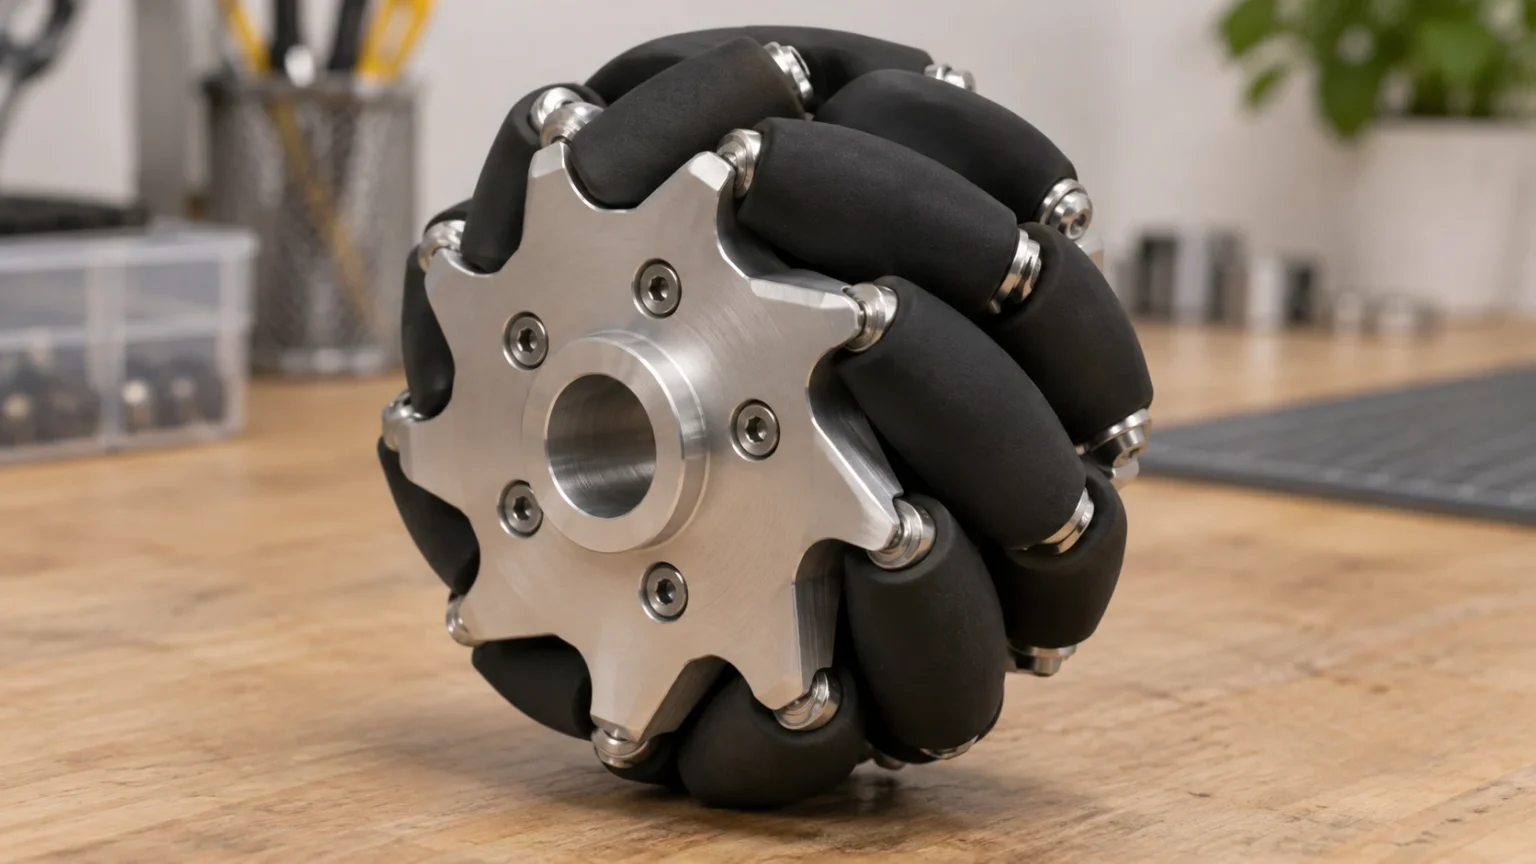
पहली नज़र में मेकानम व्हील साधारण पहिए जैसा दिखता है, लेकिन इसके पूरे किनारे पर रबर चढ़े कई छोटे रोलर तिरछे लगे होते हैं। पहिए को मोटर घुमाती है, जबकि रोलरों की अपनी कोई शक्ति नहीं होती और वे ज़मीन को छूते हुए खुलकर लुढ़कते हैं।
(1) 45 डिग्री पर झुके रोलर
हर रोलर की धुरी पहिए के तल से 45 डिग्री और पहिए की धुरी से भी 45 डिग्री का कोण बनाती है। इसलिए पहिया घूमने पर ज़मीन को धकेलने वाला बल उस दिशा में नहीं बनता जिधर पहिया मुड़ा है, बल्कि रोलर की धुरी के लंबवत तिरछी दिशा में बनता है, और यह बल आगे-पीछे धकेलने वाले घटक और बगल में धकेलने वाले घटक में बँट जाता है।
(2) न मुड़ने वाले पहिए
इसमें कार के अगले पहियों की तरह दिशा मोड़ने वाला कोई तंत्र नहीं होता। हर पहिए में अलग मोटर लगी होती है और वह अपने आप घूमता है; वाहन किधर जाएगा, यह पूरी तरह इस पर निर्भर करता है कि चारों पहियों के घूमने की दिशा और गति को कैसे मिलाया जाए।
(3) स्वीडन में जन्मा आविष्कार
बेंग्ट इलॉन (1923–2008) ने 1970 के दशक की शुरुआत में यह पहिया बनाया और पेटेंट के लिए आवेदन किया; अमेरिकी पेटेंट (US 3,876,255) अप्रैल 1975 में मिला। जिस कंपनी में वे काम करते थे, उसी के नाम पर इसका नाम मेकानम व्हील पड़ा।
2. चारों पहियों की मिली-जुली गति
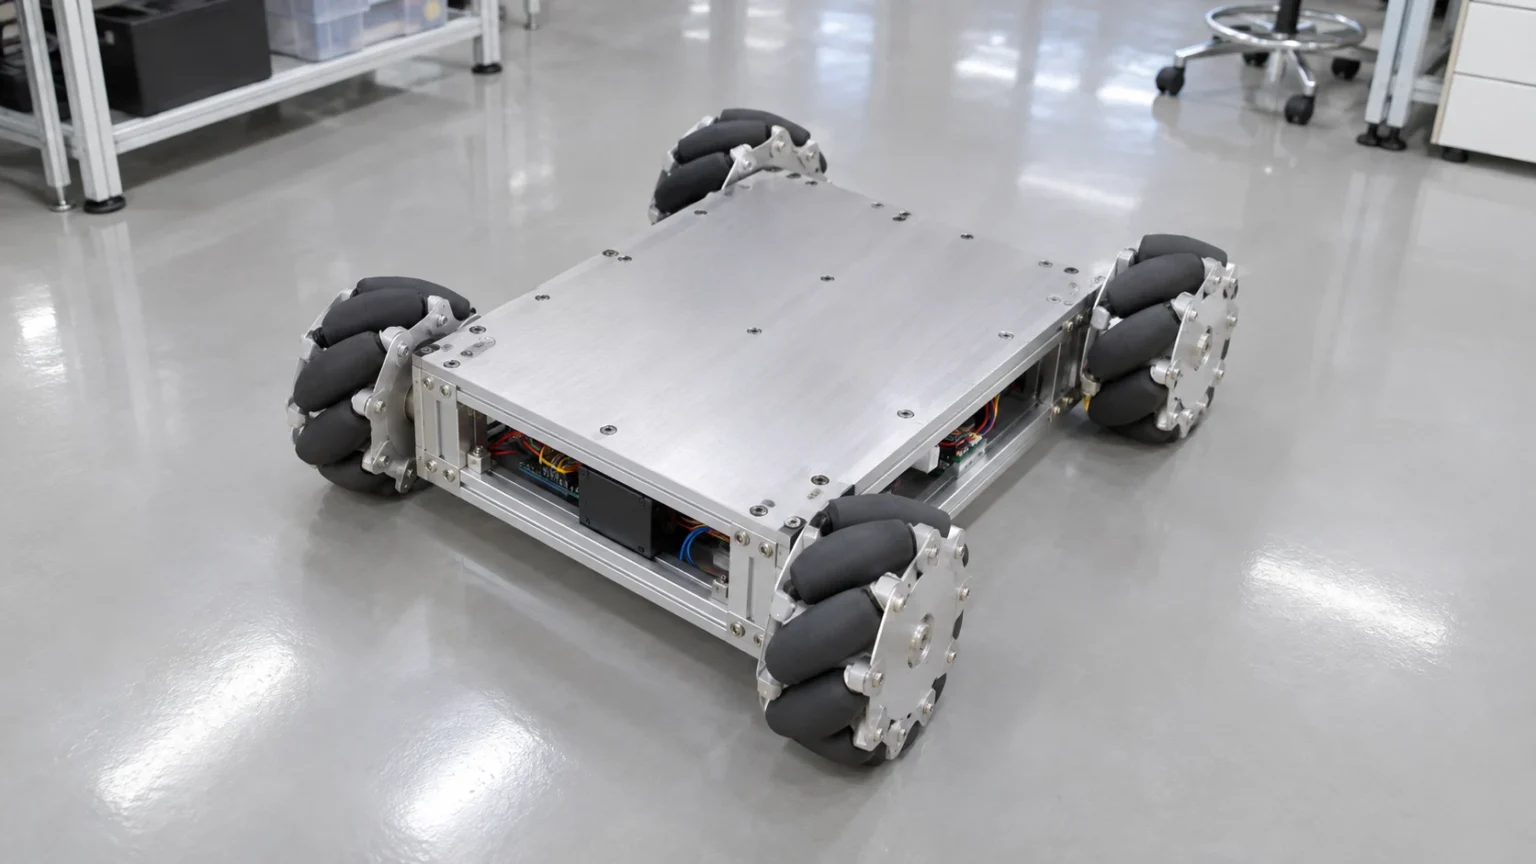
मेकानम व्हील आम तौर पर चार के सेट में इस्तेमाल होते हैं। बाईं ओर झुके रोलर वाले और दाईं ओर झुके रोलर वाले पहियों को बारी-बारी से लगाया जाता है, ताकि ऊपर से देखने पर चारों पहियों के रोलर वाहन के बीच की ओर इशारा करते हुए X आकार बनाएँ। तब हर पहिए का धक्का वाहन के विकर्ण के लगभग समानांतर हो जाता है।
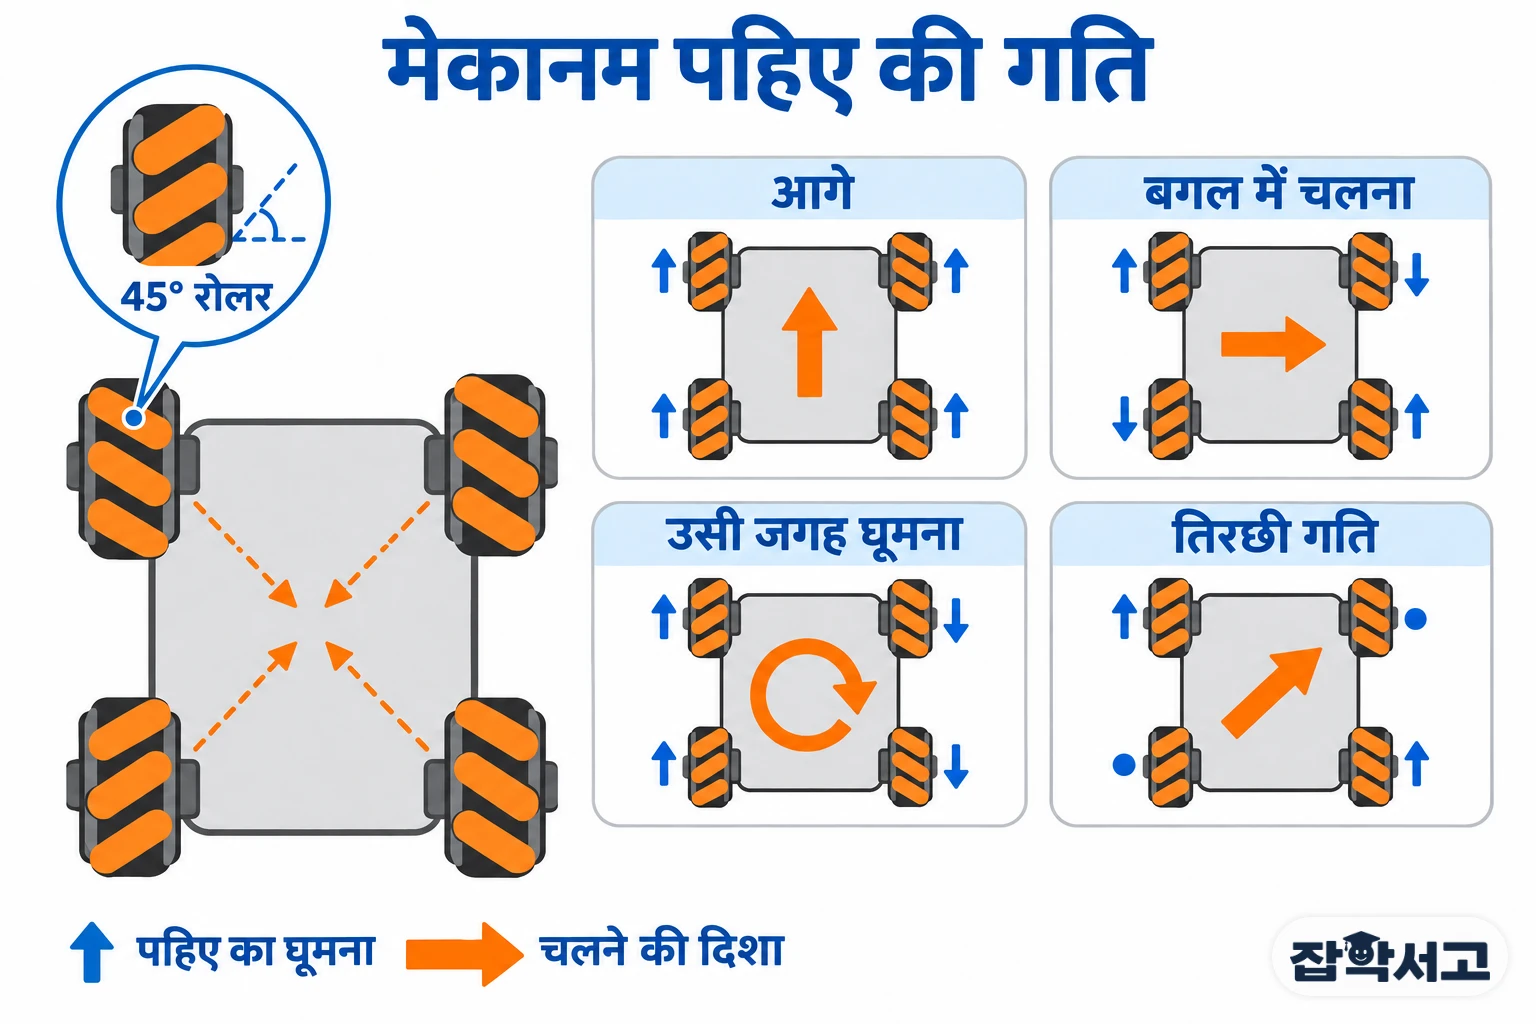
- आगे·पीछे (Forward/Backward): चारों पहिए एक ही दिशा में, एक ही गति से घूमते हैं।
- बगल में चलना (Strafing): विकर्ण में आमने-सामने के पहियों की जोड़ियाँ बनती हैं, और दोनों जोड़ियाँ एक-दूसरे की उलटी दिशा में घूमती हैं।
- उसी जगह घूमना (Rotation): एक ओर के दो पहिए आगे और दूसरी ओर के दो पहिए पीछे की ओर एक ही गति से घूमते हैं।
- तिरछी गति (Diagonal): केवल एक विकर्ण जोड़ी के पहिए घूमते हैं और दूसरी जोड़ी रुकी रहती है।
(1) बलों का जुड़ना और कटना
बगल में चलते समय चारों पहियों से बने आगे-पीछे के बल एक-दूसरे को काट देते हैं और केवल बगल वाले बल जुड़ते हैं। उलटे, आगे बढ़ते समय बगल वाले बल कट जाते हैं और केवल आगे का बल बचता है।
(2) गति मिलाकर हर दिशा
चारों पहियों की गति और दिशा को थोड़ा-थोड़ा अलग ढंग से मिलाने पर लगभग हर दिशा की चाल और घुमाव बनाया जा सकता है। वाहन सामने की ओर मुँह किए हुए तिरछा फिसल सकता है, या चलते-चलते अपना रुख भी बदल सकता है।
(3) गलत लगाने पर क्या होता है
अगर पहिए इस तरह गलत लगा दिए जाएँ कि ऊपर से देखने पर रोलर X के बजाय समचतुर्भुज बनाएँ, तो बल की दिशा बिगड़ जाती है और वाहन मनचाहे ढंग से नहीं चलता। इसलिए जोड़ते समय सबसे पहले रोलरों के झुकाव की दिशा ज़रूर जाँची जाती है।
3. नौसेना के जहाज़ों से रोबोट प्रतियोगिताओं तक
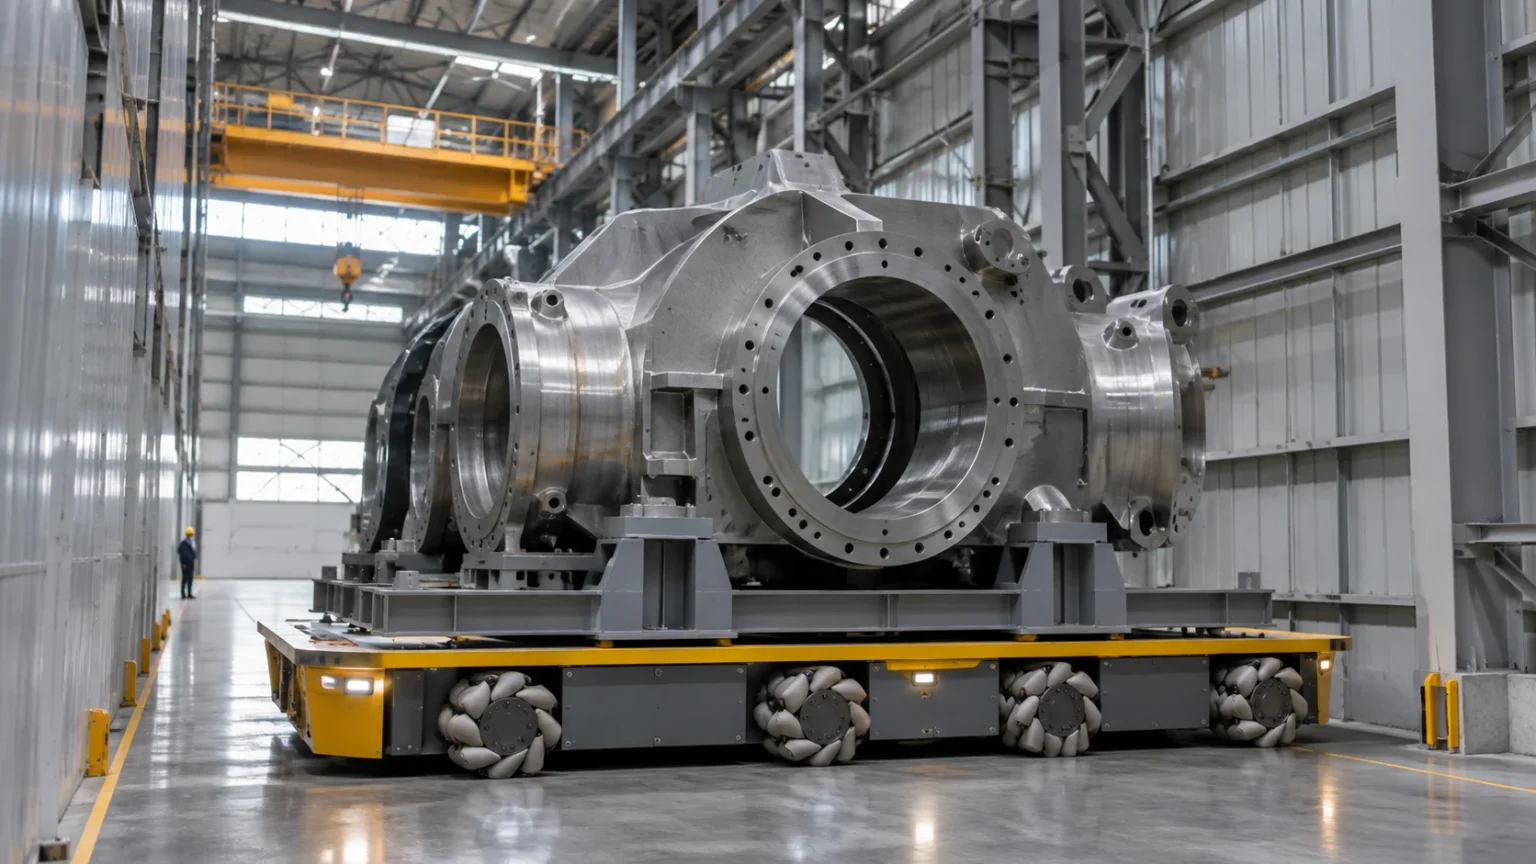
जहाँ बड़ा चक्कर लगाकर मुड़ने की जगह न हो, वहाँ मेकानम व्हील खास तौर पर काम आते हैं। आविष्कार के बाद ये धीरे-धीरे सैन्य, उद्योग, अनुसंधान और शिक्षा के क्षेत्रों में फैल गए।
(1) अमेरिकी नौसेना और सर्वदिशी फ़ोर्कलिफ़्ट
अमेरिकी नौसेना ने इलॉन से पेटेंट खरीदा और 1980 के दशक में फ़्लोरिडा के पनामा सिटी में इस पर अनुसंधान किया, और जहाज़ों के भीतर सामान ले जाने में इसका इस्तेमाल किया। 1997 में एयरट्रैक्स (Airtrax) सहित कई कंपनियों ने तकनीक के उपयोग का अधिकार पाने के लिए नौसेना को अलग-अलग 2,500 डॉलर दिए और विमानवाहक पोत के डेक जैसी तंग जगहों के लिए सर्वदिशी फ़ोर्कलिफ़्ट बनाए।
(2) अनुसंधान के लिए चलित रोबोट
1985 में कार्नेगी मेलन विश्वविद्यालय (CMU) का URANUS मेकानम व्हील वाला पहला चलित रोबोट माना जाता है, और लगभग 20 वर्षों तक नेविगेशन अनुसंधान में इसका उपयोग हुआ। 1992 में स्पेस शटल की ताप-रोधी टाइलों की देखभाल के लिए बने रोबोट टेसेलेटर (Tessellator) में भी मेकानम व्हील का उपयोग हुआ।
(3) व्हीलचेयर और युवा रोबोट प्रतियोगिताएँ
तंग कमरों में दिशा बदलना आसान होने के कारण इन्हें व्हीलचेयर में भी लगाया गया, और 2006 में मोनाको की EVER प्रदर्शनी में मेकानम व्हील वाली व्हीलचेयर पेश की गई। आज FIRST टेक चैलेंज (FIRST Tech Challenge) और VEX रोबोटिक्स जैसी युवा रोबोट प्रतियोगिताओं में भी ये अक्सर दिखाई देते हैं।
4. मेकानम व्हील की खूबियाँ और सीमाएँ
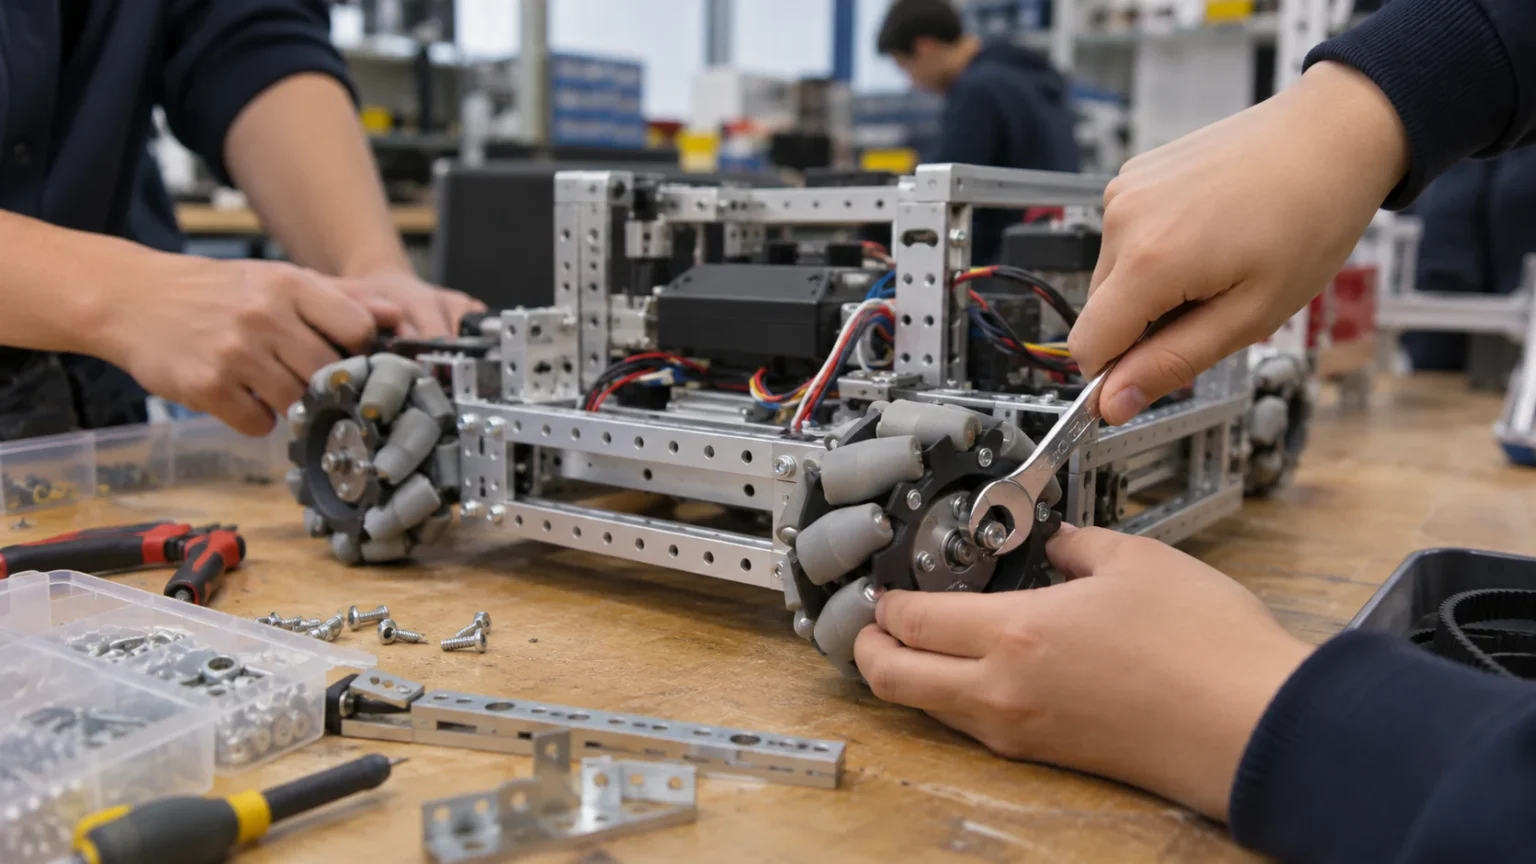
किसी भी दिशा में चल पाना एक साफ़ ताकत है, लेकिन इसकी कीमत भी चुकानी पड़ती है। मेकानम व्हील चुनते समय दोनों पहलुओं को साथ तौलना ज़रूरी है।
(1) तंग जगहों में आज़ादी
वाहन को घुमाए बिना बगल में चलने या उसी जगह घूमने की क्षमता के कारण यह बहुत तंग जगह में भी सही स्थिति में पहुँच सकता है। यह चेन (ट्रैक) या स्किड-स्टीयर वाहनों की तरह मुड़ने के लिए पहियों को ज़मीन पर घसीटता नहीं, इसलिए नरम या नाज़ुक फ़र्श को कम नुकसान पहुँचाता है।
(2) कमज़ोर पकड़ और धकेलने की शक्ति
रोलरों का घर्षण गुणांक साधारण पहियों से कम होता है, इसलिए पकड़ कमज़ोर होती है और किसी चीज़ को धकेलने की ताकत भी अपेक्षाकृत कम रहती है। बगल में चलते समय रोलर ज़्यादा फिसलते हैं, इसलिए वाहन आगे दौड़ने जितनी तेज़ी से बगल में नहीं जा पाता।
(3) फ़र्श और रखरखाव की समस्या
रोलर छोटे होने के कारण अच्छा प्रदर्शन तभी मिलता है जब फ़र्श काफ़ी हद तक चिकना हो, और रोलरों में धूल या कचरा फँस जाने पर झटके लगने या घिसटने की समस्या होती है। साधारण पहियों से महँगा होना भी एक कमी मानी जाती है।
मेकानम व्हील ऐसा आविष्कार है जिसने केवल रोलरों के झुकाव से यह धारणा तोड़ दी कि पहिया सिर्फ़ उसी दिशा में चल सकता है जिधर वह लुढ़कता है। पहिया ज़मीन को जिस दिशा में धकेलता है, उसे बस थोड़ा मोड़ दें तो वाहन कहीं भी जा सकता है — यही सरल विचार मेकानम व्हील को समझने का पहला कदम है।