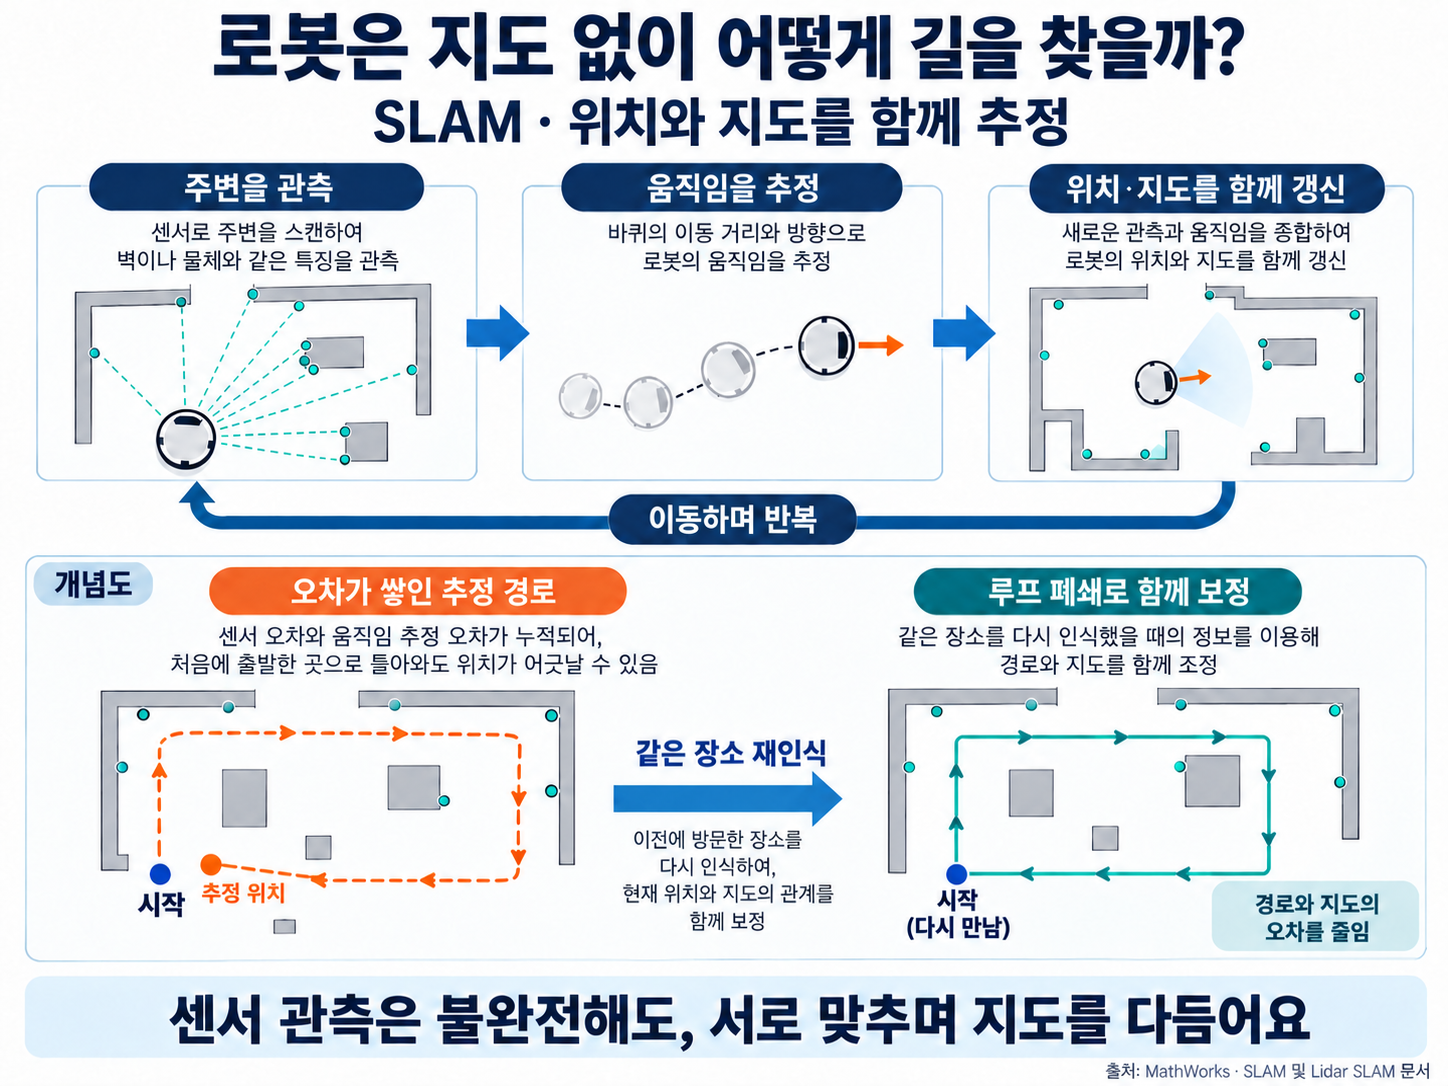
कल्पना कीजिए कि एक रोबोट पहली बार किसी अनजान इमारत के गलियारे में चल रहा है। उसके पास न कोई नक्शा है, न उसे पता है कि वह कहाँ खड़ा है। फिर भी वह सेंसर से आसपास का जायज़ा लेते हुए धीरे-धीरे आगे बढ़ता है और कुछ ही समय में कमरे की बनावट तथा अपनी स्थिति, दोनों का पता लगा लेता है। इस तरह नक्शा बनाते हुए साथ-साथ अपनी स्थिति का अनुमान लगाने की तकनीक को ही ‘एक साथ स्थान निर्धारण और मानचित्रण (Simultaneous Localization and Mapping, SLAM)’ कहते हैं।
सरल शब्दों में, एक साथ स्थान निर्धारण और मानचित्रण का अर्थ है ‘पहले से बने नक्शे के बिना, चलते समय सेंसर से प्राप्त अवलोकनों के आधार पर रोबोट द्वारा परिवेश के नक्शे और अपनी स्थिति व अभिविन्यास का एक साथ अनुमान लगाना’। स्थिति जानने के लिए नक्शा चाहिए और नक्शा बनाने के लिए स्थिति का सही पता होना चाहिए—यह मुर्गी और अंडे जैसी चक्रीय समस्या है। इस दृष्टिकोण में दोनों कामों को अलग-अलग पूरा करने के बजाय उन्हें साथ-साथ समायोजित करते हुए समस्या सुलझाई जाती है।
इस सामग्री में हम क्रम से देखेंगे कि SLAM एक कठिन समस्या क्यों है, इसका इतिहास और प्रमुख घटक क्या हैं, इसके मुख्य समाधान किस तरह विकसित हुए हैं और व्यवहार में इसकी क्या सीमाएँ सामने आती हैं।
नक्शे और स्थिति को एक साथ समायोजित करने की तकनीक
एक साथ स्थान निर्धारण और मानचित्रण क्या है?

पारंपरिक रोबोट नौवहन में कारखाने जैसा पहले से बना नक्शा या उपग्रह नौवहन की तरह ज्ञात स्थिति वाले संदर्भ बिंदु होना पर्याप्त था। लेकिन घर के भीतर या भूमिगत गोदाम जैसी जगहों पर, जहाँ न नक्शा हो और न GPS, रोबोट को स्वयं उस स्थान को समझना पड़ता है। ऐसी ही स्थिति में SLAM रोबोट के ‘वह कहाँ है’ और ‘उसके आसपास का परिवेश कैसा है’ को एक ही समस्या में जोड़ देता है।
- स्थान निर्धारण (Localization): पहले से मौजूद नक्शे के आधार पर रोबोट की स्थिति और दिशा (अभिविन्यास) का पता लगाना।
- मानचित्रण (Mapping): यह मानते हुए कि रोबोट की स्थिति ज्ञात है, सेंसर के अवलोकनों को एकत्र करके परिवेश का नक्शा बनाना।
- एक साथ आकलन (Simultaneous Estimation): ऊपर दिए गए दोनों कामों को बारी-बारी से पूरा करने के बजाय, स्थिति और नक्शे को साथ-साथ इस तरह समायोजित करना कि अलग-अलग समय के अवलोकन एक ही परिवेश का वर्णन करें।
स्थिति और अभिविन्यास में समतल पर निर्देशांकों के साथ-साथ रोबोट किस दिशा में देख रहा है, यह भी शामिल होता है। इसलिए SLAM के परिणामों में अक्सर रोबोट का तय किया हुआ पथ, दीवारों, कोनों और विशिष्ट बिंदुओं जैसे नक्शे के तत्व तथा इन अनुमानों की अनिश्चितता एक साथ शामिल होती हैं।
मुर्गी और अंडे की समस्या से प्रायिकतामूलक समाधान तक

1991 में जॉन लेनर्ड (John Leonard) और ह्यू ड्यूरंट-व्हाइट (Hugh Durrant-Whyte) ने बुद्धिमान रोबोट एवं प्रणालियों के अंतरराष्ट्रीय सम्मेलन (IROS) में इस समस्या को ‘पूर्व जानकारी के बिना दीर्घकालिक वैश्विक स्थान निर्धारण’ के रूप में औपचारिक रूप दिया। संक्षिप्त नाम SLAM का पहली बार उपयोग 1995 में अंतरराष्ट्रीय रोबोटिक्स अनुसंधान संगोष्ठी (ISRR) में प्रस्तुत ड्यूरंट-व्हाइट, राइ और नेबोट (Durrant-Whyte, Rye, Nebot) के शोधपत्र में हुआ था। इस समस्या की जड़ें 1986 में सैन फ्रांसिस्को में आयोजित IEEE रोबोटिक्स एवं स्वचालन सम्मेलन की चर्चाओं तक जाती हैं। उस समय शोधकर्ताओं ने समझा कि नक्शे में संदर्भ चिह्नों के अनुमान एक-दूसरे से गहरे सहसंबद्ध होते हैं। इसका कारण यह है कि रोबोट की स्थिति की त्रुटि एक साझा त्रुटि के रूप में कई अवलोकनों में शामिल हो जाती है।
(1) संदर्भ चिह्नों और त्रुटि का सहसंबंध
जब रोबोट ऐसी स्थिति से दो विशिष्ट बिंदुओं का अवलोकन करता है जिसका अनुमान अभी सटीक नहीं है, तो उन दोनों बिंदुओं की अनुमानित स्थितियों में एक ही स्थान संबंधी त्रुटि साझा होती है। बाद में जैसे-जैसे अवलोकन बढ़ते हैं, इस सहसंबंध को बनाए रखने वाला प्रायिकतामूलक मॉडल नक्शे की संगति बनाए रखने की कुंजी बन जाता है।
(2) लूप क्लोज़र से त्रुटि का सुधार
जब रोबोट पहले गुज़री हुई किसी जगह को दोबारा पहचान लेता है, तो वह अपनी वर्तमान स्थिति के साथ-साथ पुराने पथ और नक्शे को भी एक साथ सुधार सकता है। यह ‘लूप क्लोज़र (Loop Closure)’ उस ड्रिफ्ट को नियंत्रित करने की प्रमुख व्यवस्था है, जिसमें केवल पहियों या जड़त्वीय मापों के आधार पर संचित स्थान संबंधी त्रुटि समय के साथ बढ़ती जाती है।
फ़िल्टर से ग्राफ़ अनुकूलन तक

पारंपरिक SLAM की शुरुआत विस्तारित कालमन फ़िल्टर (Extended Kalman Filter) से हुई, जिसमें रोबोट की अवस्था और संदर्भ चिह्नों को एक बड़े अनुमान सदिश के रूप में संभाला जाता था। बाद में गणना के बोझ और अरैखिकता से निपटने के लिए पार्टिकल फ़िल्टर पर आधारित दृष्टिकोण तथा ग्राफ़ अनुकूलन (Graph-based SLAM) का व्यापक उपयोग होने लगा। ग्राफ़ अनुकूलन में रोबोट की स्थिति व अभिविन्यास और अवलोकनों को नोड व एज के रूप में रखकर त्रुटि को न्यूनतम किया जाता है।
- तय दूरी का मापन (ओडोमेट्री, Odometry): पहियों के घूमने या जड़त्वीय सेंसर के आधार पर छोटे अंतराल की गति का अनुमान लगाया जाता है। इसे अकेले इस्तेमाल करने पर त्रुटि जमा होती जाती है।
- अवलोकन अद्यतन (Observation Update): लाइडार, कैमरे या अल्ट्रासाउंड आदि से देखी गई विशेषताओं का नक्शे से मिलान करके स्थिति और नक्शे को संशोधित किया जाता है।
- डेटा संबद्धता (Data Association): अभी दिखाई दिए बिंदु का मिलान करके यह तय करना कि वह पहले देखी गई उसी दीवार का हिस्सा है या कोई नई वस्तु। इसमें गलती होने पर नक्शा बहुत बिगड़ सकता है।
सेंसर का चयन परिवेश के अनुसार बदलता है। घर के भीतर सफाई करने वाले रोबोट और माल ढुलाई के रोबोट अक्सर 2-आयामी लाइडार या डेप्थ कैमरे का उपयोग करते हैं, जबकि संवर्धित वास्तविकता के उपकरण दृश्य विशेषताओं और जड़त्वीय मापों को जोड़ने वाले दृश्य-जड़त्वीय SLAM का उपयोग करते हैं। सेंसर के नाम से अधिक महत्वपूर्ण वह संरचना है, जो अवलोकनों की अनिश्चितता को प्रायिकतामूलक ढंग से संभालती है और उसी जगह पर दोबारा पहुँचने पर नक्शे को संगत रूप से सुधारती है।
व्यावहारिक उपयोग में ध्यान देने योग्य SLAM की सीमाएँ

SLAM का उपयोग घरेलू रोबोटों, गोदाम स्वचालन और स्वायत्त ड्राइविंग के कुछ मॉड्यूलों में पहले से हो रहा है, लेकिन इसे ‘पूरी तरह सुलझी हुई समस्या’ कहना अभी जल्दबाज़ी होगी।
(1) स्थान को अपरिवर्तनशील मान लेने की प्रवृत्ति होती है
यदि कोई व्यक्ति दरवाज़ा खोलता-बंद करता है या ट्रॉली को हटा देता है, तो पहले नक्शे में दर्ज विशेषताएँ गायब हो सकती हैं और लूप क्लोज़र विफल हो सकता है। बदलते दृश्यों को वस्तुओं के स्तर पर समझने और उन्हें नक्शे से छाँटकर अलग करने पर शोध जारी है।
(2) कम विशेषताओं वाली जगहों में विश्वसनीयता घटती है
लंबे सफेद गलियारे, बड़ी काँच की दीवारों या अँधेरे स्थानों जैसे दोहराव वाले या अवलोकन में कठिन परिवेशों में डेटा संबद्धता अक्सर गलत हो जाती है। ऐसे में कई सेंसरों की जानकारी को मिलाने या बिंदु समूहों, ग्रिड और अर्थपूर्ण वस्तु इकाइयों के माध्यम से नक्शे के निरूपण को अधिक समृद्ध बनाने की रणनीतियाँ आवश्यक होती हैं।
(3) सटीकता और गणना के बोझ में संतुलन एक चुनौती है
बड़ी इमारतों में लंबे समय तक घूमने पर नक्शा बढ़ता जाता है और उसका वास्तविक समय में अनुकूलन करना कठिन हो जाता है। केवल कीफ़्रेम रखना या स्थानीय नक्शों को अलग-अलग बाँटकर प्रबंधित करना जैसी तकनीकें अक्सर व्यावहारिक प्रदर्शन को निर्धारित करती हैं।
SLAM नौवहन का वह आधार है, जो रोबोट को अनजान जगहों में भी ‘मैं कहाँ हूँ’ और ‘यह जगह कैसी है’, दोनों बातें एक साथ सीखने देता है। इसका मूल विचार यह है कि नक्शा और स्थिति अलग-अलग पूरी तरह तय होने के बाद ही चलना शुरू करने के बजाय, अनिश्चित अवलोकनों को जमा करते हुए दोनों को साथ-साथ बेहतर बनाया जाए।
अवलोकनों की त्रुटि को स्वीकार करते हुए नक्शे और स्थिति को एक साथ सुधारना ही अज्ञात परिवेश में स्वयं रास्ता खोजने वाले रोबोट नौवहन का पहला कदम है।