Durante mucho tiempo, levantar y trasladar las piezas de automóvil recién moldeadas con metal fundido fue tarea de los trabajadores. Las piezas estaban lo bastante calientes como para quemarles las manos y la fábrica estaba llena de humo tóxico, de modo que el menor descuido podía causar lesiones graves.
En 1961 apareció por primera vez, en una fábrica de automóviles del estado estadounidense de Nueva Jersey, una máquina que asumió esta peligrosa tarea en lugar de los trabajadores. La máquina tenía un cuerpo parecido a una gran caja y un brazo que repetía sin descanso los movimientos que había memorizado. Era Unimate, considerado el primer robot industrial del mundo.
Recorreremos la trayectoria de Unimate desde la patente de un inventor hasta su llegada a la fábrica. Después veremos cómo era la máquina, cómo aprendía sus movimientos, qué hizo ante el público y qué legado dejó en la robótica industrial actual.
El primer brazo que inauguró la era de los robots industriales
Un robot que nació de una patente
Unimate tuvo su origen en una patente del inventor George Devol. Devol era un técnico con experiencia práctica en el manejo de máquinas, ajeno al mundo académico, y buscaba una forma de encomendar a las máquinas las tareas repetitivas de las fábricas.
(1) Un dispositivo que traslada objetos mediante un programa
El 10/12/1954, Devol presentó una solicitud de patente titulada «Traslado programado de objetos» (Programmed Article Transfer). La patente se registró el 13/6/1961. La patente describía la idea de una máquina de propósito general capaz de registrar movimientos preestablecidos y repetirlos tal como se habían registrado para tomar y trasladar objetos.
(2) El encuentro con un empresario
En 1956, Devol conoció al técnico Joseph Engelberger en una reunión. Los dos se asociaron y fundaron una empresa para fabricar y vender robots, de la que surgió Unimation, conocida como la primera empresa de robótica del mundo. Con el tiempo, Engelberger se ganó el apodo de «padre de la robótica».
(3) El primer cliente, una fábrica de automóviles
El primer Unimate se vendió a General Motors y se instaló en 1961 en la fábrica del municipio de Ewing, en Nueva Jersey. El robot se encargaba de tomar y trasladar las piezas metálicas calientes que acababan de salir de una máquina de fundición a presión.
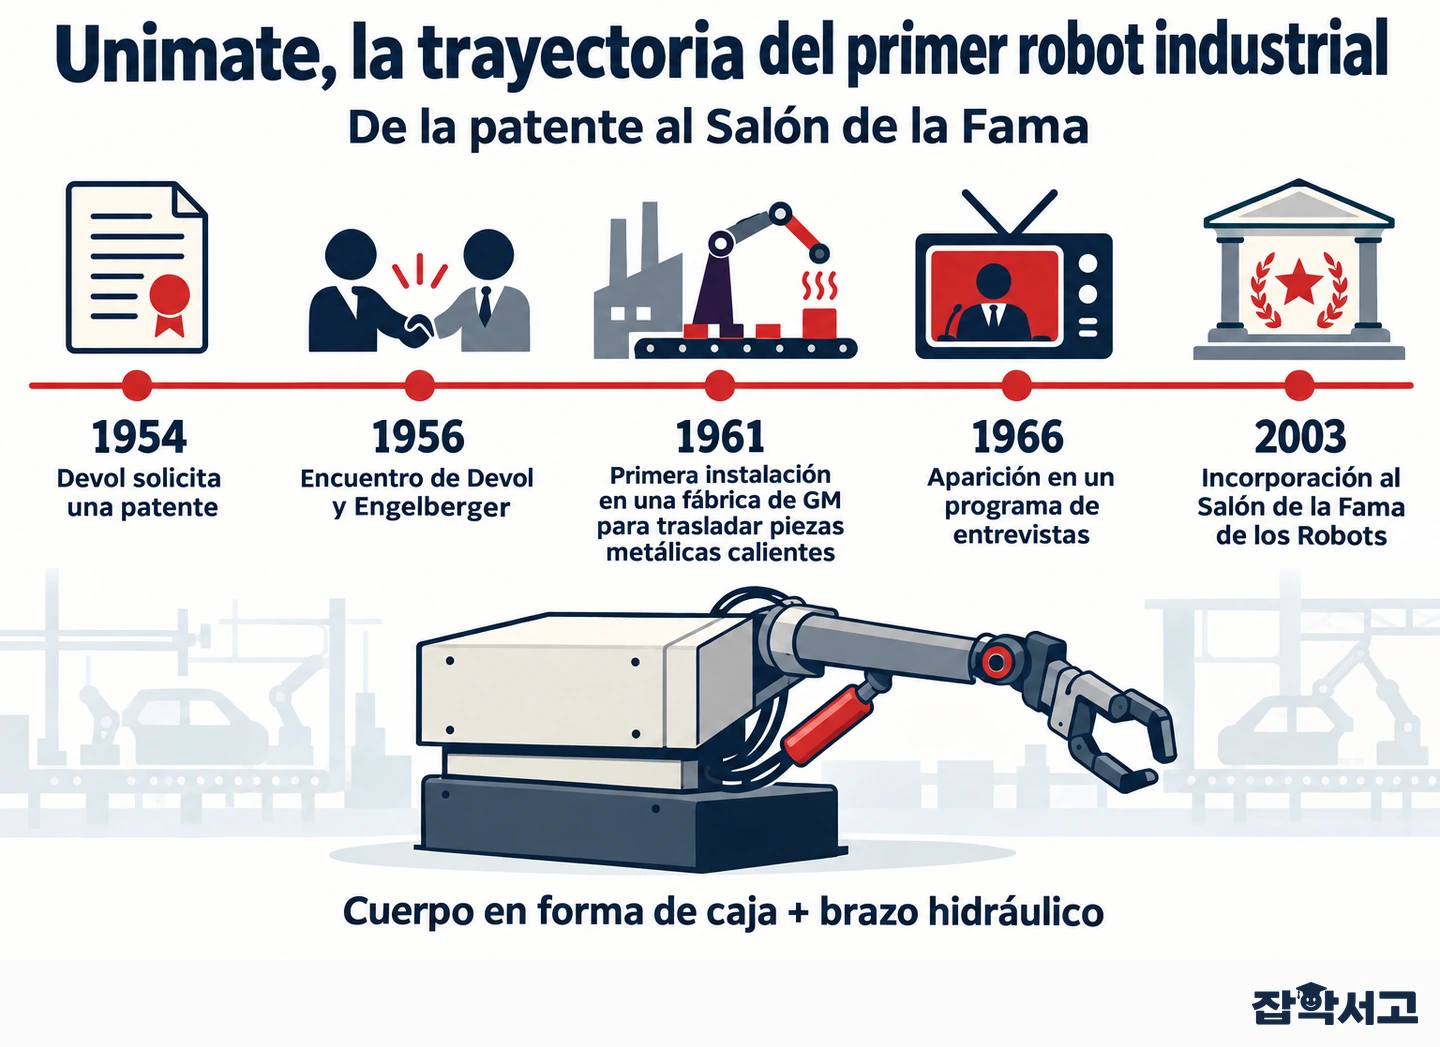
Estructura del cuerpo en forma de caja y del brazo hidráulico
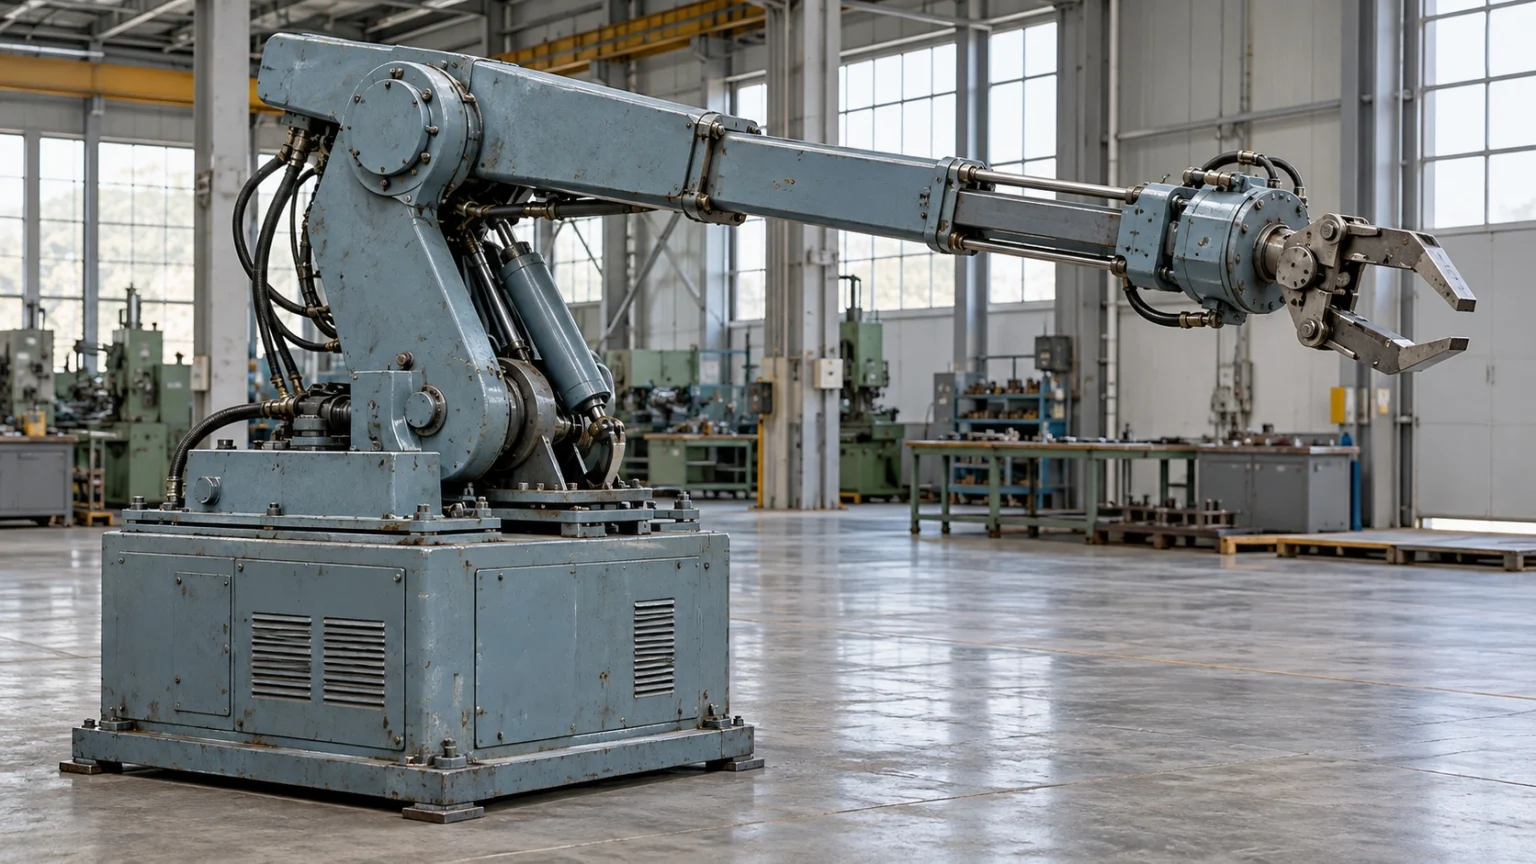
Frente a los estilizados brazos robóticos actuales, el primer Unimate tenía un aspecto pesado y tosco. Pesaba unas 4,000 libras, equivalentes a unas 1.8 toneladas.
- Base (Base). Es una caja grande que alberga los dispositivos de control y de memoria y sostiene todo el brazo.
- Brazo hidráulico (Hydraulic Arm). Se mueve mediante la presión del aceite y tiene fuerza suficiente para levantar incluso piezas pesadas.
- Pinza (Gripper). Está montada en el extremo del brazo y sirve para sujetar las piezas.
- Memoria de tambor (Drum Memory). Es un dispositivo de memoria que registra la secuencia de movimientos mediante señales magnéticas en un cilindro giratorio.
El Unimate instalado en la fábrica era un manipulador programable con cinco grados de libertad. Era un diseño más avanzado que el de la patente original, que describía una estructura sencilla capaz de moverse únicamente en línea recta.
Los primeros modelos utilizaban tubos de vacío como interruptores digitales y solo más adelante pasaron a usar transistores. Como los componentes disponibles en el mercado en aquella época ofrecían un rendimiento insuficiente, Unimation tuvo que diseñar y mecanizar por su cuenta la mayoría de las piezas.
Enseñar al robot moviéndolo directamente
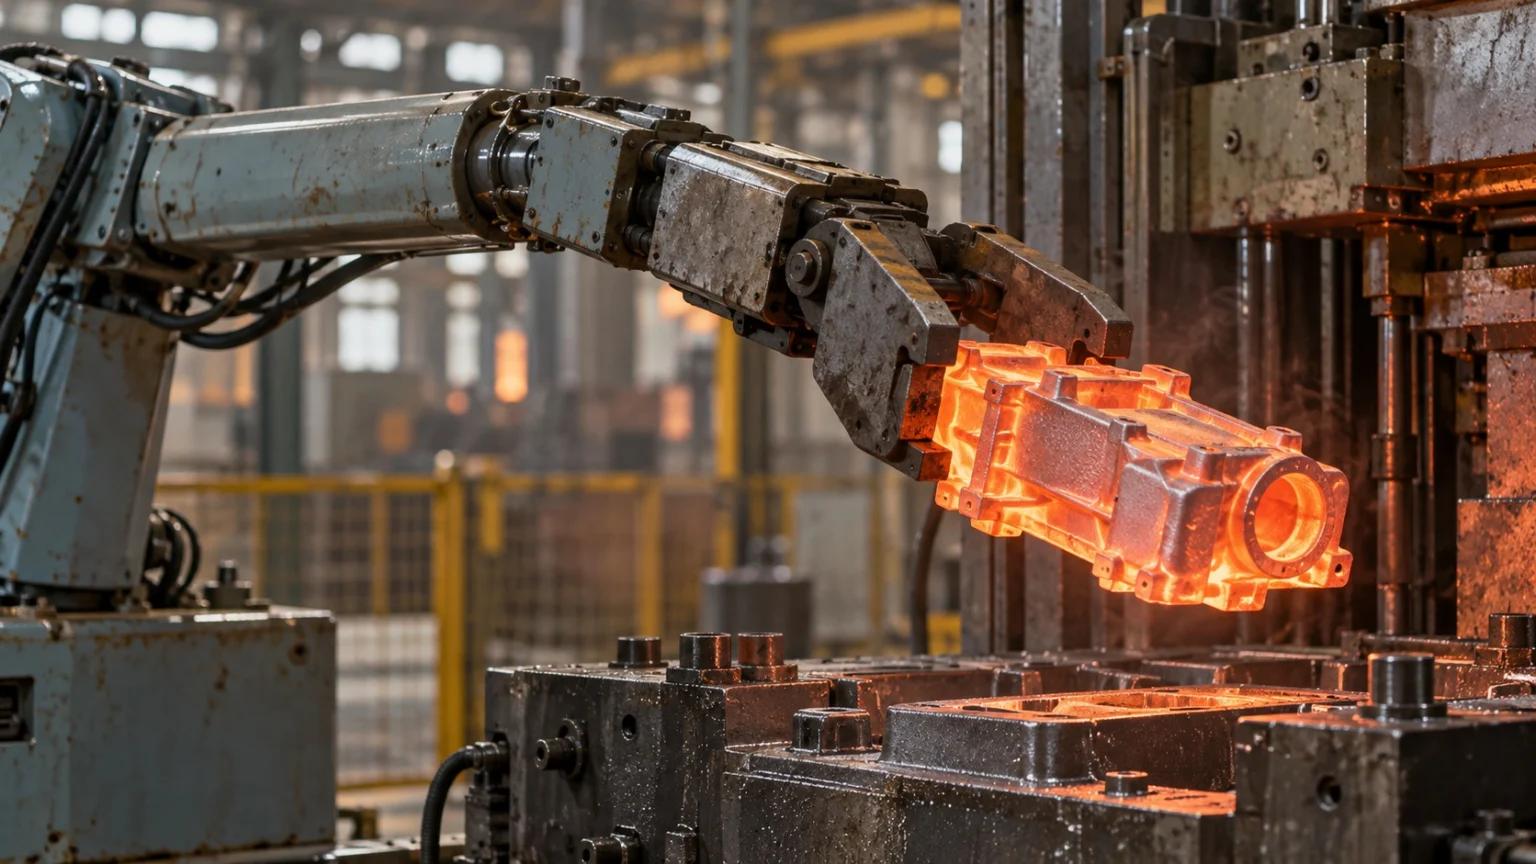
La forma en que Unimate aprendía a trabajar sigue resultando bastante intuitiva hoy en día. En lugar de escribir código, una persona le hacía memorizar los movimientos uno a uno moviendo el propio robot.
(1) Registrar las posiciones una a una
Cuando el operador llevaba la pinza del extremo del brazo a la posición deseada, el robot registraba ese punto en la memoria de tambor. Al guardar así varios puntos en orden, quedaba definida una secuencia de trabajo.
(2) Repetir los movimientos guardados
Una vez terminado el registro, el robot recorría en orden los puntos guardados y repetía indefinidamente los mismos movimientos. Este desplazamiento de un punto a otro, llamado movimiento punto a punto (Point-to-Point Motion), sigue siendo una función básica de los brazos robóticos actuales.
(3) La misma máquina, otra tarea
Bastaba con registrar nuevos movimientos para que el mismo robot pudiera encargarse de otra tarea. Frente a las máquinas de automatización diseñadas para una sola tarea, la posibilidad de cambiar el programa para realizar distintos trabajos se convirtió en una característica esencial de los robots industriales.
La aparición en televisión y el legado en las fábricas
Unimate también llamó la atención del público fuera de la fábrica. En 1966, Engelberger apareció junto a Unimate en un popular programa nocturno de entrevistas de Estados Unidos.
(1) Servir cerveza y embocar una pelota de golf
Durante el programa, Unimate sirvió cerveza en un vaso, golpeó una pelota de golf hasta meterla en el hoyo y levantó una batuta para dirigir a una orquesta. Para muchos espectadores fue la primera vez que vieron a un robot trabajar de verdad.
(2) Extenderse por la industria automotriz
Después de General Motors, Chrysler y Ford también instalaron robots Unimate. La venta de la primera unidad supuso una pérdida de 3 decenas de millar y 5 mil dólares, pero, a medida que aumentaron los pedidos, bajaron los costos de producción y la empresa empezó a obtener grandes beneficios.
(3) Ingresar en el Salón de la Fama
En la década de 1980, los fabricantes de automóviles empezaron a buscar robots accionados por motores eléctricos en lugar de sistemas hidráulicos. En ese contexto, Unimation pasó a manos de Westinghouse a principios de la década de 1980. Aun así, en 2003 Unimate fue uno de los primeros robots en ingresar en el Salón de la Fama de los Robots, creado por la Universidad Carnegie Mellon de Estados Unidos.
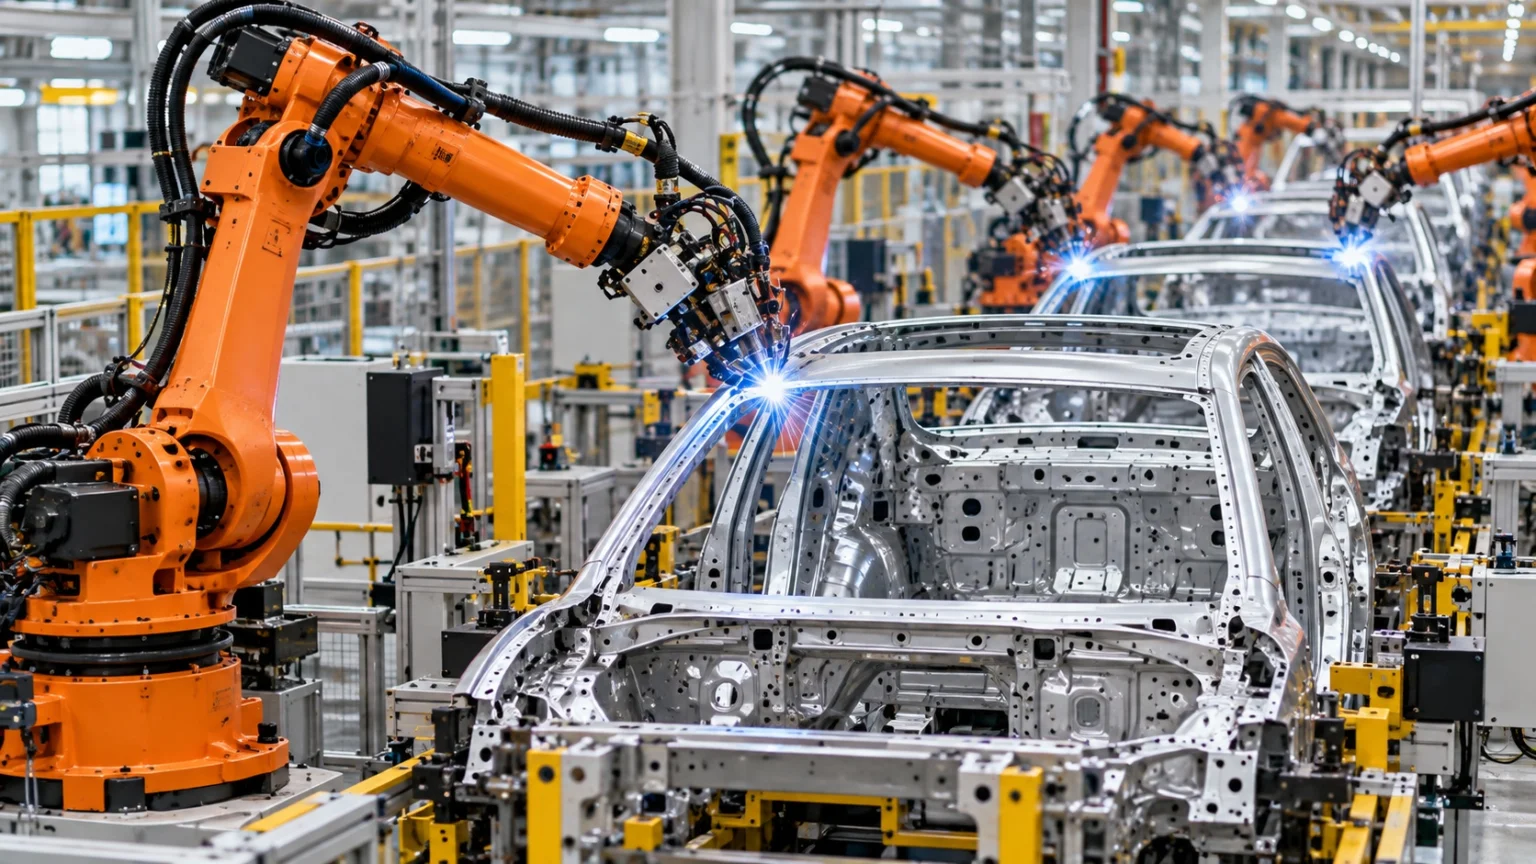
Unimate demostró por primera vez en la propia planta de una fábrica que las máquinas podían encargarse de las tareas peligrosas y tediosas y que las personas podían trabajar en lugares más seguros. Los numerosos brazos robóticos que hoy sueldan y ensamblan sin descanso en las fábricas de automóviles descienden todos de aquel primer brazo tosco.
Pasar las tareas repetitivas y peligrosas de manos humanas a manos mecánicas fue el primer paso de la robótica industrial, que incorporó a los robots al trabajo en las fábricas.