
튀는 하나가 기억에 남는다, 폰 레스토프 효과(Von Restorff Effect)
사람은 걸을 때 한쪽 발을 들어 앞으로 내딛는 순간마다 아주 짧게 한 발로 서게 됩니다. 우리는 이 일을 아무렇지 않게 해내지만, 두 발로 걷는 로봇에게 걷기란 쉬지 않고 넘어지려는 몸을 매 순간 붙잡아 세우는 일입니다. 이때 로봇이 넘어지지 않았는지 판단하는 기준으로 오랫동안 쓰여 온 개념이 바로 ‘영 모멘트 점(Zero Moment Point)’입니다.
영 모멘트 점이란 쉽게 말해 ‘발바닥이 바닥을 누르는 힘과 바닥이 되미는 힘이 몸을 앞뒤나 옆으로 기울이는 회전력을 만들지 않는 한 점’을 의미합니다. 흔히 ZMP라고 줄여 부르며, 세르비아 베오그라드 미하일로 푸핀 연구소의 미오미르 부코브라토비치(Miomir Vukobratović)가 1968년 두 발 보행 연구에서 처음 소개하고 1970년대 초에 이 이름을 붙였습니다.
본 자료에서는 영 모멘트 점의 뜻과 지지 다각형이라는 짝 개념부터 정적 보행과 동적 보행의 차이, 일상과 실제 로봇 속 예시, 그리고 이 기준이 가진 한계와 새로운 흐름까지 차례로 살펴보겠습니다.
두 발 로봇이 균형을 잡는 원리
영 모멘트 점이란 무엇인가?
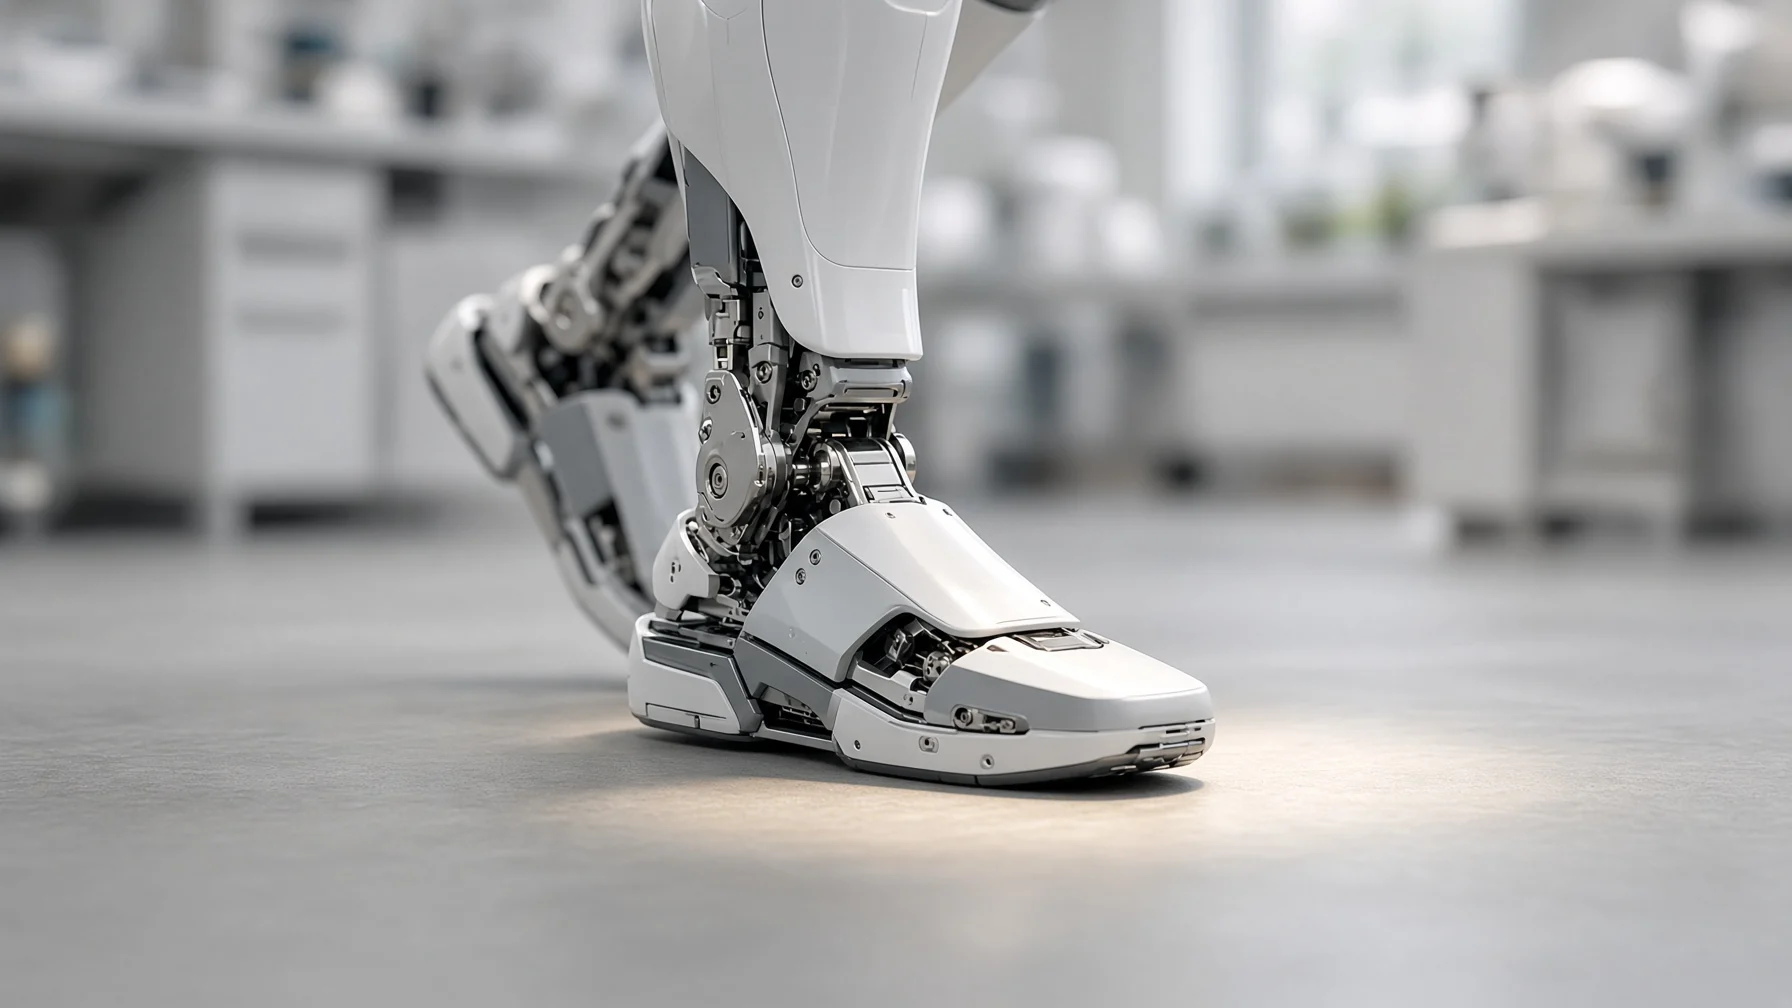
로봇이 서 있으면 바닥은 발바닥 곳곳을 위로 밀어 올립니다. 이 힘들을 하나로 모아 생각할 때, 그 합쳐진 힘이 로봇을 어느 쪽으로도 기울이지 않는 위치가 영 모멘트 점입니다. 발바닥이 바닥에 평평하게 닿아 있을 때는 누르는 힘의 중심인 압력 중심과 같은 자리로 봅니다.
- 지지 다각형(Support Polygon): 바닥에 닿은 발바닥을 둘러싼 영역으로, 한 발로 서면 그 발바닥이, 두 발로 서면 두 발과 그 사이 공간이 됩니다.
- 무게중심(Center of Mass): 몸 전체의 무게가 한곳에 모여 있다고 볼 수 있는 점으로, 걸을 때마다 위치가 바뀝니다.
핵심 규칙은 단순합니다. 영 모멘트 점이 지지 다각형 안에 머무르면 발바닥은 바닥에 붙은 채 버팁니다. 반대로 이 점이 발끝이나 뒤꿈치 가장자리까지 밀려나면 발이 그 모서리를 축으로 들리기 시작하고, 로봇은 넘어지는 쪽으로 기울어집니다.
정적 보행과 동적 보행의 차이
영 모멘트 점이 왜 중요한지는 그 이전의 걷는 방식과 비교하면 잘 드러납니다. 두 발 로봇의 걸음은 크게 두 가지로 나눌 수 있습니다.
(1) 정적 보행(Static Walking)
무게중심을 바닥에 수직으로 내린 점이 언제나 지지 다각형 안에 있도록 걷는 방식입니다. 어느 순간 멈춰도 넘어지지 않지만, 한 걸음마다 몸을 천천히 옮겨야 해서 매우 느립니다. 1973년 일본 와세다 대학교 가토 이치로(Ichiro Kato) 연구실의 와봇 1(WABOT-1)이 이런 방식으로 걸었습니다.
(2) 동적 보행(Dynamic Walking)
움직이면서 생기는 관성까지 함께 계산해, 무게중심이 지지 영역 밖으로 잠시 나가더라도 영 모멘트 점만은 안에 머물게 하는 방식입니다. 사람처럼 앞으로 쏠리는 힘을 이용하므로 훨씬 빠르고 자연스럽게 걸을 수 있습니다. 1984년 같은 연구실의 WL-10RD가 이 원리로 동적 균형을 잡고 걸으며 영 모멘트 점을 처음 실제로 보여 주었습니다.
쉬운 예시로 이해하는 영 모멘트 점
[사례 1] 출발하는 버스 안에서 버티기
손잡이를 잡지 않고 서 있는데 버스가 갑자기 출발하면 몸이 뒤로 쏠리고 체중이 뒤꿈치 쪽으로 몰립니다. 이 압력이 뒤꿈치 끝을 넘어가는 순간 몸이 뒤로 넘어갑니다. 우리가 무의식중에 무릎을 굽히고 상체를 앞으로 숙이는 것은 밀려난 영 모멘트 점을 다시 발바닥 안쪽으로 끌어오는 동작인 셈입니다.
[사례 2] 휴머노이드 로봇의 발목 센서
2000년 혼다가 공개한 아시모(ASIMO)와 2004년 KAIST 오준호 교수팀이 공개한 휴보(HUBO)는 영 모멘트 점을 바탕으로 걸었습니다. 휴보는 발목의 힘·토크 센서와 발바닥의 가속도 센서로 이 점의 위치를 실시간으로 재고, 착지할 때의 충격과 흔들림을 바로 보정했습니다. 이런 로봇들이 무릎을 살짝 굽힌 채 걷는 모습도 균형을 세밀하게 맞추기 위한 방법 가운데 하나입니다.
영 모멘트 점의 한계와 새로운 흐름
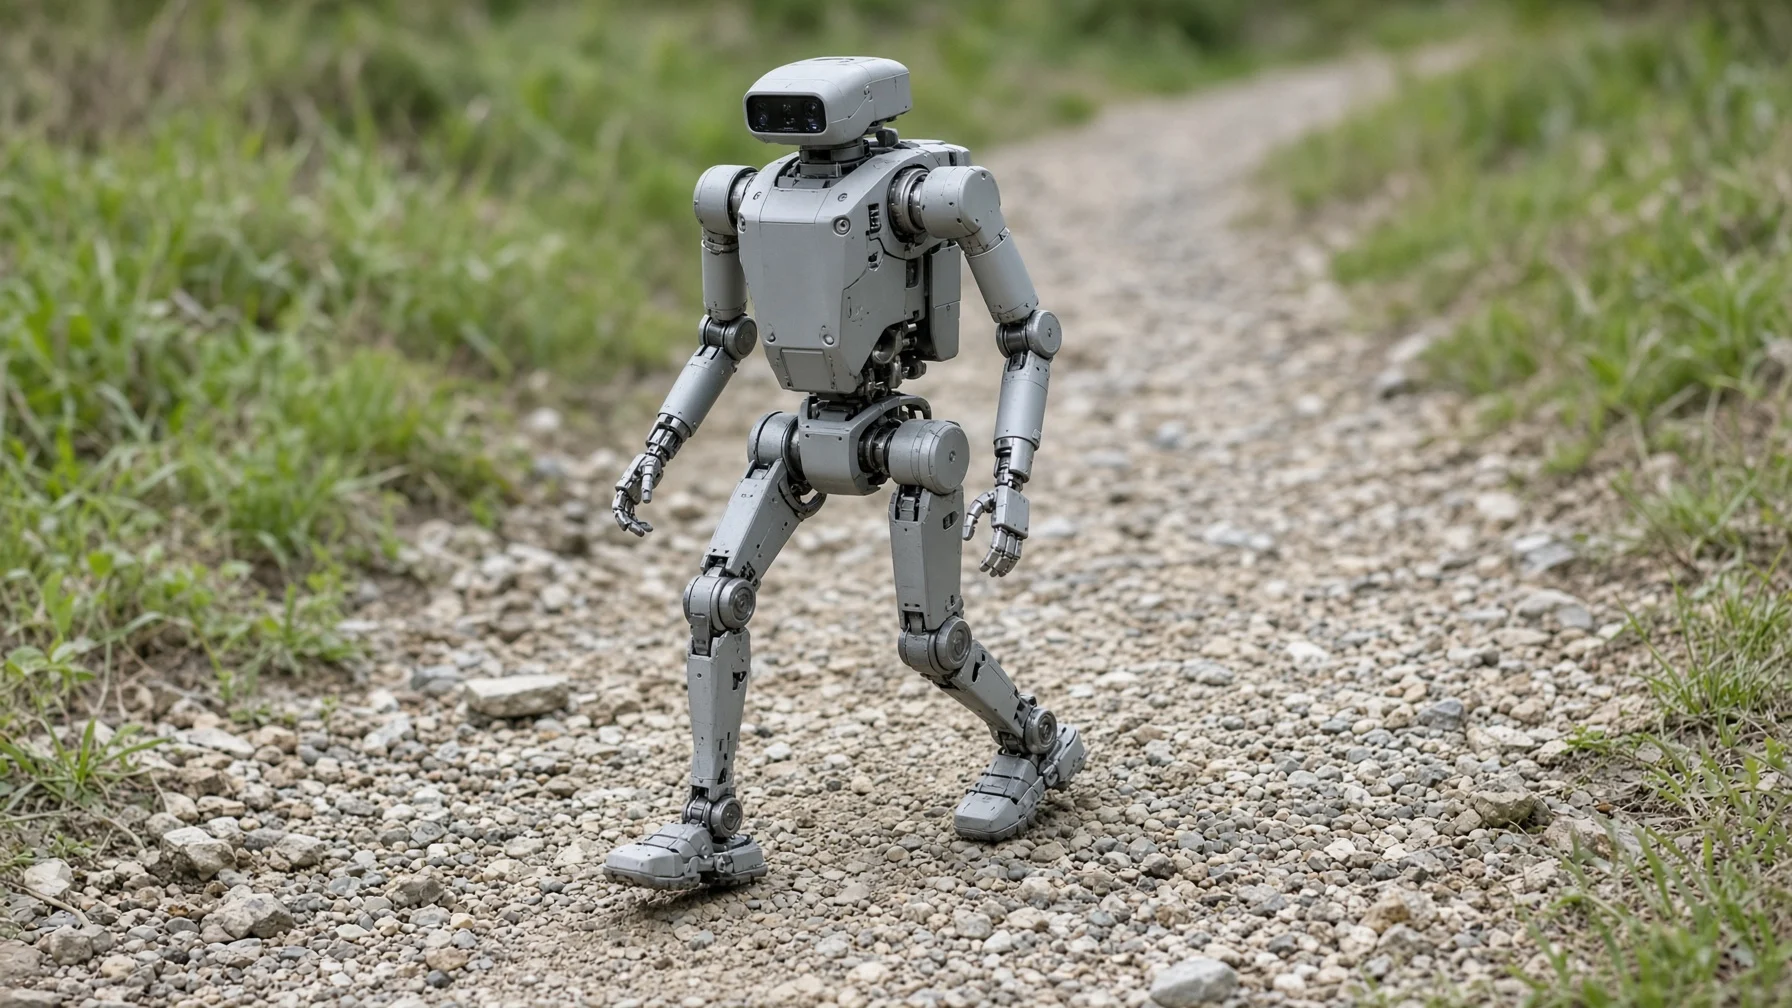
영 모멘트 점은 두 발 로봇을 처음으로 안정적으로 걷게 한 기준이지만, 모든 상황을 해결해 주지는 않습니다.
(1) 평평하고 단단한 바닥을 전제합니다
이 기준은 발바닥이 미끄러지지 않고 고르게 닿는다고 가정합니다. 자갈밭이나 빙판, 울퉁불퉁한 산길처럼 발이 미끄러지거나 한쪽만 닿는 곳에서는 이 점만으로 안전을 장담하기 어렵습니다.
(2) 조심스러운 걸음에 머뭅니다
발바닥을 바닥에 붙인 채 균형을 지키는 데 맞춰져 있어 걸음이 보수적이고, 두 발이 모두 떨어지는 달리기나 점프 순간에는 쓸 수 없습니다. 관절 모터로 자세를 쉬지 않고 바로잡느라 에너지도 많이 듭니다.
이런 한계를 넘기 위해 연구자들은 다른 길도 찾아 왔습니다.
- 수동 동역학 보행(Passive Dynamic Walking): 1990년 태드 맥기어(Tad McGeer)가 보여 준 방식으로, 모터 없이 다리의 흔들림과 중력만으로 완만한 비탈을 걸어 내려갑니다.
- 포착점(Capture Point): 2006년 제리 프랫(Jerry Pratt) 연구팀이 제안한 개념으로, 몸이 밀렸을 때 어디에 발을 디뎌야 멈출 수 있는지를 알려 줍니다.
- 강화 학습(Reinforcement Learning): 가상 공간에서 수없이 넘어지며 걷는 법을 익히게 해, 거친 땅에서도 균형을 잡는 걸음을 찾아냅니다.
영 모멘트 점은 걷기를 넘어짐과의 끊임없는 줄다리기로 바라보게 해 준 개념입니다. 오늘날 로봇은 더 다양한 방법으로 걷고 달리지만, 발바닥 아래에서 균형이 어디에 모이는지를 따지는 이 생각은 여전히 두 발 보행 연구의 출발점으로 남아 있습니다.
넘어지려는 힘이 어디로 향하는지 정확히 알고 그 힘을 발바닥 안에 붙잡아 두는 것, 그것이 두 발로 걷는 로봇의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.