长期以来,把刚用滚烫铁水铸出的汽车零件夹起来搬走,一直是人的工作。零件烫得足以灼伤手,工厂里充满有毒烟雾,稍不留神就可能受重伤。
1961年,在美国新泽西州的一家汽车工厂里,第一次出现了代替人承担这项危险工作的机器。这台机器的机身像一个大箱子,上面装着一只手臂,它不知疲倦地重复记住的动作。它就是被视为世界上第一台工业机器人的“尤尼梅特(Unimate)”。
本文将依次介绍尤尼梅特如何从一位发明家的专利出发走进工厂,机器的外形和学习动作的方式,它在大众面前的亮相,以及它留给当今工业机器人的遗产。
开启工业机器人时代的第一只手臂
从一份专利开始的机器人
尤尼梅特的起点是发明家乔治·德沃尔(George Devol)提交的一项专利。他不是学者,而是一直在现场与机器打交道的技术人员,他思考着如何把工厂里的重复作业交给机器。
(1) 按程序搬运物品的装置
德沃尔于1954年12月10日申请了名为“程序化物品传送(Programmed Article Transfer)”的专利,该专利于1961年6月13日获得授权。其中包含这样一种构想:一种通用机器,先记录设定好的动作,再照样重复,夹起并搬运物品。
(2) 与企业家相遇
1956年,德沃尔在一次聚会上结识了工程师约瑟夫·恩格尔伯格(Joseph Engelberger)。两人一拍即合,组建了制造和销售机器人的公司,这就是被称为世界上第一家机器人公司的尤尼梅逊(Unimation)。恩格尔伯格后来获得了“机器人之父”的称号。
(3) 第一个客户:汽车工厂
第一台尤尼梅特卖给了通用汽车(General Motors),并于1961年安装在新泽西州尤因镇的工厂里。这台机器人负责把刚从压铸机中出来的滚烫金属零件夹起来搬走。
箱形机身与液压臂的结构
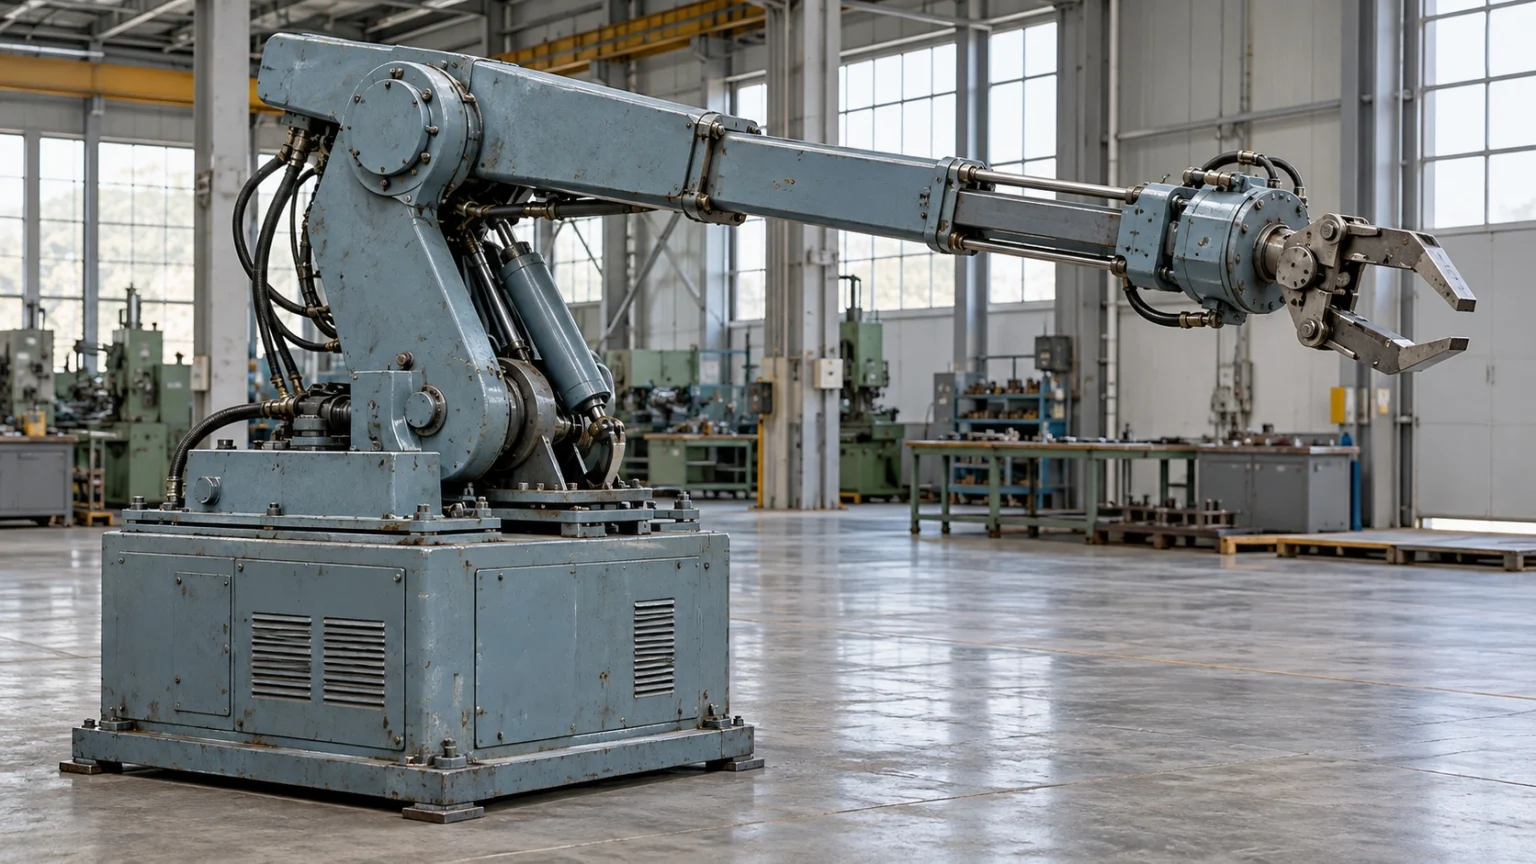
与今天轻巧的机器人手臂不同,第一台尤尼梅特又重又笨。它的重量约为4,000磅,约合1.8吨。
- 机身(Base):装有控制装置和存储装置的大箱子,支撑着整只手臂。
- 液压臂(Hydraulic Arm):靠油压驱动的手臂,连沉重的零件也能有力地举起。
- 夹具(Gripper):装在手臂末端、用来抓住零件的夹钳。
- 磁鼓存储器(Drum Memory):在旋转的圆筒上以磁信号记录动作顺序的存储装置。
安装在工厂里的尤尼梅特是一台具有五个自由度的可编程操作机。比起最初专利中描绘的只能直线移动的简单结构,它可以说进步了不少。
早期产品把真空管当作数字开关使用,后来才换成晶体管。由于当时市面上能买到的零件性能不足,尤尼梅逊不得不自己设计和加工大部分零件。
亲手移动来教学的方式
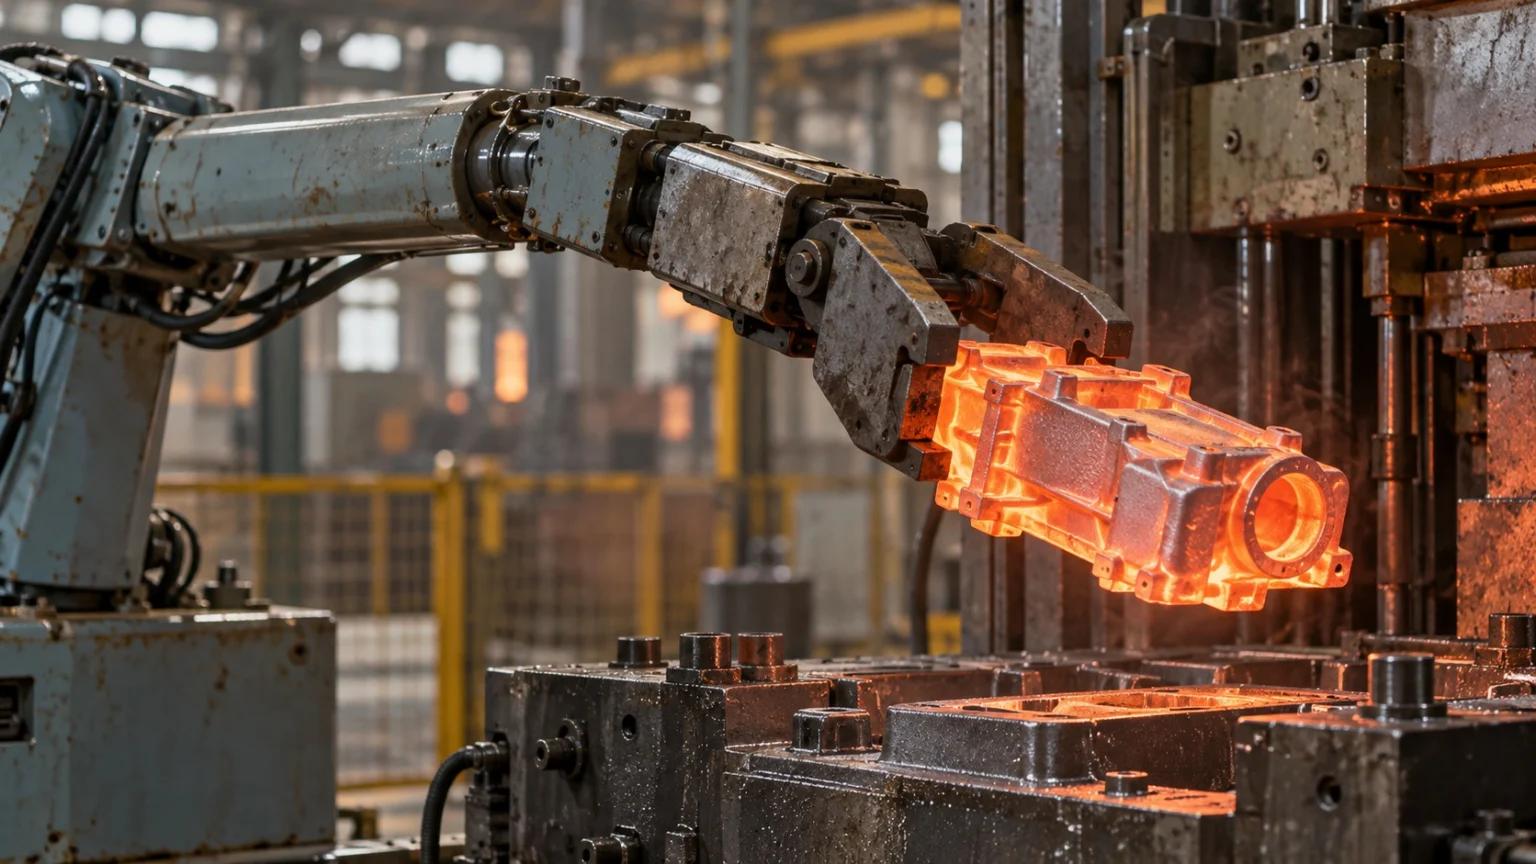
尤尼梅特学习工作的方法即使在今天看来也相当直观。人们不是编写程序代码,而是让机器人的身体把动作一个个记住。
(1) 逐一记录位置
操作员把手臂末端的夹具移到想要的位置,机器人就把这个位置记录到磁鼓存储器中。像这样依次保存多个点,一套作业顺序就完成了。
(2) 重复已保存的动作
记录结束后,机器人按顺序往返于保存的各个点之间,无休止地重复同样的动作。这种从一点移动到另一点的点到点运动(Point-to-Point Motion),至今仍是机器人手臂的基本功能。
(3) 同一台机器,不同的工作
只要重新记录动作,同一台机器人就能承担其他工作。与只为完成一项任务而制造的专用自动化机器不同,可以通过更换程序用于多种作业,这一点成为了工业机器人的核心。
电视舞台与留给工厂的遗产
尤尼梅特在工厂之外也吸引了人们的目光。1966年,恩格尔伯格带着尤尼梅特登上了美国一档热门深夜脱口秀节目。
(1) 倒啤酒、推杆进洞
节目中,尤尼梅特往杯子里倒啤酒,把高尔夫球推进洞里,还拿起指挥棒指挥乐队。对许多观众来说,这是他们第一次看到机器人真正在工作的样子。
(2) 在汽车产业中普及
继通用汽车之后,克莱斯勒和福特也引进了尤尼梅特。首批产品是亏损35,000美元卖出的,但随着订单增加,生产成本下降,公司开始获得丰厚利润。
(3) 入选名人堂
进入1980年代,汽车公司开始寻求用电动机而非液压驱动的机器人,尤尼梅逊在1980年代初被出售给西屋公司。尽管如此,尤尼梅特仍于2003年作为首批入选机器人之一,登上了美国卡内基梅隆大学设立的机器人名人堂。
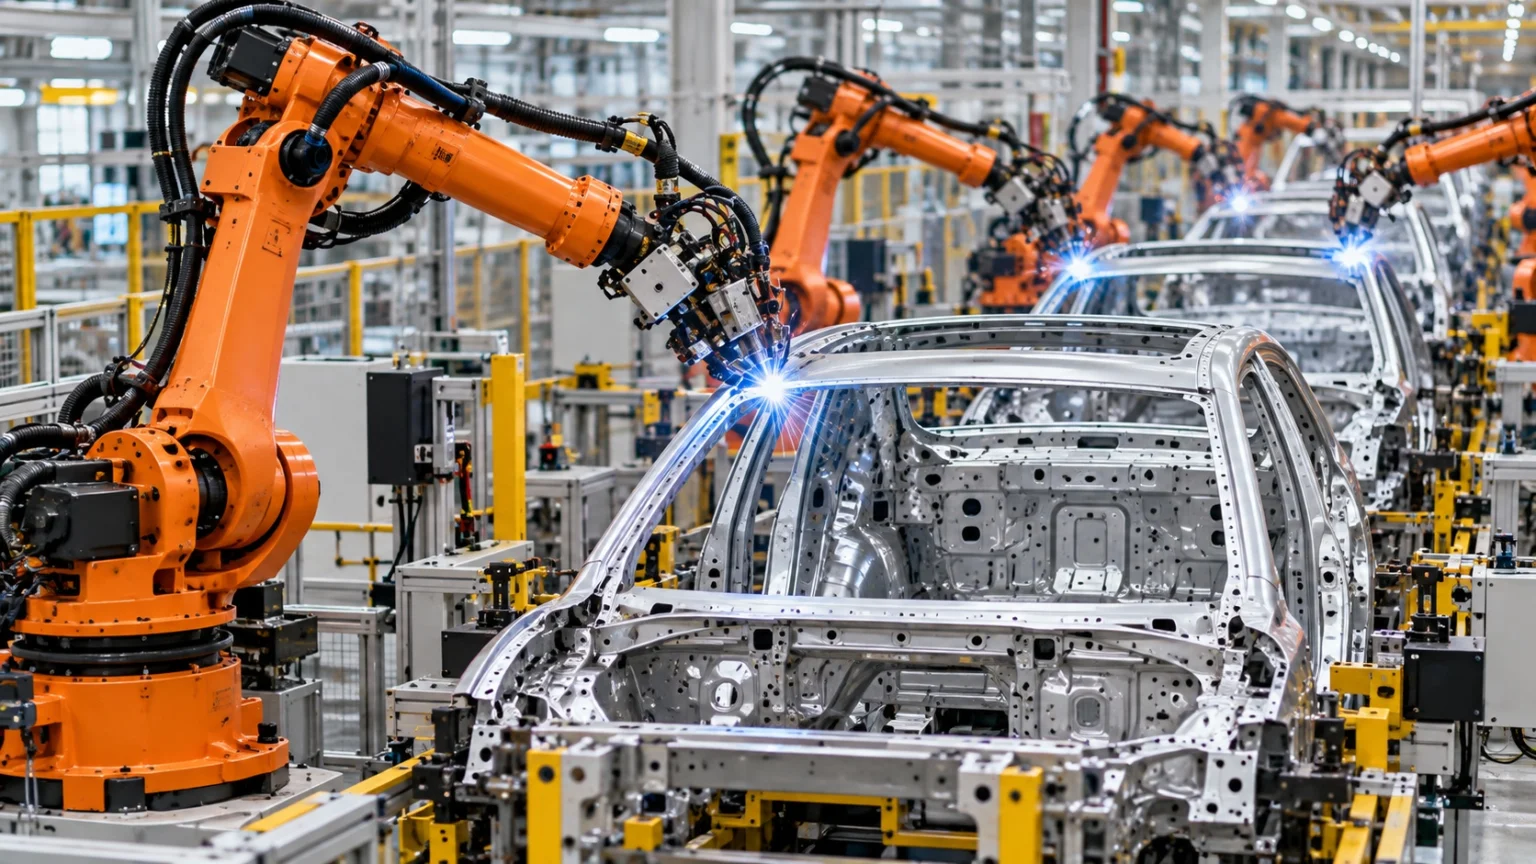
尤尼梅特第一次在工厂车间里证明:危险而枯燥的工作可以交给机器,人则可以在更安全的地方工作。今天在汽车工厂里不停焊接和装配的无数机器人手臂,都是这只笨重的第一只手臂的后代。
把反复而危险的工作从人的手中转移到机器的手中,这就是工厂与机器人携手工作的工业机器人学的第一步。