물류창고에서 무거운 상자를 하루 종일 들어 올리는 작업자, 사고로 다리를 움직일 수 없게 된 사람, 수술 뒤 다시 걷는 법을 익혀야 하는 환자에게는 같은 바람이 있습니다. 내 몸에 조금만 더 힘이 있었으면 하는 바람입니다. 이 바람에 답하기 위해 만들어진 기계가 바로 ‘외골격 로봇(Exoskeleton)’입니다.
외골격 로봇이란 쉽게 말해 ‘사람이 옷처럼 몸에 입어 근력을 보태거나 움직임을 돕는 로봇’을 의미합니다. 원래 외골격은 게나 곤충처럼 몸 바깥을 감싸는 단단한 껍데기를 가리키는 생물학 용어인데, 로봇공학에서는 사람의 뼈대 바깥에 덧대는 기계 뼈대를 뜻합니다.
본 자료에서는 외골격 로봇의 개념과 탄생 과정부터 몸의 뜻을 읽는 센서와 제어의 원리, 쓰임새에 따른 종류, 그리고 실제 현장에서 부딪히는 과제까지 쉽게 이해할 수 있도록 정리합니다.
외골격 로봇의 원리와 활용
외골격 로봇이란 무엇인가?
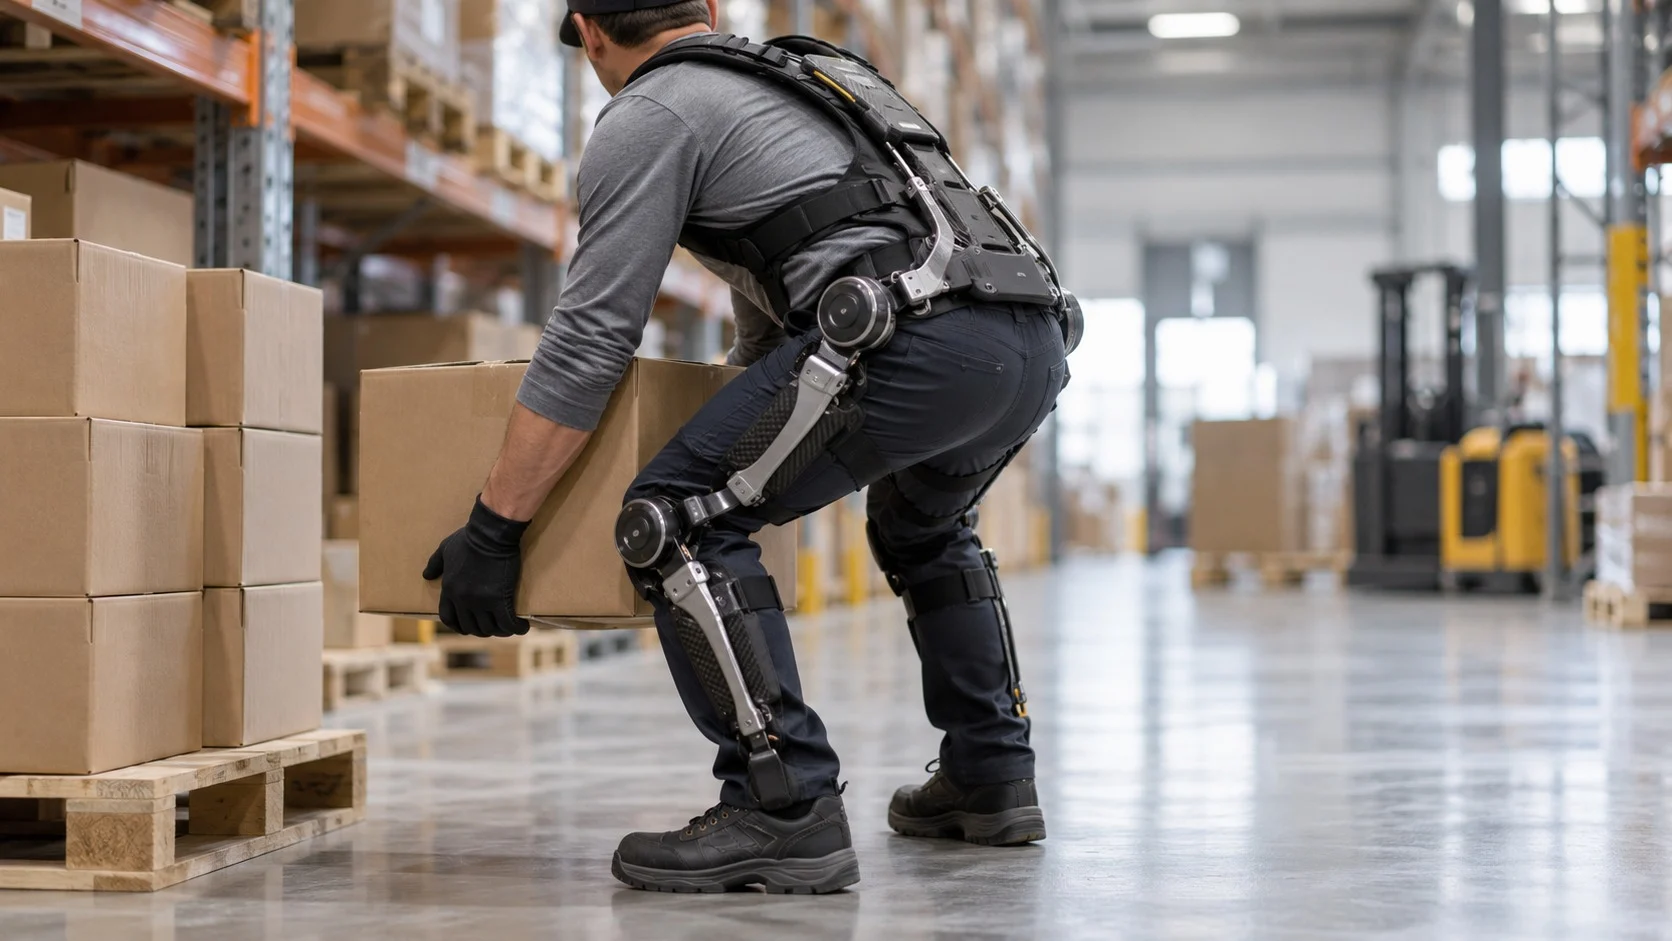
외골격 로봇은 사람의 관절 위치에 맞춰 기계 관절을 두고, 허리띠와 끈으로 몸에 고정해 함께 움직이는 장치입니다. 사람이 걸으려고 하면 로봇이 무릎과 고관절을 같이 굽히고, 물건을 들려고 하면 허리와 팔에 힘을 더해 줍니다.
최초의 본격적인 시도는 1965년 미국 제너럴 일렉트릭(General Electric)이 군의 지원을 받아 시작한 ‘하디맨(Hardiman)’입니다. 기술자 랠프 모셔(Ralph Mosher)가 이끈 이 계획은 약 680kg의 짐을 가볍게 드는 것을 목표로 했습니다. 그러나 기계 자체의 무게도 약 680kg에 달했고, 전신을 함께 움직이려 하면 제어가 불안정해 사람이 입은 채로 작동시키지 못했습니다. 결국 1971년까지 팔 하나만 시험에 성공한 채 연구가 마무리되었습니다.
하디맨은 실패했지만 중요한 교훈을 남겼습니다. 힘을 키우는 것보다 사람의 움직임과 기계의 움직임을 정확히 맞추는 일이 훨씬 어렵다는 사실입니다.
몸의 뜻을 읽는 센서와 제어
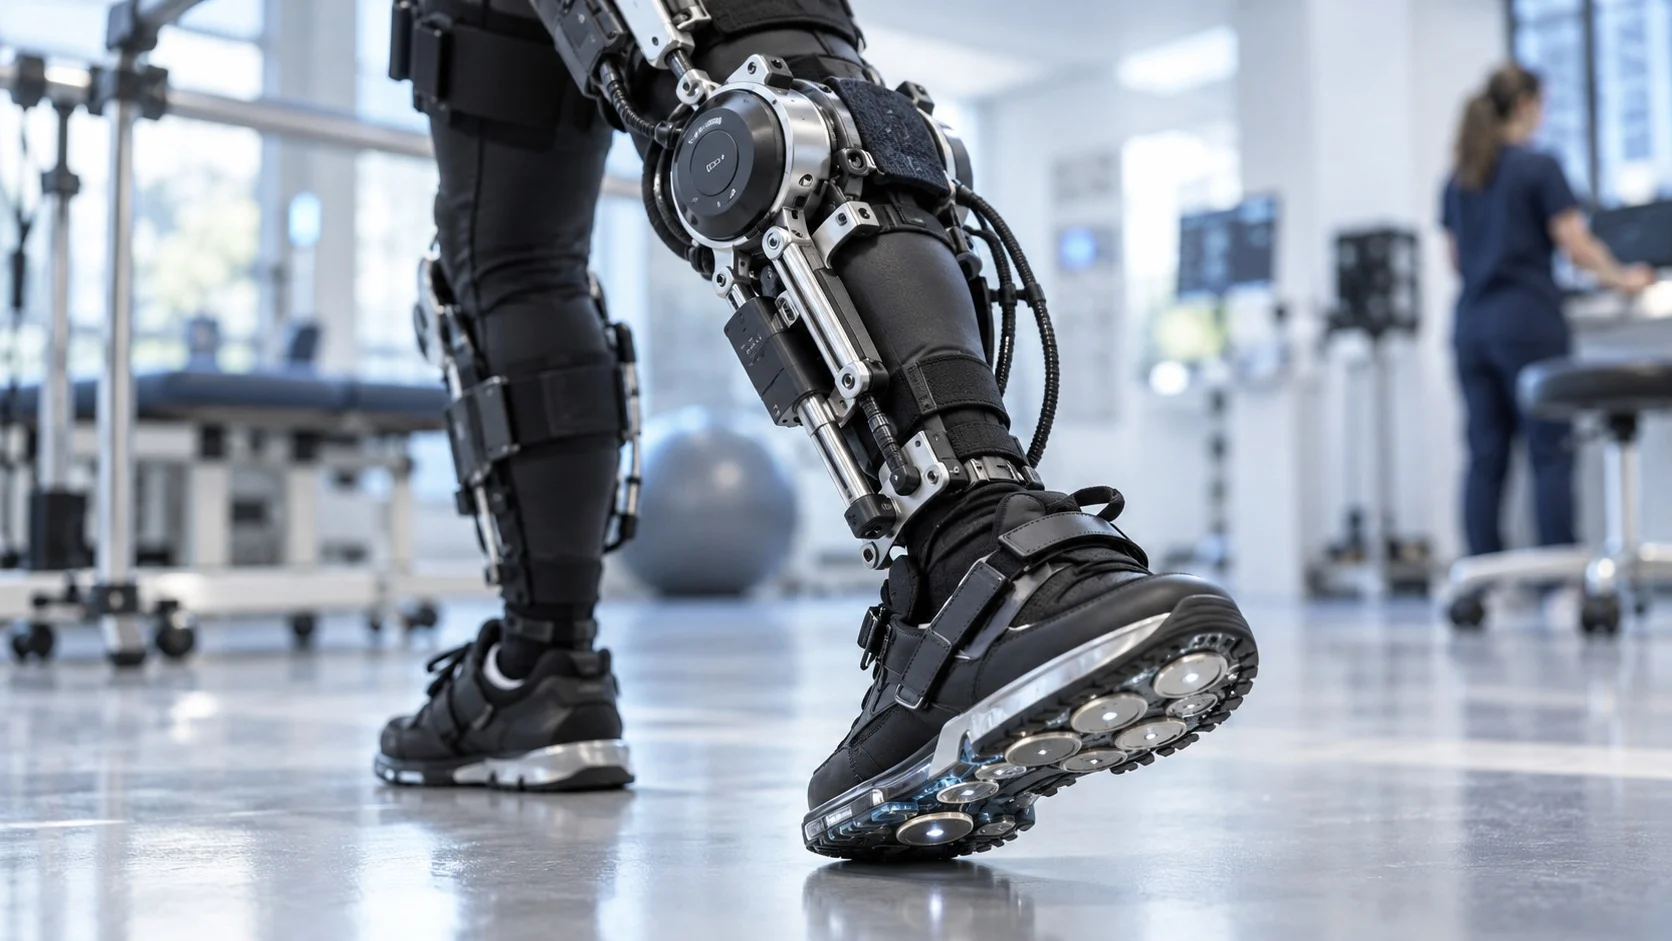
외골격 로봇의 핵심은 ‘사람이 무엇을 하려는지’를 한발 앞서 알아차리는 데 있습니다. 이를 위해 여러 감각 장치가 쉬지 않고 몸의 신호를 읽습니다.
(1) 관절 각도 센서
기계 관절마다 달린 센서가 무릎과 고관절이 얼마나 굽었는지 실시간으로 잽니다. 이를 통해 지금 걷는 중인지, 서 있는지, 계단을 오르는지를 판단합니다.
(2) 발바닥 압력 센서
신발 바닥의 압력 센서는 체중이 어느 발에 실렸는지를 알려 줍니다. 한 걸음의 시작과 끝을 구분하는 중요한 단서가 됩니다.
(3) 근전도 센서
근육이 수축하기 직전에는 피부 표면에 미세한 전기 신호가 흐릅니다. 일본 쓰쿠바대학교의 산카이 요시유키(Yoshiyuki Sankai) 교수가 개발한 HAL(Hybrid Assistive Limb)은 이 생체 전기 신호를 읽어 착용자가 움직이려는 의도를 알아차리는 방식으로 잘 알려져 있습니다.
(4) 관성 측정 장치
가속도계와 자이로스코프를 묶은 관성 측정 장치(Inertial Measurement Unit)는 몸통이 앞뒤로 얼마나 기울었는지를 알려 줍니다. 이 장치 덕분에 로봇은 착용자가 상체를 살짝 앞으로 기울이는 동작을 한 걸음을 내디디려는 신호로 받아들일 수 있습니다.
이렇게 모인 정보는 제어 장치로 보내지고, 제어 장치는 모터나 유압 장치에 얼마만큼의 힘을 낼지 명령합니다. 이 과정이 1초에 수백 번 넘게 반복되기 때문에 착용자는 로봇이 자기 몸의 일부처럼 따라온다고 느끼게 됩니다.
쓰임새로 나누는 외골격 로봇의 종류
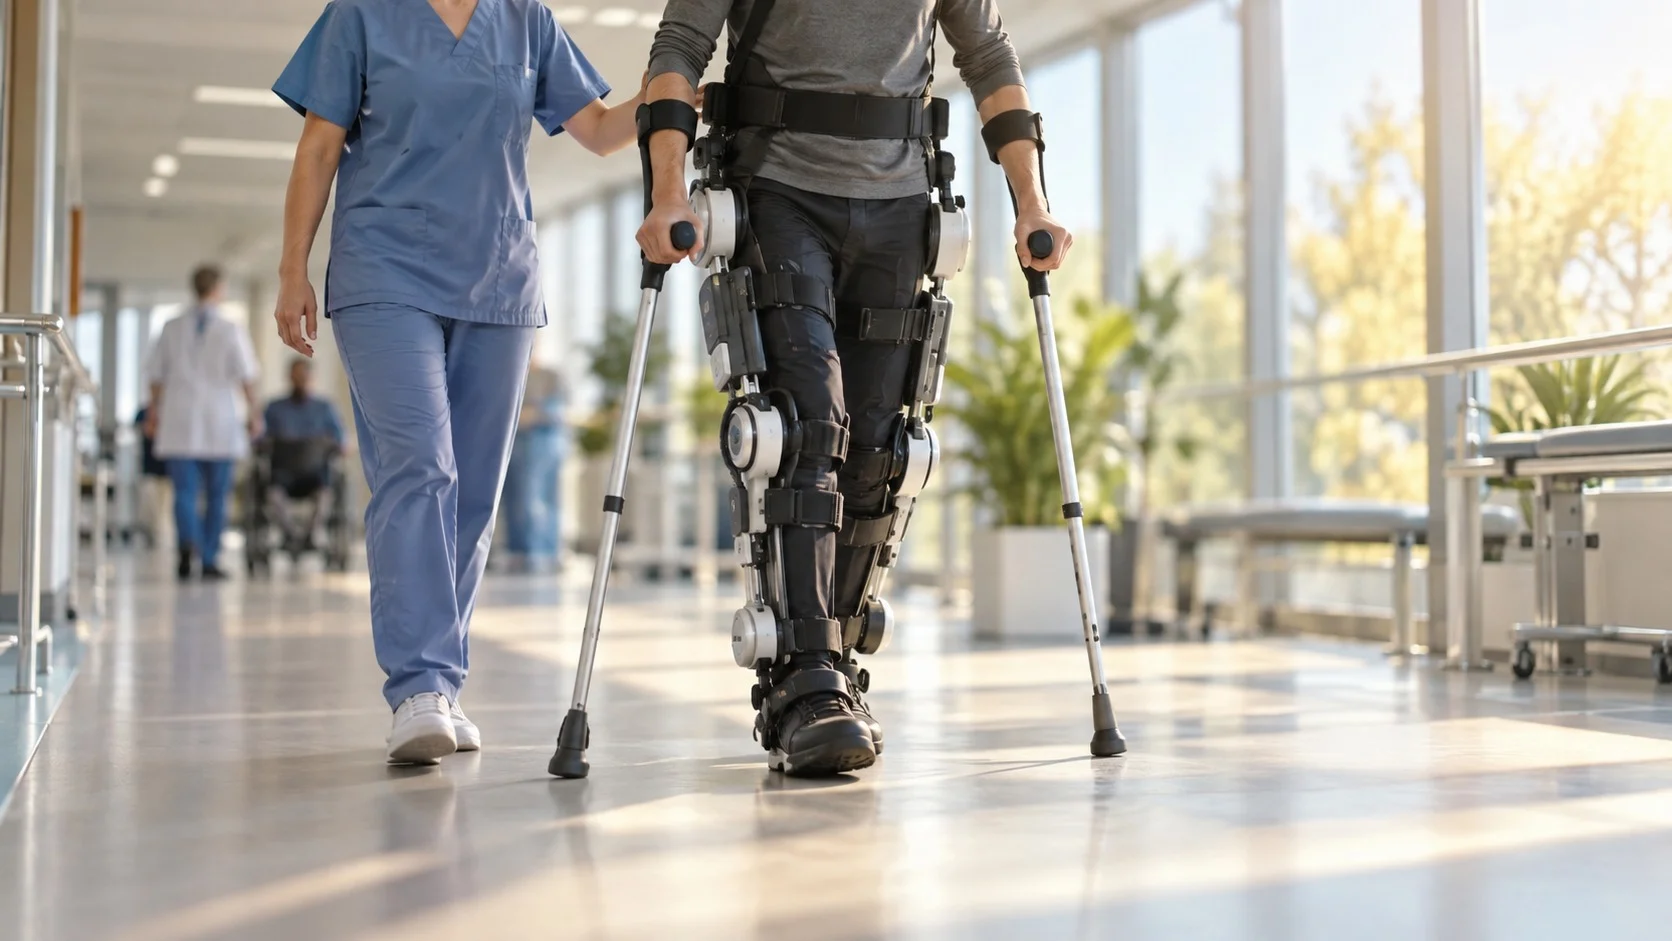
외골격 로봇은 힘을 내는 방식과 쓰이는 곳에 따라 여러 갈래로 나뉩니다.
- 동력형(Powered Exoskeleton): 모터와 배터리로 관절을 직접 움직입니다. 하반신이 마비된 사람이 서서 걷도록 돕는 의료용 로봇이 대표적입니다.
- 무동력형(Passive Exoskeleton): 모터 없이 스프링이나 탄성 소재가 힘을 저장했다가 돌려줍니다. 가볍고 값이 싸서 공장에서 팔을 오래 들고 일하는 작업자에게 많이 쓰입니다.
- 재활 치료용(Rehabilitation): 뇌졸중이나 척수 손상 환자가 올바른 걸음걸이를 반복해서 익히도록 돕습니다.
- 산업용(Industrial): 허리나 어깨에 걸리는 부담을 덜어 근골격계 질환을 줄이는 것이 목표입니다.
2014년에는 이스라엘에서 개발된 리워크(ReWalk)가 미국 식품의약국(Food and Drug Administration)으로부터 개인 사용 허가를 받으며 의료용 외골격 로봇의 문을 열었습니다. 국내에서도 카이스트(KAIST) 연구진과 기업이 함께 개발한 ‘워크온슈트(WalkON Suit)’가 2020년 장애인 보조 기술 국제 대회인 사이배슬론(Cybathlon)의 외골격 로봇 종목에서 금메달과 동메달을 차지했습니다.
외골격 로봇이 넘어야 할 3가지 과제
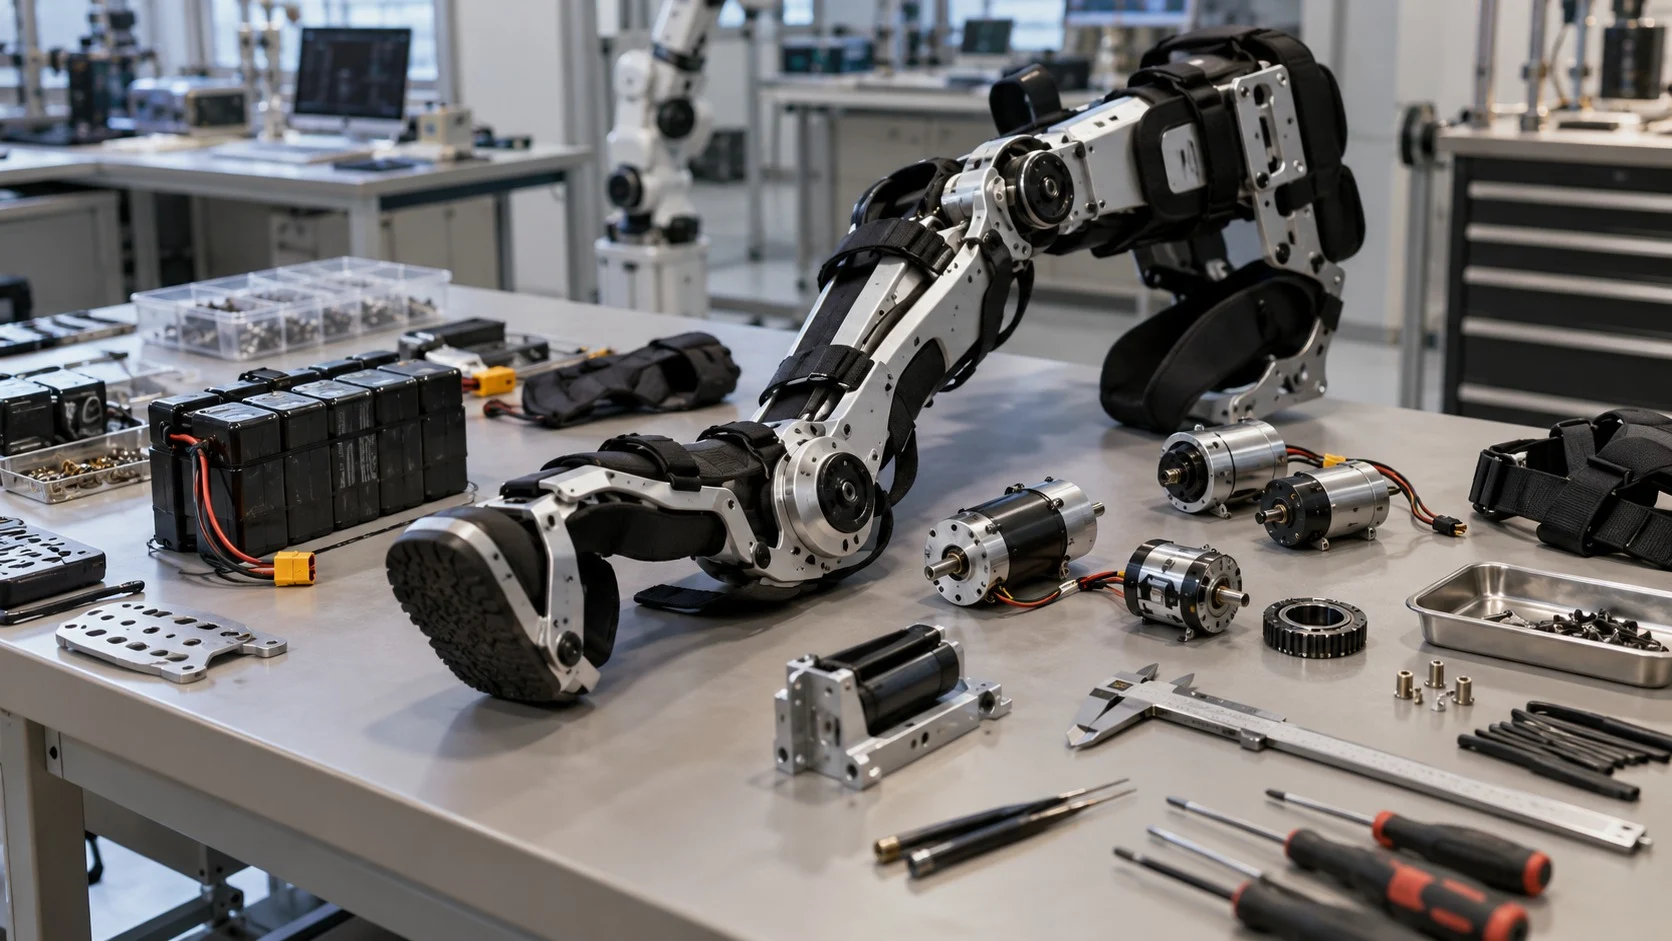
외골격 로봇은 빠르게 발전하고 있지만, 누구나 일상에서 입고 다니기까지는 아직 넘어야 할 산이 있습니다.
(1) 무게와 배터리
힘을 크게 내려면 모터와 배터리가 커지고, 그만큼 로봇이 무거워집니다. 오래 쓰면서도 가벼운 동력원을 만드는 일이 가장 큰 숙제입니다.
(2) 사람마다 다른 몸
키, 다리 길이, 관절이 움직이는 범위는 사람마다 다릅니다. 기계 관절과 사람 관절의 축이 조금만 어긋나도 피부가 쓸리거나 관절에 무리가 갈 수 있습니다.
(3) 안전과 비용
로봇이 균형을 잃으면 착용자도 함께 넘어집니다. 또한 의료용 제품은 값이 매우 비싸 아직 많은 사람이 쉽게 쓰기 어렵습니다.
외골격 로봇은 기계가 사람을 대신하는 것이 아니라, 사람의 몸에 힘을 보태 함께 움직인다는 점에서 특별합니다. 하디맨의 실패에서 출발한 이 기술은 이제 다시 걷는 기쁨을 돌려주고, 일터의 허리 통증을 덜어 주는 단계에 이르렀습니다. 앞으로 배터리와 소재 기술이 더 발전하면, 외골격 로봇은 나이 든 부모님의 산책을 돕는 보행 보조기처럼 훨씬 일상적인 곳으로 들어올 것으로 기대됩니다.
기술의 크기보다 그 기술을 입을 사람의 몸을 먼저 헤아리는 것, 그것이 사람과 함께 걷는 로봇 개발의 첫걸음입니다.