在大型超市里,你是否曾想把购物车横着推过去,却因为轮子不听使唤而费了一番力气?普通的轮子只能前后滚动,所以想横向移动,就得先把车身转过去。然而,有一种轮子不用转向,就能像滑行一样前后、横向、斜向移动,还能在原地打转。它就是麦克纳姆轮(Mecanum Wheel)。
简单来说,麦克纳姆轮是指“在轮缘上装有倾斜小辊子的轮子,通过组合四个轮子的转动方向和速度,让车辆朝任意方向移动的装置”。它由瑞典 Mecanum AB 公司的工程师本特·埃兰·伊隆(Bengt Erland Ilon)发明,因此也被称为瑞典轮或伊隆轮。
本文将依次介绍麦克纳姆轮的外形与诞生、四个轮子共同产生运动的原理、从军舰到机器人竞赛的各种用途,以及这种轮子的优点与局限。
能朝任意方向移动的轮子:麦克纳姆轮全解
1. 轮缘上斜装的辊子
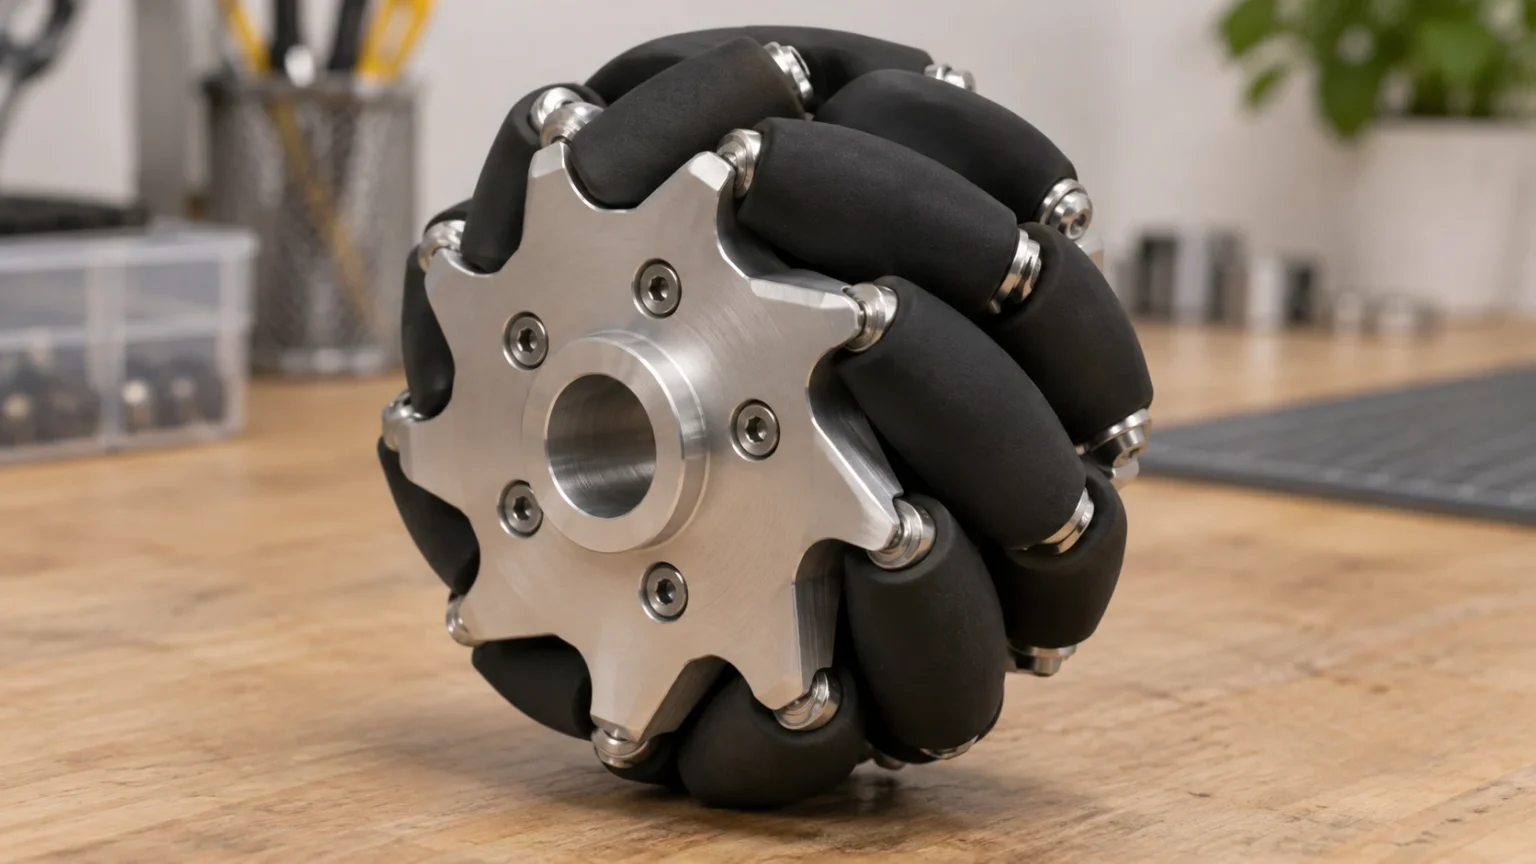
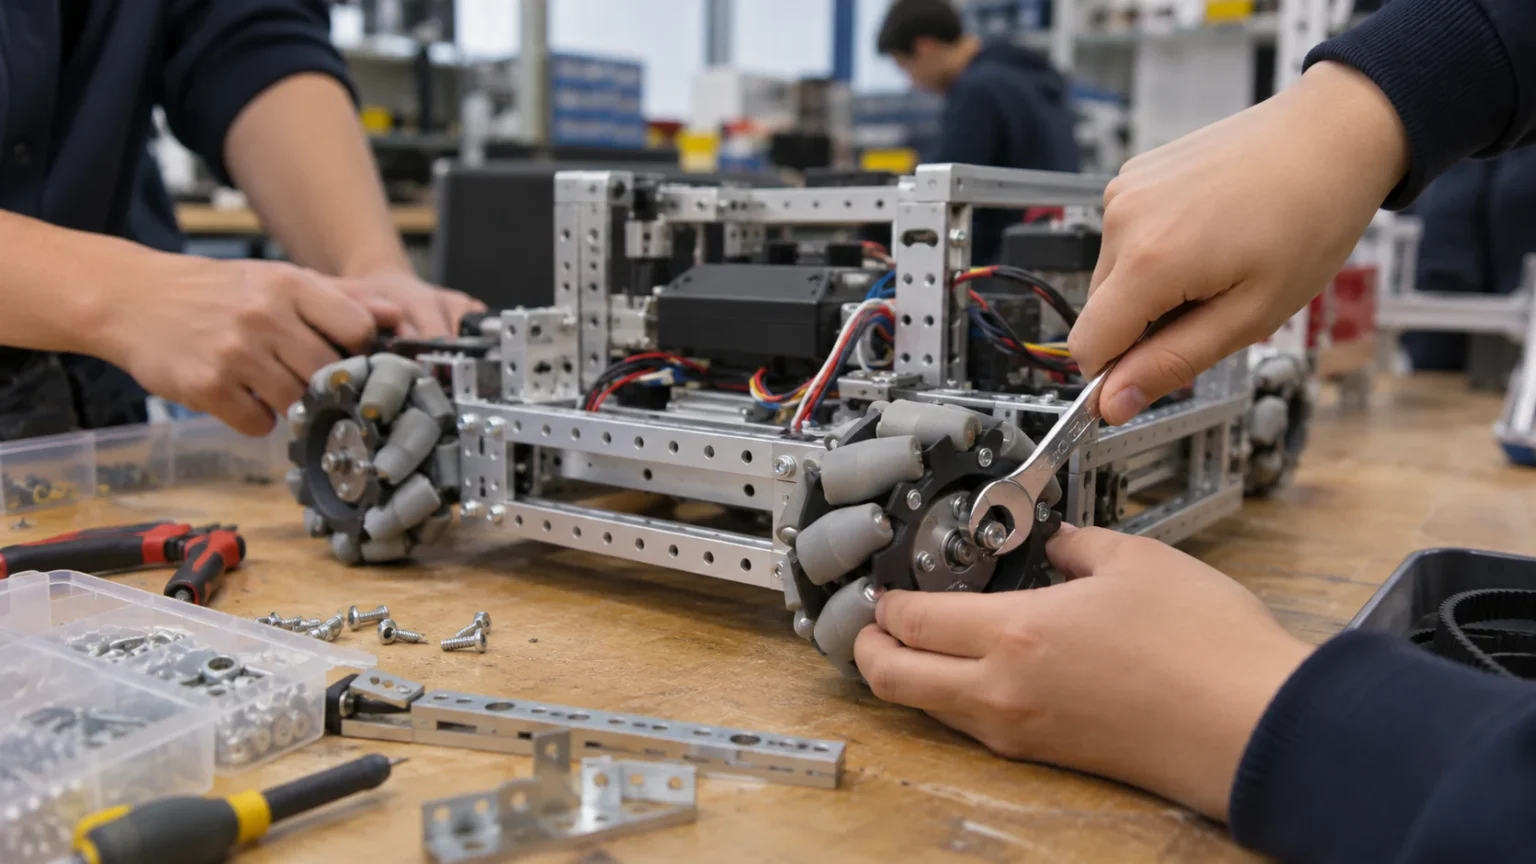
麦克纳姆轮乍看像普通的轮子,但整个轮缘上斜装着许多包覆橡胶的小辊子。轮子本身由电机驱动,辊子则没有单独的动力,在接触地面时自由滚动。
(1) 倾斜 45 度的辊子
每个辊子的轴与轮面成 45 度,与轮轴也成 45 度。因此,轮子转动时推动地面的力并不沿着轮子朝向的方向,而是沿着与辊子轴垂直的斜方向产生,这个力又分解为前后推动的分量和横向推动的分量。
(2) 不转向的轮子
它没有像汽车前轮那样的转向装置。每个轮子各自配有电机、独立转动,车身往哪里走,完全取决于如何搭配四个轮子的转动方向和速度。
(3) 诞生于瑞典的发明
本特·伊隆(Bengt Ilon,1923~2008)在 20 世纪 70 年代初发明了这种轮子并申请专利,美国专利(US 3,876,255)于 1975 年 4 月获得授权。这种轮子以他任职的公司命名,称为麦克纳姆轮。
2. 四个轮子共同产生的运动
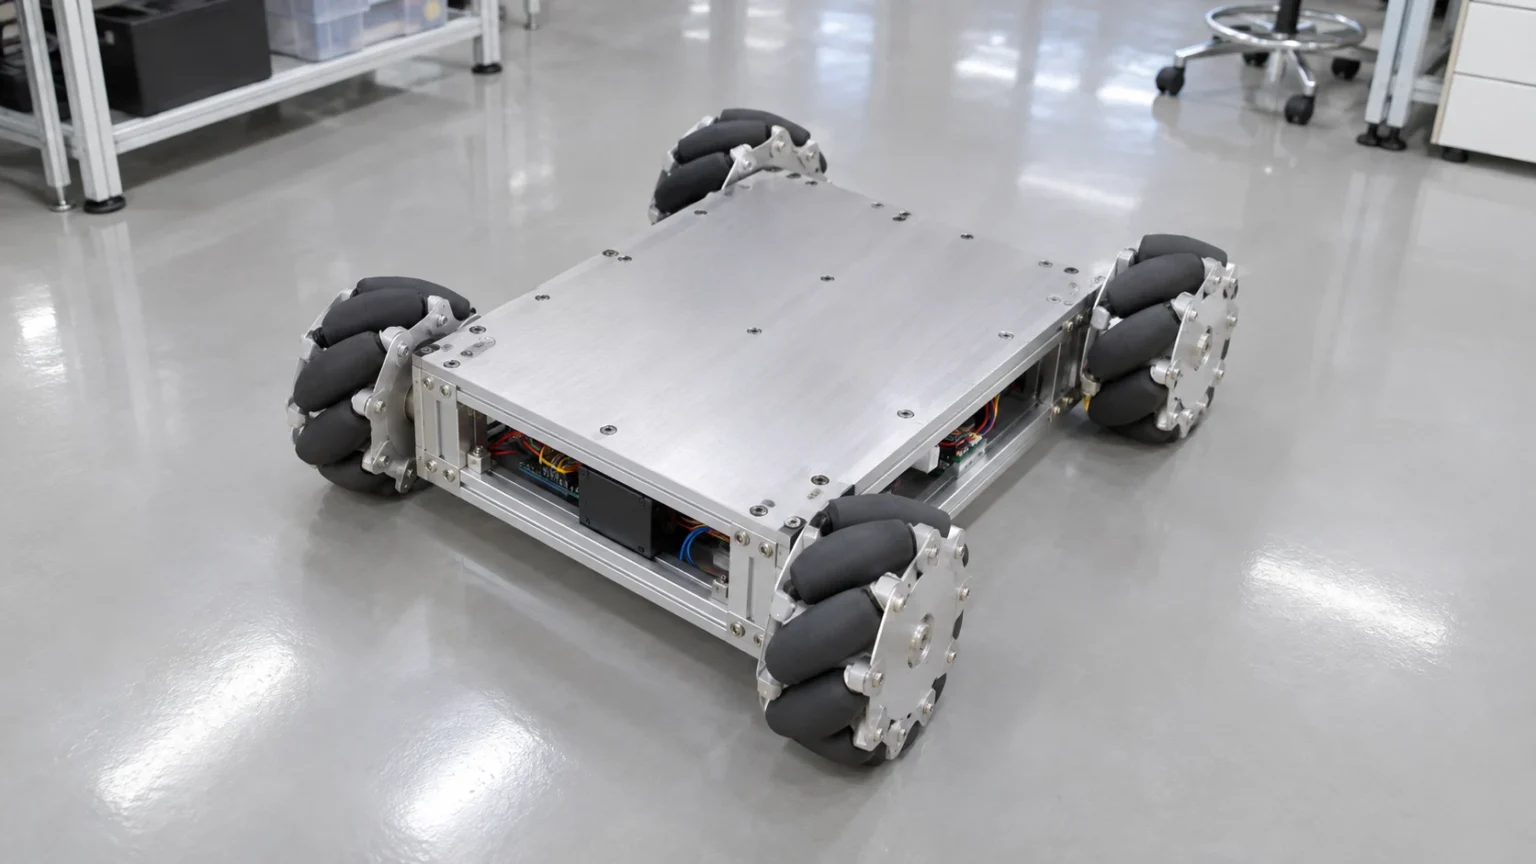
麦克纳姆轮通常四个一组使用。辊子向左倾斜的轮子和向右倾斜的轮子交替安装,使四个轮子的辊子从上方看时都指向车身中心,形成 X 形。这样,每个轮子产生的推力几乎与车身的对角线平行。
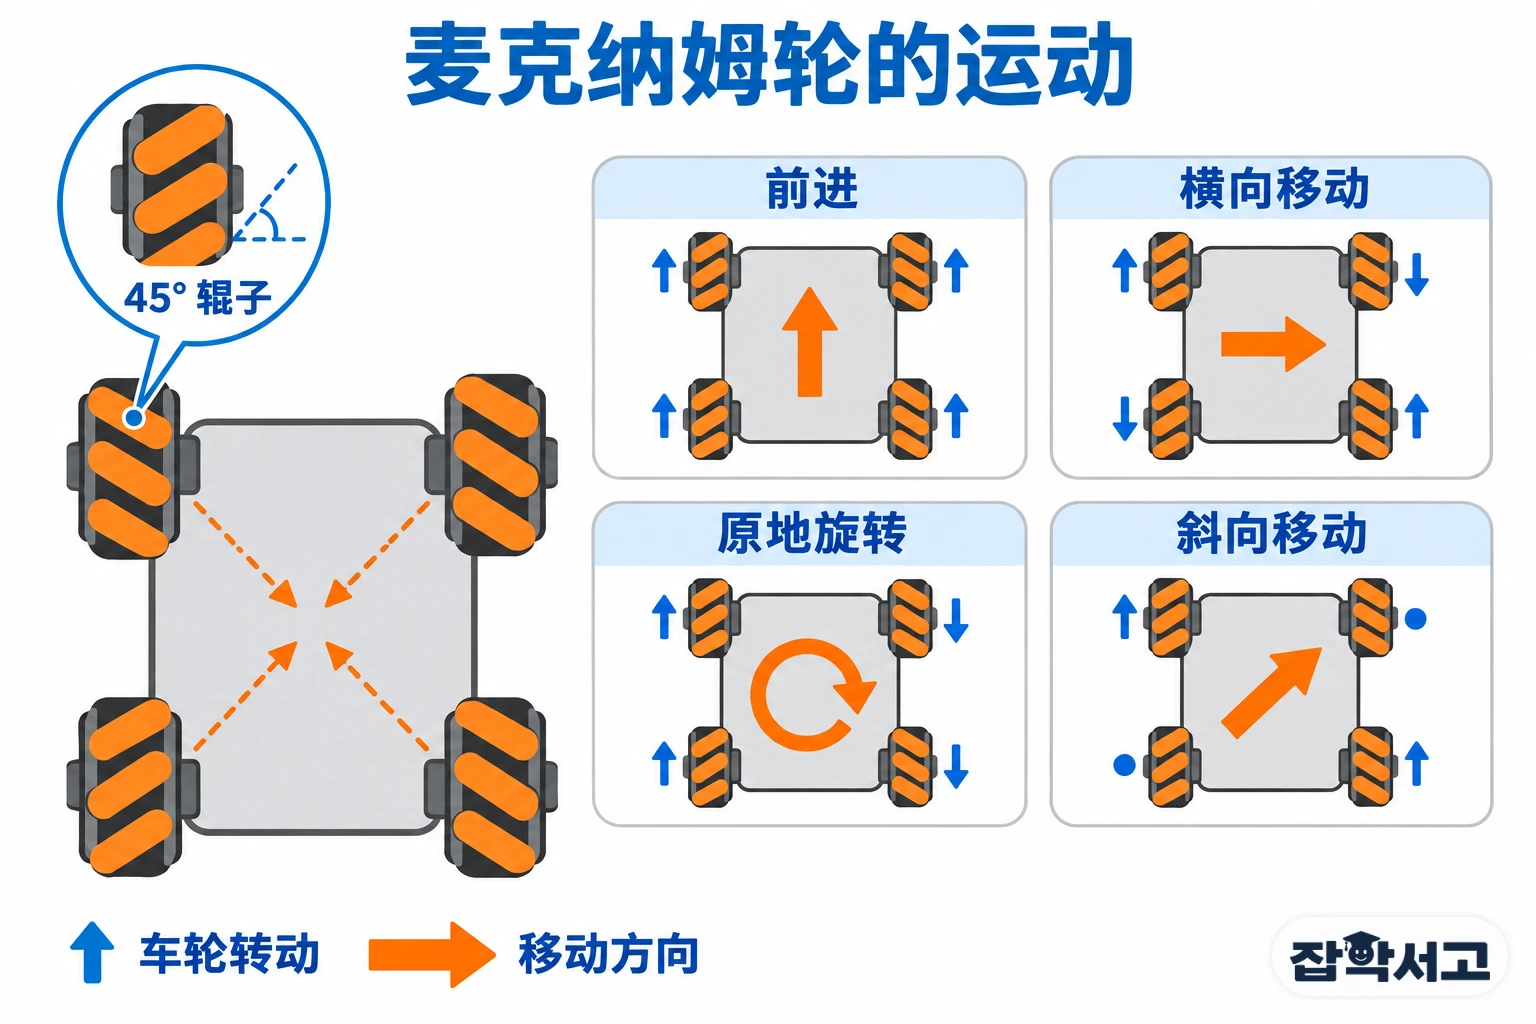
- 前进·后退(Forward/Backward):四个轮子都以相同方向、相同速度转动。
- 横向移动(Strafing):沿对角线相对的轮子两两成对,两对轮子朝相反方向转动。
- 原地旋转(Rotation):一侧的两个轮子向前转,另一侧的两个轮子以相同速度向后转。
- 斜向移动(Diagonal):只有一对对角线上的轮子转动,另一对保持静止。
(1) 力的相加与抵消
横向移动时,四个轮子产生的前后方向的力相互抵消,只有横向的力叠加。反过来,前进时横向的力相互抵消,只剩下向前的力。
(2) 混合速度实现所有方向
只要让四个轮子的速度和方向稍有不同地组合起来,几乎可以实现任何方向的移动和旋转。车身可以保持朝前的同时斜向滑动,也可以一边移动一边转身。
(3) 布置出错会怎样
如果安装时让辊子从上方看形成菱形而不是 X 形,力的方向就会错开,车辆无法按预期移动。因此组装时一定要先确认辊子倾斜的方向。
3. 从军舰到机器人竞赛
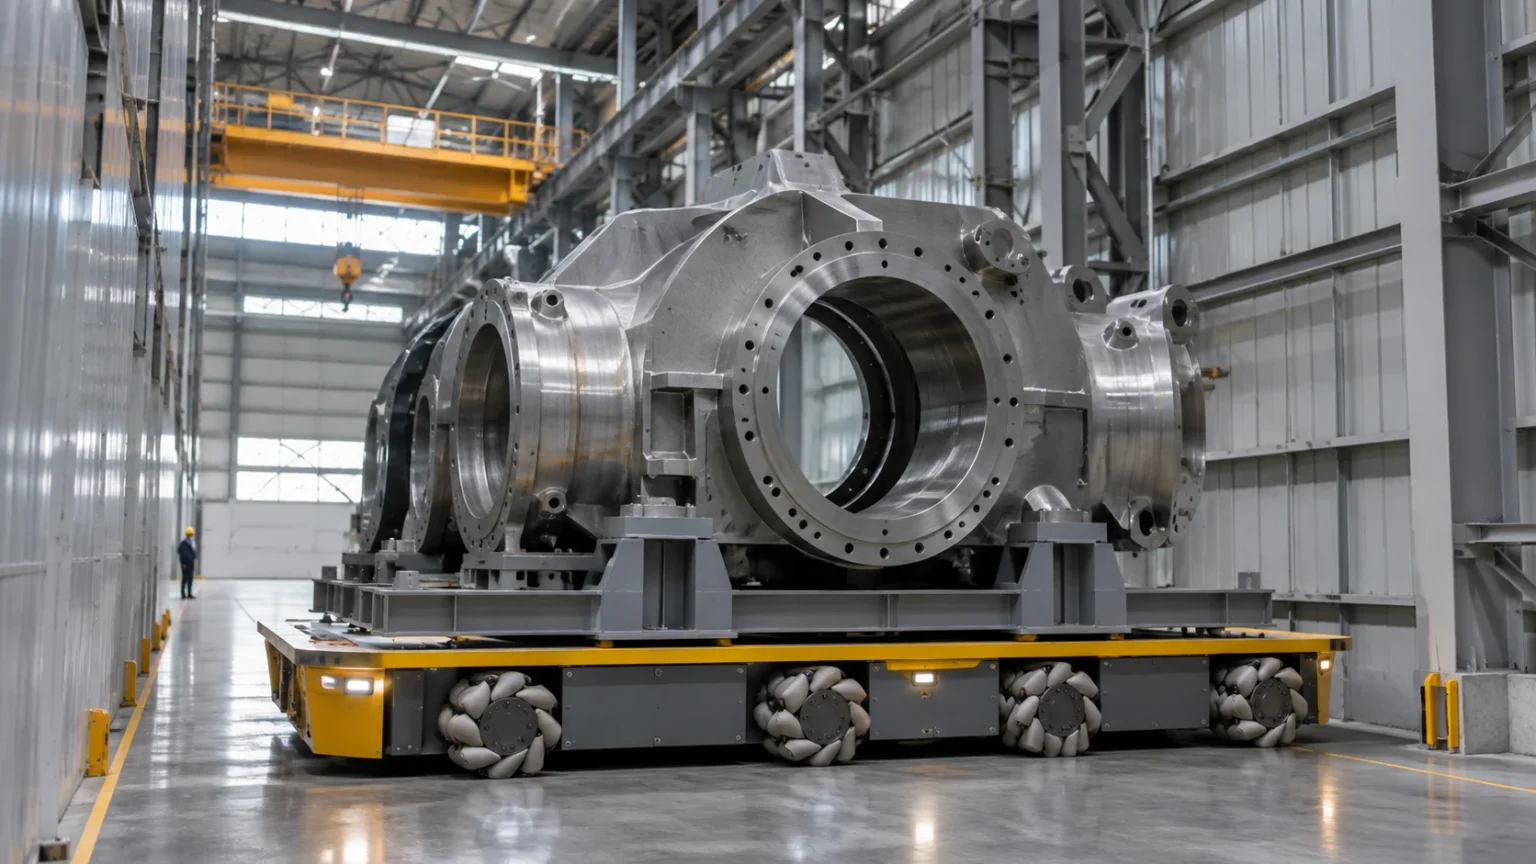
在没有空间大幅转弯的地方,麦克纳姆轮尤其有用。发明之后,它逐步扩展到军事、工业、研究和教育领域。
(1) 美国海军与全向叉车
美国海军从伊隆手中买下专利,于 20 世纪 80 年代在佛罗里达州巴拿马城开展研究,并用它在舰船内搬运物品。1997 年,Airtrax 等多家公司各向海军支付 2,500 美元获得技术使用权,制造出可在航空母舰甲板等狭窄场所使用的全向叉车。
(2) 研究用移动机器人
1985 年卡内基梅隆大学(CMU)的 URANUS 被视为第一台装有麦克纳姆轮的移动机器人,在约 20 年间用于导航研究。1992 年,麦克纳姆轮还被用在为维护航天飞机隔热瓦而设计的机器人 Tessellator 上。
(3) 轮椅与青少年机器人竞赛
由于便于在狭窄的室内转换方向,麦克纳姆轮也被用于轮椅,2006 年在摩纳哥的 EVER 展会上就展出了装有麦克纳姆轮的轮椅。如今,在 FIRST 科技挑战赛(FIRST Tech Challenge)和 VEX 机器人等青少年机器人竞赛中也经常能看到它。
4. 麦克纳姆轮的优点与局限
能朝任意方向移动无疑是一大优势,但也要付出代价。选择麦克纳姆轮时,需要把两方面放在一起权衡。
(1) 狭窄空间里的自由
车身无需转向就能横向移动或原地旋转,即使在非常狭窄的空间里也能找准位置。它不像履带或滑移转向方式那样拖着轮子在地面上转向,因此对松软或易碎的地面损伤较小。
(2) 抓地力与推力较弱
辊子的摩擦系数低于普通轮子,因此抓地力较差,推动物体的力量也偏弱。横向移动时辊子打滑更多,所以横向移动的速度比不上向前行驶的速度。
(3) 地面与维护问题
由于辊子较小,地面需要相当平整才能发挥应有性能,辊子里一旦卡进灰尘或杂物,就会出现颠簸或拖滞的问题。比普通轮子价格更高,也被视为缺点之一。
麦克纳姆轮仅凭辊子的倾斜角度,就打破了“轮子只能朝滚动方向移动”的固有观念。只要稍稍改变轮子推动地面的力的方向,车身就能去往任何地方——这个简单的想法,正是理解麦克纳姆轮的第一步。