माल गोदाम में दिन भर भारी बक्से उठाने वाले कर्मचारी, दुर्घटना के कारण पैर हिलाने की क्षमता खो चुके व्यक्ति और ऑपरेशन के बाद फिर से चलना सीखने वाले मरीज़ की एक ही इच्छा होती है। काश, मेरे शरीर में थोड़ी और ताकत होती। इसी इच्छा को पूरा करने के लिए बनाई गई मशीन है ‘बाह्यकंकाल रोबोट (Exoskeleton)’।
सरल शब्दों में, बाह्यकंकाल रोबोट का अर्थ है ‘ऐसा रोबोट जिसे व्यक्ति कपड़ों की तरह शरीर पर पहनकर मांसपेशियों की ताकत बढ़ा सके या हिलने-डुलने में सहायता पा सके’। मूल रूप से बाह्यकंकाल जीवविज्ञान का शब्द है, जो केकड़ों या कीटों के शरीर को बाहर से ढकने वाले कठोर खोल को दर्शाता है। रोबोटिक्स में इसका अर्थ मनुष्य के कंकाल के बाहर लगाया जाने वाला यांत्रिक ढाँचा है।
इस सामग्री में बाह्यकंकाल रोबोट की अवधारणा और उसके विकास की शुरुआत से लेकर शरीर की मंशा समझने वाले सेंसरों और नियंत्रण के सिद्धांतों, उपयोग के अनुसार उसके प्रकारों और वास्तविक कार्यस्थलों पर सामने आने वाली चुनौतियों तक को आसानी से समझने योग्य ढंग से प्रस्तुत किया गया है।
बाह्यकंकाल रोबोट के सिद्धांत और उपयोग
बाह्यकंकाल रोबोट क्या है?
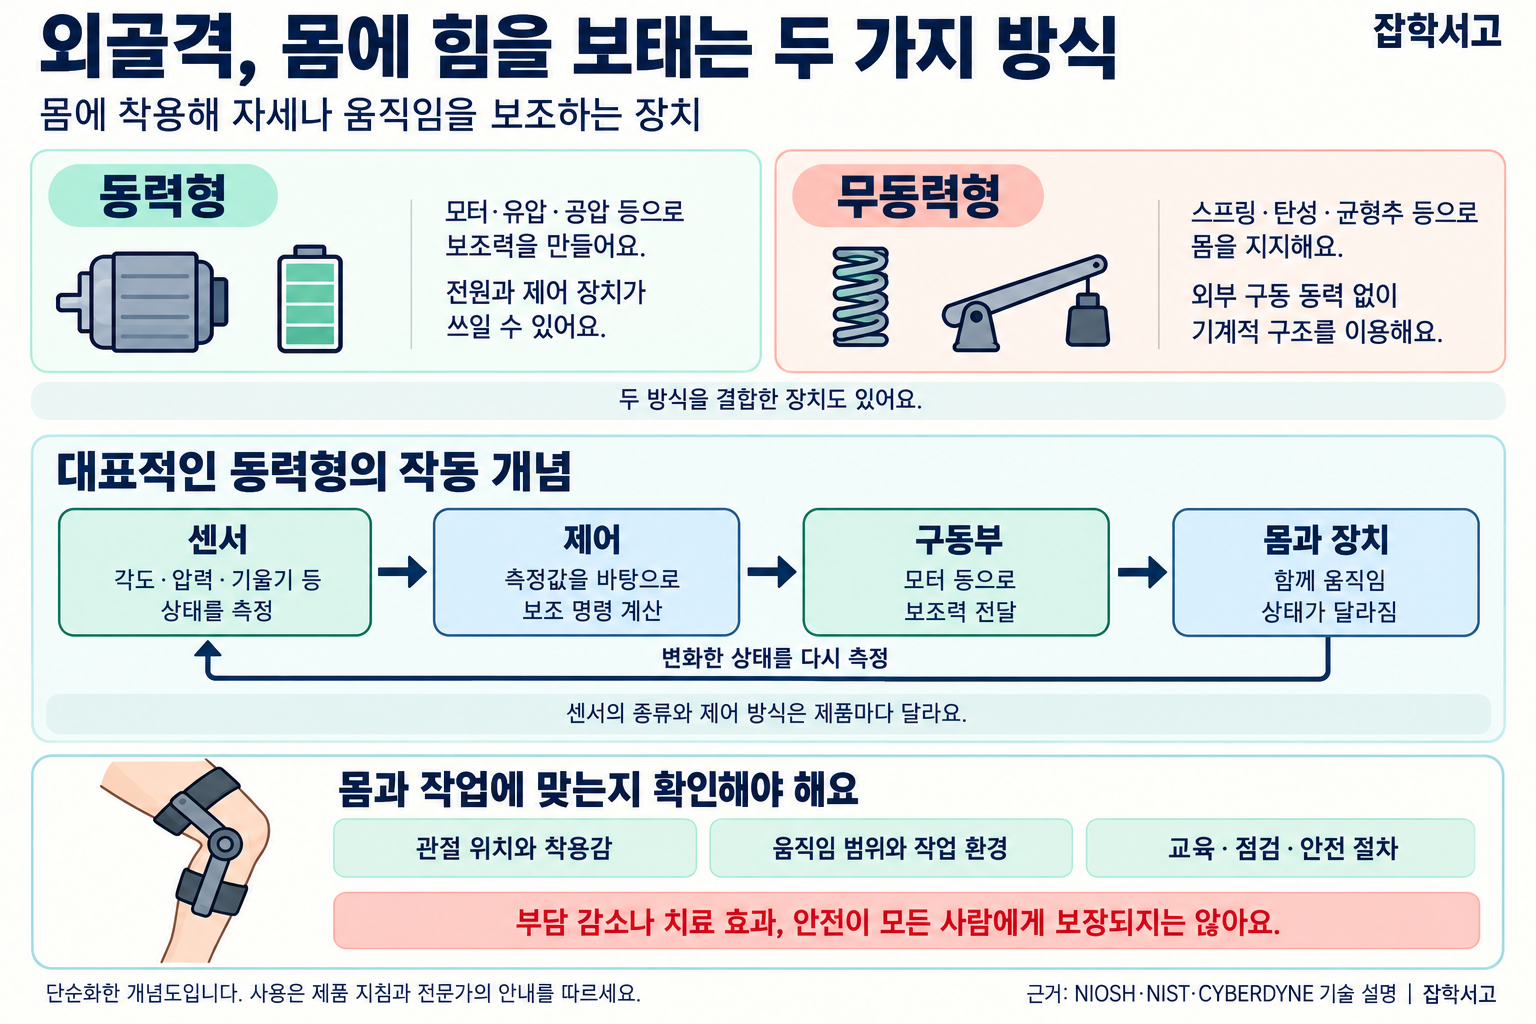

बाह्यकंकाल रोबोट एक ऐसा उपकरण है जिसके यांत्रिक जोड़ मनुष्य के जोड़ों की स्थिति के अनुरूप लगाए जाते हैं और जिसे कमरबंद तथा पट्टियों से शरीर पर बाँधा जाता है, ताकि वह शरीर के साथ चल सके। जब व्यक्ति चलने का प्रयास करता है, तो रोबोट भी घुटनों और कूल्हों के जोड़ों को मोड़ता है। जब वह कोई वस्तु उठाने का प्रयास करता है, तो रोबोट कमर और बाँहों को अतिरिक्त बल देता है।
पहला गंभीर प्रयास ‘हार्डिमैन (Hardiman)’ था, जिसे अमेरिकी कंपनी जनरल इलेक्ट्रिक (General Electric) ने सेना के सहयोग से 1965 में शुरू किया था। इंजीनियर राल्फ मोशर (Ralph Mosher) के नेतृत्व वाली इस परियोजना का लक्ष्य लगभग 680 किलोग्राम का भार आसानी से उठाना था। लेकिन मशीन का अपना वजन भी लगभग 680 किलोग्राम था और पूरे शरीर को एक साथ चलाने पर नियंत्रण अस्थिर हो जाता था, इसलिए इसे किसी व्यक्ति को पहनाकर चलाया नहीं जा सका। अंततः 1971 तक केवल एक बाँह का परीक्षण सफल होने के साथ यह शोध समाप्त हो गया।
हार्डिमैन असफल रहा, लेकिन उसने एक महत्त्वपूर्ण सीख दी। वह यह कि ताकत बढ़ाने की तुलना में मनुष्य और मशीन की गतिविधियों का सटीक तालमेल बैठाना कहीं अधिक कठिन है।
शरीर की मंशा समझने वाले सेंसर और नियंत्रण

बाह्यकंकाल रोबोट की सबसे अहम क्षमता यह है कि वह पहले ही भाँप ले कि ‘व्यक्ति क्या करने वाला है’। इसके लिए कई संवेदक उपकरण लगातार शरीर के संकेत पढ़ते रहते हैं।
(1) जोड़ के कोण का सेंसर
हर यांत्रिक जोड़ पर लगा सेंसर वास्तविक समय में मापता है कि घुटना और कूल्हे का जोड़ कितना मुड़ा हुआ है। इससे यह तय किया जाता है कि व्यक्ति चल रहा है, खड़ा है या सीढ़ियाँ चढ़ रहा है।
(2) तलवे के दबाव का सेंसर
जूते के तलवे में लगे दबाव सेंसर बताते हैं कि शरीर का वजन किस पैर पर है। यह किसी कदम की शुरुआत और अंत को पहचानने का महत्त्वपूर्ण संकेत बनता है।
(3) इलेक्ट्रोमायोग्राफी सेंसर
मांसपेशियों के सिकुड़ने से ठीक पहले त्वचा की सतह पर बहुत सूक्ष्म विद्युत संकेत प्रवाहित होते हैं। जापान के त्सुकुबा विश्वविद्यालय के प्रोफेसर योशियुकी सानकाई (Yoshiyuki Sankai) द्वारा विकसित HAL (Hybrid Assistive Limb) इन जैवविद्युत संकेतों को पढ़कर पहनने वाले की हिलने-डुलने की मंशा पहचानने के तरीके के लिए जाना जाता है।
(4) जड़त्वीय मापन इकाई
त्वरणमापी और जाइरोस्कोप को मिलाकर बनी जड़त्वीय मापन इकाई (Inertial Measurement Unit) बताती है कि धड़ आगे या पीछे कितना झुका है। इस उपकरण की मदद से रोबोट पहनने वाले के ऊपरी शरीर को थोड़ा आगे झुकाने की गतिविधि को कदम बढ़ाने के संकेत के रूप में समझ सकता है।
इस तरह एकत्र हुई जानकारी नियंत्रण उपकरण को भेजी जाती है और वह मोटर या हाइड्रोलिक उपकरण को निर्देश देता है कि कितना बल उत्पन्न करना है। यह प्रक्रिया 1 सेकंड में कई सौ से भी अधिक बार दोहराई जाती है, इसलिए पहनने वाले को लगता है कि रोबोट उसके शरीर के अंग की तरह उसके साथ चल रहा है।
उपयोग के अनुसार बाह्यकंकाल रोबोट के प्रकार

बाह्यकंकाल रोबोट बल उत्पन्न करने के तरीके और उपयोग के स्थान के अनुसार कई प्रकारों में बाँटे जाते हैं।
- शक्तिचालित प्रकार (Powered Exoskeleton): मोटर और बैटरी से जोड़ों को सीधे चलाता है। इसका प्रमुख उदाहरण ऐसा चिकित्सकीय रोबोट है जो शरीर के निचले हिस्से में लकवा होने पर व्यक्ति को खड़े होने और चलने में सहायता करता है।
- निष्क्रिय प्रकार (Passive Exoskeleton): मोटर के बिना स्प्रिंग या प्रत्यास्थ सामग्री बल संचित करके फिर लौटाती है। हल्का और सस्ता होने के कारण इसका कारखानों में लंबे समय तक बाँहें उठाकर काम करने वाले कर्मचारियों के लिए व्यापक उपयोग होता है।
- पुनर्वास उपचार के लिए (Rehabilitation): मस्तिष्काघात या रीढ़ की हड्डी में चोट वाले मरीज़ों को सही चाल का बार-बार अभ्यास करने में सहायता करता है।
- औद्योगिक उपयोग के लिए (Industrial): इसका लक्ष्य कमर या कंधों पर पड़ने वाला भार घटाकर मांसपेशियों और हड्डियों से जुड़े विकारों को कम करना है।
2014 में इज़राइल में विकसित रीवॉक (ReWalk) को अमेरिकी खाद्य एवं औषधि प्रशासन (Food and Drug Administration) से व्यक्तिगत उपयोग की अनुमति मिली, जिससे चिकित्सकीय बाह्यकंकाल रोबोट के लिए रास्ता खुला। दक्षिण कोरिया में भी KAIST के शोधकर्ताओं और कंपनियों द्वारा मिलकर विकसित ‘वॉकऑन सूट (WalkON Suit)’ ने 2020 में दिव्यांग व्यक्तियों की सहायक प्रौद्योगिकी की अंतरराष्ट्रीय प्रतियोगिता साइबैथलॉन (Cybathlon) की बाह्यकंकाल रोबोट स्पर्धा में स्वर्ण और कांस्य पदक जीते।
बाह्यकंकाल रोबोट के सामने मौजूद 3 चुनौतियाँ

बाह्यकंकाल रोबोट तेज़ी से विकसित हो रहे हैं, लेकिन हर व्यक्ति के इन्हें रोज़मर्रा में पहनकर घूमने तक पहुँचने के रास्ते में अभी भी कई बाधाएँ हैं।
(1) वजन और बैटरी
अधिक बल उत्पन्न करने के लिए मोटर और बैटरी का आकार बढ़ता है, जिससे रोबोट भी भारी हो जाता है। लंबे समय तक काम करने वाला और साथ ही हल्का शक्ति स्रोत बनाना सबसे बड़ी चुनौती है।
(2) हर व्यक्ति के शरीर में अंतर
कद, पैरों की लंबाई और जोड़ों की गति की सीमा हर व्यक्ति में अलग होती है। यांत्रिक जोड़ और मानव जोड़ की धुरी में थोड़ा भी अंतर होने पर त्वचा छिल सकती है या जोड़ पर अत्यधिक दबाव पड़ सकता है।
(3) सुरक्षा और लागत
रोबोट का संतुलन बिगड़ने पर उसे पहनने वाला भी साथ में गिर जाता है। इसके अलावा, चिकित्सकीय उत्पाद बहुत महँगे हैं, इसलिए अभी भी बहुत से लोगों के लिए उनका आसानी से उपयोग करना कठिन है।
बाह्यकंकाल रोबोट इस मायने में विशेष हैं कि मशीन मनुष्य की जगह लेने के बजाय उसके शरीर को अतिरिक्त बल देकर उसके साथ चलती है। हार्डिमैन की असफलता से शुरू हुई यह तकनीक अब उस स्तर पर पहुँच गई है जहाँ यह लोगों को दोबारा चलने की खुशी लौटा रही है और कार्यस्थलों पर कमर दर्द कम कर रही है। भविष्य में बैटरी और सामग्री प्रौद्योगिकी के और विकसित होने पर उम्मीद है कि बाह्यकंकाल रोबोट बुज़ुर्ग माता-पिता को सैर करने में सहायता देने वाले चलने के सहायक उपकरणों की तरह रोज़मर्रा के जीवन में कहीं अधिक जगह बनाएँगे।
तकनीक कितनी बड़ी है, इससे पहले उसे पहनने वाले व्यक्ति के शरीर की ज़रूरतों को समझना ही मनुष्य के साथ चलने वाले रोबोट के विकास का पहला कदम है।