रेस्तराँ की रसोई में रसोइया एक ही हाथ से चाकू पकड़ता है, करछी उठाता है और प्लेटें इधर-उधर रखता है। लेकिन रोबोटिक भुजा अपनी कलाई के सिरे पर लगे एक औज़ार से काम करती है, इसलिए उस पर कौन-सा औज़ार लगा है, इसके अनुसार उसके काम करने की क्षमता पूरी तरह बदल जाती है। भुजा कितनी भी सटीकता से चले, अगर उसके सिरे पर वस्तु पकड़ने की क्षमता न हो, तो वह कारखाने में उपयोगी नहीं होगी।
सरल शब्दों में, एंड इफेक्टर (End Effector) वह उपकरण है जो रोबोटिक भुजा के सिरे पर लगकर वस्तु पकड़ने या उसे संसाधित करने जैसे वास्तविक कार्य करता है। मनुष्य से तुलना करें तो यह हाथ और हाथ में पकड़े औज़ार का मिला-जुला हिस्सा है। कार्यस्थलों पर इसे भुजा के सिरे पर लगने वाले औज़ार के अर्थ में भुजा के सिरे का औज़ार (End-of-Arm Tooling) भी कहते हैं। एक ही रोबोटिक भुजा का केवल यह हिस्सा बदलकर उससे वेल्डिंग भी कराई जा सकती है और पैकिंग भी।
इस सामग्री में क्रम से समझाया गया है कि एंड इफेक्टर क्या है और कहाँ लगता है, ग्रिपर और कार्य करने वाले औज़ार कितने प्रकार के होते हैं, औज़ार कैसे बदले जाते हैं और उनके मानक क्या हैं, तथा उपयुक्त औज़ार चुनने के मापदंड क्या हैं।
रोबोटिक भुजा के सिरे पर काम करने वाला उपकरण
एंड इफेक्टर कहाँ लगता है?
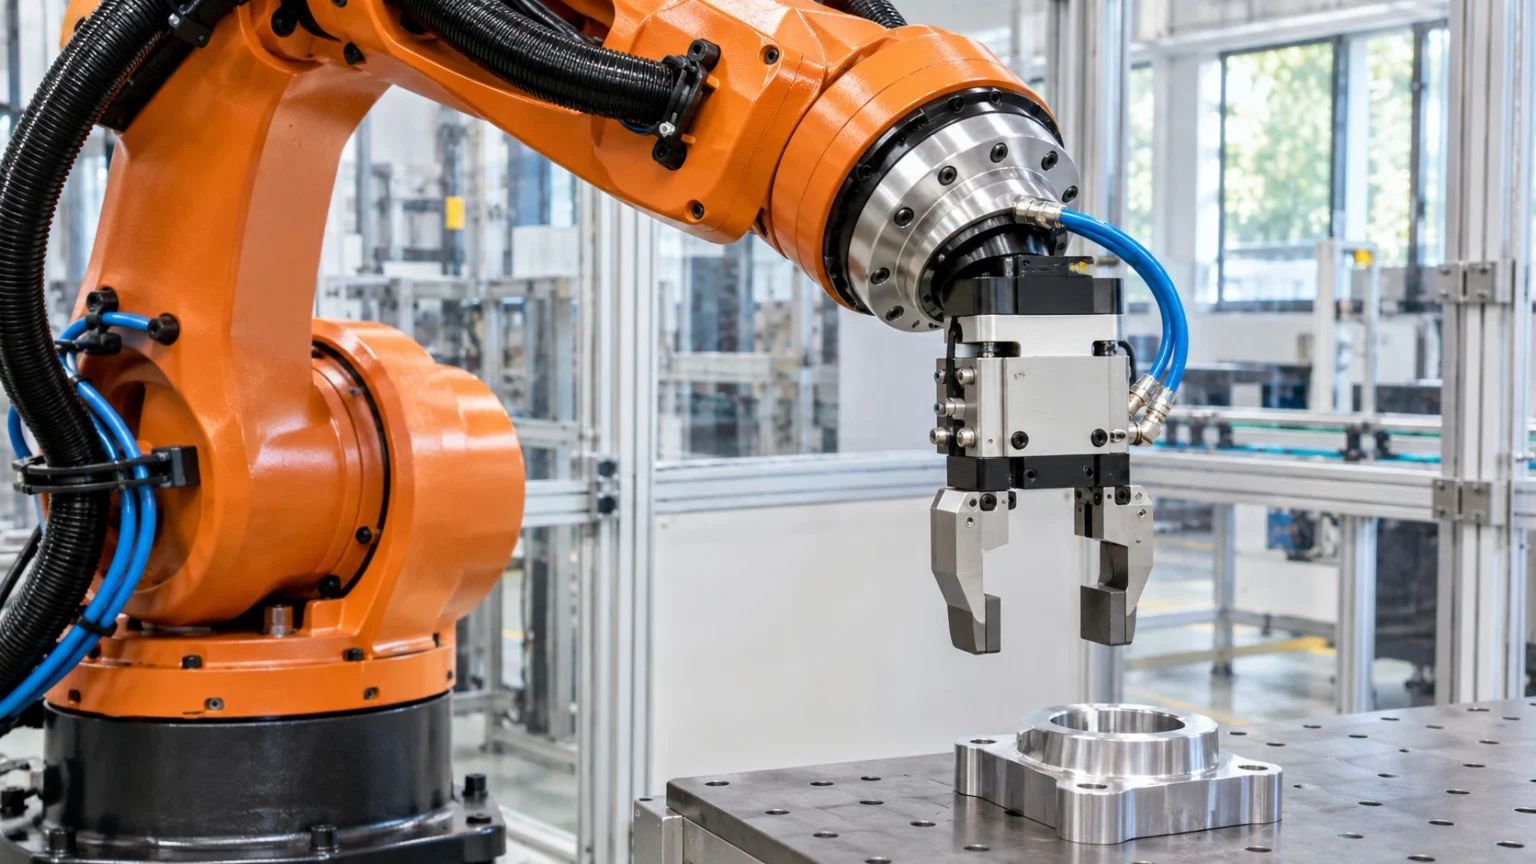
औद्योगिक रोबोटिक भुजा की संरचना में कई जोड़ और लिंक एक-दूसरे से जुड़े होते हैं, और सबसे अंतिम जोड़ के आगे एक गोल जुड़ाव सतह होती है। इस सतह को कलाई का फ्लैंज (flange) कहते हैं और एंड इफेक्टर को इसी पर बोल्ट से कसा जाता है। भुजा जब स्थान और अभिविन्यास तय कर देती है, तो सिरे का उपकरण वास्तव में वस्तु को छूकर काम पूरा करता है।
(1) भुजा की भूमिका
जोड़ों को हिलाकर सिरे को इच्छित स्थान और दिशा में पहुँचाती है। कहाँ जाना है, इसकी ज़िम्मेदारी भुजा की होती है।
(2) एंड इफेक्टर की भूमिका
निर्धारित स्थान पर पहुँचकर पकड़ने, दबाने, चिपकाने और छिड़कने का काम करता है। क्या करना है, इसकी ज़िम्मेदारी इस हिस्से की होती है।
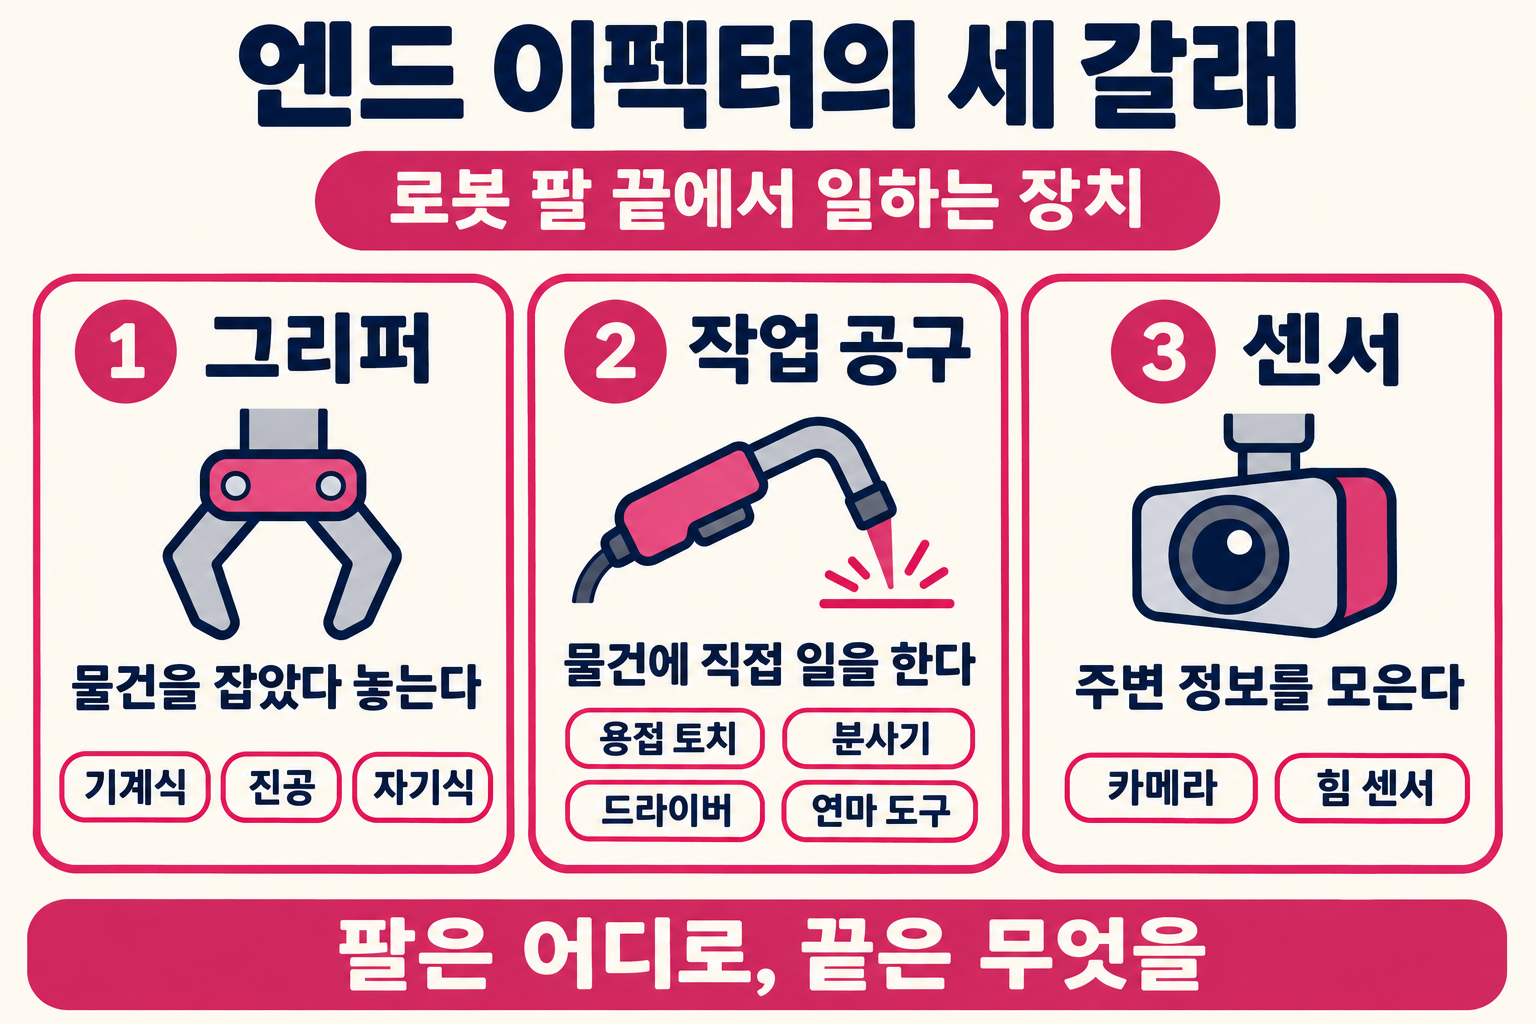
एंड इफेक्टर मुख्यतः वस्तु पकड़ने वाले ग्रिपर (gripper), वस्तु को संसाधित करने वाले कार्य औज़ार (process tool) और आसपास की जानकारी जुटाने वाले सेंसर में बाँटे जाते हैं। भुजा एक ही होने पर भी उसके सिरे का उपकरण बदल जाए, तो वह अलग-अलग मशीनों की तरह काम करती है।
इसके नाम में ‘इफेक्टर’ का अर्थ है ‘प्रभाव उत्पन्न करने वाला’। यह नाम इसलिए पड़ा क्योंकि यह वह अंतिम बिंदु है जहाँ भुजा की गति वस्तु में वास्तविक बदलाव लाती है। यह वह संपर्क बिंदु भी है जहाँ रोबोट सीधे बाहरी दुनिया से मिलता है।
पकड़ने के तरीके के अनुसार ग्रिपर के प्रकार
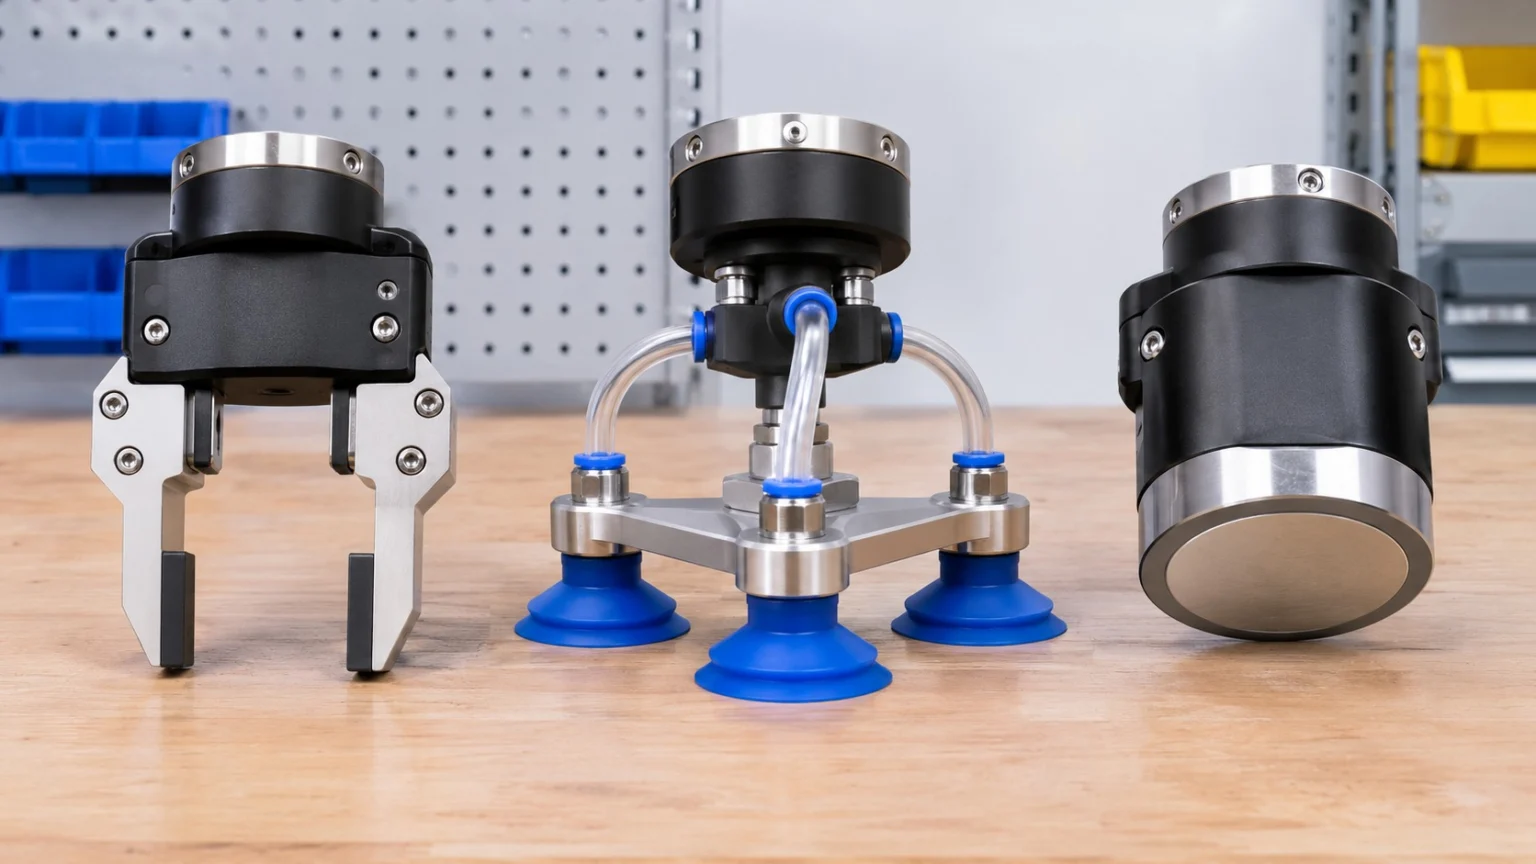
ग्रिपर वस्तुओं को पकड़ने और छोड़ने वाला एंड इफेक्टर है। वस्तु को थामने के तरीके के अनुसार इसे मुख्यतः तीन प्रकारों में बाँटा जाता है।
- यांत्रिक ग्रिपर (Mechanical Gripper): दो या अधिक उँगलियों या चिमटों से वस्तु को सीधे दबाकर पकड़ता है। इसका वह रूप आम है जिसमें दो उँगलियाँ समानांतर खुलती और बंद होती हैं। इसका अधिक उपयोग एक जैसे आकार और आकृति वाले पुर्ज़ों को स्थानांतरित करने के लिए होता है।
- निर्वात ग्रिपर (Vacuum Gripper): सक्शन कप के भीतर की हवा निकालकर उसे वस्तु की सतह से चिपकाता है। यह डिब्बों, काँच की चादरों और लोहे की चादरों जैसी वस्तुओं के लिए उपयुक्त है, जिनकी सतह सपाट होती है और हवा का रिसाव नहीं होने देती।
- चुंबकीय ग्रिपर (Magnetic Gripper): चुंबक के बल से लोहे की वस्तुओं को चिपकाकर पकड़ता है। इसका उपयोग इस्पात की चादरें स्थानांतरित करने में होता है और इसे लोहे के अलावा अन्य पदार्थों की वस्तुओं के लिए इस्तेमाल नहीं किया जा सकता।
उदाहरण के लिए, अंडों की एक ट्रे उठाने में उँगलियों से ज़ोर से पकड़ने पर अंडे टूटने का ख़तरा अधिक होता है, और सतह ऊबड़-खाबड़ होने के कारण सक्शन कप से भी हवा का रिसाव हो सकता है। इसलिए वस्तु के अनुरूप विशेष डिज़ाइन की ज़रूरत होती है, जैसे मुलायम सामग्री से बनी उँगलियाँ जो उसे घेरकर पकड़ें, या कई छोटे सक्शन कप। ग्रिपर चुनते समय यह भी जाँचना चाहिए कि वह कितने बल से पकड़ता है, उसकी उँगलियाँ कितनी खुलती हैं और एक बार की गति में कितना समय लगता है।
बिना पकड़े काम करने वाले कार्य औज़ार और सेंसर

हर एंड इफेक्टर वस्तु को पकड़ता ही हो, ऐसा नहीं है। संसाधन या निरीक्षण जैसे कार्यों के लिए वस्तु पर सीधे काम करने वाला उपकरण लगा देने पर रोबोटिक भुजा तुरंत एक विशेष कार्य की मशीन बन जाती है।
(1) कार्य औज़ार
इसके प्रमुख उदाहरण हैं वेल्डिंग टॉर्च, पेंट छिड़कने वाला स्प्रेयर, पेंच कसने वाला पेचकस और सतह को चिकना बनाने वाला घिसाई का औज़ार। ऐसे उपकरणों के लिए वस्तु को स्थानांतरित करने की अपेक्षा सतह के साथ एक समान गति और दूरी बनाए रखते हुए चलना अधिक महत्वपूर्ण होता है।
(2) सेंसर
कैमरा लगाकर उत्पाद की खरोंचें देखी जाती हैं या बल मापने वाला सेंसर लगाकर संपर्क की तीव्रता जाँची जाती है। उँगलियों के सिरों की संवेदना की तरह, भुजा को देखने और स्पर्श महसूस करने की क्षमता मिल जाती है।
केवल एक काम करने वाले विशेष औज़ार तेज़ और सरल होते हैं, लेकिन दूसरे कामों में इस्तेमाल नहीं किए जा सकते। इसके विपरीत, कई उँगलियों वाला बहुउद्देशीय हाथ तरह-तरह की वस्तुओं को संभाल सकता है, लेकिन उसे नियंत्रित करना कठिन होता है और उसकी कीमत भी अधिक होती है। इन दोनों के बीच संतुलन ढूँढ़ना एंड इफेक्टर के डिज़ाइन का मुख्य पहलू है।
हाल के समय में मुलायम सामग्री से बनी ऐसी उँगलियाँ भी इस्तेमाल की जा रही हैं जो वस्तु को घेरकर पकड़ती हैं। वे अलग-अलग आकृतियों वाली वस्तुओं को बल के नियंत्रण पर बहुत अधिक ध्यान दिए बिना भी कोमलता से पकड़ सकती हैं, इसलिए फल और खाद्य पदार्थ संभालने वाले कार्यस्थलों पर इनमें रुचि बढ़ रही है।
औज़ार बदलने का तरीका और चयन के मापदंड
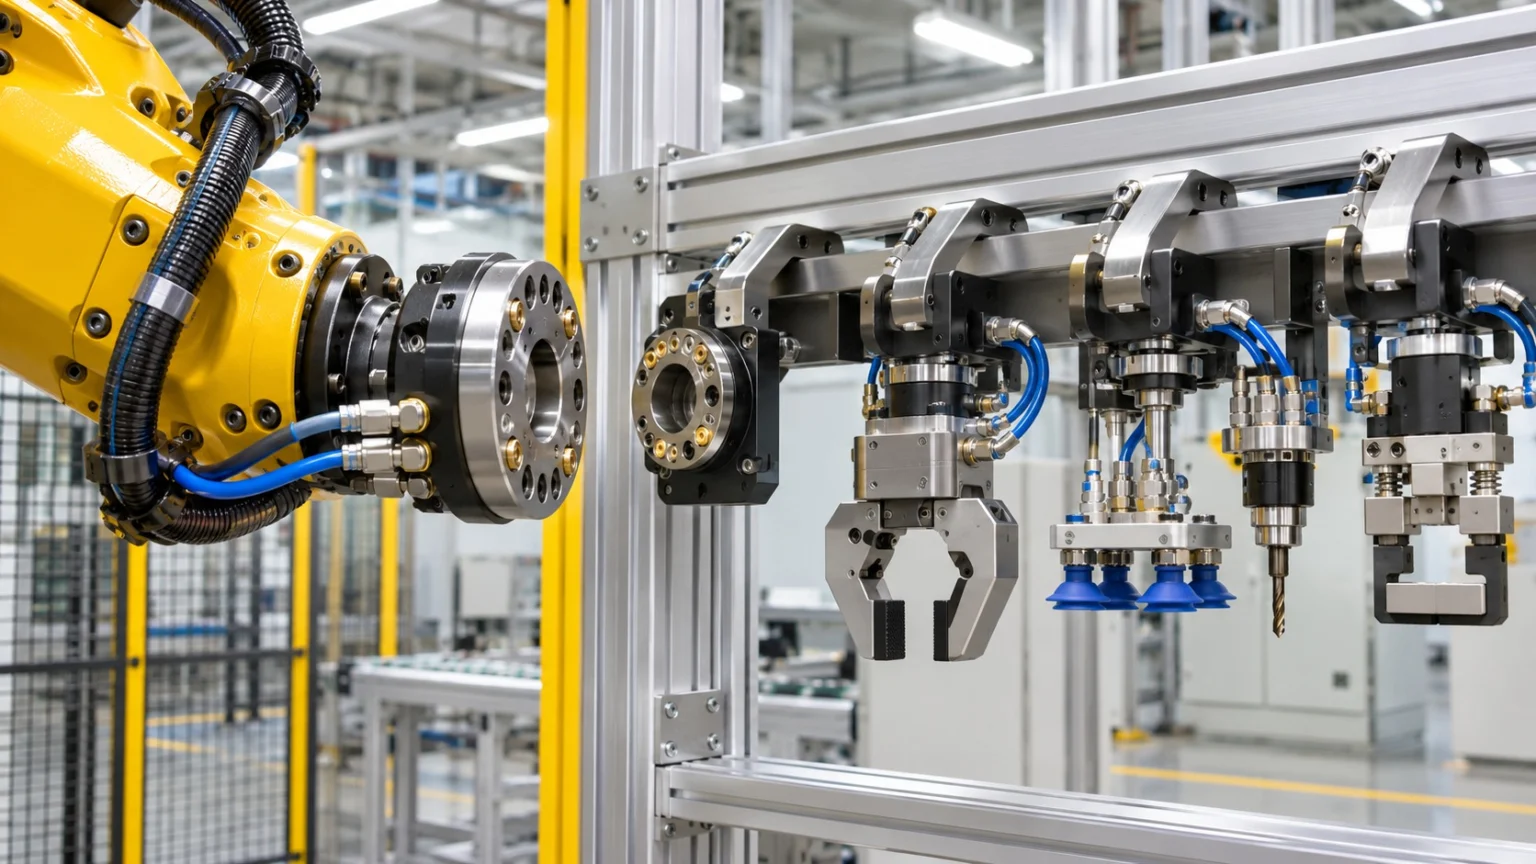
एक रोबोट को कई प्रक्रियाएँ सँभालनी हों, तो उसके औज़ार बदले जा सकने चाहिए। इसके लिए रोबोट की कलाई और औज़ार के बीच टूल चेंजर (Tool Changer) लगाने पर कोई व्यक्ति हाथ से या रोबोट स्वयं औज़ार बदल सकता है। यह चेंजर यांत्रिक जुड़ाव के साथ संपीड़ित वायु और विद्युत संकेतों के कनेक्शन भी जोड़ता है। इससे वही रोबोट सुबह वस्तुएँ उठाकर स्थानांतरित कर सकता है और दोपहर में पेंच कसने का काम कर सकता है।
रोबोट पर औज़ार लगाते समय कुछ मानकों का पालन भी करना होता है। अंतरराष्ट्रीय मानक ISO 9409-1 में कलाई की जुड़ाव सतह का व्यास, बोल्ट के छेदों की व्यवस्था और संख्या तथा स्थिति मिलाने वाले पिन के छेदों का स्थान निर्धारित है। इससे एक ही मानक वाली जुड़ाव सतहों पर अलग-अलग निर्माताओं के औज़ार भी समान तरीके से लगाए जा सकते हैं, और पिन के छेदों की वजह से दोबारा लगाने पर भी दिशा एक जैसी बनी रहती है। हालाँकि, यह मानक केवल जुड़ाव सतह के आयामों से संबंधित है; यह उठाए जा सकने वाले भार को निर्धारित नहीं करता।
(1) वस्तु का आकलन करें
सबसे पहले उसका आकार, आकृति और वज़न देखें, सतह चिकनी है या खुरदरी, और वह आसानी से टूट सकती है या नहीं, यह जाँचें।
(2) काम का आकलन करें
विचार करें कि कितनी तेज़ी से चलना है, वस्तु को कितनी सटीकता से रखना है और एक दिन में वही काम कितनी बार दोहराना है।
(3) परिवेश का आकलन करें
तेल, धूल या गर्मी की मौजूदगी और लोगों के पास काम करना है या नहीं, इसके अनुसार सुरक्षित और मज़बूत तरीका अलग होगा।
भुजा की सटीकता तभी सार्थक होती है जब उसके सिरे का उपकरण ठीक से काम करे। पहले वस्तु, काम और परिवेश को ध्यान में रखकर उपयुक्त हाथ चुनना ही एंड इफेक्टर के चयन का पहला कदम है।