गहरे समुद्र में डूबे जहाज़ की जाँच करना, विकिरण से भरे स्थान में खतरनाक पदार्थों को स्थानांतरित करना या हज़ारों किलोमीटर दूर मौजूद रोगी की सर्जरी करना ऐसे प्रमुख काम हैं जिनके लिए मनुष्य का स्वयं वहाँ पहुँचना कठिन होता है। लेकिन आज लोग सुरक्षित स्थान पर बैठे हुए ये काम कर रहे हैं।
इसका रहस्य उस तकनीक में है जो मनुष्य के हाथों और आँखों की क्षमता दूर स्थित मशीन तक पहुँचा देती है। संचालक हैंडल हिलाता है तो दूर मौजूद रोबोटिक भुजा भी उसी तरह हिलती है, और रोबोट के कैमरे तथा सेंसर जो देखते और महसूस करते हैं, वह जानकारी वापस मनुष्य तक पहुँचती है। मनुष्य द्वारा दूर से मशीन को सीधे चलाने की इस विधि को ‘दूरस्थ संचालन (Teleoperation)’ कहते हैं।
इस सामग्री में हम क्रम से देखेंगे कि विकिरण प्रयोगशालाओं में दूरस्थ संचालन की शुरुआत कैसे हुई, इसके मूल घटक क्या हैं, दूरी के कारण समय विलंब की समस्या कैसे उत्पन्न होती है, और आज ऑपरेशन कक्षों, गहरे समुद्र तथा अंतरिक्ष में इसका उपयोग किस तरह होता है।
मनुष्य के हाथों की पहुँच दूर तक बढ़ाने वाली तकनीक
विकिरण प्रयोगशाला में जन्मी यांत्रिक भुजा

दूरस्थ संचालन वाले रोबोटों की शुरुआत परमाणु अनुसंधान से हुई थी। रेडियोधर्मी पदार्थों को नंगे हाथों से नहीं छुआ जा सकता, लेकिन प्रयोग करने के लिए किसी को उन्हें सटीक ढंग से पकड़ना और स्थानांतरित करना पड़ता था।
(1) गोएर्ट्ज़ का मास्टर-स्लेव मैनिपुलेटर
अमेरिका की आर्गन राष्ट्रीय प्रयोगशाला के यांत्रिक अभियंता रेमंड गोएर्ट्ज़ (Raymond Goertz) ने 1948 में एक ऐसा मैनिपुलेटर तैयार किया जिसे सीसायुक्त काँच की दीवार के दूसरी ओर से चलाया जा सकता था, और 1949 में उसका पेटेंट कराया। जब कोई व्यक्ति बाहर से नियंत्रक भुजा को हिलाता था, तो विकिरण से सुरक्षित कक्ष के भीतर की भुजा ठीक उसी गति का अनुसरण करती थी।
(2) उँगलियों के सिरों का एहसास भी पहुँचाना
गोएर्ट्ज़ ने समझा कि आसानी से टूटने वाली वस्तुओं को सँभालने के लिए केवल आँखों से देखना पर्याप्त नहीं है। इसलिए उन्होंने ऐसी व्यवस्था बनाई जिसमें भीतर की भुजा पर लगने वाला बल नियंत्रक भुजा तक वापस पहुँचता था, ताकि व्यक्ति वस्तु को पकड़ने में लग रहा बल अपने हाथों से महसूस कर सके। 1954 से इसके उन्नत रूप का व्यावसायिक उत्पादन होने लगा और ये मैनिपुलेटर कई देशों के परमाणु प्रतिष्ठानों तक पहुँच गए।
(3) पहले एक कहानी में कल्पित उपकरण
इससे पहले, 1942 में रॉबर्ट हाइनलाइन (Robert Heinlein) ने अपनी लघुकथा ‘वाल्डो (Waldo)’ में ऐसे यांत्रिक हाथों का वर्णन किया था जो मनुष्य के हाथों की हरकतों का अनुसरण करते थे। इसके बाद दूरस्थ संचालन में इस्तेमाल होने वाले यांत्रिक हाथों को ‘वाल्डो’ कहने का चलन शुरू हुआ।
दूरस्थ संचालन के चार घटक

दूरस्थ संचालन प्रणालियाँ देखने में अलग-अलग हो सकती हैं, लेकिन उनकी मूल संरचना मिलती-जुलती होती है। एक ओर मनुष्य और दूसरी ओर रोबोट होता है, और उनके बीच आने-जाने वाले संकेत दोनों को जोड़ते हैं।
- मास्टर उपकरण (Master Device): वह हैंडल, जॉयस्टिक या नियंत्रक भुजा जिसे संचालक सीधे पकड़कर हिलाता है।
- स्लेव रोबोट (Slave Robot): दूर स्थित कार्यस्थल पर मास्टर उपकरण की गति का अनुसरण करके वास्तव में काम करने वाला रोबोट।
- संचार माध्यम (Communication Channel): दोनों के बीच आदेश और जानकारी पहुँचाने वाले तार, प्रकाशीय संचार नेटवर्क या बेतार रेडियो तरंगें।
- प्रतिक्रिया (Feedback): वह जानकारी जो कार्यस्थल के दृश्य, ध्वनि और रोबोट पर लगने वाले बल को वापस मनुष्य तक पहुँचाती है।
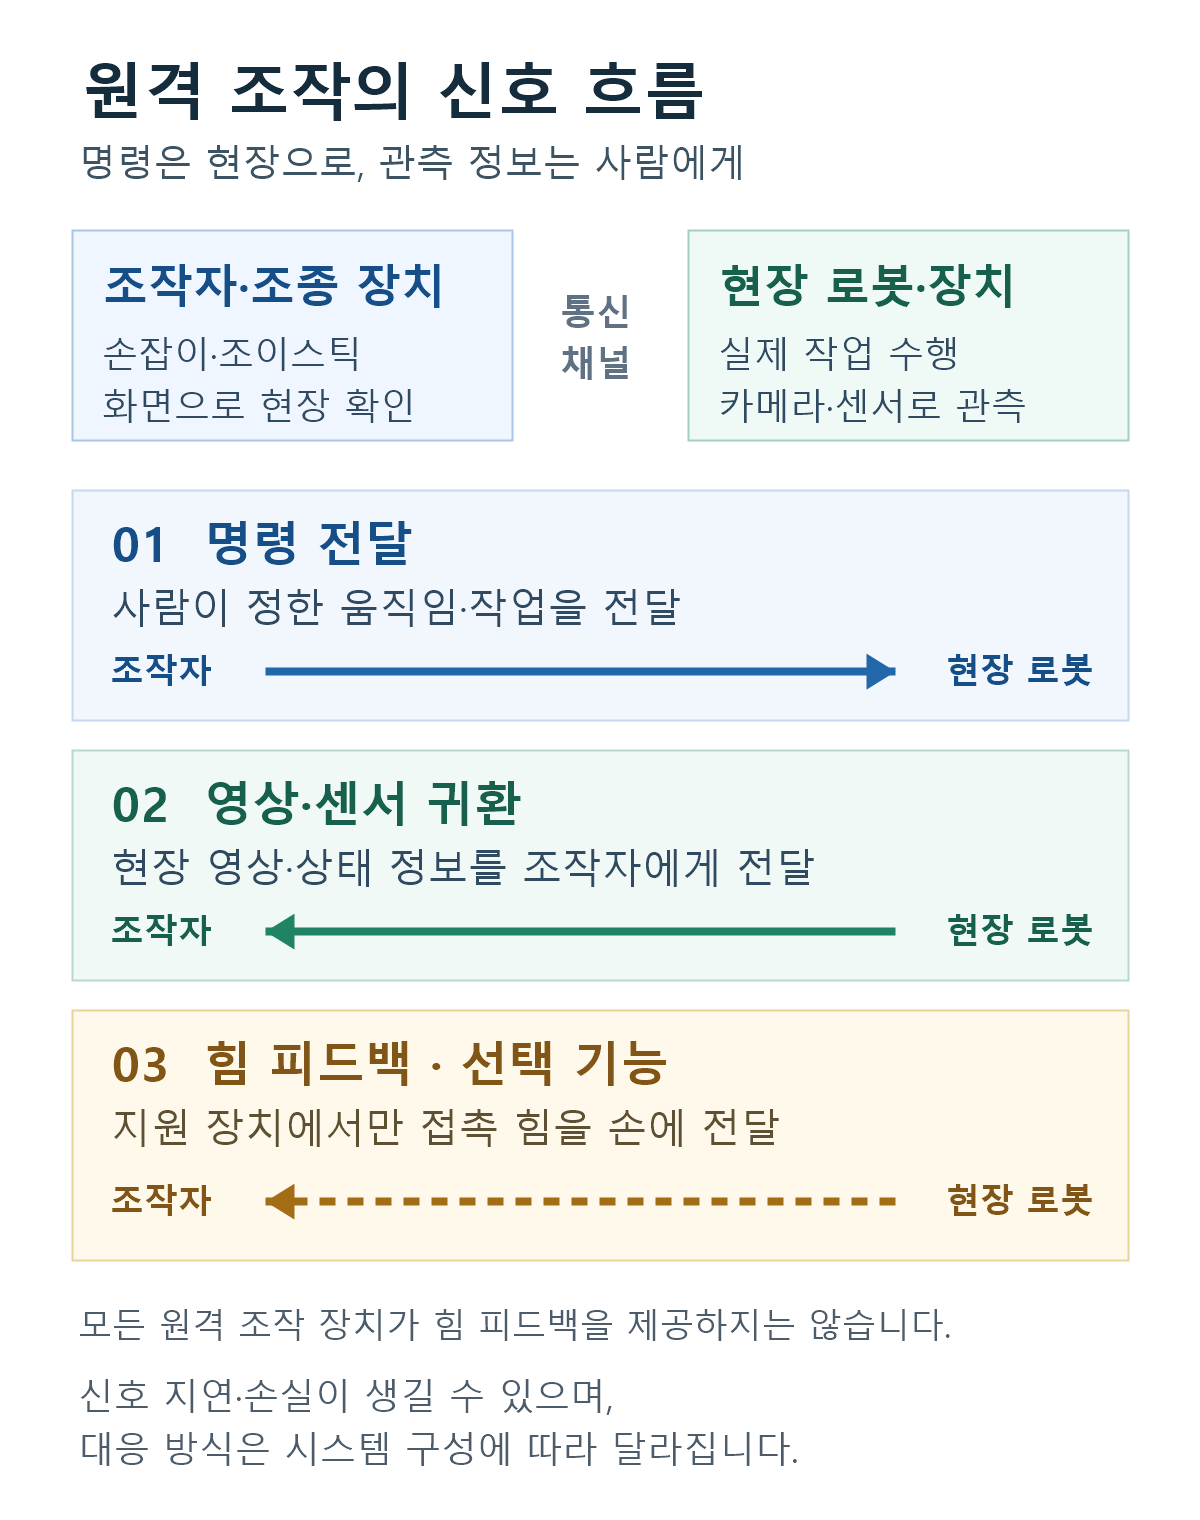
विशेष रूप से, रोबोट पर लगने वाले बल को मास्टर उपकरण तक वापस पहुँचाने की विधि को द्विदिशीय नियंत्रण (Bilateral Control) कहते हैं। इस एहसास के सहारे ही मनुष्य इतनी बारीकी से संचालन कर सकता है कि, उदाहरण के लिए, अंडे पर केवल उतना ही बल लगाए जिससे वह टूटे नहीं।
इससे एक कदम आगे बढ़कर, सिर पर पहने जाने वाले डिस्प्ले और स्पर्श उपकरणों के ज़रिए संचालक को ऐसा एहसास दिलाना कि वह स्वयं कार्यस्थल पर मौजूद है, दूरस्थ उपस्थिति (Telepresence) कहलाता है। गोएर्ट्ज़ ने भी सिर पर पहना जाने वाला शुरुआती डिस्प्ले बनाकर इस विचार का आरंभिक दौर में ही परीक्षण किया था।
दूरी से पैदा होने वाला समय विलंब

दूरस्थ संचालन में सबसे कठिन चुनौती स्वयं दूरी है। जब संकेतों को आने-जाने में समय लगता है, तो व्यक्ति स्क्रीन पर जो देख रहा होता है, वह बीत चुके क्षण का दृश्य होता है और हाथ हिलाने का परिणाम भी देर से दिखाई देता है।
(1) चंद्रमा पर दूरस्थ वाहन संचालन
1970 में सोवियत संघ का लुनोखोद 1 (Lunokhod 1) एक चंद्र अन्वेषण वाहन था जिसे पृथ्वी पर मौजूद चालक वास्तविक समय में चलाते थे। प्रकाश की गति से भी संकेतों को आने-जाने में लगभग 2.5 सेकंड लगते थे, इसलिए चालकों को देर से पहुँचने वाले दृश्य देखकर सावधानी से वाहन चलाना पड़ता था।
(2) मंगल पर सीधे संचालन की कठिनाई
पृथ्वी से मंगल की दूरी के अनुसार, संकेतों को केवल एक दिशा में पहुँचने में ही कुछ मिनटों से लेकर 20 मिनट से अधिक तक का समय लगता है। इसलिए मंगल के अन्वेषण वाहन इस तरह काम करते हैं कि पृथ्वी पर मौजूद टीम उस दिन के कार्यों की योजना पहले से बनाकर भेजती है और रोबोट सहेजे गए आदेशों को स्वयं पूरा करता है।
(3) मनुष्य तय करे लक्ष्य, रोबोट सँभाले बारीक गतिविधियाँ
इस तरह मनुष्य लक्ष्य और मार्ग तय करता है, जबकि बाधाओं से बचने जैसी बारीक गतिविधियाँ रोबोट स्वयं सँभालता है। इस विधि को पर्यवेक्षी नियंत्रण (Supervisory Control) कहते हैं। विलंब जितना लंबा होता है, रोबोट की ज़िम्मेदारी उतनी ही बढ़ती जाती है।
ऑपरेशन कक्षों और गहरे समुद्र से अंतरिक्ष तक

आज दूरस्थ संचालन लगभग हर ऐसी जगह पहुँच चुका है जहाँ मनुष्य का पहुँचना कठिन है। इसकी वजह यह है कि दूरी अधिक होने या वातावरण खतरनाक होने पर भी मनुष्य की निर्णय क्षमता और कुशलता को ज्यों का त्यों वहाँ पहुँचाया जा सकता है।
(1) अटलांटिक के पार की गई सर्जरी
2001 वर्ष के 9वें महीने की 7 तारीख को फ्रांस के प्रोफेसर ज़ाक मारेस्को (Jacques Marescaux) की टीम ने अमेरिका के न्यूयॉर्क से सर्जिकल रोबोट चलाकर लगभग 6,230 किलोमीटर दूर फ्रांस के स्ट्रासबुर्ग में मौजूद 68 वर्षीय रोगी का पित्ताशय निकाला। अटलांटिक को पहली बार अकेले पार करने वाले विमानचालक के नाम पर इसे ‘लिंडबर्ग सर्जरी’ कहा जाता है।
(2) वह समुद्र जहाँ गोताखोर नहीं जा सकते
दूरस्थ संचालित पनडुब्बी यान ऐसे समुद्री क्षेत्रों में समुद्रतल की संरचनाओं की मरम्मत करते हैं और डूबे जहाज़ों की जाँच करते हैं जो मनुष्य के गोता लगाने के लिए बहुत गहरे या खतरनाक होते हैं। टाइटैनिक के मलबे की जाँच में भी ऐसे पनडुब्बी यानों का उपयोग किया गया था।
(3) अंतरिक्ष स्टेशन की दो भुजाएँ
अंतरराष्ट्रीय अंतरिक्ष स्टेशन पर डेक्स्टर (Dextre) नाम का दो भुजाओं वाला रोबोट है। यह अंतरिक्ष यात्रियों को जोखिम भरी अंतरिक्ष चहलकदमी किए बिना बाहरी उपकरणों पर काम करने में मदद करता है।
दूरस्थ संचालन को मनुष्य की जगह रोबोट लगाने वाली तकनीक कहने से अधिक उपयुक्त यह कहना होगा कि यह मनुष्य के हाथों और आँखों की पहुँच उन स्थानों तक बढ़ाती है जहाँ वह स्वयं नहीं जा सकता। इस सहयोग में मनुष्य निर्णय लेता है और मशीन जोखिम उठाती है, जिससे हम अधिक गहरी और अधिक दूर की जगहों पर काम कर पाने लगे हैं।
मनुष्य की इंद्रियों और मशीन के शरीर को एक साथ जोड़ना ही दूर से भी काम करने वाले रोबोट बनाने की दिशा में रोबोटिकी का पहला कदम है।