
새롭지만 낯설지 않게, 마야 원칙(Most Advanced Yet Acceptable)
오래 잠든 뒤 깨어나는 연구, 잠자는 숲속의 미녀 논문(Sleeping Beauty in Science)
장난감 가게에서 비탈진 판 위에 작은 인형을 올려놓으면, 태엽도 건전지도 없는데 뒤뚱뒤뚱 한 걸음씩 내려가는 모습을 본 적이 있으신가요? 누가 조종하지 않아도 다리가 번갈아 앞으로 나가고, 비탈이 끝나면 그제야 멈춥니다. 단순한 장난감처럼 보이지만, 이 안에는 사람이 걷는 방식에 관한 중요한 비밀이 숨어 있습니다.
로봇공학자들은 이 원리를 진지하게 연구해 모터와 제어기 없이 중력과 관성만으로 걷는 기계를 만들었습니다. 몸의 모양과 무게 배치만 잘 맞추면 걷기가 저절로 일어난다는 생각, 그것이 바로 ‘수동 동역학 보행(Passive Dynamic Walking)’입니다.
본 자료에서는 수동 동역학 보행의 뜻과 탄생 배경부터, 기계가 저절로 걷게 되는 원리, 평지를 걷는 로봇으로 이어진 사례, 그리고 이 연구가 남긴 의미와 한계까지 차례로 살펴보겠습니다.
힘을 빼고 걷는 기술, 수동 동역학 보행의 원리와 발전
수동 동역학 보행이란 무엇인가?
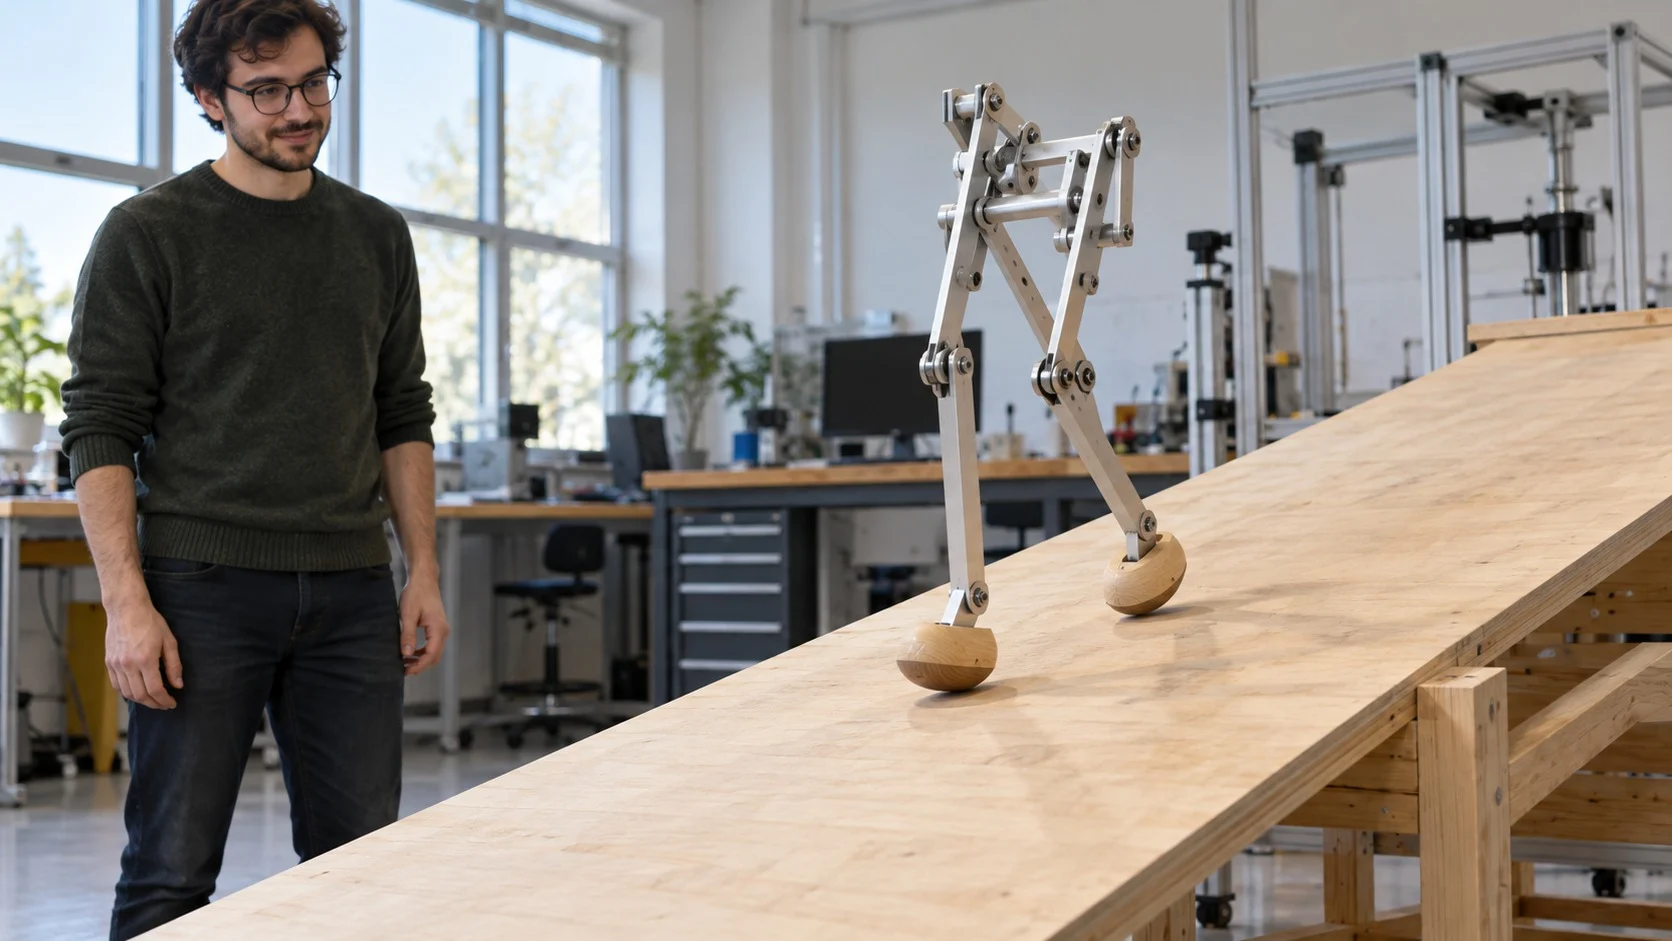
수동 동역학 보행은 관절마다 모터를 달아 각도를 하나하나 정하는 대신, 다리와 몸의 물리적 성질이 걸음걸이를 만들어 내도록 하는 방식입니다. 여기서 ‘수동’은 기계가 스스로 힘을 내지 않는다는 뜻입니다.
(1) 맥기어의 실험
1990년 캐나다 사이먼 프레이저 대학교의 태드 맥기어(Tad McGeer)는 국제 학술지에 「수동 동역학 보행」이라는 논문을 발표했습니다. 그는 완만한 비탈에서 한 번 출발시키면 별다른 제어나 에너지 공급 없이도 사람과 꽤 비슷한 걸음으로 안정되게 걸어 내려가는 두 다리 기계를 만들어 보였습니다.
(2) 주류 방식과의 차이
당시 대부분의 걷는 로봇은 모든 관절 각도를 매 순간 정밀하게 제어했습니다. 반면 수동 동역학 보행기는 어떤 관절도 직접 제어하지 않습니다. 단단한 부품과 관절만으로 이루어진 기계가 걷는다는 점이 연구자들을 놀라게 했습니다.
(3) 장난감에서 연구로
맥기어는 논문 첫머리에 비탈을 걸어 내려가는 두 다리 장난감 그림을 실었습니다. 이런 장난감은 오래전부터 있었지만, 그 움직임을 물리 법칙으로 분석해 걸음의 주기와 안정성을 계산하고 로봇 설계의 실마리로 삼은 것이 맥기어 연구의 의미입니다.
기계가 저절로 걷게 되는 원리
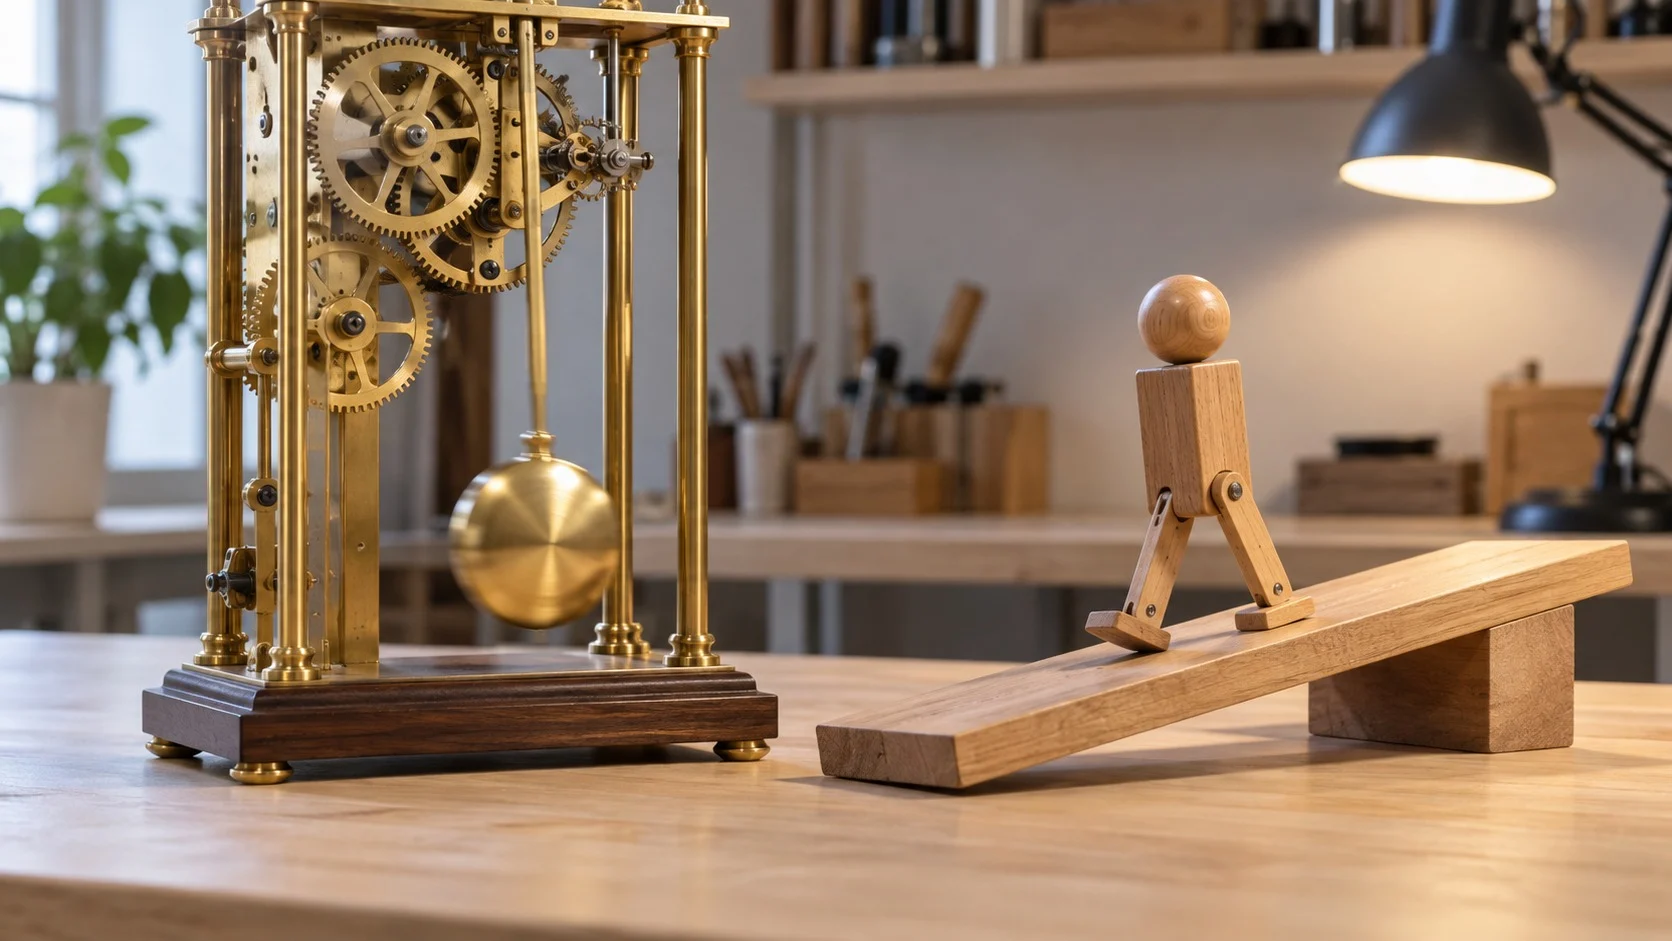
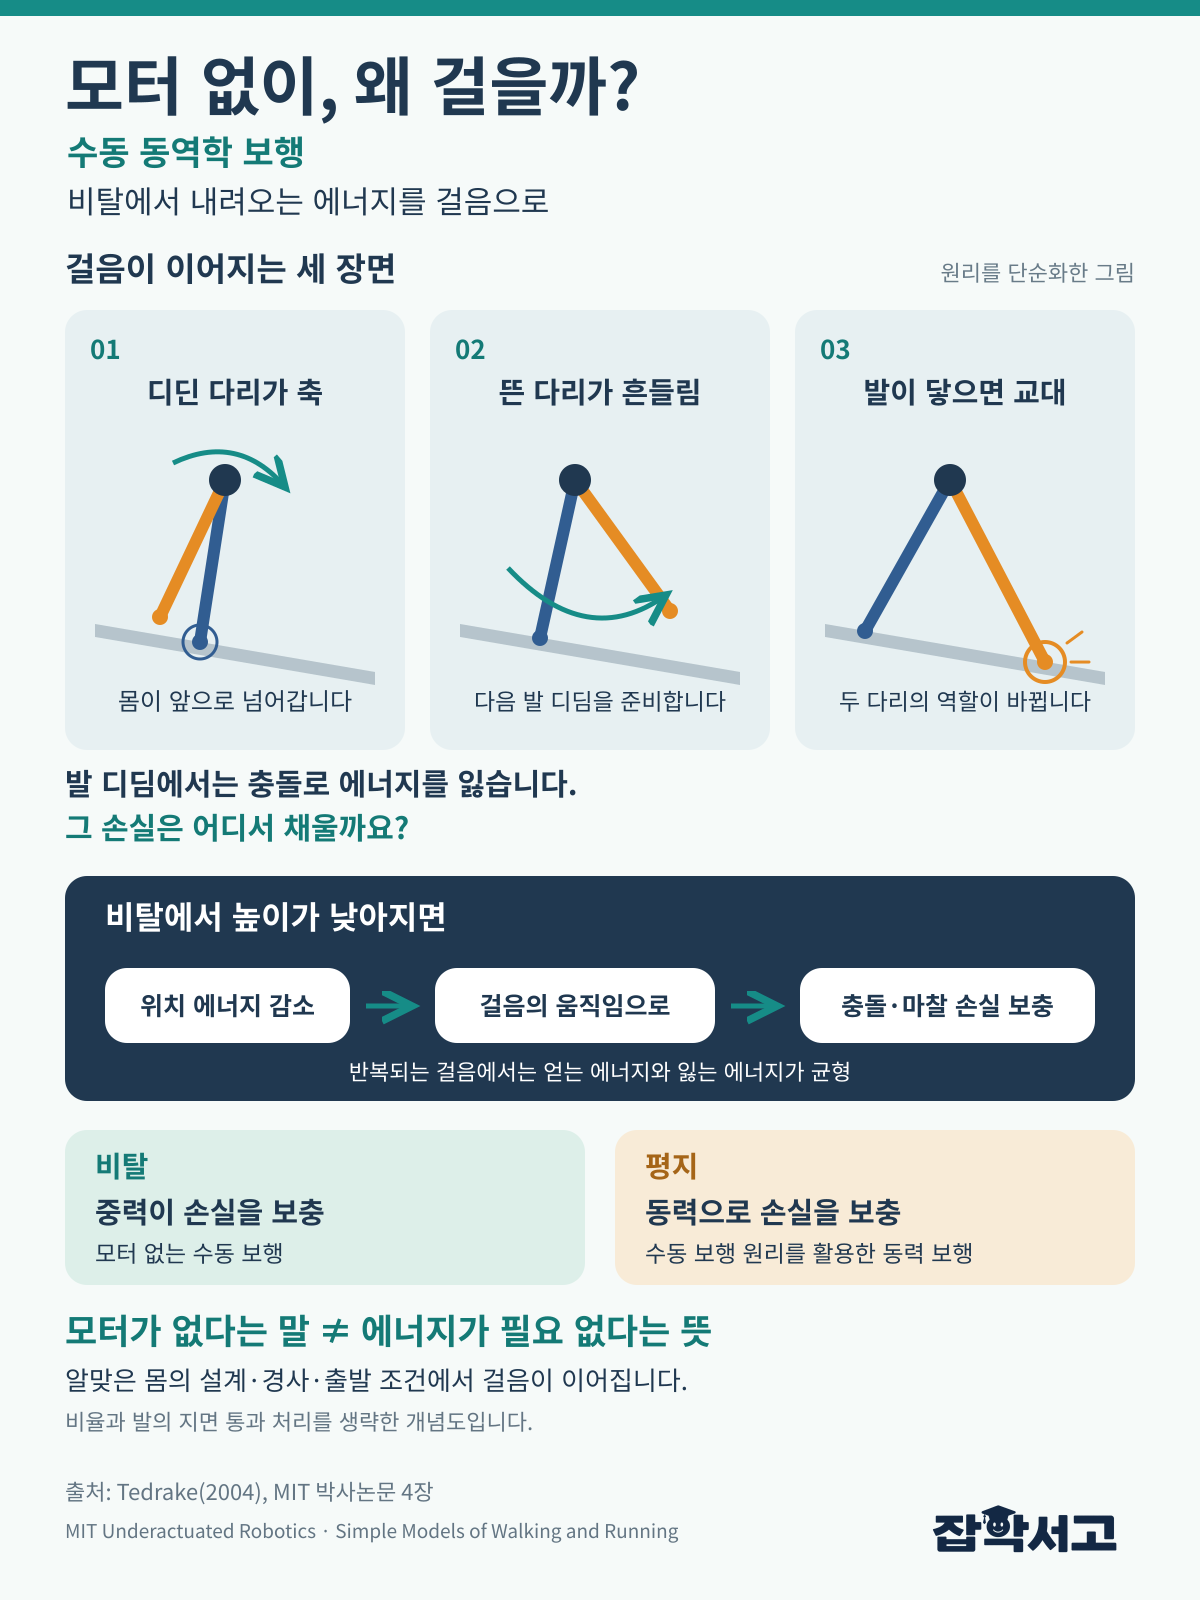
수동 보행기가 비탈을 내려가는 동안 걸음은 몇 가지 물리 현상이 맞물려 이어집니다.
- 거꾸로 선 진자(Inverted Pendulum): 땅을 디딘 다리는 발을 중심으로 몸을 앞으로 넘기며 둥근 호를 그립니다.
- 흔들리는 진자(Swinging Pendulum): 땅에서 뜬 다리는 엉덩이 관절에 매달린 시계추처럼 저절로 앞으로 흔들려 나갑니다.
- 발 디딤 충돌(Heel Strike): 앞발이 땅에 닿을 때 에너지가 조금 사라지고, 두 다리의 역할이 서로 바뀝니다.
(1) 중력이 채우는 에너지
발이 땅에 닿을 때마다 잃는 에너지는 비탈을 조금씩 내려가며 얻는 위치 에너지로 채워집니다. 잃는 양과 얻는 양이 맞아떨어지면 걸음은 일정한 박자로 계속됩니다.
(2) 스스로 돌아오는 걸음
다리 길이, 무게 중심, 발바닥의 둥근 정도가 알맞으면 살짝 흔들려도 몇 걸음 안에 원래 박자로 돌아옵니다. 안정성이 제어기가 아니라 몸의 설계에서 나오는 셈입니다.
그네를 떠올리면 쉽습니다. 그네를 탈 때 우리는 줄을 손으로 끌어당겨 움직이지 않고, 알맞은 순간에 무릎을 살짝 굽혔다 펴기만 합니다. 그네가 본래 지닌 흔들리는 박자에 힘을 보태는 것입니다. 수동 보행기도 몸이 원래 흔들리려는 박자에 맞춰 걷습니다.
비탈을 넘어 평지로, 걷는 로봇의 진화
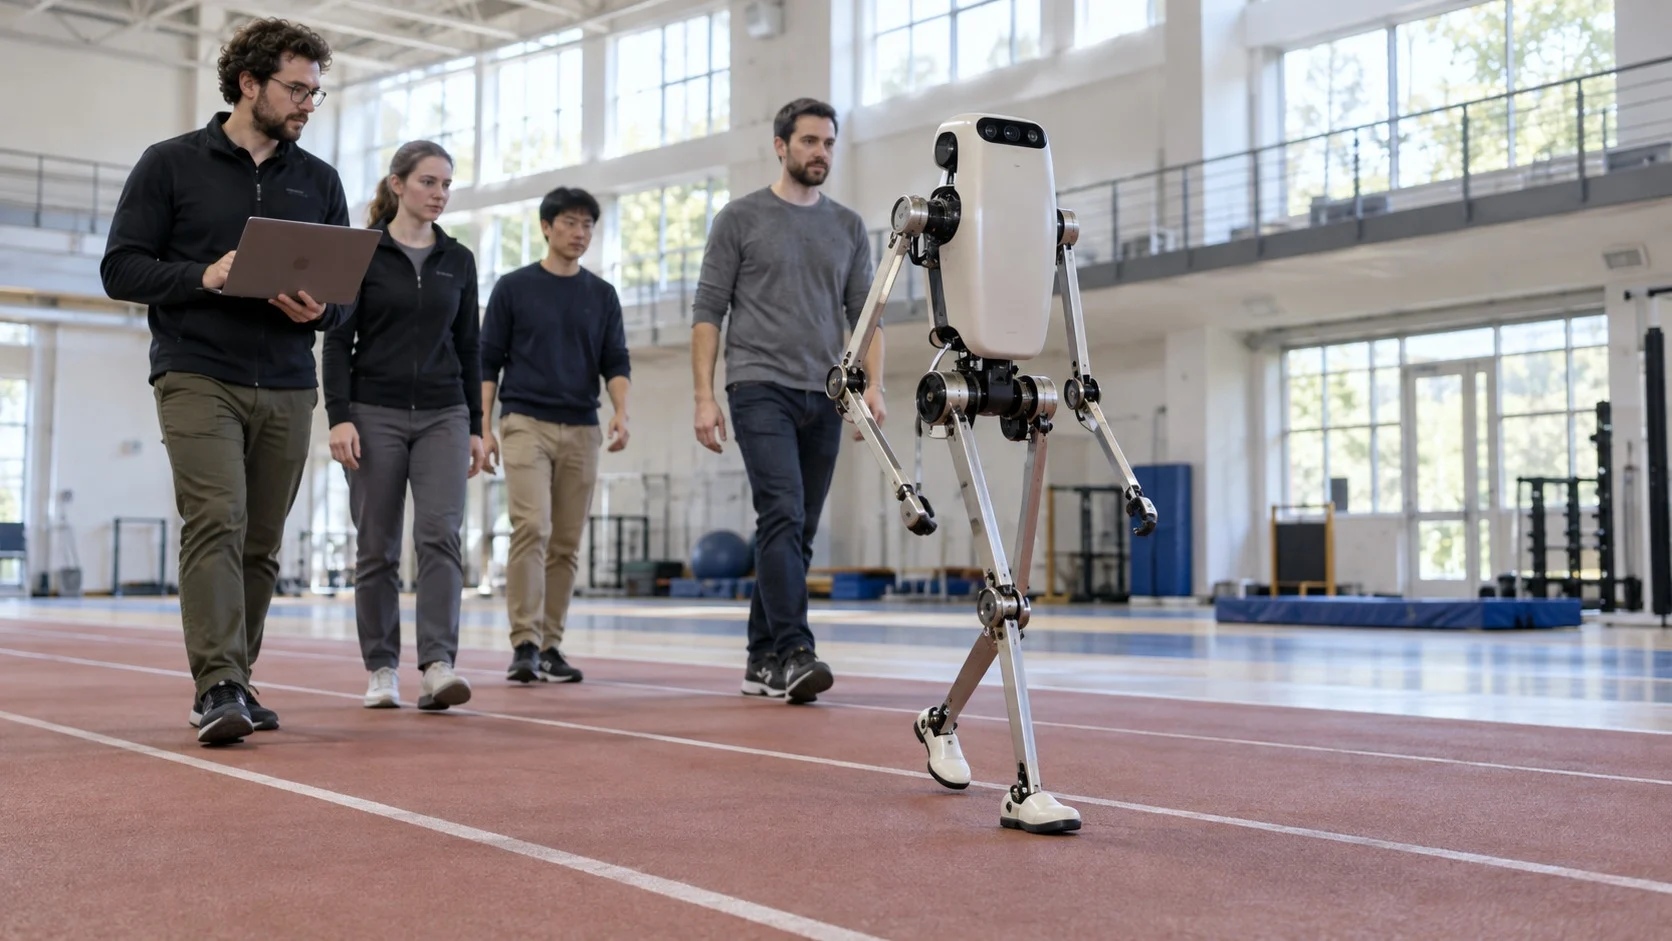
수동 보행기의 가장 큰 한계는 비탈이 있어야만 걷는다는 점이었습니다. 연구자들은 중력 대신 작은 동력을 더해 이 문제를 풀었습니다.
(1) 2005년 세 대의 로봇
2005년 미국 코넬 대학교, 네덜란드 델프트 공과대학교, 미국 매사추세츠 공과대학교(MIT) 연구진은 학술지 『사이언스(Science)』에 평지를 걷는 세 로봇을 함께 발표했습니다. 모두 수동 보행기를 바탕으로 최소한의 동력만 더한 로봇이었습니다.
(2) 사람만큼 적게 쓰는 에너지
코넬 로봇은 한쪽 발이 땅에 닿으면 반대쪽 발목이 땅을 밀어 주는 것 말고는 거의 힘을 쓰지 않았습니다. 무게와 이동 거리를 고려한 에너지 소모가 사람 걸음과 비슷한 수준이었고, 같은 기준으로 어림한 혼다 아시모(ASIMO)의 에너지 소모는 그보다 열 배 이상 많았습니다.
(3) 오래 걷는 로봇
같은 코넬 대학교 앤디 루이나(Andy Ruina) 교수 연구실의 로봇 레인저(Ranger)는 단순한 보행 모형을 바탕으로 만들어졌습니다. 이 로봇은 2011년 5월 한 번 충전으로 30시간 49분 동안 18만 6천여 걸음을 걸어 약 65km를 이동했습니다.
수동 동역학 보행이 남긴 의미와 한계
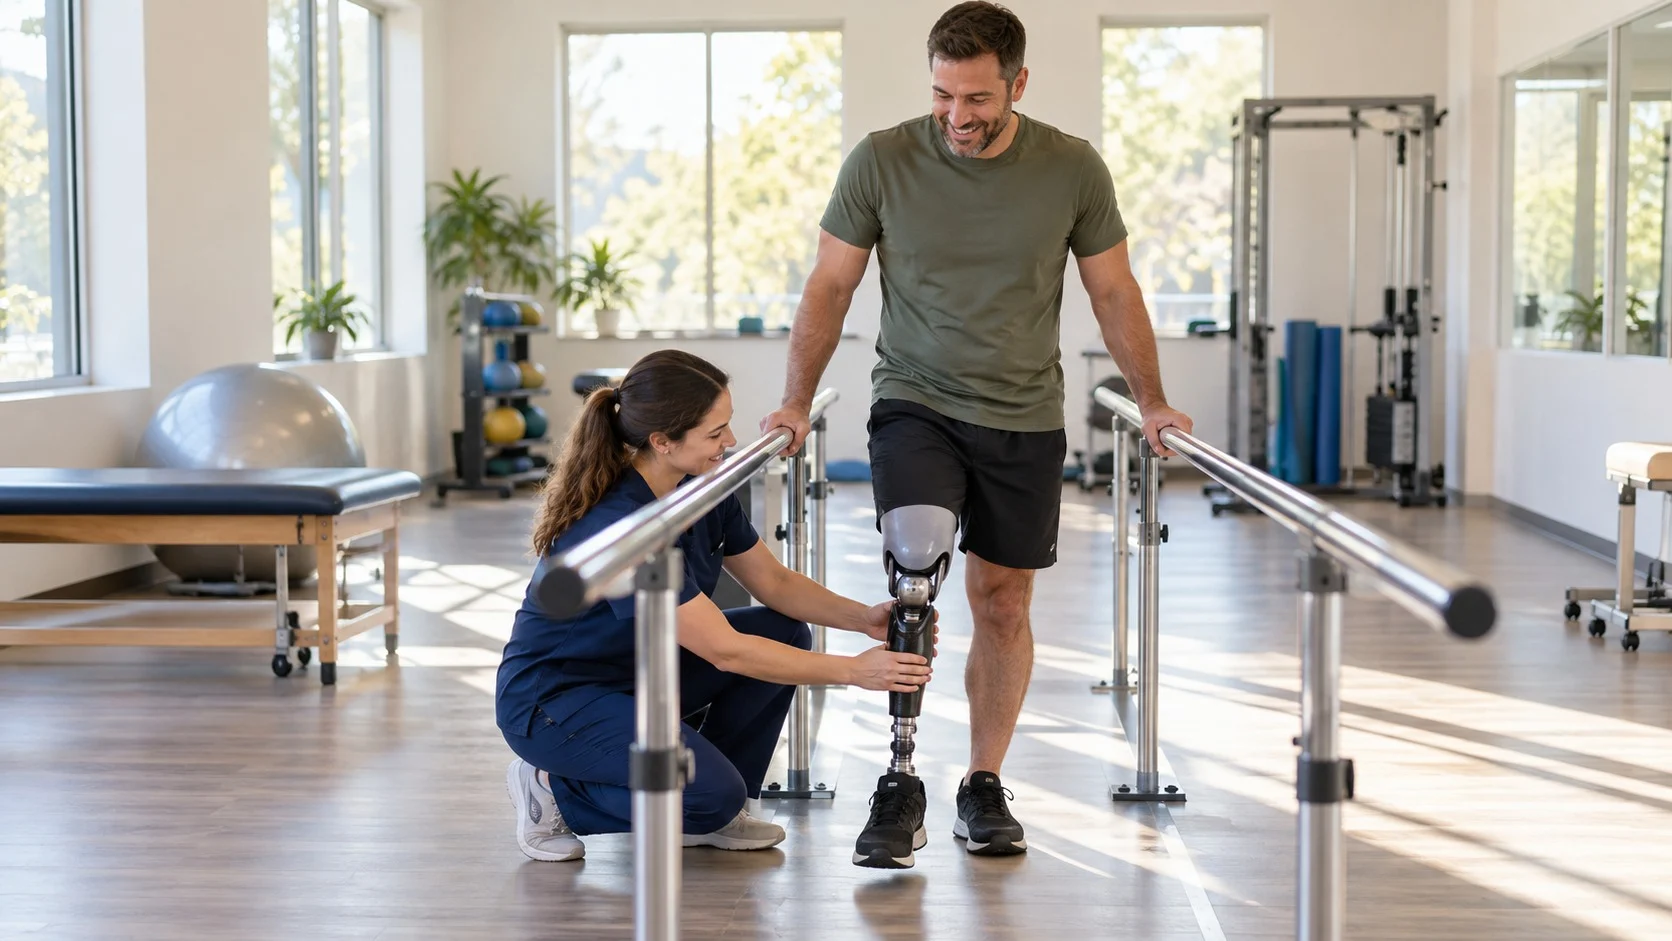
수동 동역학 보행은 걷는 로봇을 만드는 기술이면서 동시에 사람의 걸음을 이해하는 창이기도 합니다.
(1) 사람 걸음의 모형
사람도 걸을 때 다리를 근육으로 하나하나 밀어 보내기보다 흔들리는 성질을 상당 부분 활용합니다. 그래서 이 연구는 의족과 재활 기기, 몸에 입는 보조 장치를 설계하는 데 참고가 되고 있습니다.
(2) 남은 과제
다만 이런 로봇은 울퉁불퉁한 길, 계단, 갑작스러운 방향 전환에 약합니다. 그래서 오늘날에는 몸의 자연스러운 흔들림을 살리면서 필요한 순간에만 제어를 더하는 방식이 함께 연구되고 있습니다.
(3) 영 모멘트 점 방식과의 비교
발바닥 아래에서 힘의 균형점을 계속 계산하며 넘어지지 않게 걷는 영 모멘트 점(Zero Moment Point) 방식은 안정적이지만 에너지를 많이 씁니다. 수동 동역학 보행은 매 걸음 살짝 넘어지고 다시 받아 내는 방식이라 효율이 높습니다. 두 방식은 서로의 단점을 보완하는 관계에 가깝습니다.
수동 동역학 보행은 똑똑한 제어가 언제나 정답은 아니라는 점을 보여 줍니다. 몸을 잘 설계하면 일의 상당 부분을 물리 법칙이 대신 맡아 줍니다.
모든 움직임을 붙잡으려 하기보다 몸이 지닌 자연스러운 흐름을 믿고 맡기는 것, 그것이 가볍고 효율적인 로봇 설계의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.