你有没有在玩具店见过这样的情景:把一个小玩偶放到倾斜的木板上,它没有发条也没有电池,却一摇一摆地一步步走下去?没有人操控,它的双腿也会交替向前迈,直到斜坡尽头才停下。它看似只是个简单的玩具,里面却藏着关于人类走路方式的重要秘密。
机器人学家认真研究了这一原理,造出了不用电机和控制器、只靠重力和惯性就能行走的机器。只要身体的形状和重量分布配合得当,行走就会自然发生——这种想法就是“被动动力学行走(Passive Dynamic Walking)”。
本文将依次介绍被动动力学行走的含义与诞生背景、机器自行走动的原理、发展到在平地行走的机器人的案例,以及这项研究留下的意义与局限。
放松力气走路的技术:被动动力学行走的原理与发展
什么是被动动力学行走?
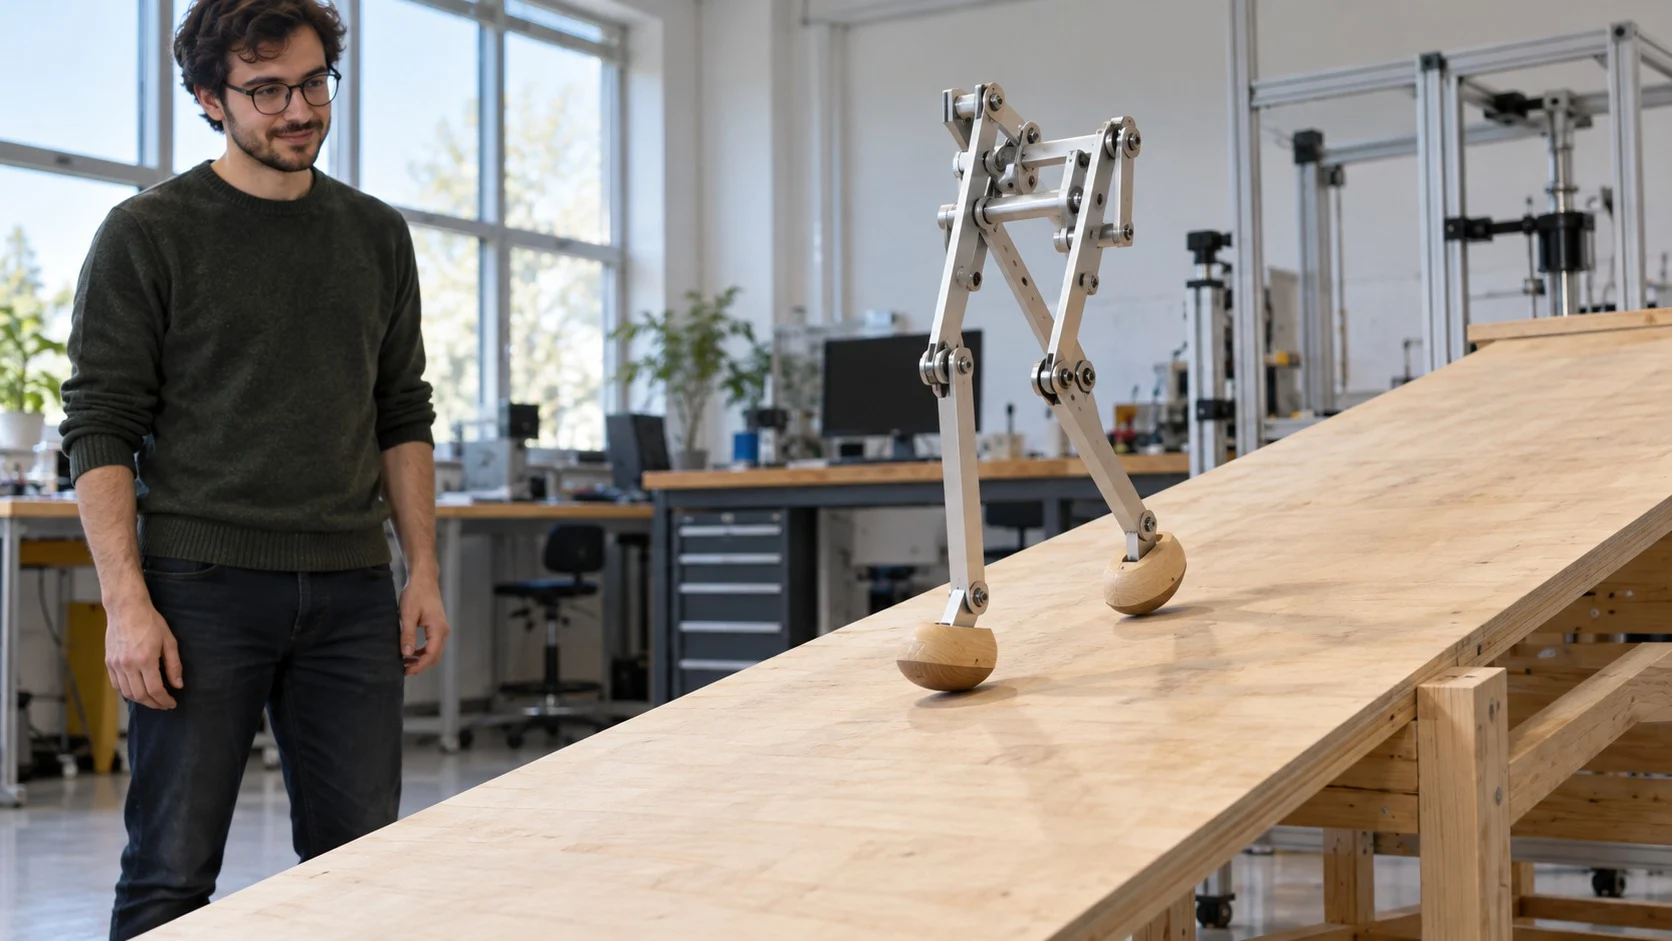
被动动力学行走不是在每个关节上安装电机、逐一设定角度,而是让腿和身体的物理性质自己形成步态。这里的“被动”是指机器自身不产生动力。
(1)麦吉尔的实验
1990年,加拿大西蒙菲莎大学的塔德·麦吉尔(Tad McGeer)在一份国际学术期刊上发表了题为《被动动力学行走》的论文。他展示了一台双腿机器:只要在平缓的斜坡上让它起步,无需特别的控制或能量供给,它就能以与人颇为相似的步态稳定地走下去。
(2)与主流方式的区别
当时,大多数步行机器人都要在每一刻精确控制所有关节的角度。相比之下,被动动力学步行机不直接控制任何一个关节。一台只由刚性部件和关节组成的机器竟然能够走路,这让研究人员大为惊讶。
(3)从玩具到研究
麦吉尔在论文开头附上了一幅走下斜坡的双腿玩具的插图。这类玩具早已有之,但麦吉尔研究的意义在于用物理定律分析它们的运动,计算步伐的周期和稳定性,并将其作为机器人设计的线索。
机器自行走动的原理
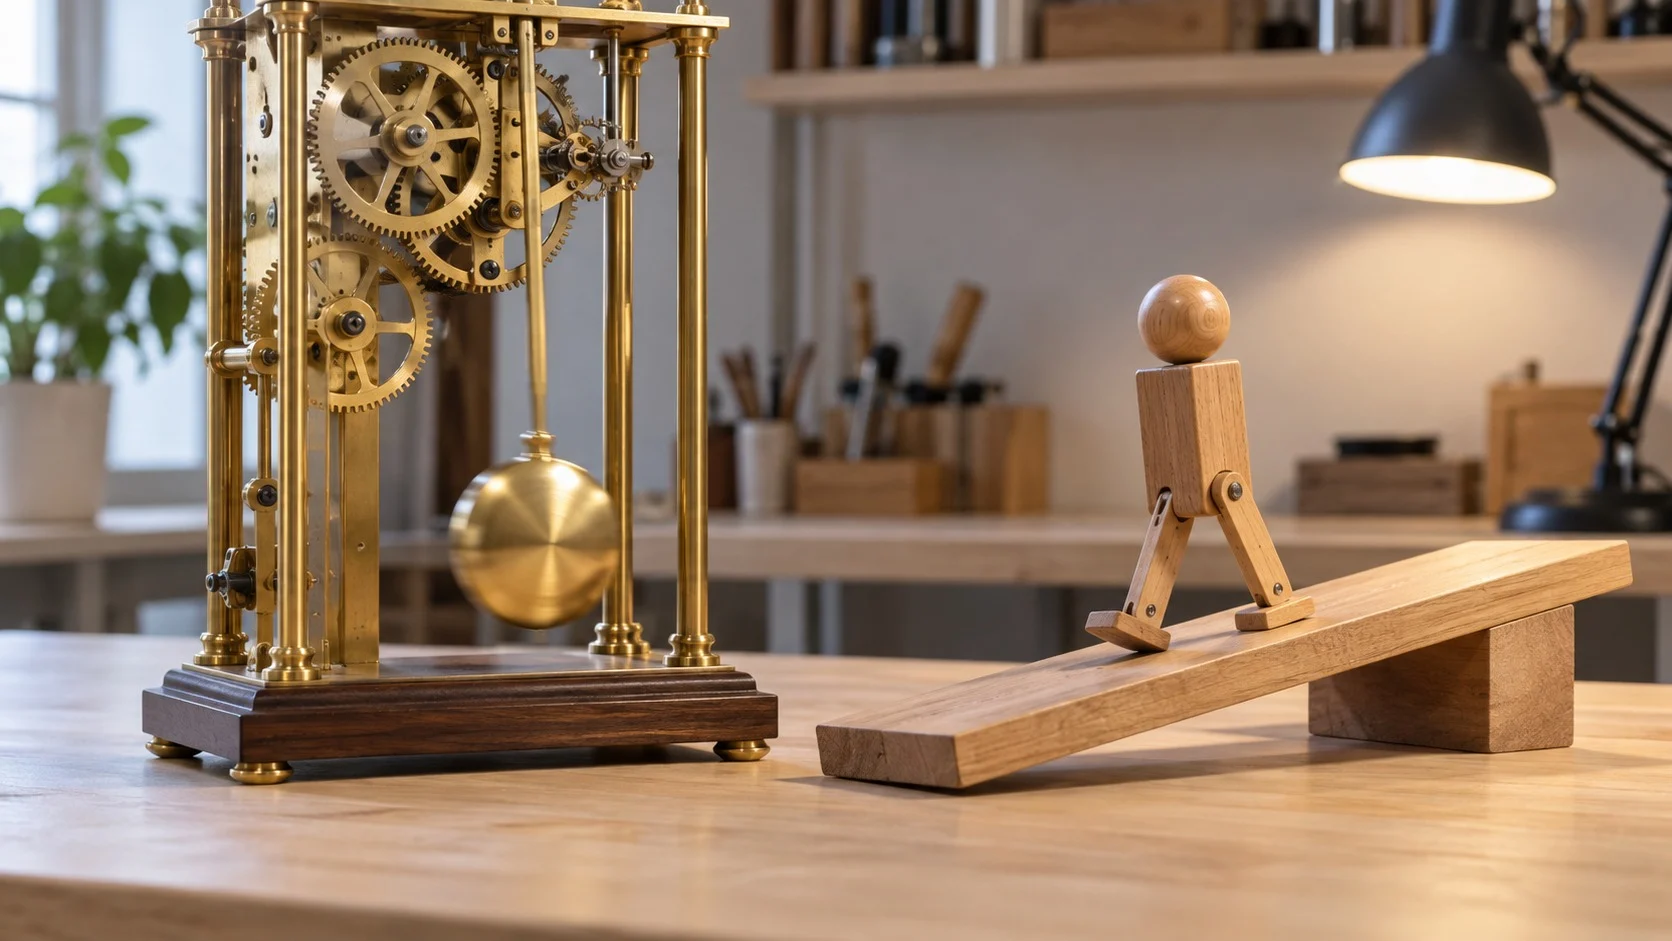
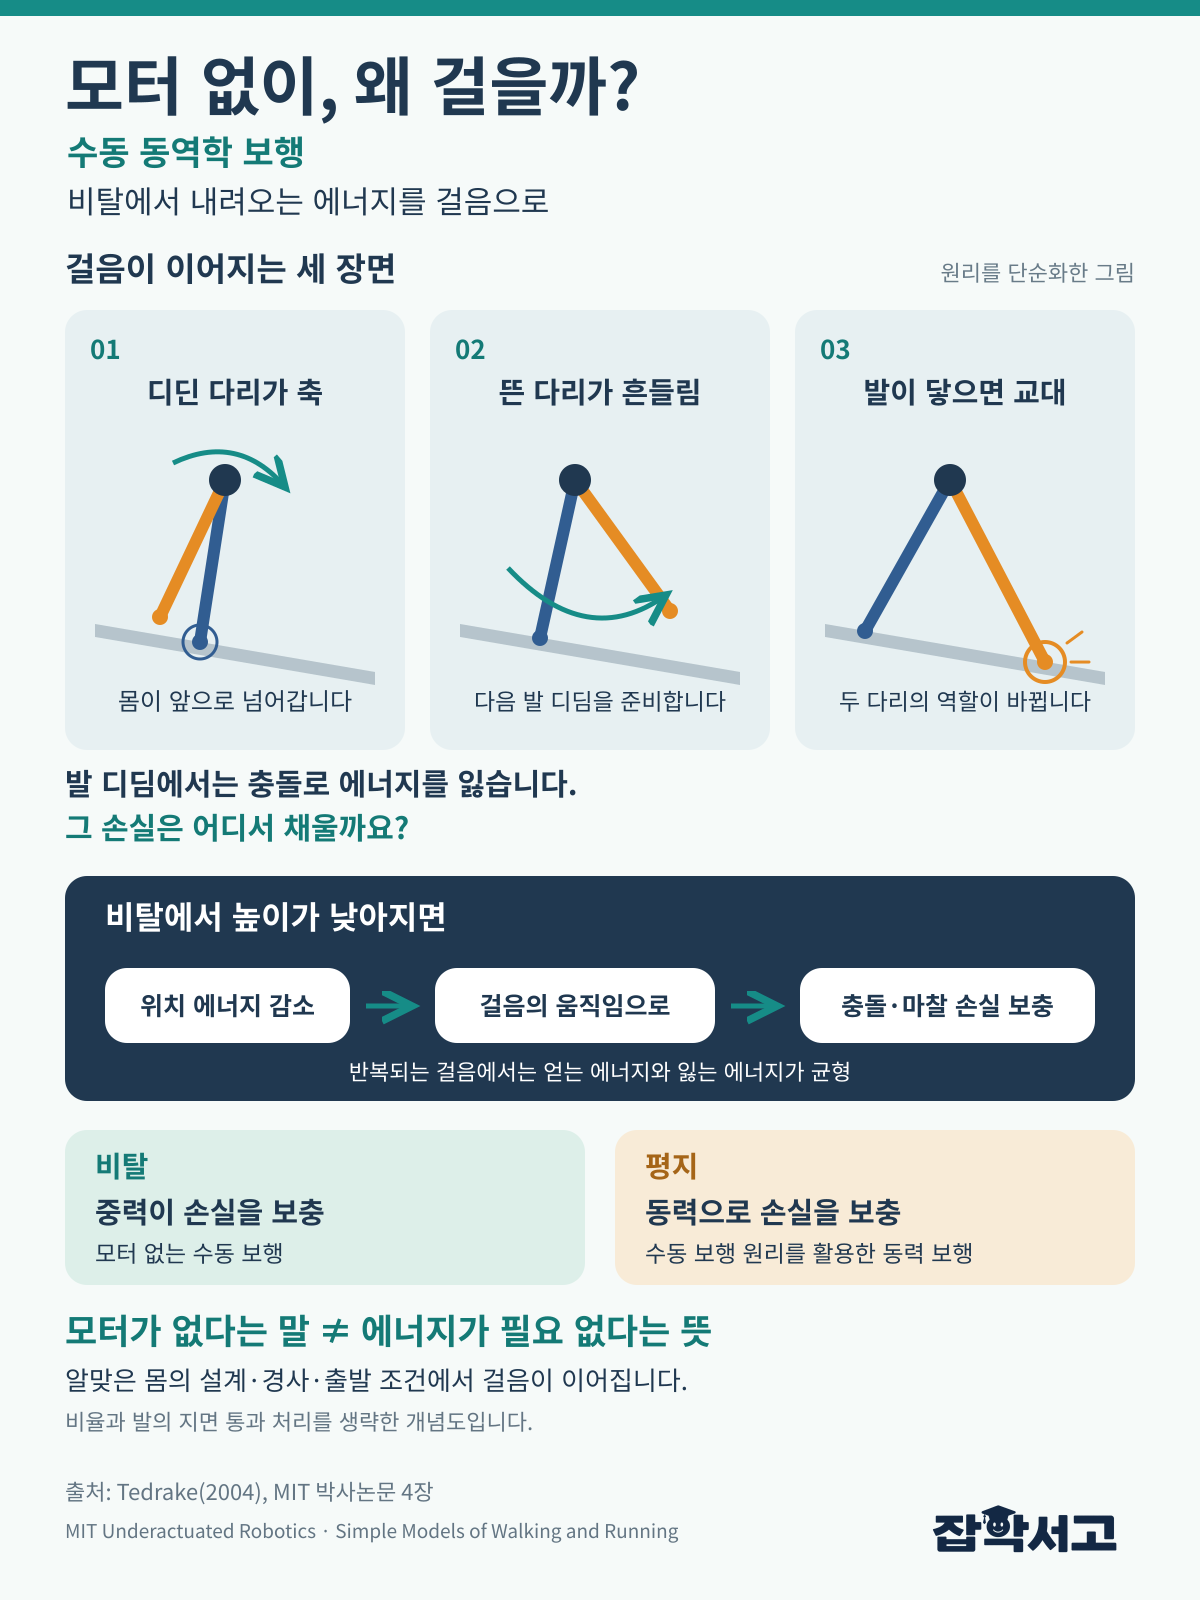
被动步行机走下斜坡时,几种物理现象相互配合,使步伐得以延续。
- 倒立摆(Inverted Pendulum):着地的腿以脚为中心,把身体向前送过去,划出一道圆弧。
- 摆动摆(Swinging Pendulum):离地的腿像挂在髋关节上的钟摆一样,自然地向前摆出。
- 足跟着地碰撞(Heel Strike):前脚触地时会损失一点能量,两条腿的角色随之互换。
(1)由重力补充的能量
每次脚触地时损失的能量,由一点点走下斜坡所获得的势能来补充。当损失的量与获得的量相抵时,步伐就会以稳定的节拍持续下去。
(2)自己恢复的步伐
如果腿长、重心和脚底的弧度合适,即使受到轻微扰动,几步之内也会恢复原来的节拍。也就是说,稳定性来自身体的设计,而不是控制器。
想想荡秋千就容易理解了。荡秋千时,我们并不用手拉绳子来让它动,只是在恰当的时机稍稍屈膝再伸直。这是在为秋千本身的摆动节拍助力。被动步行机也是顺着身体本来想要摆动的节拍行走的。
越过斜坡走向平地:步行机器人的进化
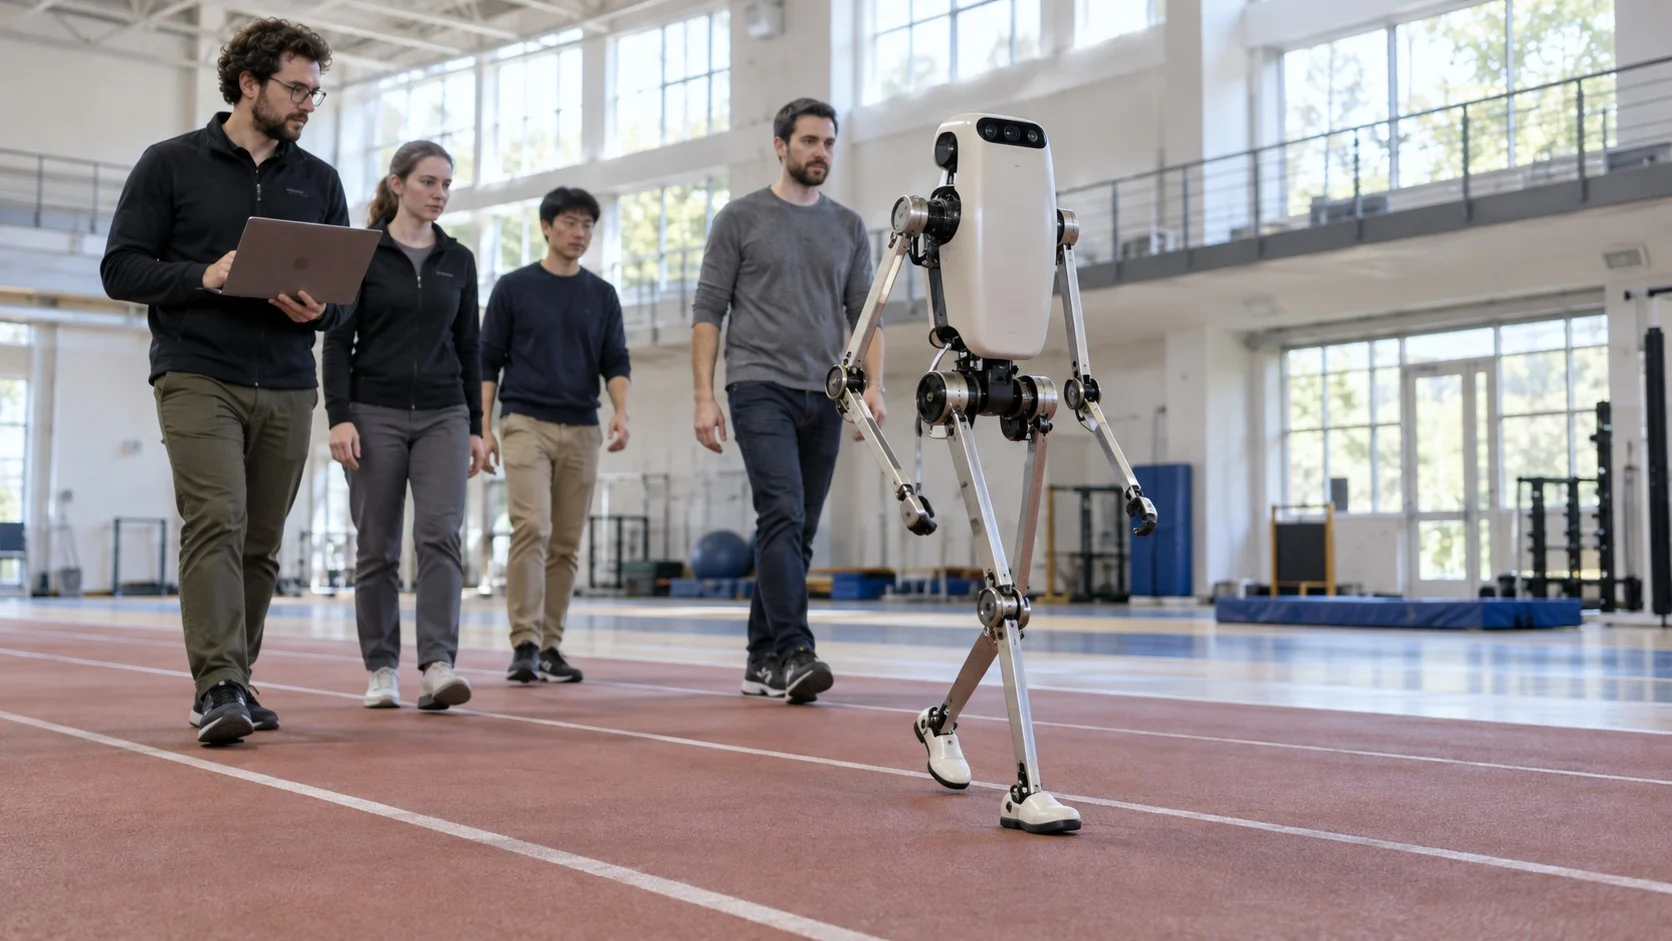
被动步行机最大的局限是必须有斜坡才能行走。研究人员通过加入少量动力代替重力,解决了这个问题。
(1)2005年的三台机器人
2005年,美国康奈尔大学、荷兰代尔夫特理工大学和美国麻省理工学院(MIT)的研究团队在学术期刊《科学》(Science)上共同发表了三台能在平地行走的机器人。它们都是在被动步行机的基础上只加入了最少量动力的机器人。
(2)与人一样低的能耗
康奈尔的机器人除了在一只脚着地时由另一侧脚踝蹬地之外,几乎不使用动力。考虑重量和移动距离的能耗与人走路处于相近水平,而按同一标准估算的本田ASIMO能耗则是它的十倍以上。
(3)能长时间行走的机器人
同样出自康奈尔大学安迪·鲁伊纳(Andy Ruina)教授实验室的机器人Ranger,是基于简单的步行模型制造的。2011年5月,它一次充电走了30小时49分钟、18.6万余步,移动了约65km。
被动动力学行走留下的意义与局限

被动动力学行走既是制造步行机器人的技术,也是理解人类步行的一扇窗。
(1)人类步行的模型
人在走路时,与其说是用肌肉一下下把腿推出去,不如说在很大程度上利用了腿自然摆动的特性。因此,这项研究正为设计假肢、康复器械和穿戴式辅助装置提供参考。
(2)尚存的课题
不过,这类机器人不擅长应对凹凸不平的路面、楼梯和突然转向。因此,如今人们也在研究在保留身体自然摆动的同时,只在需要的时刻加入控制的方式。
(3)与零力矩点方式的比较
零力矩点(Zero Moment Point)方式通过不断计算脚底下方的力平衡点来防止跌倒,虽然稳定,但耗能较多。被动动力学行走则是每一步都轻微向前倒下再接住自己,因此效率很高。两种方式更接近于相互弥补短板的关系。
被动动力学行走告诉我们,聪明的控制并不总是正确答案。只要把身体设计好,相当一部分工作就会由物理定律代劳。
与其试图掌控每一个动作,不如相信并顺应身体固有的自然节律,这正是轻巧高效的机器人设计的第一步。