

복잡함은 없어지지 않는다, 테슬러의 법칙(Tesler’s Law of Conservation of Complexity)
자주 쓰는 말은 늘 소수다, 지프의 법칙(Zipf’s Law)
컴퓨터는 수십 년 전에 이미 체스 세계 챔피언을 이겼습니다. 그런데 식탁 위의 컵을 집어 들거나, 어질러진 방을 넘어지지 않고 걸어 다니는 일은 오늘날의 로봇에게도 여전히 만만치 않은 과제입니다. 사람에게는 어려운 일이 기계에게는 쉽고, 사람에게는 너무 쉬운 일이 기계에게는 어려운 셈입니다. 이 뒤집힌 관계를 가리키는 말이 바로 ‘모라벡의 역설(Moravec’s Paradox)’입니다.
모라벡의 역설이란 쉽게 말해 ‘사람이 힘들이지 않고 해내는 감각과 움직임이, 기계에게는 지능 검사나 게임보다 훨씬 어렵다’는 관찰을 의미합니다. 로봇공학자 한스 모라벡(Hans Moravec)이 1988년 책에서 정리했고, 로드니 브룩스(Rodney Brooks)와 마빈 민스키(Marvin Minsky) 같은 연구자들도 1980년대에 같은 점을 지적했습니다.
본 자료에서는 모라벡의 역설이 나온 배경과 진화로 보는 설명, 로봇 현장의 사례, 그리고 이 역설이 로봇공학에 남긴 교훈과 한계까지 차례로 살펴보겠습니다.
모라벡의 역설, 쉬운 일이 가장 어려운 이유
모라벡의 역설이란 무엇인가?
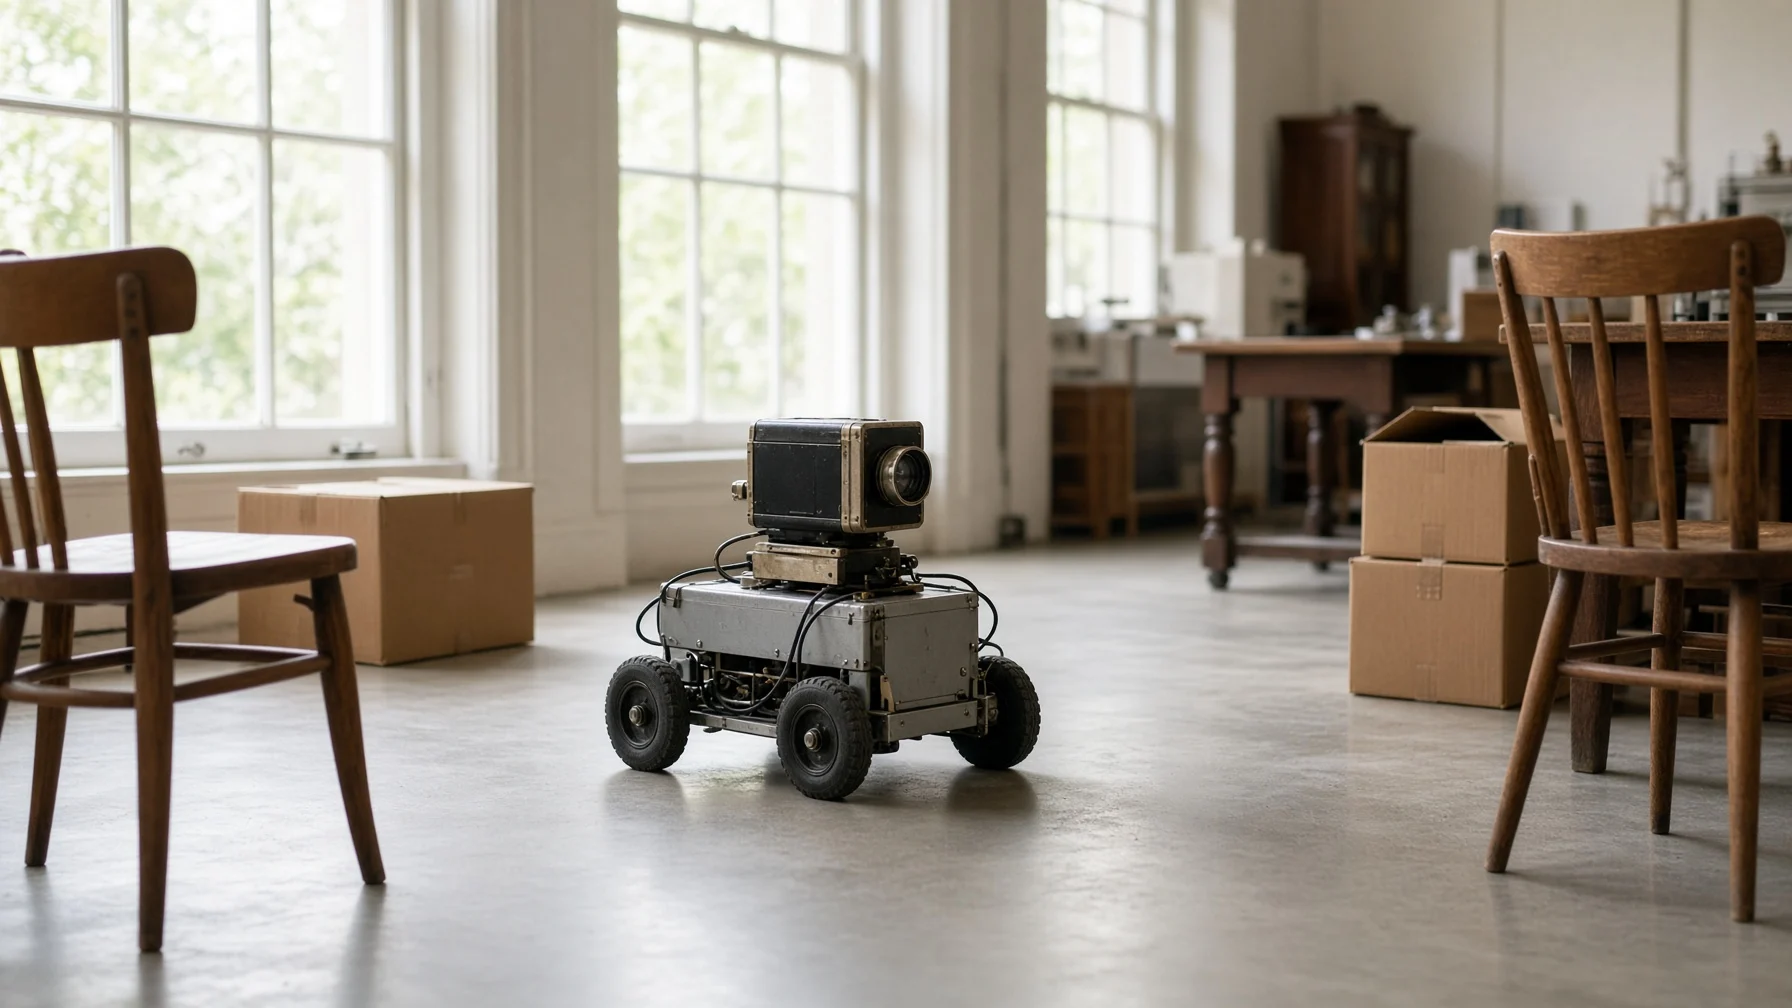
한스 모라벡은 스탠퍼드 대학교에서 카메라를 단 이동 로봇 ‘스탠퍼드 카트(Stanford Cart)’가 장애물을 피해 길을 찾게 하는 연구로 1980년 박사 학위를 받았고, 이후 카네기멜런 대학교 로봇 연구소에서 일했습니다. 눈으로 보고 움직이는 기계를 직접 만들어 본 경험이 이 역설의 바탕이 되었습니다. 계산에 뛰어난 컴퓨터도 장애물이 놓인 방을 지나가는 일에는 큰 어려움을 겪는다는 점을 몸소 확인한 셈입니다.
모라벡은 1988년 저서 『마음의 아이들(Mind Children)』에서 다음과 같이 썼습니다.
“컴퓨터가 지능 검사나 체커 게임에서 어른 수준의 성적을 내게 하는 일은 비교적 쉽지만, 지각과 이동에 관한 한 한 살배기 아기의 능력을 갖추게 하는 일은 어렵거나 불가능합니다.”
인지과학자 스티븐 핑커(Steven Pinker)도 1994년, 35년에 걸친 인공지능 연구의 가장 큰 교훈은 ‘어려운 문제는 쉽고, 쉬운 문제는 어렵다’는 사실이라고 정리했습니다.
왜 쉬운 일이 더 어려울까?
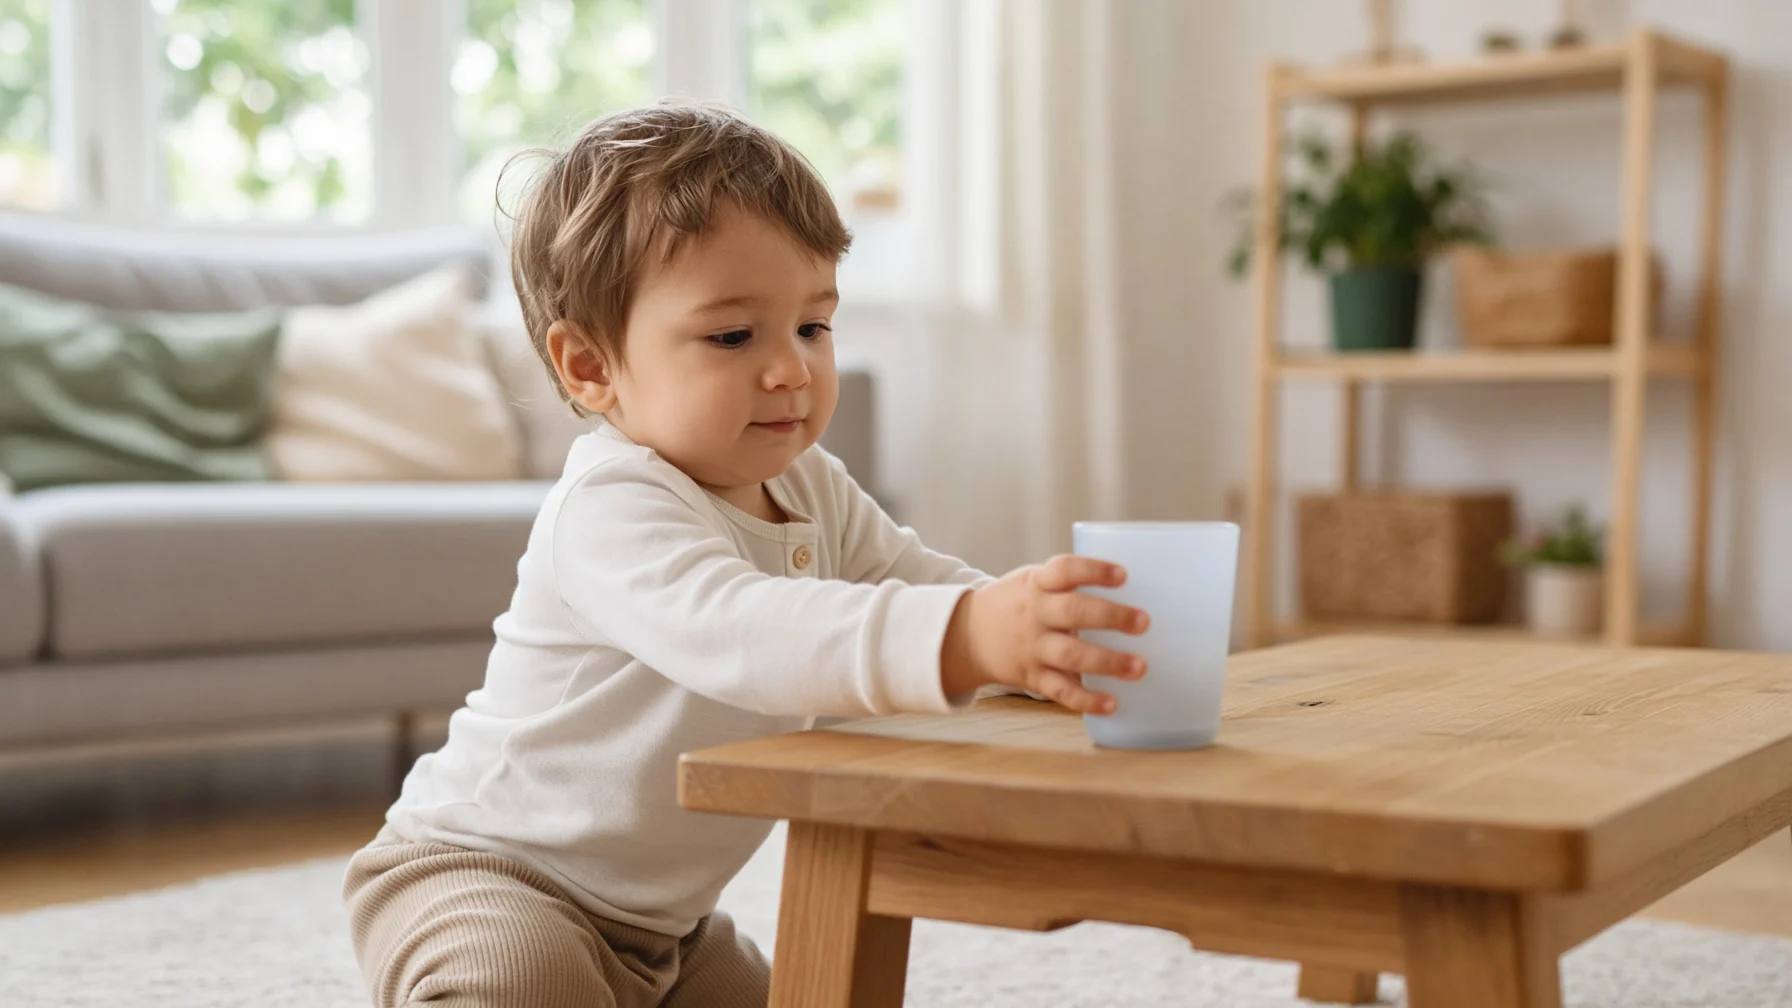
모라벡은 이 역설을 진화로 설명했습니다. 우리 뇌의 감각과 운동을 맡는 부분에는 세상에서 살아남는 법에 관한 10억 년의 경험이 담겨 있는 반면, 추상적 사고는 아마도 10만 년이 채 안 되었을 새로운 재주라는 것입니다.
- 오래된 능력(Evolved Skills): 얼굴 알아보기, 공간을 움직여 다니기, 공 받기, 목소리 구별하기처럼 오랜 세월 다듬어진 능력입니다. 너무 잘 다듬어져 있어 무의식중에 일어나므로 쉬워 보입니다.
- 새로운 능력(Recent Skills): 수학, 논리, 체스처럼 비교적 최근에 생긴 능력입니다. 사람에게는 애써 배워야 하는 일이지만 규칙이 분명해 기계로 옮기기 쉽습니다.
컵 하나를 집는 장면만 보아도 그렇습니다. 사람은 컵을 보는 순간 거리와 모양을 가늠하고, 손가락을 알맞게 벌려 쥐고, 미끄러질 것 같으면 순식간에 힘을 더합니다. 우리는 이 과정을 거의 의식하지 못하지만, 로봇은 이 단계 하나하나를 센서와 계산으로 따로 풀어내야 합니다.
민스키 역시 우리는 마음이 가장 잘하는 일을 가장 알아차리지 못한다고 보았습니다. 매끄럽게 돌아가는 복잡한 과정은 의식에 잘 떠오르지 않으므로, 그 과정을 거꾸로 풀어 기계에 옮기기가 더 어렵다는 것입니다.
로봇 현장에서 드러나는 모라벡의 역설
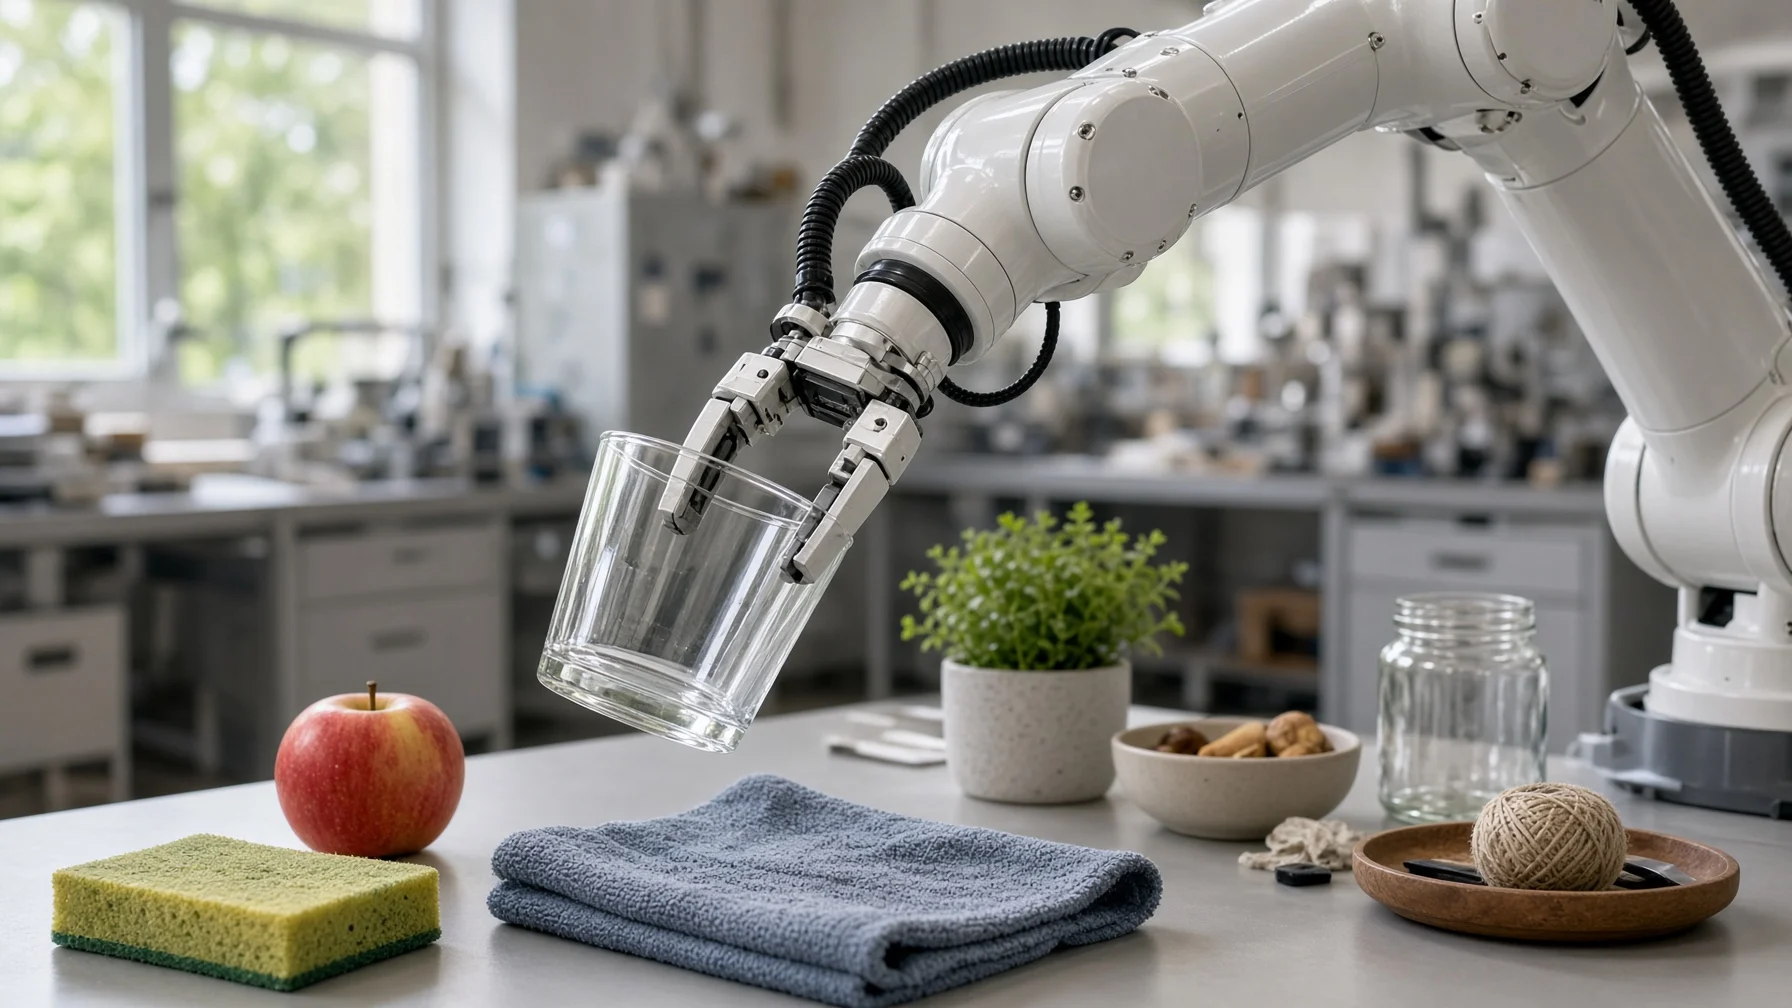
이 역설은 로봇이 실제 세상에 나설 때 가장 뚜렷하게 드러납니다.
(1) 체스와 컵 집기
1997년 IBM의 딥 블루(Deep Blue)는 세계 챔피언 가리 카스파로프(Garry Kasparov)를 이겼습니다. 하지만 모양과 무게, 미끄러운 정도가 제각각인 물건을 떨어뜨리지 않고 집는 일은 지금도 로봇 손이 풀어야 할 숙제로 남아 있습니다.
(2) 재난 로봇 대회
2015년 미국 국방고등연구계획국(DARPA)이 연 로보틱스 챌린지 결선에서 로봇들은 차 몰기, 문 열기, 밸브 잠그기 같은 과제에 도전했습니다. 한국과학기술원(KAIST) 팀의 휴보가 우승했지만, 여러 로봇이 문을 열거나 걷다가 넘어지는 장면도 함께 화제가 되었습니다.
(3) 집안일
빨래를 개거나 설거지를 하는 일은 어린이도 배울 수 있지만, 구겨진 천의 모양을 알아보고 힘을 조절해야 해서 로봇에게는 정교한 감지와 제어가 필요합니다.
세 사례의 공통점은 정해진 규칙이 아니라 매번 달라지는 실제 환경을 다룬다는 데 있습니다. 바닥의 높낮이, 물건의 위치, 빛의 방향이 조금만 바뀌어도 로봇은 다시 보고 판단해야 합니다.
모라벡의 역설이 로봇공학에 남긴 것
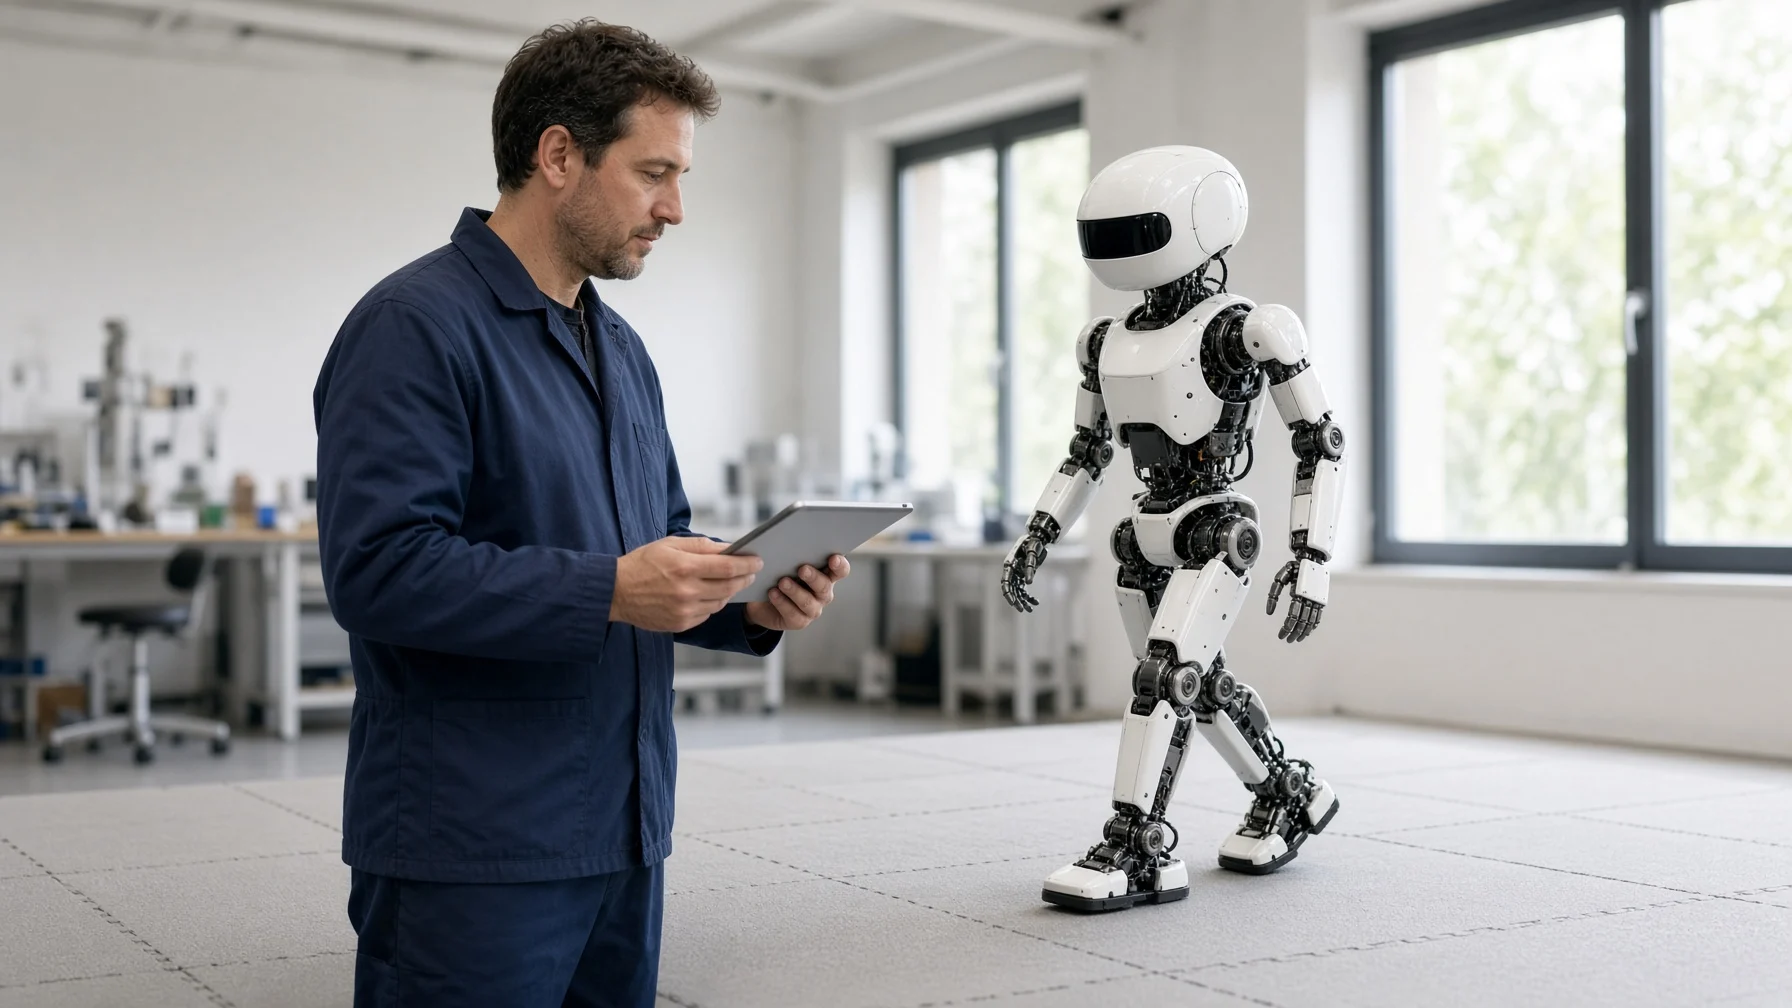
초기 인공지능 연구자들은 논리와 대수 문제를 풀어냈으니 시각이나 상식 같은 ‘쉬운’ 문제는 곧 풀릴 것이라 기대했지만, 예상은 빗나갔습니다. 로드니 브룩스는 이 교훈을 거꾸로 활용해, 복잡한 추론보다 감지와 행동을 먼저 쌓아 올리는 로봇을 만들자는 새로운 방향을 제시했습니다. 그는 뒤에 로봇 청소기 룸바(Roomba)로 알려진 아이로봇(iRobot)을 공동 창업하기도 했습니다. 오늘날 연구자들은 시뮬레이션과 많은 시연 데이터를 활용해 로봇이 움직임을 익히게 하는 방법을 시도하고 있지만, 실험실 밖의 다양한 상황에서 사람처럼 능숙하게 움직이는 로봇은 아직 드뭅니다.
다만 이 역설을 법칙처럼 받아들이는 데는 반론도 있습니다. 인공지능 선구자 앨런 뉴얼(Allen Newell)은 1983년에 이런 생각을 ‘신화’라고 비판했고, 컴퓨터 과학자 아빈드 나라야난(Arvind Narayanan)은 어떤 문제가 쉽거나 어려울지 내다보는 예측이라기보다 연구자들이 무엇에 힘을 쏟아 왔는지를 보여 주는 말에 가깝다고 보았습니다.
모라벡의 역설은 우리가 당연하게 여기는 보고, 잡고, 걷는 능력이 사실은 오랜 세월이 빚어낸 정교한 기술이라는 점을 일깨워 줍니다. 그래서 로봇을 만드는 일은 사람의 몸이 얼마나 놀라운지 다시 배우는 과정이기도 합니다.
가장 쉬워 보이는 일에 담긴 어려움을 먼저 알아보는 것, 그것이 사람 곁에서 일하는 로봇공학의 첫걸음입니다.