
익숙한 것이 쉽다, 야콥의 법칙(Jakob’s Law of Internet User Experience)
논문을 많이 쓰는 사람은 왜 드물까, 로트카의 법칙(Lotka’s Law of Scientific Productivity)
로봇 팔이 컵을 집으러 손을 뻗을 때, 목표 위치에 너무 빨리 다가가면 지나쳐 버리고 너무 조심스러우면 한참을 머뭇거립니다. 사람은 눈으로 거리를 보며 저절로 속도를 줄이지만, 기계는 매 순간 얼마나 힘을 줄지 계산해야 합니다. 이 계산을 맡는 가장 오래되고 널리 쓰이는 방법이 바로 PID 제어입니다.
PID 제어란 쉽게 말해 ‘목표와 지금 상태의 차이를 보고, 그 차이의 크기와 쌓인 양과 변하는 속도를 함께 따져 힘을 정하는 방법’을 의미합니다. 정식 이름은 비례-적분-미분 제어(Proportional-Integral-Derivative Control)로, 세 낱말의 첫 글자를 따서 PID라고 부릅니다.
본 자료에서는 PID 제어가 어떻게 생겨났는지, 세 가지 요소가 각각 어떤 일을 하는지, 그리고 로봇과 생활 속 기계에서 어떻게 쓰이고 어떤 한계가 있는지 차례로 살펴보겠습니다.
PID 제어의 원리와 활용
배의 키잡이에게서 배운 제어
PID 제어의 이론은 배를 똑바로 몰려는 고민에서 시작되었습니다. 1922년 러시아 출신의 미국 공학자 니콜라스 미노르스키는 「자동으로 조종되는 물체의 방향 안정성」이라는 논문에서 세 가지 요소를 함께 쓰는 제어 방식을 수학으로 분석했습니다.
미노르스키는 숙련된 키잡이가 배를 모는 모습을 눈여겨보았습니다. 키잡이는 배가 항로에서 벗어난 정도만 보지 않고, 배가 얼마나 빠르게 돌아가고 있는지도 함께 살피며 키를 돌렸습니다. 그는 이 감각을 식으로 옮겼고, 이듬해인 1923년 미국 해군 전함 뉴멕시코호에서 자동 조타 장치를 시험해 좋은 결과를 얻었습니다.
이 연구가 중요한 까닭은 사람의 감각에 기대던 조종을 누구나 따라 할 수 있는 규칙으로 바꾸었다는 데 있습니다. 같은 원리를 배든 기계든 움직이는 모든 것에 적용할 수 있게 된 것입니다.
그 뒤 1942년 미국의 존 지글러와 너새니얼 니컬스가 현장에서 쓸 수 있는 조정 규칙을 발표하면서, PID 제어는 공장의 온도와 압력을 맞추는 장치로 빠르게 퍼졌습니다.
세 가지 요소가 하는 일
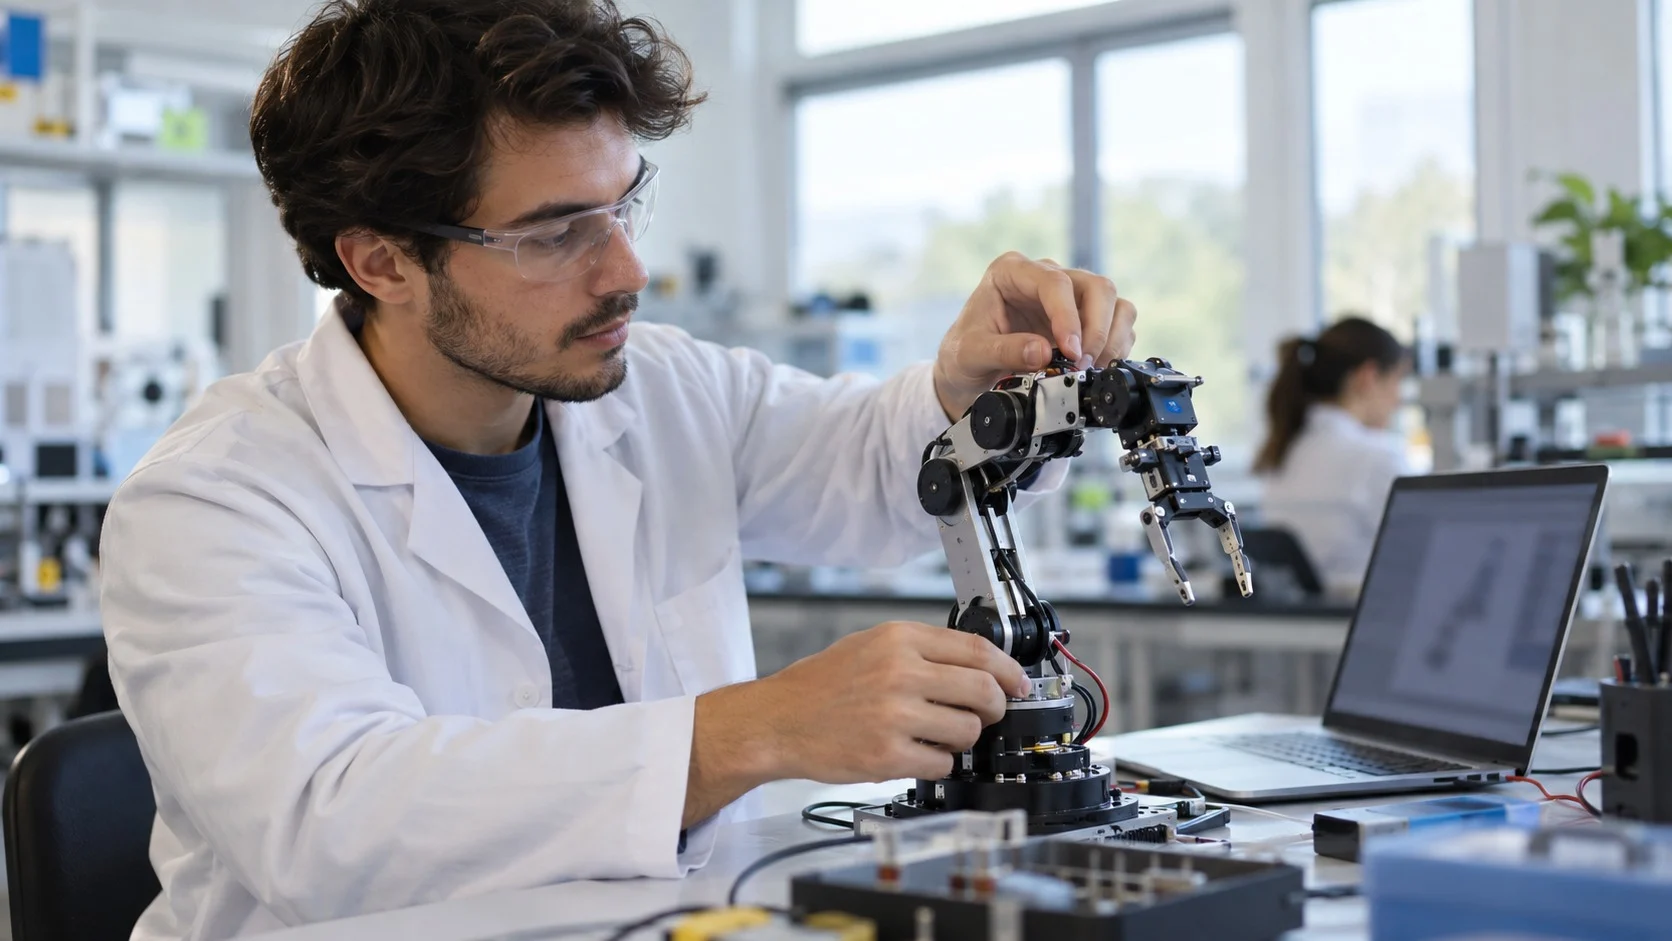
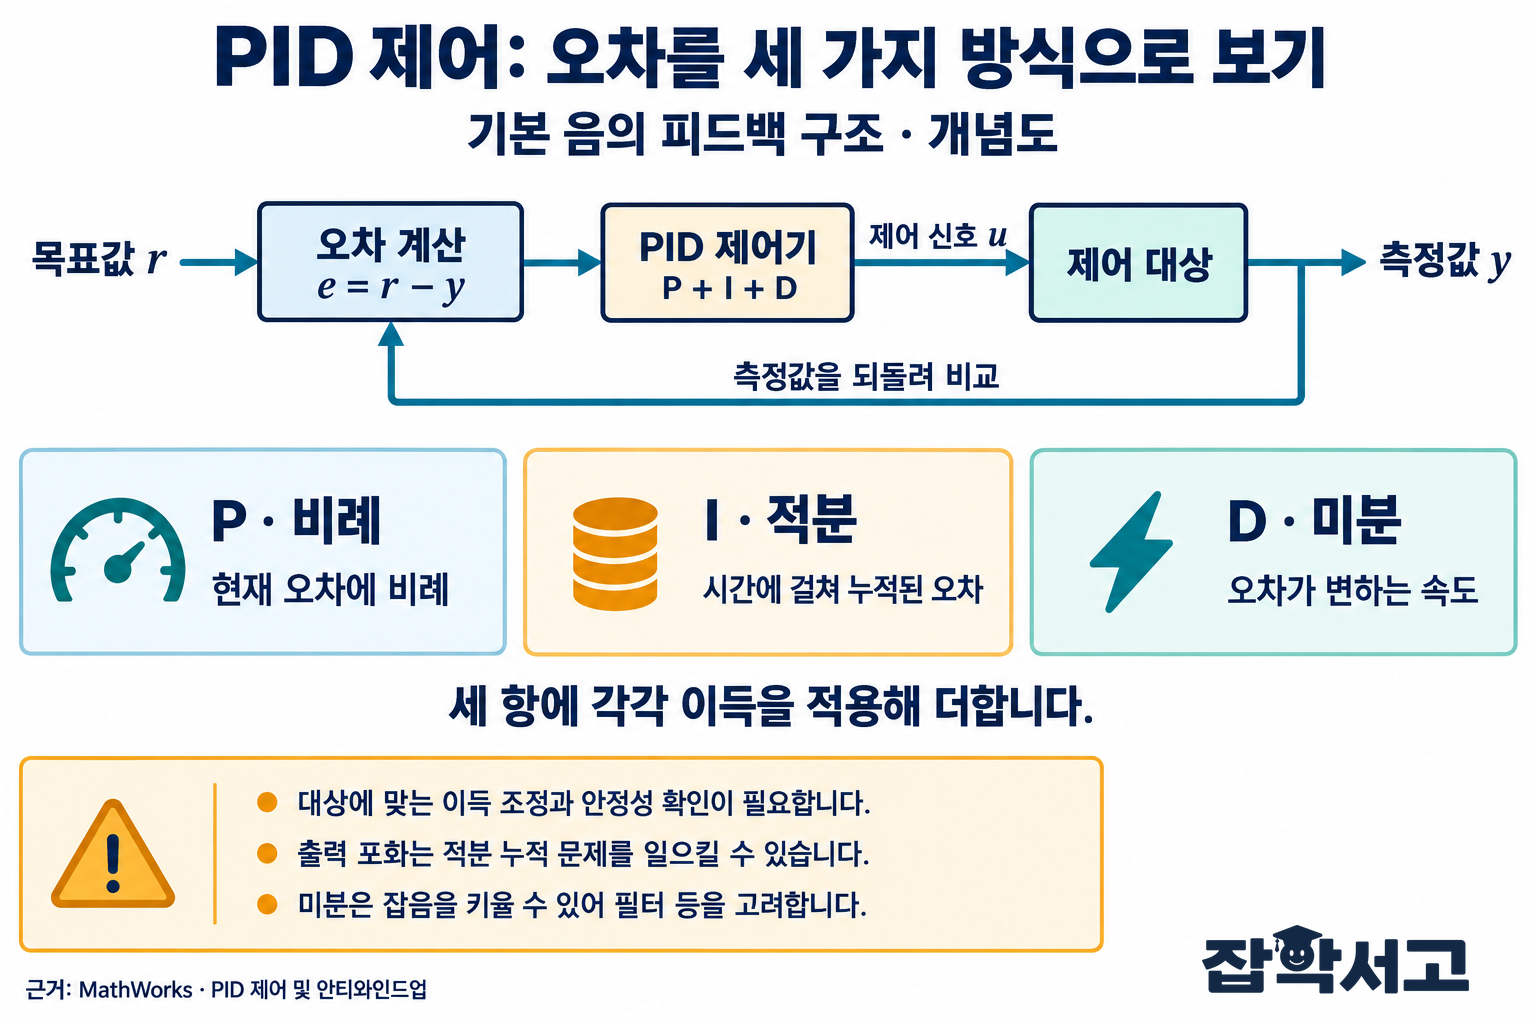
PID 제어는 먼저 센서로 지금 상태를 재고, 목표값과의 차이인 오차를 구합니다. 그리고 이 오차를 세 가지 방식으로 들여다봅니다.
(1) 비례(Proportional)
지금 오차가 클수록 힘을 크게 줍니다. 목표에서 멀면 세게, 가까우면 약하게 움직이는 가장 기본적인 반응입니다. 다만 이것만으로는 목표 바로 앞에서 조금 모자란 채 멈추는 일이 자주 생깁니다.
(2) 적분(Integral)
지금까지 쌓인 오차를 더해 힘에 보탭니다. 작은 오차라도 오래 남아 있으면 점점 힘을 키워, 끝내 목표에 딱 맞추도록 밀어 줍니다.
(3) 미분(Derivative)
오차가 얼마나 빠르게 줄어들거나 늘어나는지를 봅니다. 목표에 빠르게 다가가고 있으면 미리 힘을 줄여, 목표를 지나쳐 버리는 일을 막는 브레이크 역할을 합니다.
샤워기 물 온도를 맞추는 사람을 떠올리면 이해가 쉽습니다. 물이 차가우면 손잡이를 크게 돌리고(비례), 한참이 지나도 미지근하면 조금 더 돌리며(적분), 물이 빠르게 뜨거워지는 것이 느껴지면 손을 미리 멈춥니다(미분).
이 세 값에 각각 알맞은 비중을 곱해 더한 것이 최종 출력입니다. 쉽게 말해 비례는 현재를, 적분은 과거를, 미분은 가까운 미래를 보는 셈입니다.
로봇과 생활 속의 PID 제어
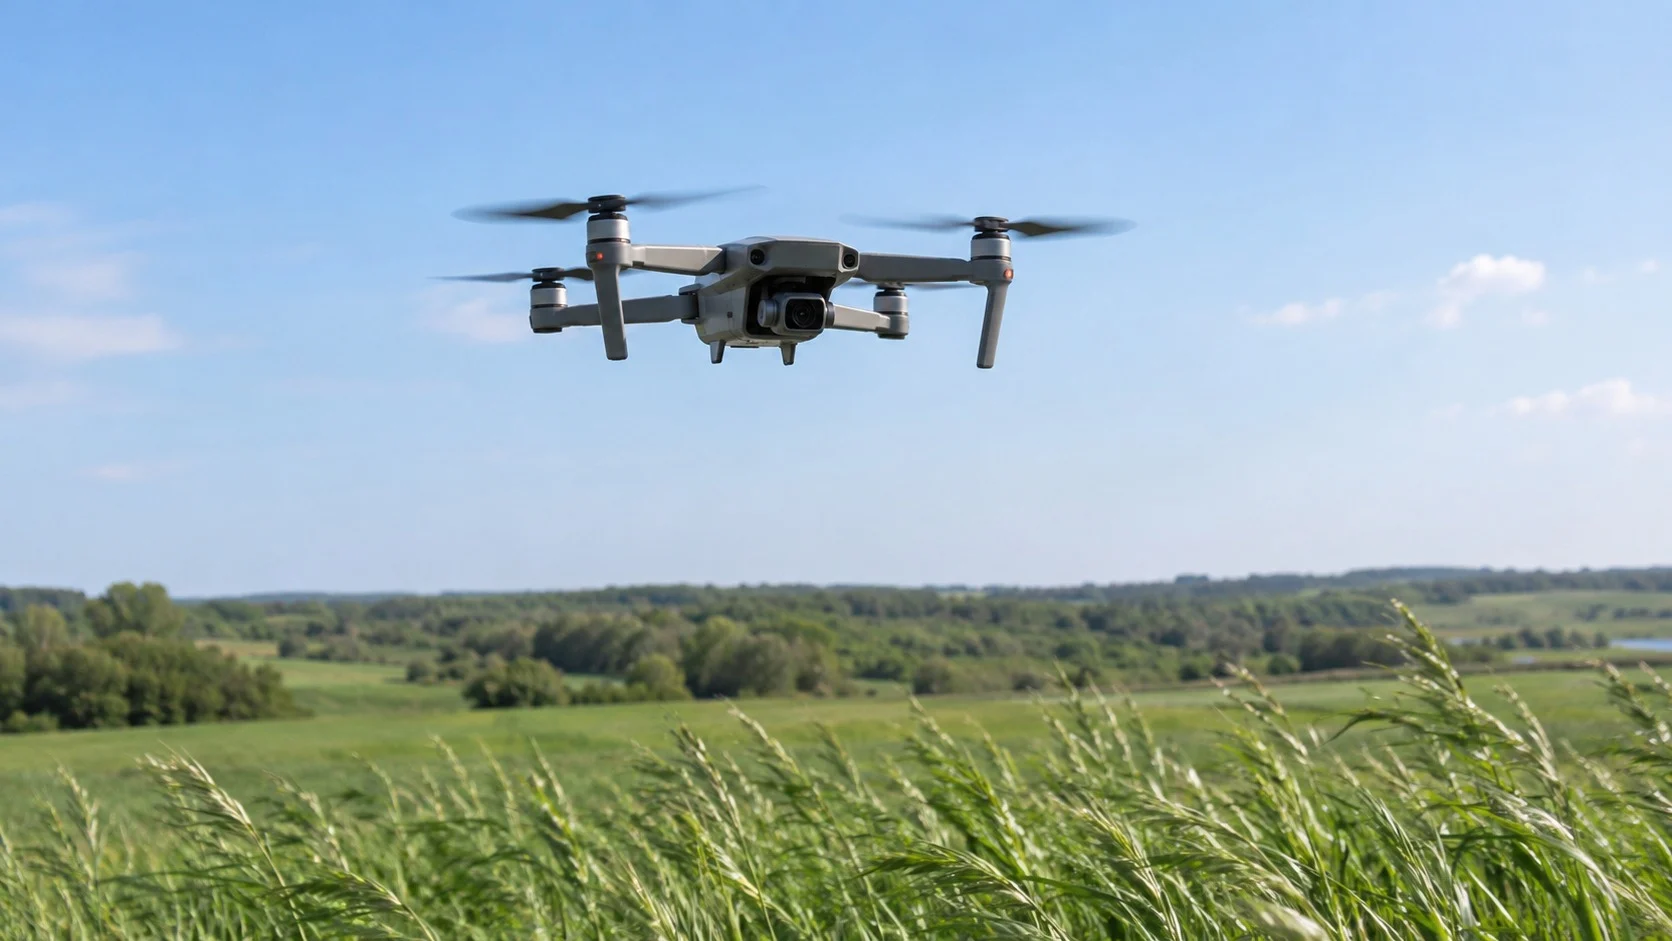
PID 제어는 구조가 단순하고 계산이 가벼워 오늘날에도 산업 현장의 제어 장치 가운데 상당수를 차지합니다. 로봇공학에서도 몸을 움직이는 거의 모든 곳에 들어가 있습니다.
- 관절 위치 제어(Joint Position Control): 산업용 로봇 팔의 각 관절 모터가 정해진 각도로 정확히 돌아가 멈추도록 합니다.
- 자세 유지(Attitude Stabilization): 드론은 기울기 센서의 값을 보며 프로펠러 회전 속도를 쉴 새 없이 고쳐 바람 속에서도 수평을 지킵니다.
- 균형 잡기(Balancing): 두 바퀴로 서는 로봇은 몸이 기우는 방향으로 바퀴를 굴려 넘어지지 않게 버팁니다.
- 속도 유지(Cruise Control): 자동차의 정속 주행 장치는 언덕에서도 정해진 속도를 지키도록 엔진 출력을 맞춥니다.
집 안의 보일러가 실내 온도를 일정하게 지키는 것도 같은 원리입니다. 우리가 미처 알아차리지 못하는 사이에 수많은 기계가 PID 제어로 오차를 줄이고 있습니다.
조정의 어려움과 한계
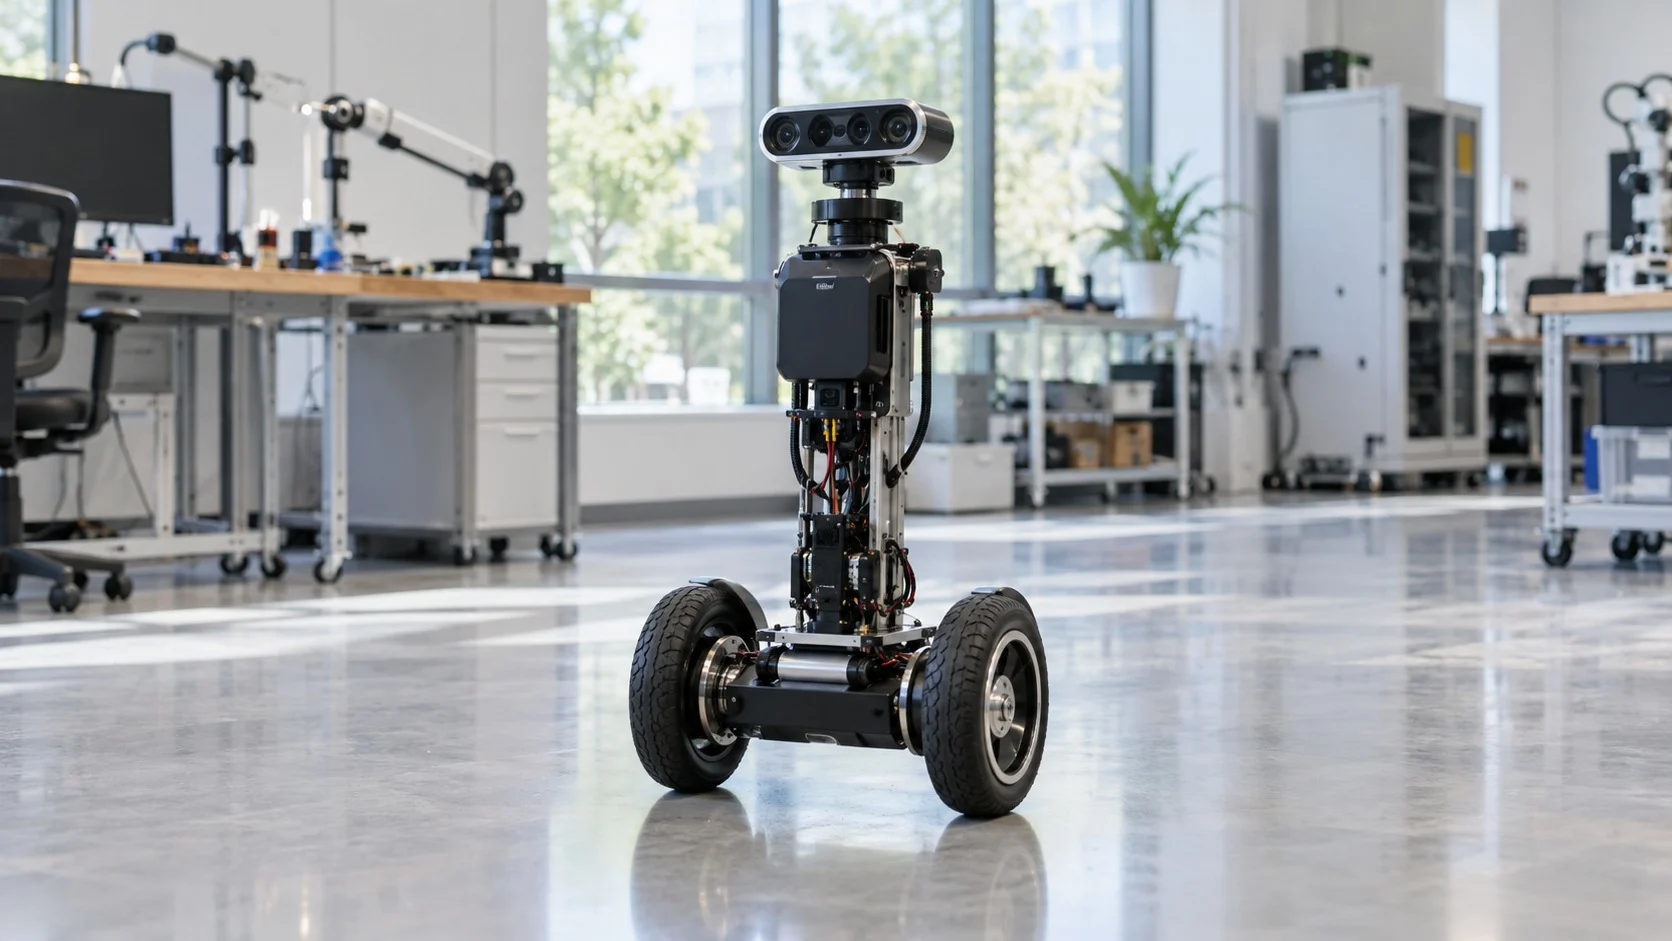
PID 제어의 성능은 세 요소의 비중을 얼마나 잘 맞추느냐에 달려 있습니다. 이 작업을 튜닝(Tuning)이라고 부르는데, 비중이 어긋나면 기계가 목표 근처에서 계속 흔들리거나 너무 굼뜨게 움직입니다.
자주 생기는 문제
- 오버슈트(Overshoot): 비례나 적분이 너무 세면 목표를 지나쳤다가 되돌아오기를 되풀이합니다.
- 적분 와인드업(Integral Windup): 모터가 낼 수 있는 힘에 한계가 있는데도 오차가 계속 쌓이면, 나중에 크게 지나치는 원인이 됩니다.
- 잡음 증폭(Noise Amplification): 미분은 변화에 민감해 센서 값의 작은 떨림까지 크게 키울 수 있습니다.
또 PID 제어는 오차가 생긴 뒤에야 반응하므로, 무게가 크게 바뀌거나 움직임이 복잡한 로봇에서는 한계가 드러납니다. 그래서 걷는 로봇처럼 어려운 경우에는 몸의 움직임을 미리 계산하는 다른 제어 방식과 함께 쓰는 일이 많습니다.
PID 제어는 지금의 차이, 쌓인 차이, 변하는 속도라는 세 가지 눈으로 기계를 목표에 데려다주는 방법입니다. 100년 전 배의 키잡이에게서 배운 이 단순한 원리는 오늘날 로봇의 관절과 드론의 날개 속에서 여전히 쉬지 않고 일하고 있습니다.
목표와의 차이를 정직하게 재고 조금씩 고쳐 나가는 것, 그것이 정확한 움직임의 첫걸음입니다.