察看沉入深海的船只、在充满辐射的空间里搬运危险物质、为相隔数千公里的患者做手术,这些都是人很难亲临现场完成的典型工作。然而如今,人们坐在安全的地方就能完成这些工作。
秘诀在于把人的手和眼转移到远处机器上的技术。操作者移动手柄,远处的机械臂便做出同样的动作;机器人的摄像头和传感器所看到、感受到的,又会传回给人。这种人与机器保持距离、直接操控机器的方式,叫作“遥操作(Teleoperation)”。
本文将依次介绍遥操作最初如何在放射性实验室中扎根、构成它的基本要素、距离造成的时间延迟问题,以及它如今在手术室、深海和太空中的样貌。
把人手延伸到远方的技术
诞生于放射性实验室的机械臂
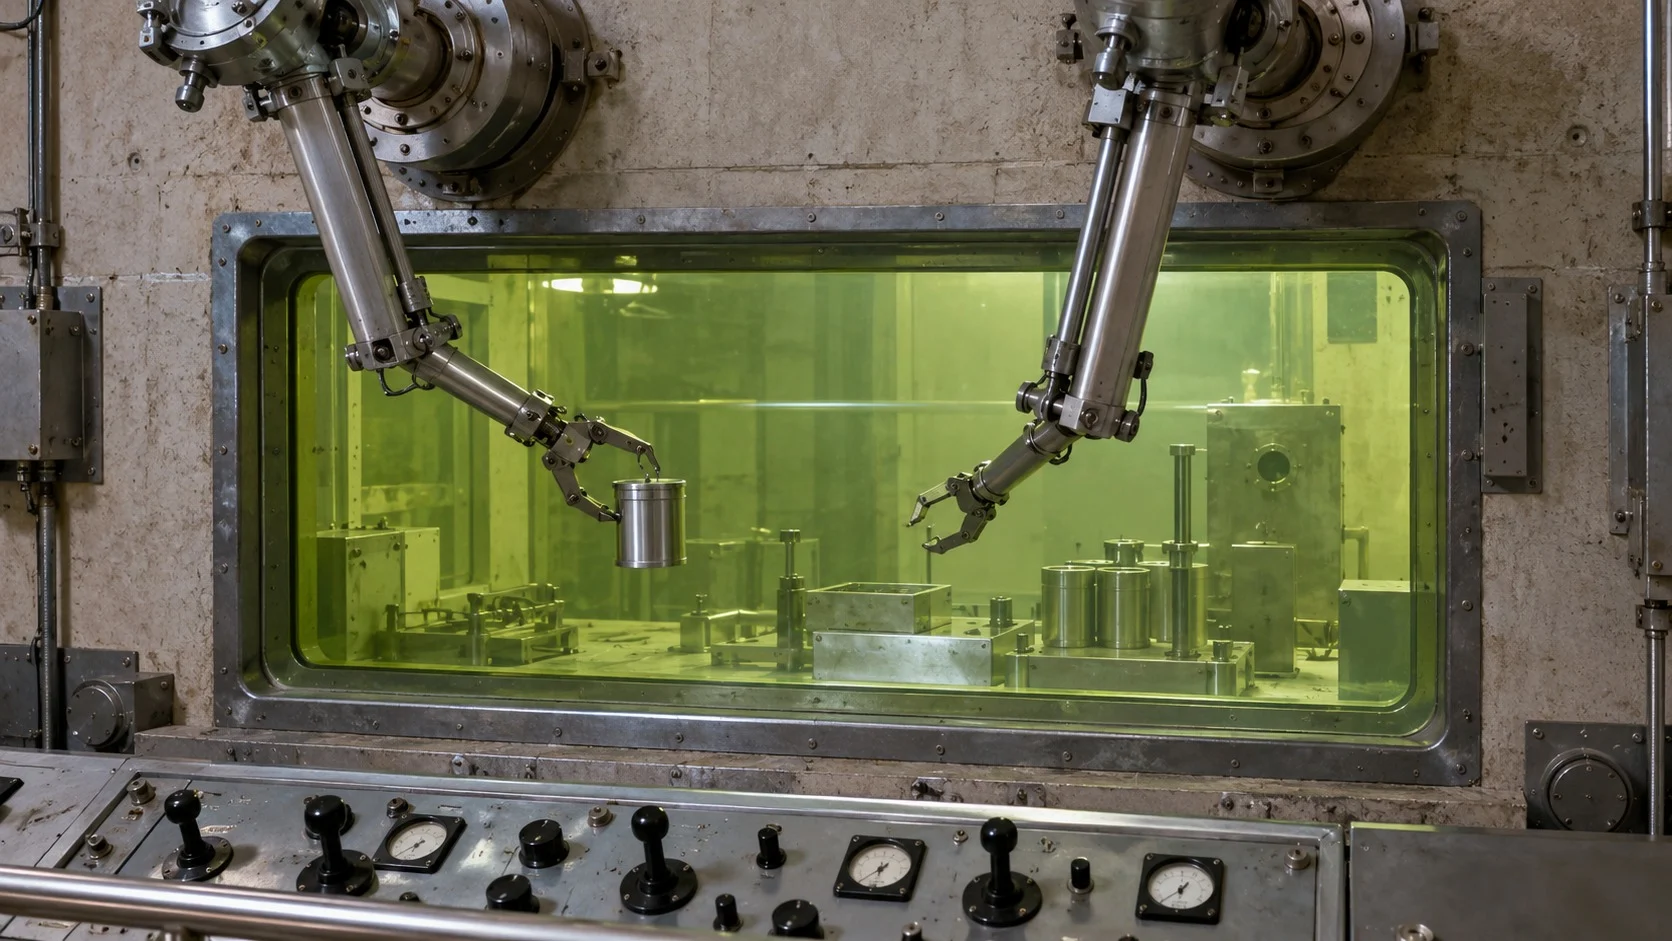
遥操作机器人的起点是核研究。放射性物质不能徒手触碰,但为了做实验,总得有人精确地夹起并搬运它们。
(1)戈尔茨的主从机械手
美国阿贡国家实验室的机械工程师雷蒙德·戈尔茨(Raymond Goertz)于1948年设计出可以在铅玻璃墙外操作的机械手,并在1949年申请了专利。人在外面移动操纵臂,屏蔽室内的机械臂便原样跟随这一动作。
(2)连指尖的感觉也传过去
戈尔茨意识到,要处理易碎物品,光靠眼睛看是不够的。于是他让内侧机械臂所受的力回传到操纵臂上,使人能用手感受到握持物体的力度。从1954年起,改进后的机械手开始作为商品生产,推广到多个国家的核设施。
(3)小说里先描绘出的装置
更早在1942年,罗伯特·海因莱因(Robert Heinlein)在短篇小说《瓦尔多》(Waldo)中描写了模仿人手动作的机械手。此后,人们便习惯把遥操作用的机械手称为“瓦尔多”(waldo)。
构成遥操作的四个要素
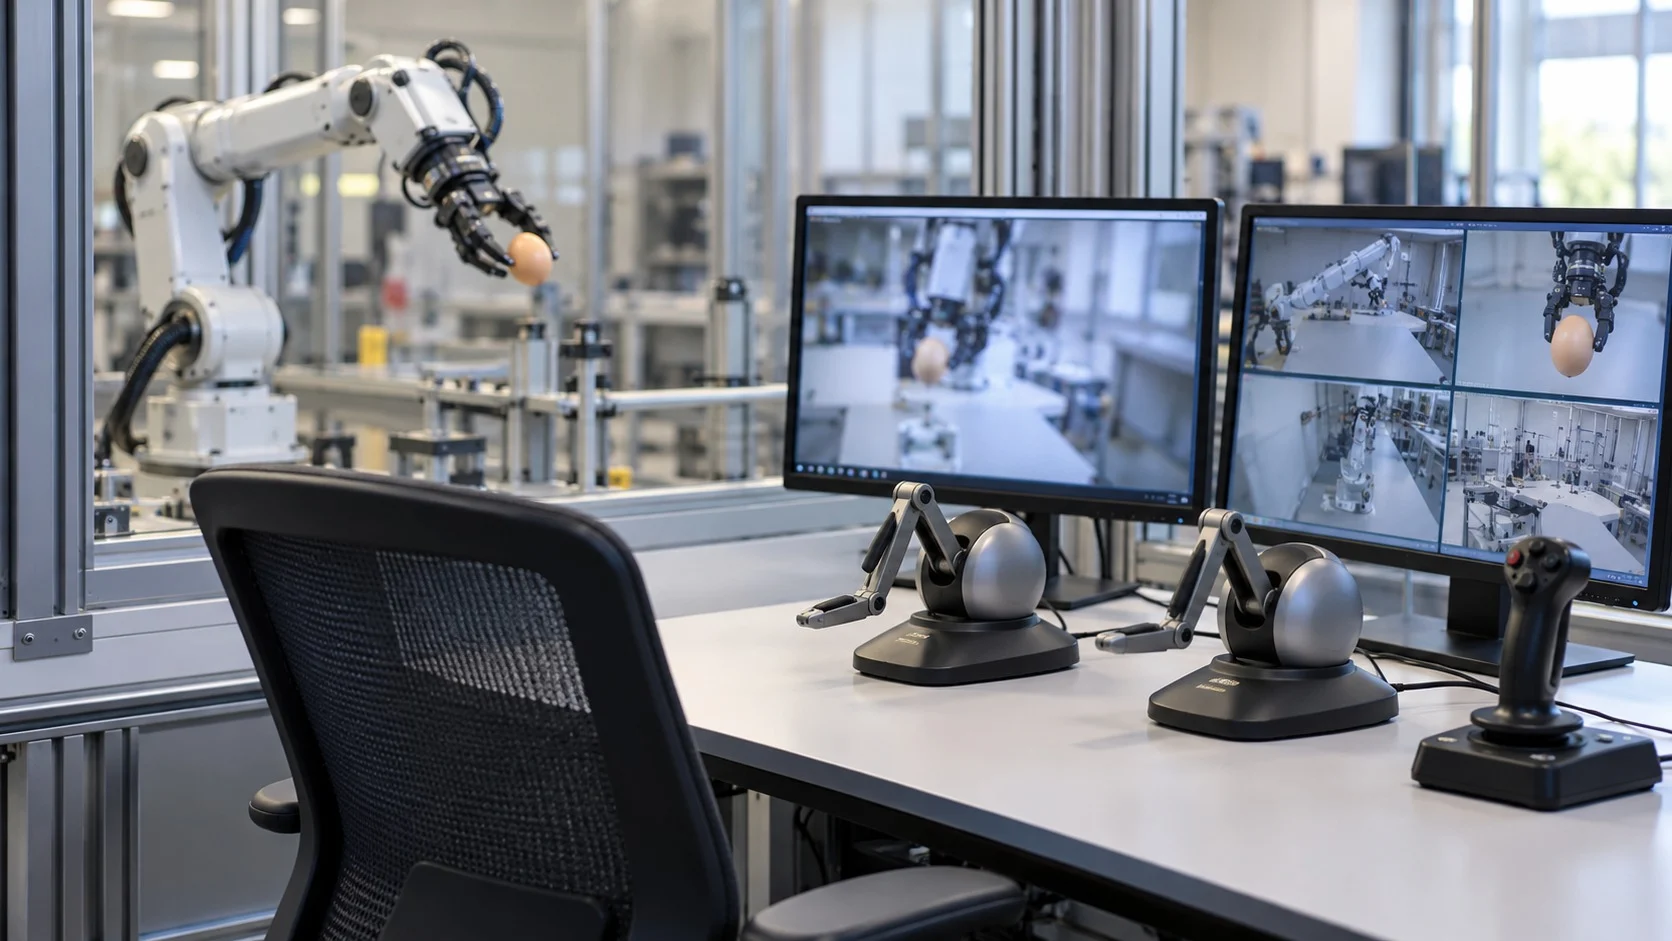
遥操作系统外观各异,但骨架大致相同:有人这一端和机器人那一端,信号在两者之间往返,把它们连接起来。
- 主端设备(Master Device):操作者直接握住并移动的手柄、操纵杆或操纵臂。
- 从端机器人(Slave Robot):在远处现场跟随主端设备的动作实际干活的机器人。
- 通信信道(Communication Channel):在两者之间传送指令和信息的电线、光纤网络或无线电波。
- 反馈(Feedback):把现场的图像、声音以及机器人所受的力传回给人的信息。
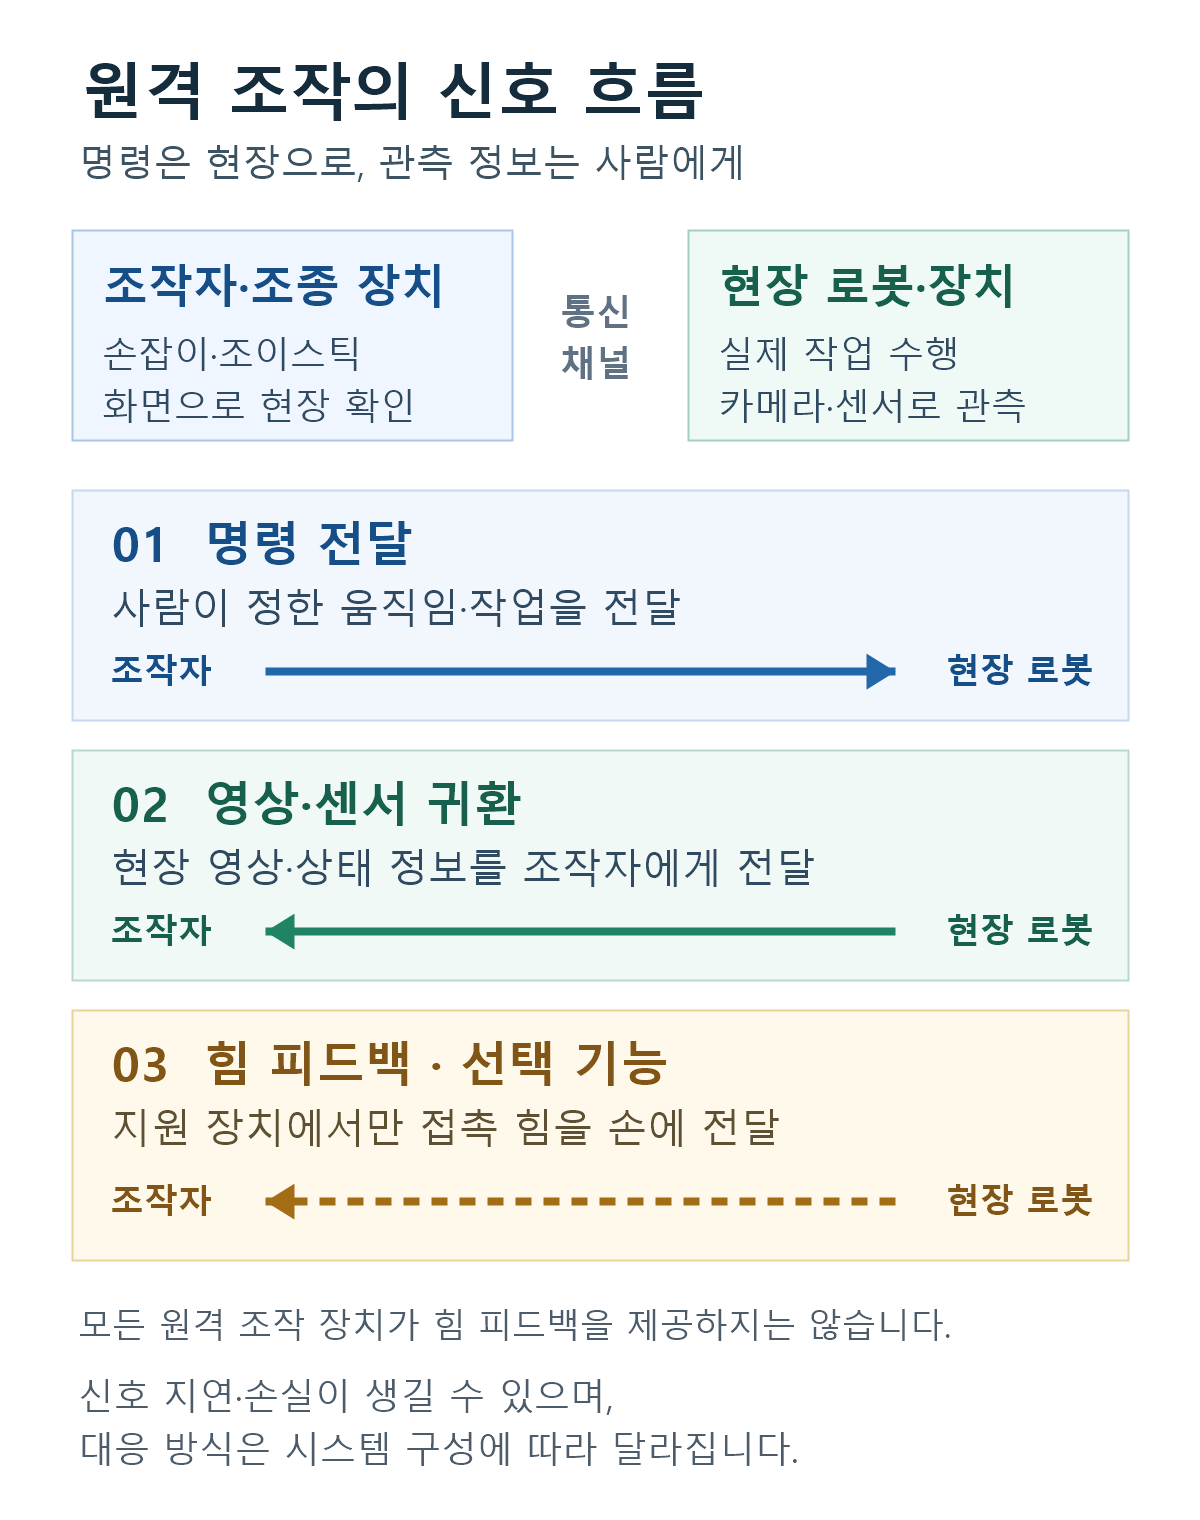
其中,把机器人所受的力回传给主端设备的方式叫作双向控制(Bilateral Control)。有了这种感觉,人才能像只用不至于捏碎鸡蛋的力气那样精细地操作。
更进一步,借助头戴式显示器和触觉装置,让操作者仿佛身临现场,这叫作遥临场(Telepresence)。戈尔茨本人也制作过早期的头戴式显示器,很早就试验了这一构想。
距离造成的时间延迟
遥操作中最棘手的敌人就是距离本身。信号往返需要时间,人看到的画面已经是过去的瞬间,手部动作的结果也会延迟出现。
(1)在月球上远程驾驶
1970年苏联的月球车1号(Lunokhod 1)是由地球上的驾驶员实时操控的月球车。即使以光速传播,信号往返也要约2.5秒,驾驶员只能看着延迟传来的画面小心行驶。
(2)在火星上难以直接操控
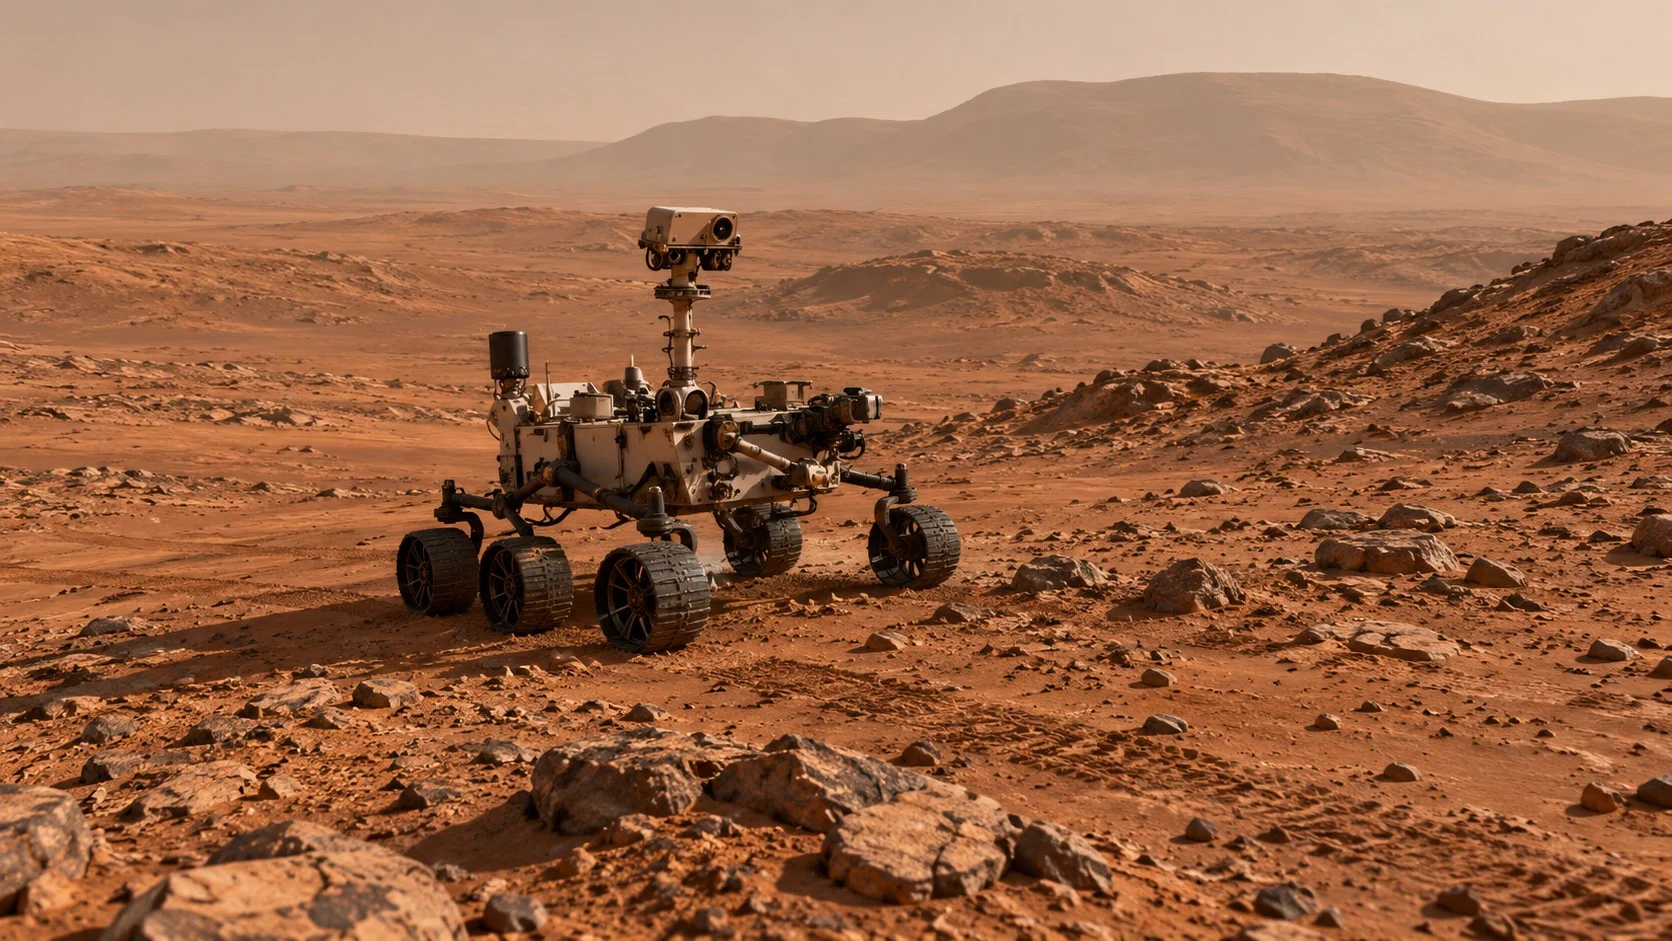
根据火星与地球的距离,信号单程就要几分钟到20多分钟。因此,火星车的工作方式是由地面团队预先规划好当天的任务并发送过去,再由机器人自行执行储存的指令。
(3)人定目标,机器人管细节
像这样由人设定目标和路线,而避开障碍物等细节动作由机器人自行完成的方式,叫作监督控制(Supervisory Control)。延迟越长,机器人承担的部分就越大。
走进手术室、深海与太空
如今,遥操作已经扩展到几乎所有人难以抵达的地方。因为无论距离多远、环境多危险,都能把人的判断和技艺原样送过去。
(1)跨越大西洋的手术
2001年9月7日,法国的雅克·马雷斯科(Jacques Marescaux)教授团队在美国纽约操控手术机器人,为约6,230公里外法国斯特拉斯堡的一名68岁患者切除了胆囊。这次手术以首位单人飞越大西洋的飞行员命名,被称为“林德伯格手术”。
(2)潜水员到不了的海洋
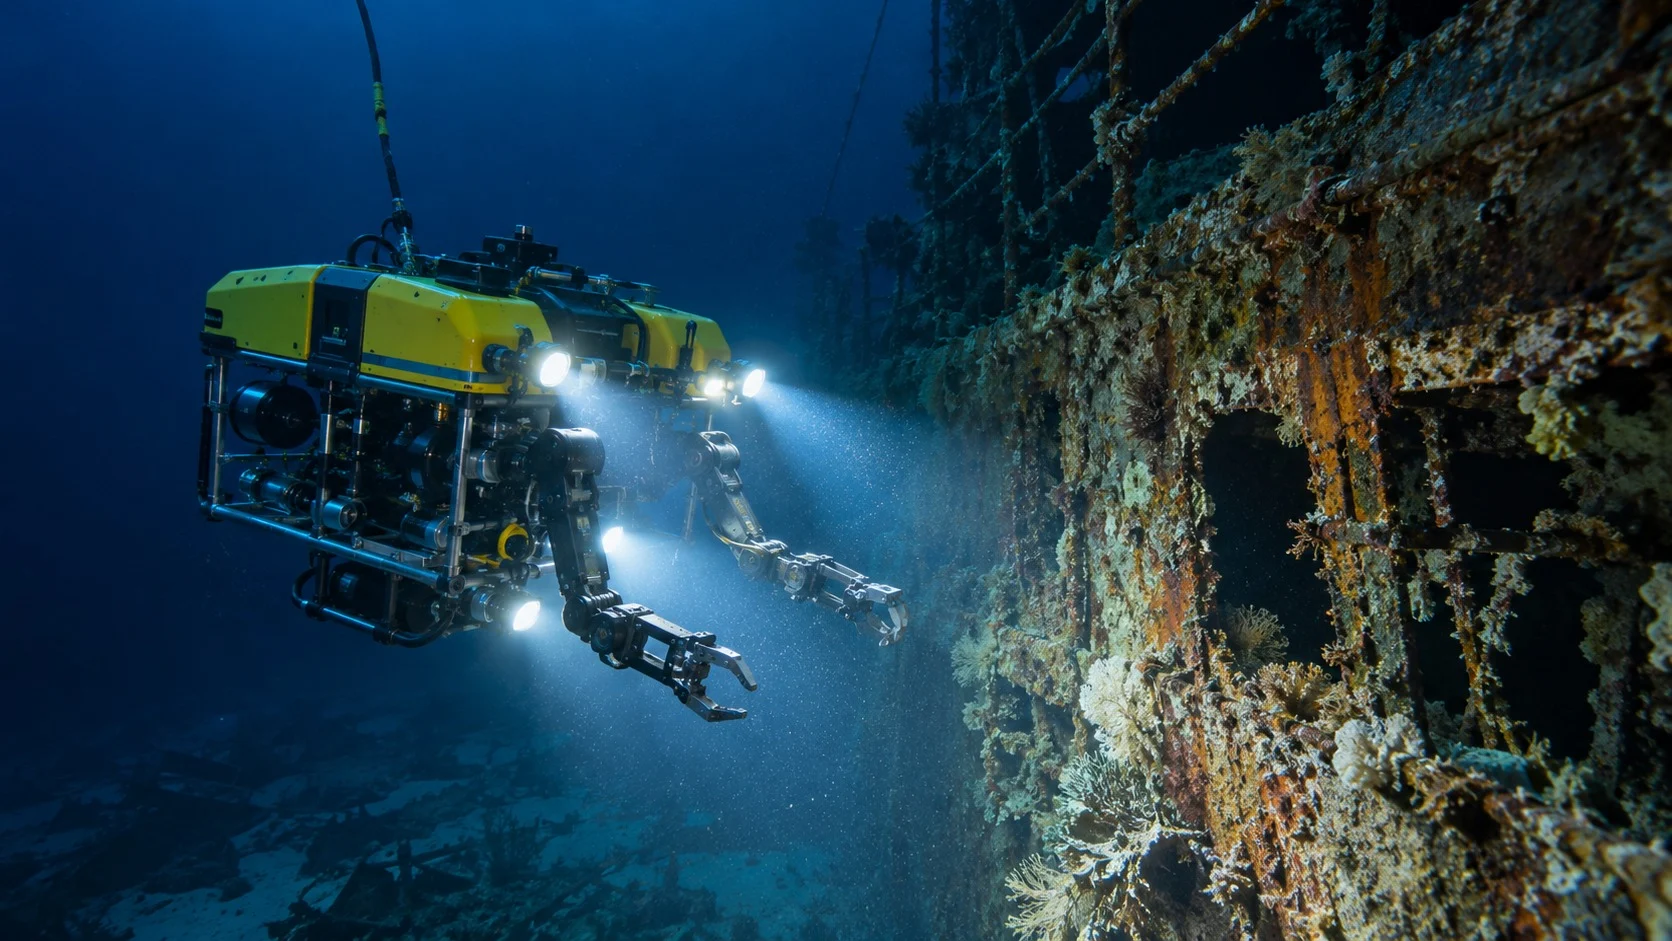
遥控潜水器在对人类潜水而言过深或过于危险的海域修理海底设施、调查沉船。考察泰坦尼克号残骸时也用到了这类潜水器。
(3)空间站的两只手臂
国际空间站上有一台名为德克斯特(Dextre)的双臂机器人,帮助宇航员无需进行危险的太空行走就能操作舱外设备。
与其说遥操作是机器人取代人的技术,不如说它是把人的手和眼延伸到人去不了之处的技术。正是靠着由人做判断、由机器承担风险的这种协作,我们才得以在更深、更远的地方工作。
把人的感官与机器的身体连为一体,这正是打造能在远处工作的机器人的机器人学第一步。