
격자 위에 정보를 세우다, 스위스 스타일(International Typographic Style)
종이 카드로 꿈꾼 인터넷, 문다네움(Mundaneum)
방바닥을 혼자 돌아다니다가 배터리가 떨어지면 스스로 충전대로 돌아가는 로봇 청소기는 이제 흔한 살림살이가 되었습니다. 그런데 이와 비슷한 행동을 보여 준 기계가 컴퓨터가 널리 쓰이기도 전인 1940년대 말에 이미 있었다는 사실은 잘 알려져 있지 않습니다.
영국의 한 뇌 과학자가 만든 이 기계는 둥근 껍데기를 쓰고 바퀴 세 개로 느릿느릿 기어 다녔습니다. 빛을 찾아 다가가고, 부딪히면 방향을 바꾸고, 힘이 빠지면 제 집으로 돌아갔습니다. 생김새와 움직임 때문에 사람들은 이 기계를 거북이라고 불렀습니다. 바로 ‘그레이 월터의 거북 로봇(Grey Walter’s Tortoises)’입니다.
본 자료에서는 거북 로봇을 만든 과학자와 그가 품은 질문부터, 진공관 두 개로 이루어진 몸의 구조, 빛과 장애물에 반응하는 행동 방식, 그리고 오늘날 로봇공학에 남긴 유산까지 차례로 살펴보겠습니다.
두 개의 신경으로 움직인 최초의 자율 로봇
뇌를 연구하던 과학자의 실험
거북 로봇을 만든 윌리엄 그레이 월터(William Grey Walter)는 미국에서 태어나 영국에서 자란 신경생리학자였습니다. 그는 1939년부터 영국 브리스틀의 버든 신경학 연구소에서 뇌파를 연구했습니다.
(1) 뇌파 연구의 선구자
월터는 뇌의 전기 활동을 기록하는 뇌파 측정 장치를 직접 개량해, 뇌파로 뇌종양이나 뇌전증을 일으키는 부위를 찾는 방법을 보여 주었습니다. 기계와 생물의 제어를 함께 다루는 사이버네틱스(Cybernetics) 분야의 개척자로도 꼽힙니다.
(2) 적은 신경세포로 복잡한 행동을
그는 뇌의 비밀이 신경세포의 개수보다 그 세포들이 어떻게 연결되어 있느냐에 있다고 보았습니다. 아주 적은 수의 신경만 잘 연결해도 복잡한 행동이 나올 수 있다는 생각을 증명하려고 직접 로봇을 만들기로 했습니다.
(3) 엘머와 엘시의 탄생
1948년부터 1949년 사이에 첫 두 대가 완성되어 엘머(Elmer)와 엘시(Elsie)라는 이름을 얻었습니다. 월터는 이들에게 ‘탐색하는 기계’라는 뜻의 학명 같은 이름인 마키나 스페쿨라트릭스(Machina speculatrix)를 붙였습니다.
진공관 두 개로 만든 몸
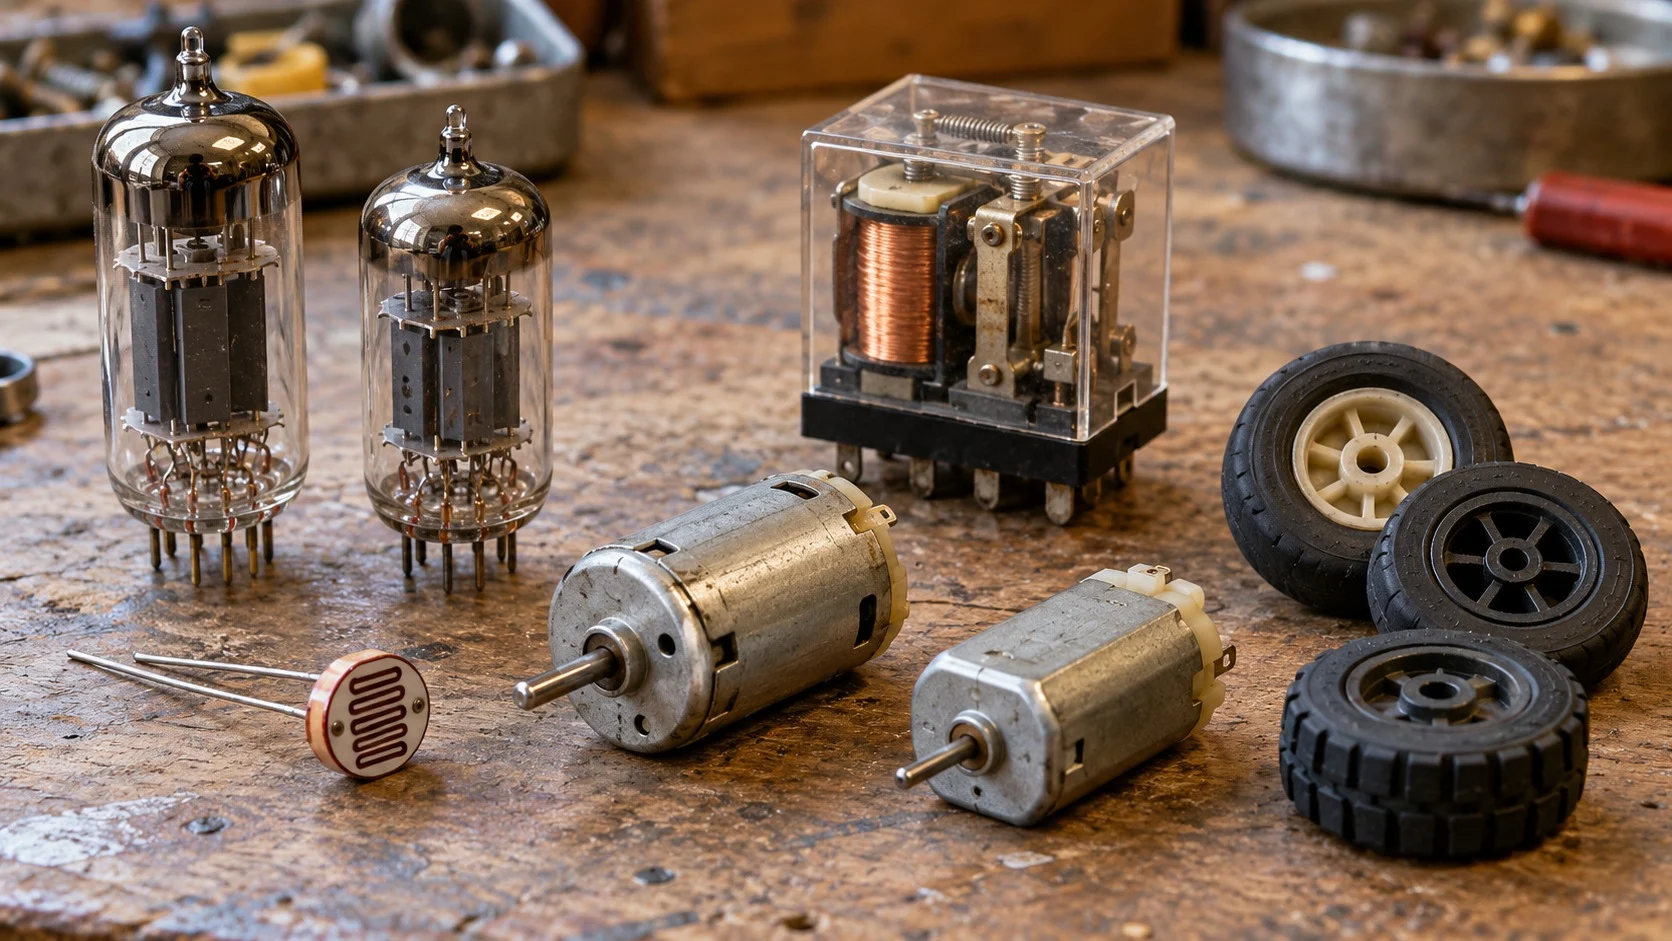
거북 로봇의 몸은 놀라울 만큼 단순했습니다. 월터는 이 로봇의 두뇌가 신경세포 두 개에 해당한다고 설명했습니다.
- 진공관(Vacuum Tube): 소형 진공관 두 개가 신호를 키워 모터를 켜고 끄는 두뇌 역할을 했습니다.
- 광전지(Photocell): 빙글빙글 돌아가며 주변의 빛을 감지하는 눈이었습니다.
- 접촉 스위치(Touch Contact): 껍데기가 무언가에 부딪혀 밀리면 스위치가 닫혀 충돌을 알렸습니다.
- 모터 두 개(Two Motors): 하나는 앞으로 나아가는 데, 다른 하나는 방향을 트는 데 쓰였습니다.
전원은 보청기용 배터리와 6볼트 배터리가 맡았습니다. 방향을 트는 모터가 켜질 때만 머리의 작은 전구에 불이 들어오도록 연결되어 있어, 밖에서도 로봇이 무엇을 하는지 엿볼 수 있었습니다.
빛을 찾고 부딪히면 피하는 행동
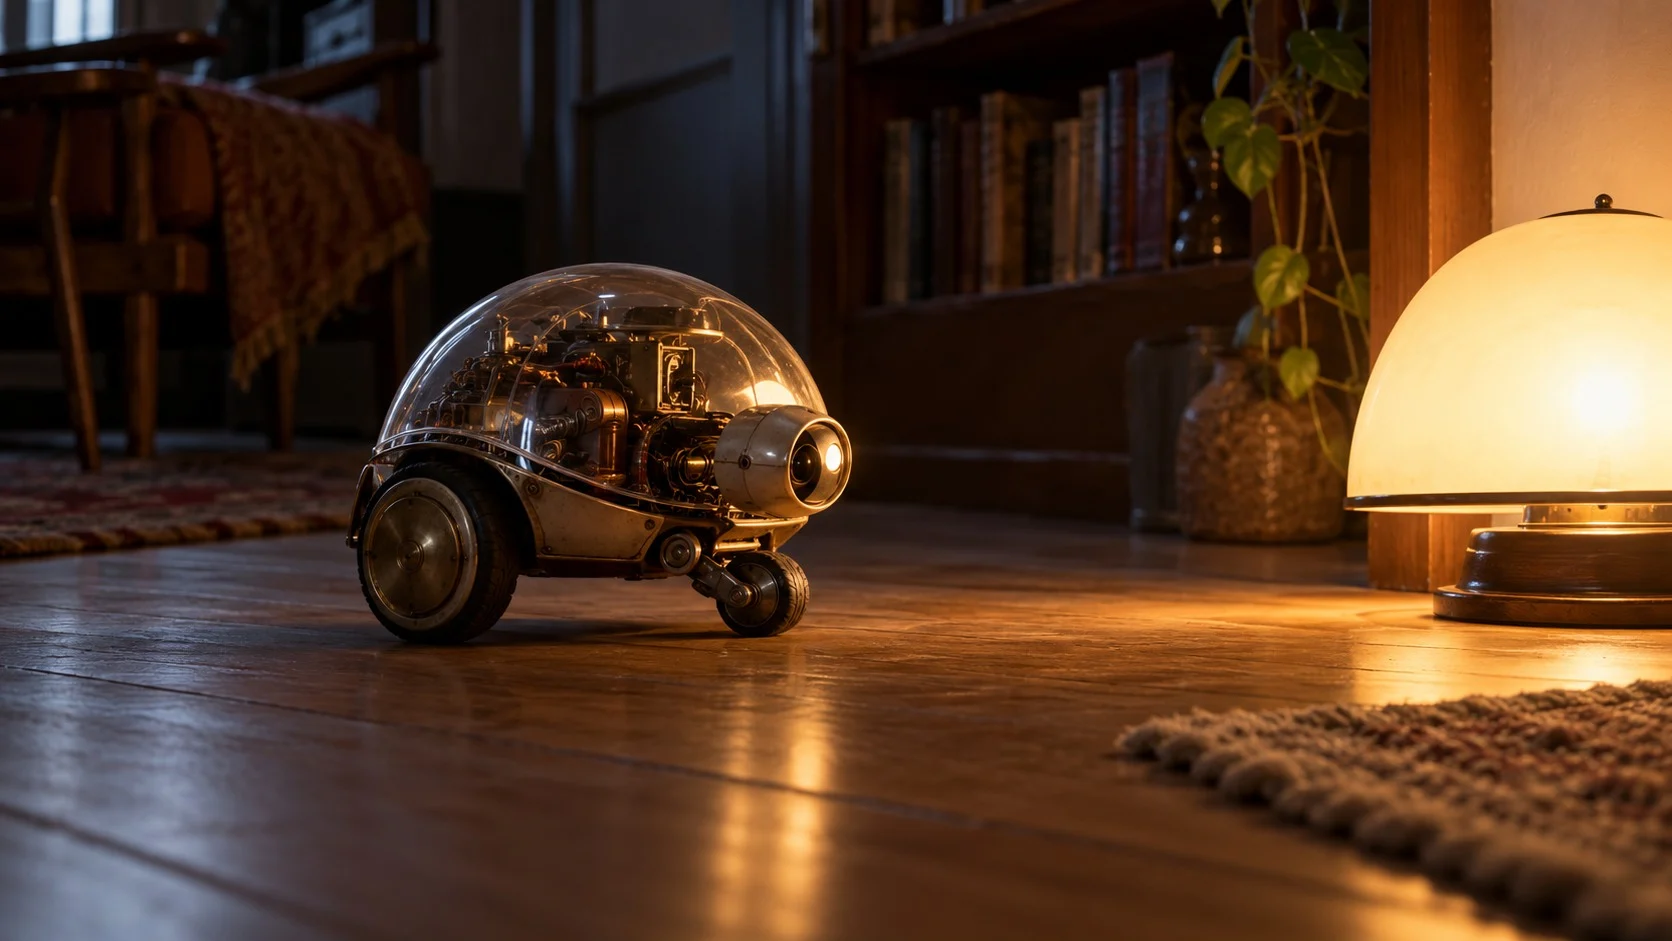
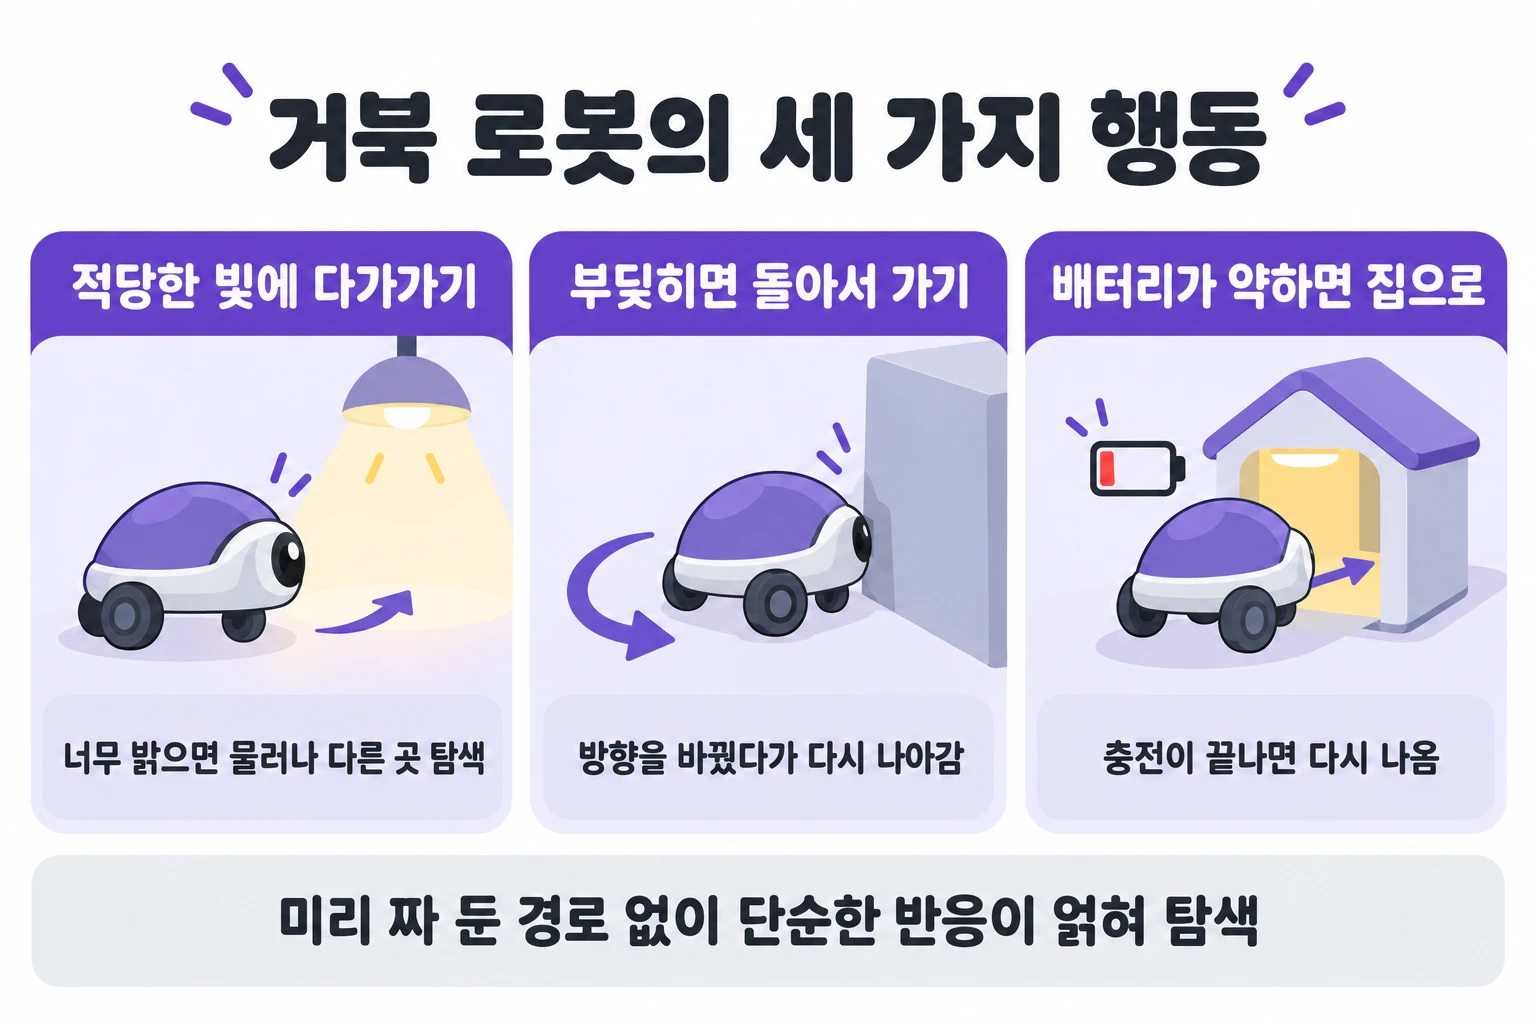
거북 로봇에는 미리 짜 둔 경로가 없었습니다. 몇 가지 단순한 반응이 서로 얽히면서 마치 살아 있는 동물처럼 주변을 탐색하는 행동이 나타났습니다.
(1) 적당한 빛을 향해 다가가기
어두운 곳에서는 광전지가 돌며 빛을 찾다가, 적당히 밝은 빛을 발견하면 그쪽으로 다가갔습니다. 반대로 빛이 지나치게 밝으면 뒤로 물러나 다른 방향을 탐색했습니다.
(2) 부딪히면 돌아서 가기
껍데기가 장애물에 닿으면 로봇은 방향을 바꿨다가 다시 나아가기를 되풀이했습니다. 앞을 제대로 보지 못하면서도 이 방식으로 장애물을 피해 갈 수 있었습니다.
(3) 배가 고프면 집으로
배터리가 약해지면 진공관의 신호가 줄어 밝은 빛을 덜 피하게 되었고, 결국 불이 켜진 충전용 집(Hutch)으로 들어갔습니다. 충전이 끝나면 다시 밝은 빛을 피해 집을 빠져나왔습니다.
거울 앞에 세운 거북 로봇이 자기 머리 전구의 빛에 반응해 깜빡이며 몸을 떠는 모습을 보고, 월터는 동물이었다면 어느 정도의 자기 인식으로 여겼을지도 모른다고 적었습니다.
학습하는 거북과 오늘날에 남긴 유산
월터는 거북 로봇에 배우는 능력도 더해 보았습니다. 파블로프의 개처럼 조건 반사를 익히는 회로 코라(CORA)를 단 거북은 마키나 도킬리스(Machina docilis)라고 불렸습니다.
(1) 대중 앞에 선 거북
월터는 1950년과 1951년 과학 잡지 ‘사이언티픽 아메리칸’에 거북 로봇을 소개했고, 영국 방송사 BBC도 이들의 모습을 촬영했습니다. 1951년에는 새로 만든 거북 로봇들이 영국 축제(Festival of Britain)에 전시되었습니다.
(2) 아날로그로 흉내 낸 뇌
같은 시대의 앨런 튜링과 존 폰 노이만이 정신 활동을 디지털 계산으로 보던 것과 달리, 월터는 아날로그 전자 회로로 뇌를 흉내 내는 일을 중요하게 여겼습니다.
(3) 행동 기반 로봇의 조상
단순한 아날로그 회로로 자율 로봇을 만드는 빔 로봇공학(BEAM Robotics)은 월터의 작업에서 영향을 받았습니다. 스스로 충전대로 돌아가는 오늘날의 로봇 청소기도 거북 로봇의 먼 후손으로 불립니다.
거북 로봇은 복잡한 계산 없이도 감각과 움직임을 잘 엮기만 하면 기계가 스스로 주변을 탐색할 수 있다는 사실을 처음으로 보여 주었습니다. 진공관 두 개로 움직인 이 작은 기계는 자율 로봇이라는 생각이 실제로 굴러갈 수 있음을 증명했습니다.
적은 부품으로 감각과 행동을 단단히 이어 주는 것, 그것이 스스로 움직이는 자율 로봇공학의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 같은 계정으로 다시 다운로드할 수 있어요.
PDF 구매 옵션 보기
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.