
그림을 세어 읽는 통계, 아이소타입(International System of Typographic Picture Education)
정식 출판 밖에 숨은 지식, 회색 문헌(Grey Literature)
깊은 바닷속에 가라앉은 배를 살피거나, 방사능이 가득한 공간에서 위험한 물질을 옮기거나, 수천 킬로미터 떨어진 환자를 수술하는 일은 사람이 그 자리에 직접 가기 어려운 대표적인 작업입니다. 그런데 오늘날에는 이런 일들을 사람이 안전한 곳에 앉은 채로 해내고 있습니다.
비결은 사람의 손과 눈을 멀리 떨어진 기계에 옮겨 주는 기술에 있습니다. 조종하는 사람이 손잡이를 움직이면 멀리 있는 로봇 팔이 똑같이 움직이고, 로봇의 카메라와 센서가 보고 느낀 것은 다시 사람에게 전해집니다. 이렇게 사람이 거리를 두고 기계를 직접 부리는 방식을 ‘원격 조작(Teleoperation)’이라고 부릅니다.
본 자료에서는 원격 조작이 방사능 실험실에서 처음 자리 잡은 과정부터 이를 이루는 기본 요소, 거리가 만드는 시간 지연 문제, 그리고 수술실과 심해, 우주에서 쓰이는 오늘날의 모습까지 차례로 살펴보겠습니다.
사람의 손을 멀리까지 늘리는 기술
방사능 실험실에서 태어난 기계 팔
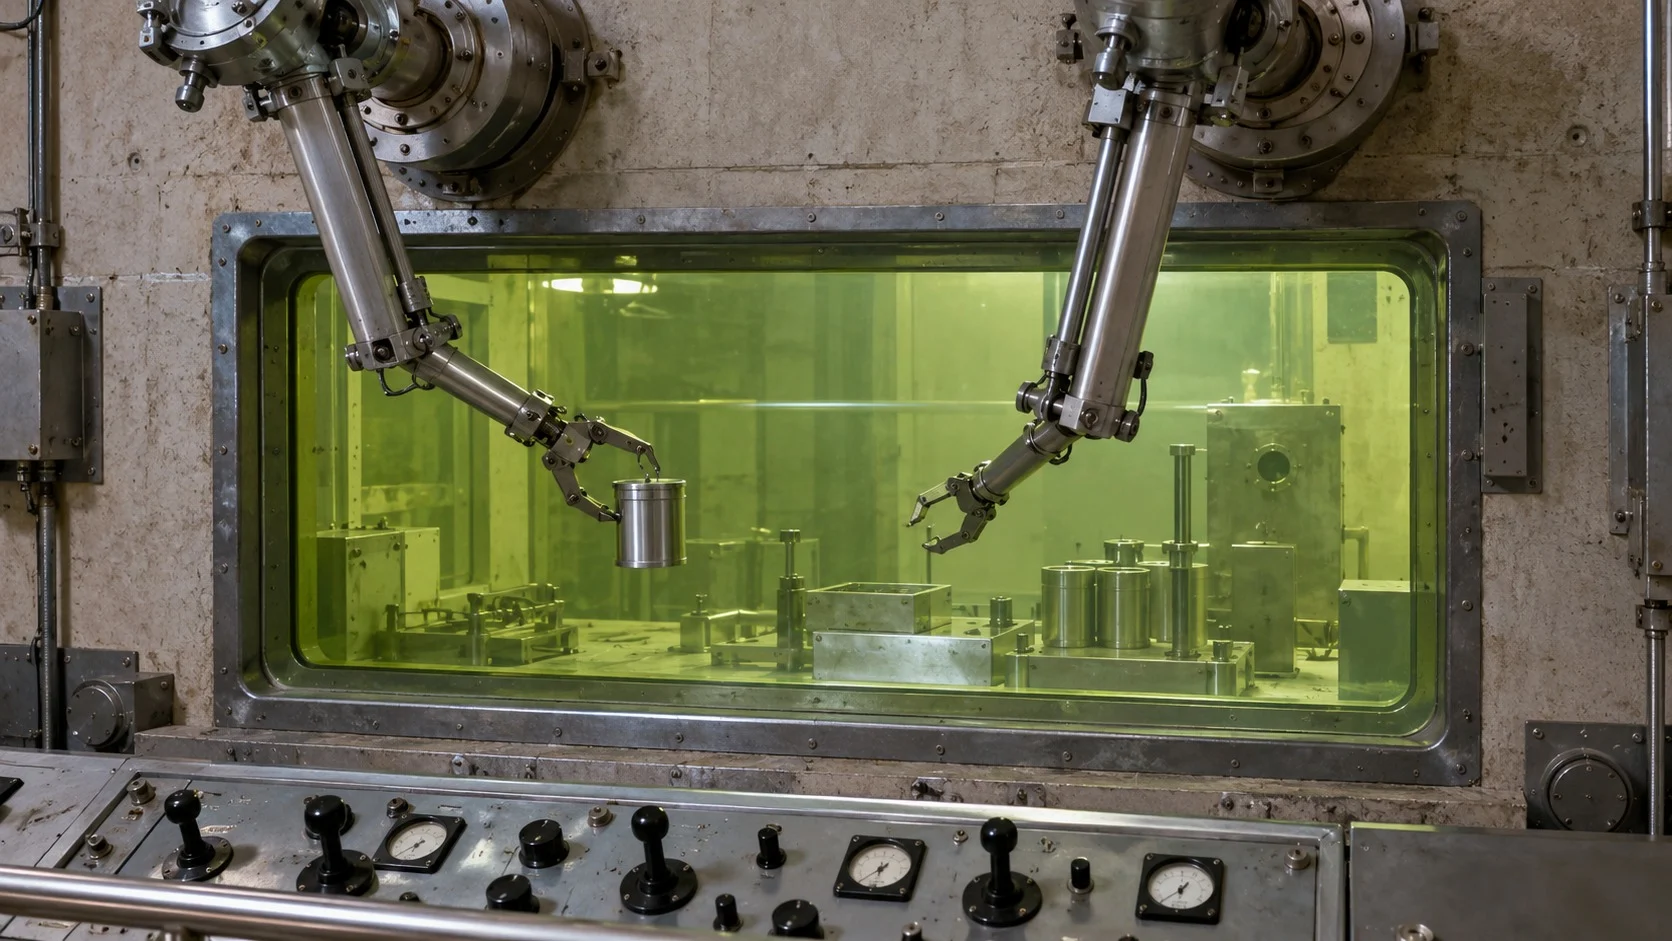
원격 조작 로봇의 출발점은 원자력 연구였습니다. 방사성 물질은 맨손으로 만질 수 없지만, 실험을 하려면 누군가는 그것을 정밀하게 집고 옮겨야 했습니다.
(1) 고어츠의 마스터-슬레이브 조작기
미국 아르곤 국립연구소의 기계공학자 레이먼드 고어츠(Raymond Goertz)는 1948년 납유리 벽 너머에서 다룰 수 있는 조작기를 설계했고, 1949년에 특허를 냈습니다. 사람이 바깥에서 조종 팔을 움직이면 차폐된 방 안의 팔이 그 움직임을 그대로 따라 했습니다.
(2) 손끝의 감각까지 전하다
고어츠는 깨지기 쉬운 물건을 다루려면 눈으로 보는 것만으로는 부족하다는 사실을 깨달았습니다. 그래서 안쪽 팔이 받는 힘이 조종 팔로 되돌아오게 만들어, 사람이 물건을 쥐는 힘을 손으로 느낄 수 있게 했습니다. 1954년부터는 이를 개량한 조작기가 상품으로 생산되어 여러 나라의 원자력 시설로 퍼져 나갔습니다.
(3) 소설에서 먼저 그린 장치
이보다 앞선 1942년, 로버트 하인라인(Robert Heinlein)은 단편 소설 「월도(Waldo)」에서 사람의 손동작을 따라 하는 기계 손을 그렸습니다. 그 뒤 원격 조작용 기계 손을 ‘월도’라고 부르는 관습이 생겼습니다.
원격 조작을 이루는 네 가지 요소
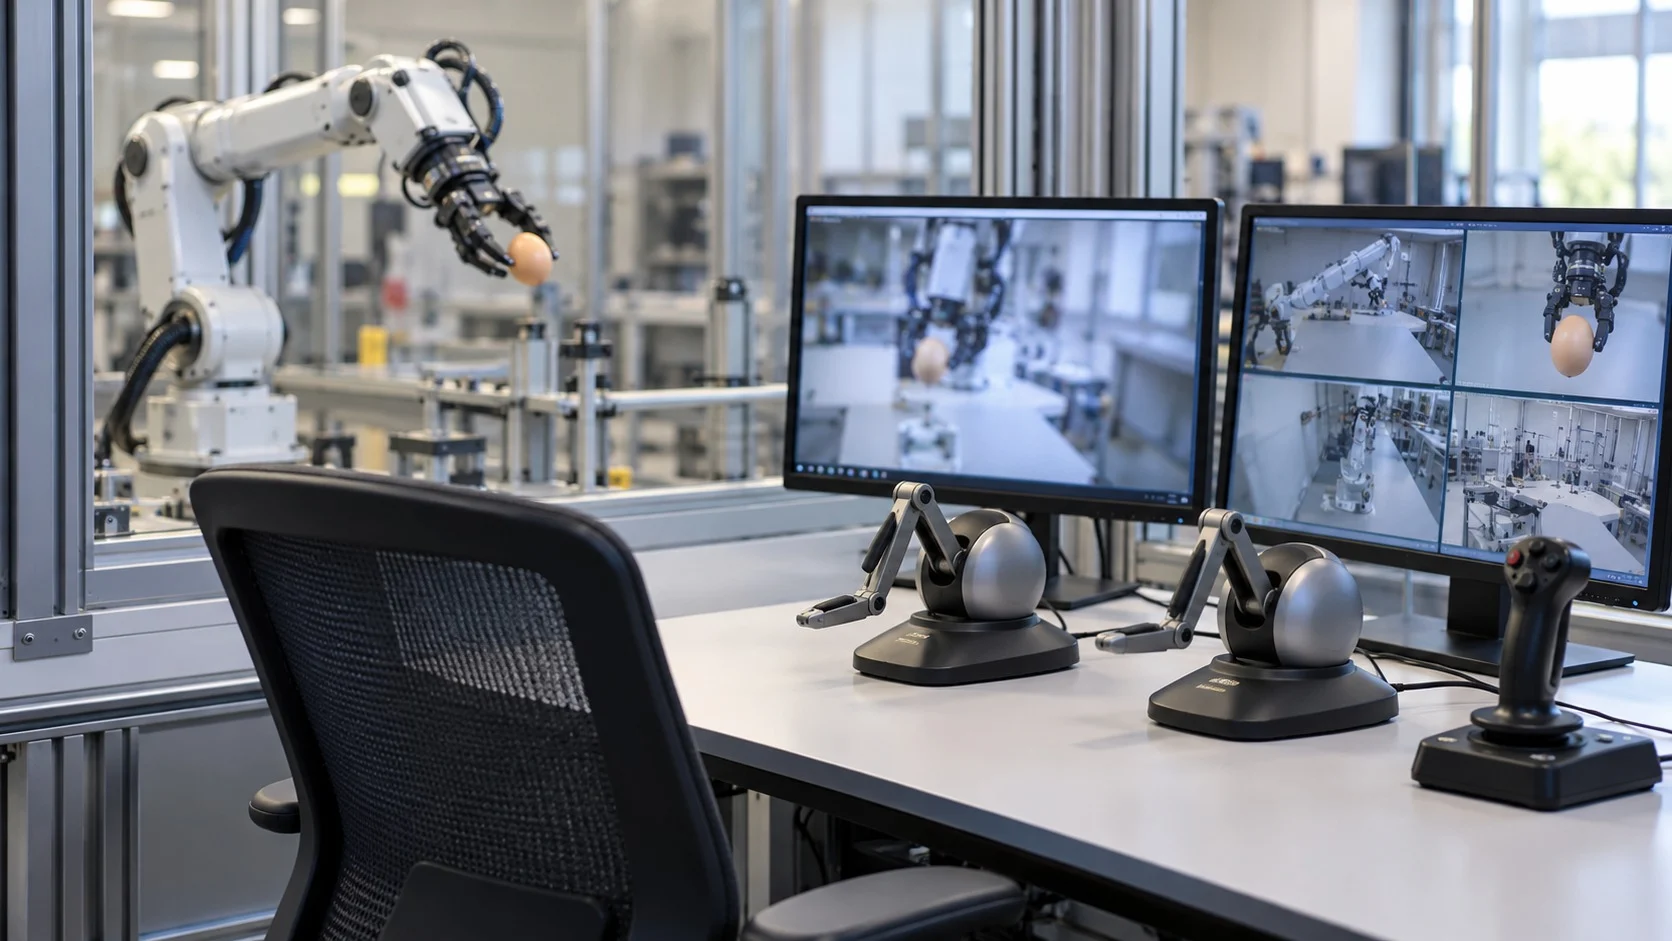
원격 조작 시스템은 겉모습이 제각각이어도 뼈대는 비슷합니다. 사람 쪽과 로봇 쪽이 있고, 그 사이를 신호가 오가며 서로를 이어 줍니다.
- 마스터 장치(Master Device): 조종하는 사람이 직접 잡고 움직이는 손잡이, 조이스틱, 조종 팔입니다.
- 슬레이브 로봇(Slave Robot): 멀리 떨어진 현장에서 마스터 장치의 움직임을 따라 실제로 일하는 로봇입니다.
- 통신 채널(Communication Channel): 둘 사이에 명령과 정보를 실어 나르는 전선, 광통신망, 무선 전파입니다.
- 피드백(Feedback): 현장의 영상과 소리, 그리고 로봇이 받는 힘을 사람에게 돌려주는 정보입니다.
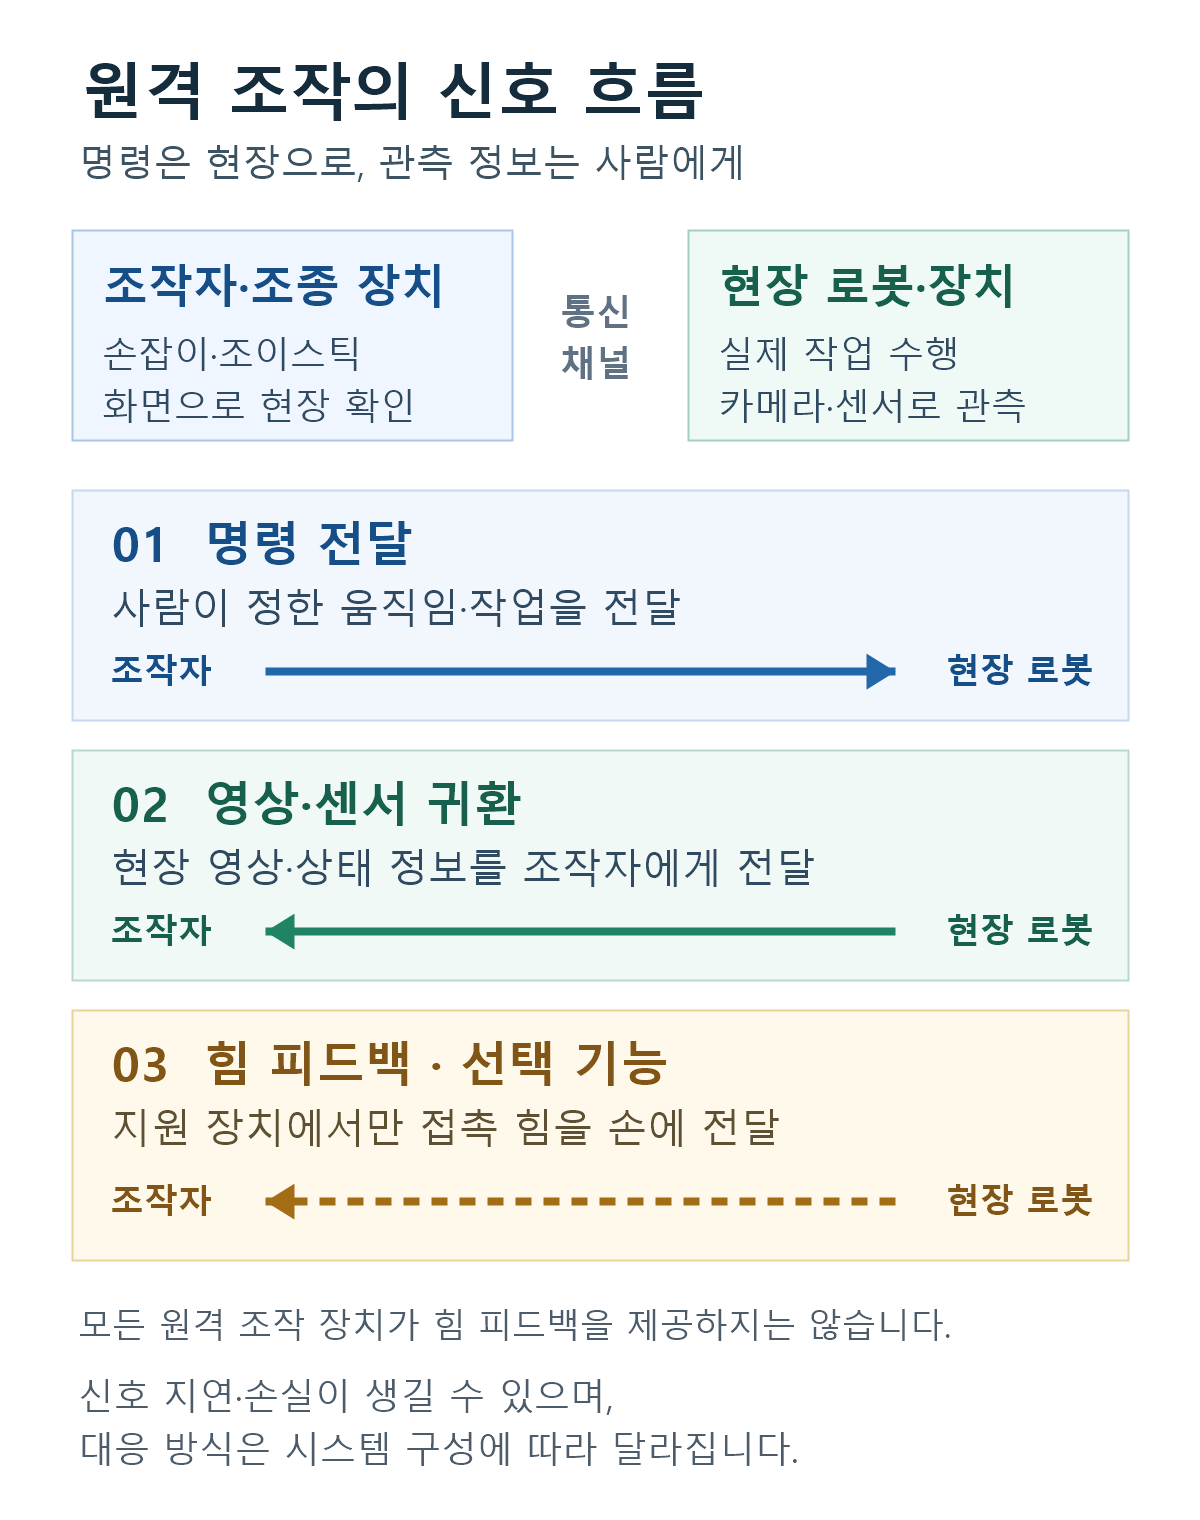
특히 로봇이 받는 힘을 마스터 장치에 되돌려 주는 방식을 양방향 제어(Bilateral Control)라고 합니다. 이 감각이 있어야 사람이 달걀을 깨뜨리지 않을 만큼만 힘을 주듯 섬세하게 조작할 수 있습니다.
여기서 한 걸음 더 나아가 머리에 쓰는 화면과 촉감 장치로 조종하는 사람이 마치 현장에 와 있는 듯 느끼게 하는 것을 원격 현장감(Telepresence)이라고 합니다. 고어츠 역시 초기 머리 착용 디스플레이를 만들어 이런 생각을 일찍부터 시험했습니다.
거리가 만드는 시간 지연
원격 조작에서 가장 까다로운 적은 거리 그 자체입니다. 신호가 오가는 데 시간이 걸리면 사람이 본 화면은 이미 지난 순간이고, 손을 움직인 결과도 늦게 나타납니다.
(1) 달 위의 원격 운전
1970년 소련의 루노호트 1호(Lunokhod 1)는 지구에 있는 운전자들이 실시간으로 몰았던 달 탐사차입니다. 빛의 속도로도 신호가 오가는 데 약 2.5초가 걸려, 운전자들은 늦게 도착하는 화면을 보며 조심스럽게 움직여야 했습니다.
(2) 화성에서는 직접 조종이 어렵다
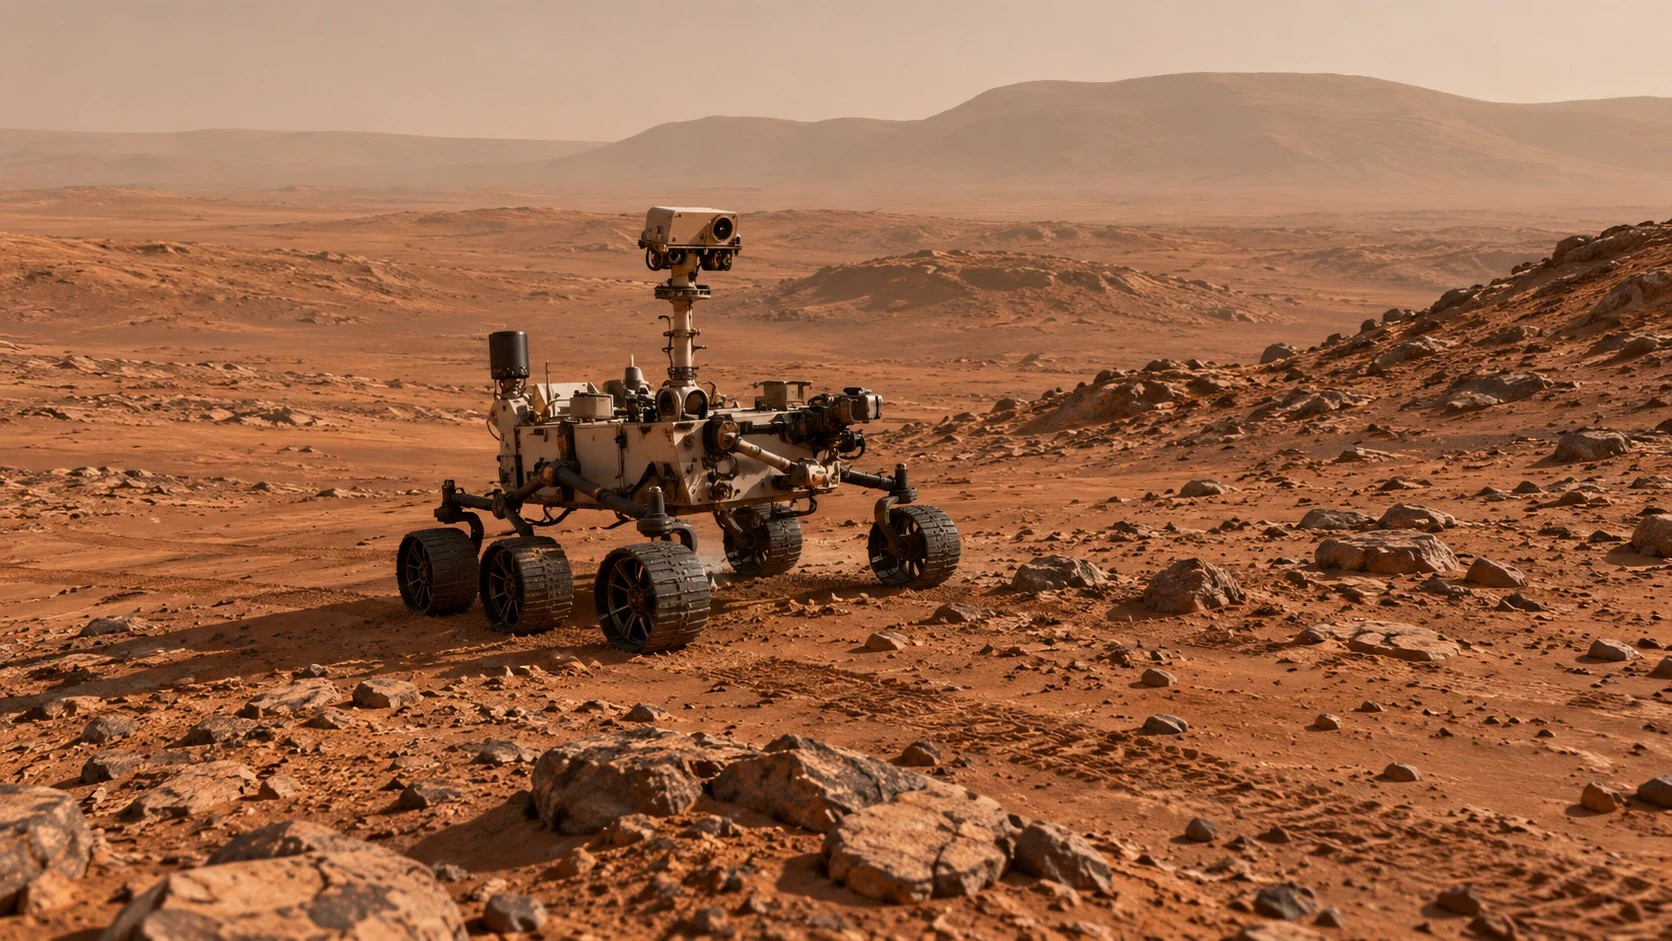
화성은 지구와의 거리에 따라 신호가 한쪽으로 가는 데만 몇 분에서 20분 넘게 걸립니다. 그래서 화성 탐사차는 지상 팀이 그날 할 일을 미리 짜서 보내면, 로봇이 저장된 명령을 스스로 수행하는 방식으로 움직입니다.
(3) 사람은 목표를, 로봇은 세부 동작을
이처럼 사람이 목표와 경로를 정해 주고 장애물 피하기 같은 세부 동작은 로봇이 알아서 하는 방식을 감독 제어(Supervisory Control)라고 합니다. 지연이 길수록 로봇이 맡는 몫이 커집니다.
수술실과 심해, 그리고 우주로
오늘날 원격 조작은 사람이 닿기 어려운 거의 모든 곳으로 퍼져 나갔습니다. 거리가 멀어도, 환경이 위험해도 사람의 판단과 솜씨를 그대로 보낼 수 있기 때문입니다.
(1) 대서양을 건넌 수술
2001년 9월 7일 프랑스의 자크 마레스코(Jacques Marescaux) 교수 팀은 미국 뉴욕에서 수술 로봇을 조종해, 약 6,230킬로미터 떨어진 프랑스 스트라스부르의 68세 환자 담낭을 떼어 냈습니다. 대서양을 처음 홀로 건넌 비행사의 이름을 따 ‘린드버그 수술’이라고 불립니다.
(2) 잠수부가 갈 수 없는 바다
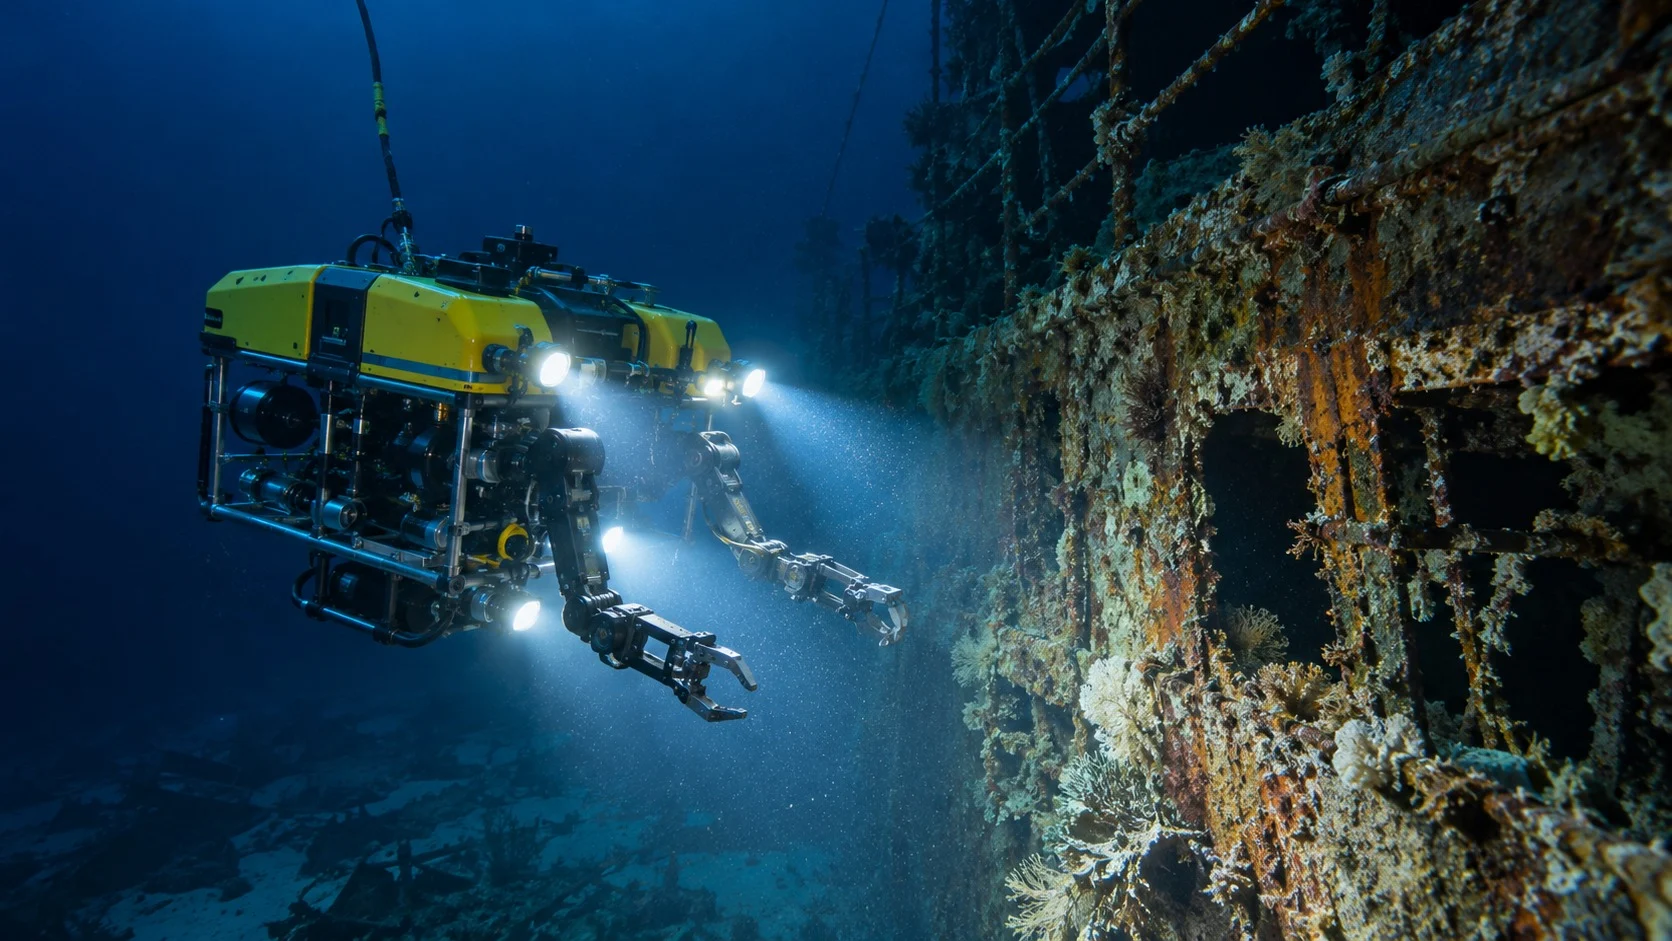
원격 조종 잠수정은 사람이 잠수하기에 너무 깊거나 위험한 바다에서 해저 시설을 고치고 침몰선을 조사합니다. 타이태닉호의 잔해를 살피는 데에도 이런 잠수정이 쓰였습니다.
(3) 우주 정거장의 두 팔
국제 우주 정거장에는 덱스터(Dextre)라는 두 팔 로봇이 있어, 우주 비행사가 위험한 우주 유영을 하지 않고도 바깥 장비를 다룰 수 있게 돕습니다.
원격 조작은 로봇이 사람을 대신하는 기술이라기보다, 사람의 손과 눈을 사람이 갈 수 없는 곳까지 늘려 주는 기술입니다. 판단은 사람이 하고 위험은 기계가 감당하는 이 협력 덕분에 우리는 더 깊고 더 먼 곳에서 일할 수 있게 되었습니다.
사람의 감각과 기계의 몸을 하나로 잇는 것, 그것이 멀리서도 일하는 로봇을 만드는 로봇공학의 첫걸음입니다.
이 글 PDF 구매
1,000원한국어 PDF · 같은 계정으로 다시 다운로드할 수 있어요.
PDF 구매 옵션 보기
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.