
정보를 갖는 게 더 괴롭다면, 무어스의 법칙(Mooers’ Law)
작은 힘으로 자동차를 든다, 파스칼의 원리(Pascal’s Principle)
온라인 쇼핑몰에서 주문 버튼을 누르면 몇 시간 뒤 물류센터 어딘가에서 누군가가 내가 고른 칫솔과 샴푸, 양말을 정확히 찾아 상자에 담습니다. 수만 가지 상품이 늘어선 거대한 창고에서 내 주문에 해당하는 물건만 골라내는 이 작업이 바로 ‘오더 피킹(Order Picking)’입니다.
오더 피킹이란 쉽게 말해 ‘고객 주문에 맞춰 보관 장소에서 필요한 품목을 필요한 수량만큼 꺼내 모으는 작업’을 의미합니다. 겉보기에는 단순한 장보기 같지만, 창고 운영비에서 가장 큰 몫을 차지하는 작업이라 물류 효율을 따질 때 가장 먼저 살펴보는 대상입니다.
본 자료에서는 오더 피킹의 개념과 비용 구조부터 작업 시간이 새는 지점, 대표적인 피킹 방식, 그리고 로봇과 기술이 바꾸고 있는 피킹의 모습까지 차례로 살펴보겠습니다.
오더 피킹의 원리와 효율을 높이는 방법
오더 피킹이란 무엇인가?
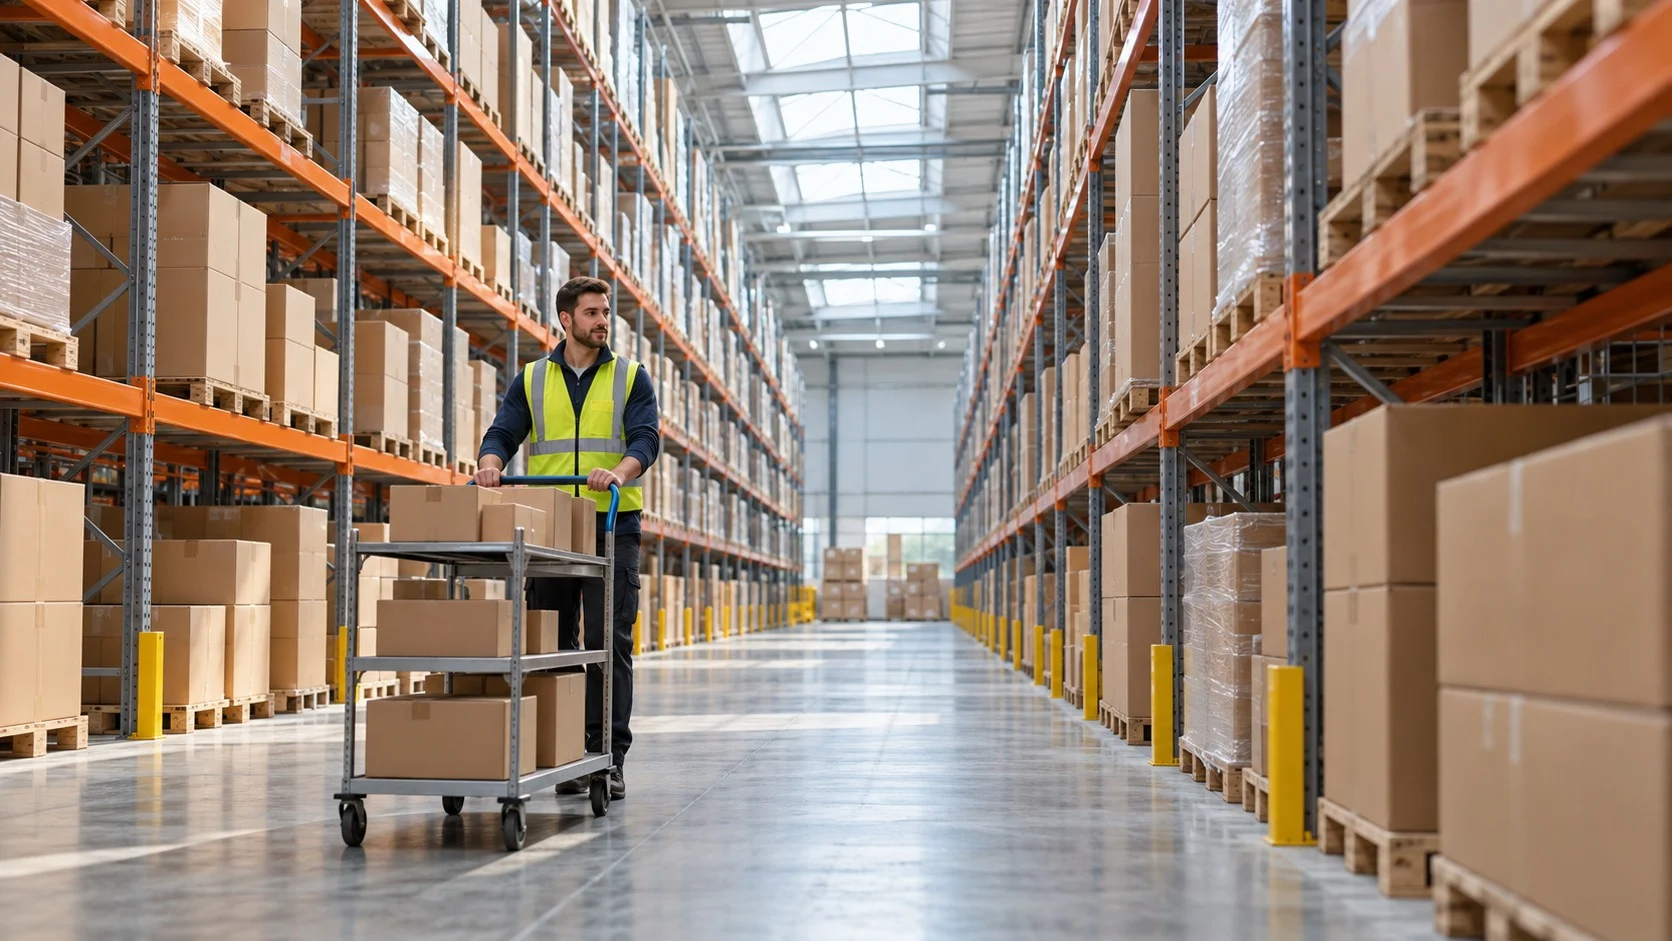
전통적인 창고의 일은 크게 입고, 보관, 피킹, 출고의 네 단계로 나뉩니다. 이 가운데 피킹은 보관 중인 물건을 주문 단위로 다시 묶어 출고로 넘기는 연결 고리입니다. 상품이 팔레트째 들어와도 고객은 낱개나 몇 상자 단위로 주문하기 때문에, 창고 안에서 누군가는 큰 묶음을 작은 주문으로 바꿔 주어야 합니다.
문제는 이 작업에 사람 손과 발이 가장 많이 든다는 점입니다. 물류 연구에서는 오더 피킹 비용이 창고 전체 운영비의 최대 55%에 이른다는 추정이 널리 인용됩니다. 피킹이 늦어지면 출고와 배송이 줄줄이 밀리고, 잘못 담으면 반품과 재배송 비용까지 생기므로 피킹의 속도와 정확도는 곧 고객 서비스의 품질로 이어집니다.
시간이 새는 곳: 피킹 작업의 구성
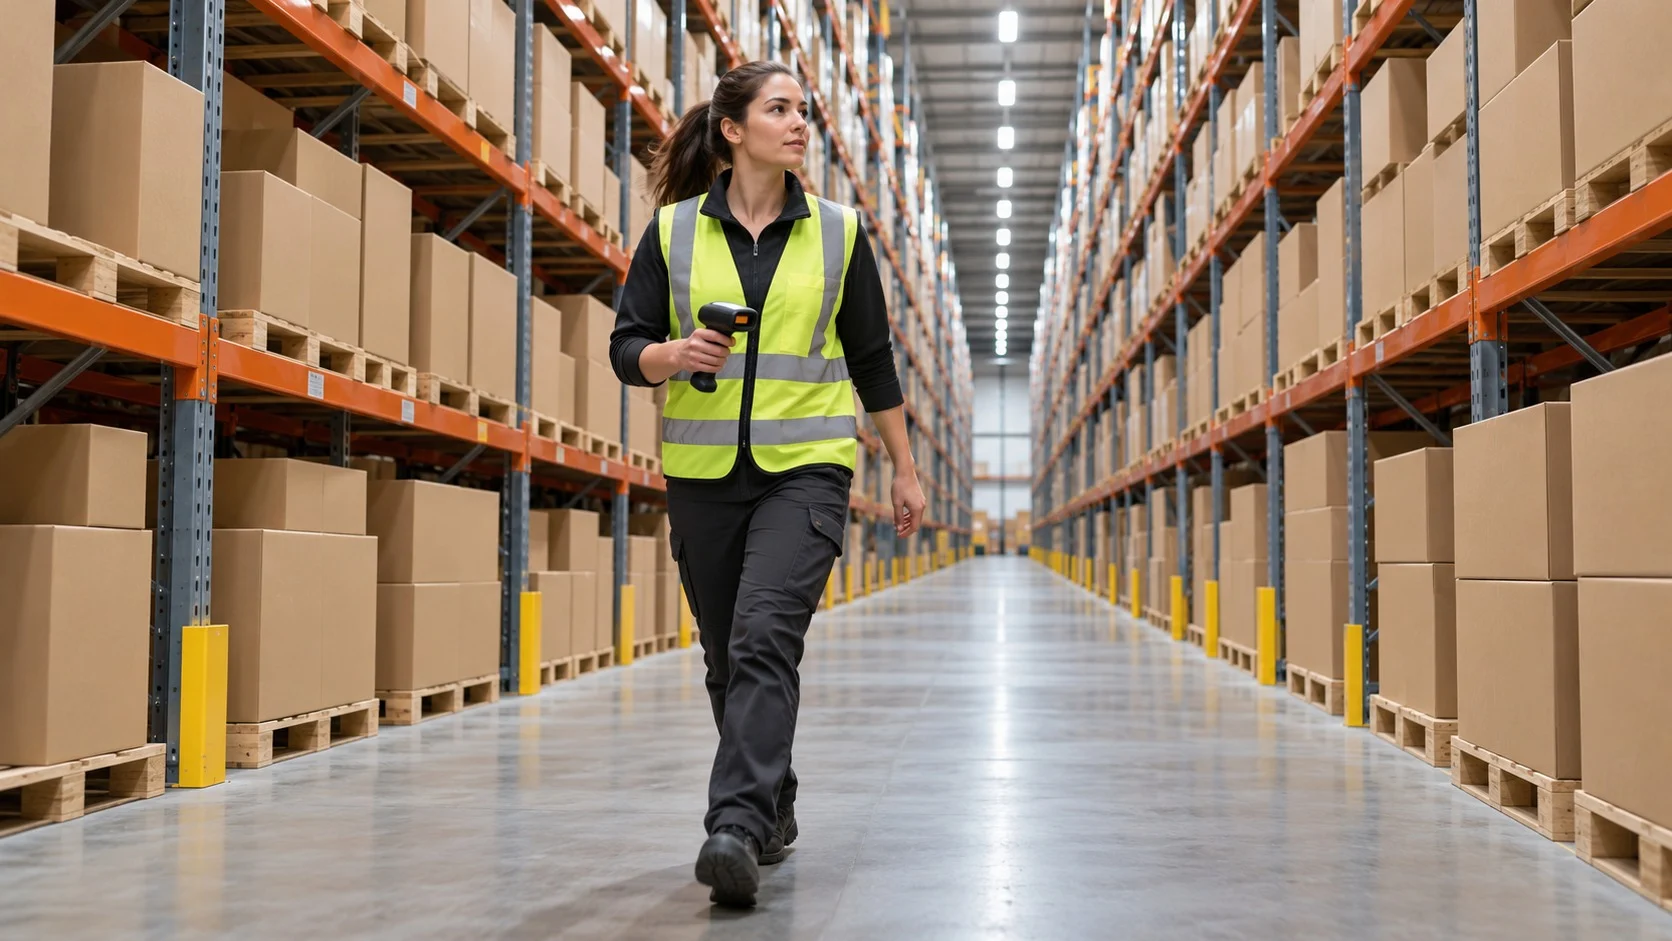
작업자가 직접 선반 사이를 오가는 창고에서 피킹 시간이 어디에 쓰이는지를 나눈 분석이 있습니다. 미국의 시설 설계 교재로 유명한 톰킨스(James A. Tompkins) 등의 자료에 따르면 피킹 시간은 대략 다음과 같이 나뉩니다.
(1) 이동 약 50%
물건이 있는 위치까지 걸어가고 돌아오는 시간입니다. 아무런 가치를 더하지 않으면서 가장 많은 시간을 잡아먹기 때문에 개선의 첫 대상이 됩니다.
(2) 찾기 약 20%
선반 앞에 도착한 뒤 정확한 칸과 상품을 확인하는 시간입니다. 비슷한 포장이 많을수록 길어지고 실수도 늘어납니다.
(3) 꺼내기 약 15%
상품을 집어 수량을 세고 용기에 담는 시간입니다.
(4) 준비 약 10%
주문서를 받고 카트와 용기를 챙기는 준비 시간입니다. 나머지 몇 퍼센트는 그 밖의 잡무에 쓰입니다.
결국 피킹 효율을 높이는 핵심은 ‘덜 걷게 만드는 것’입니다. 그래서 자주 팔리는 상품을 출고장 가까이에 두고, 작업자가 최단 경로로 돌도록 순서를 짜는 일이 중요해집니다.
상황에 맞게 고르는 4가지 피킹 방식
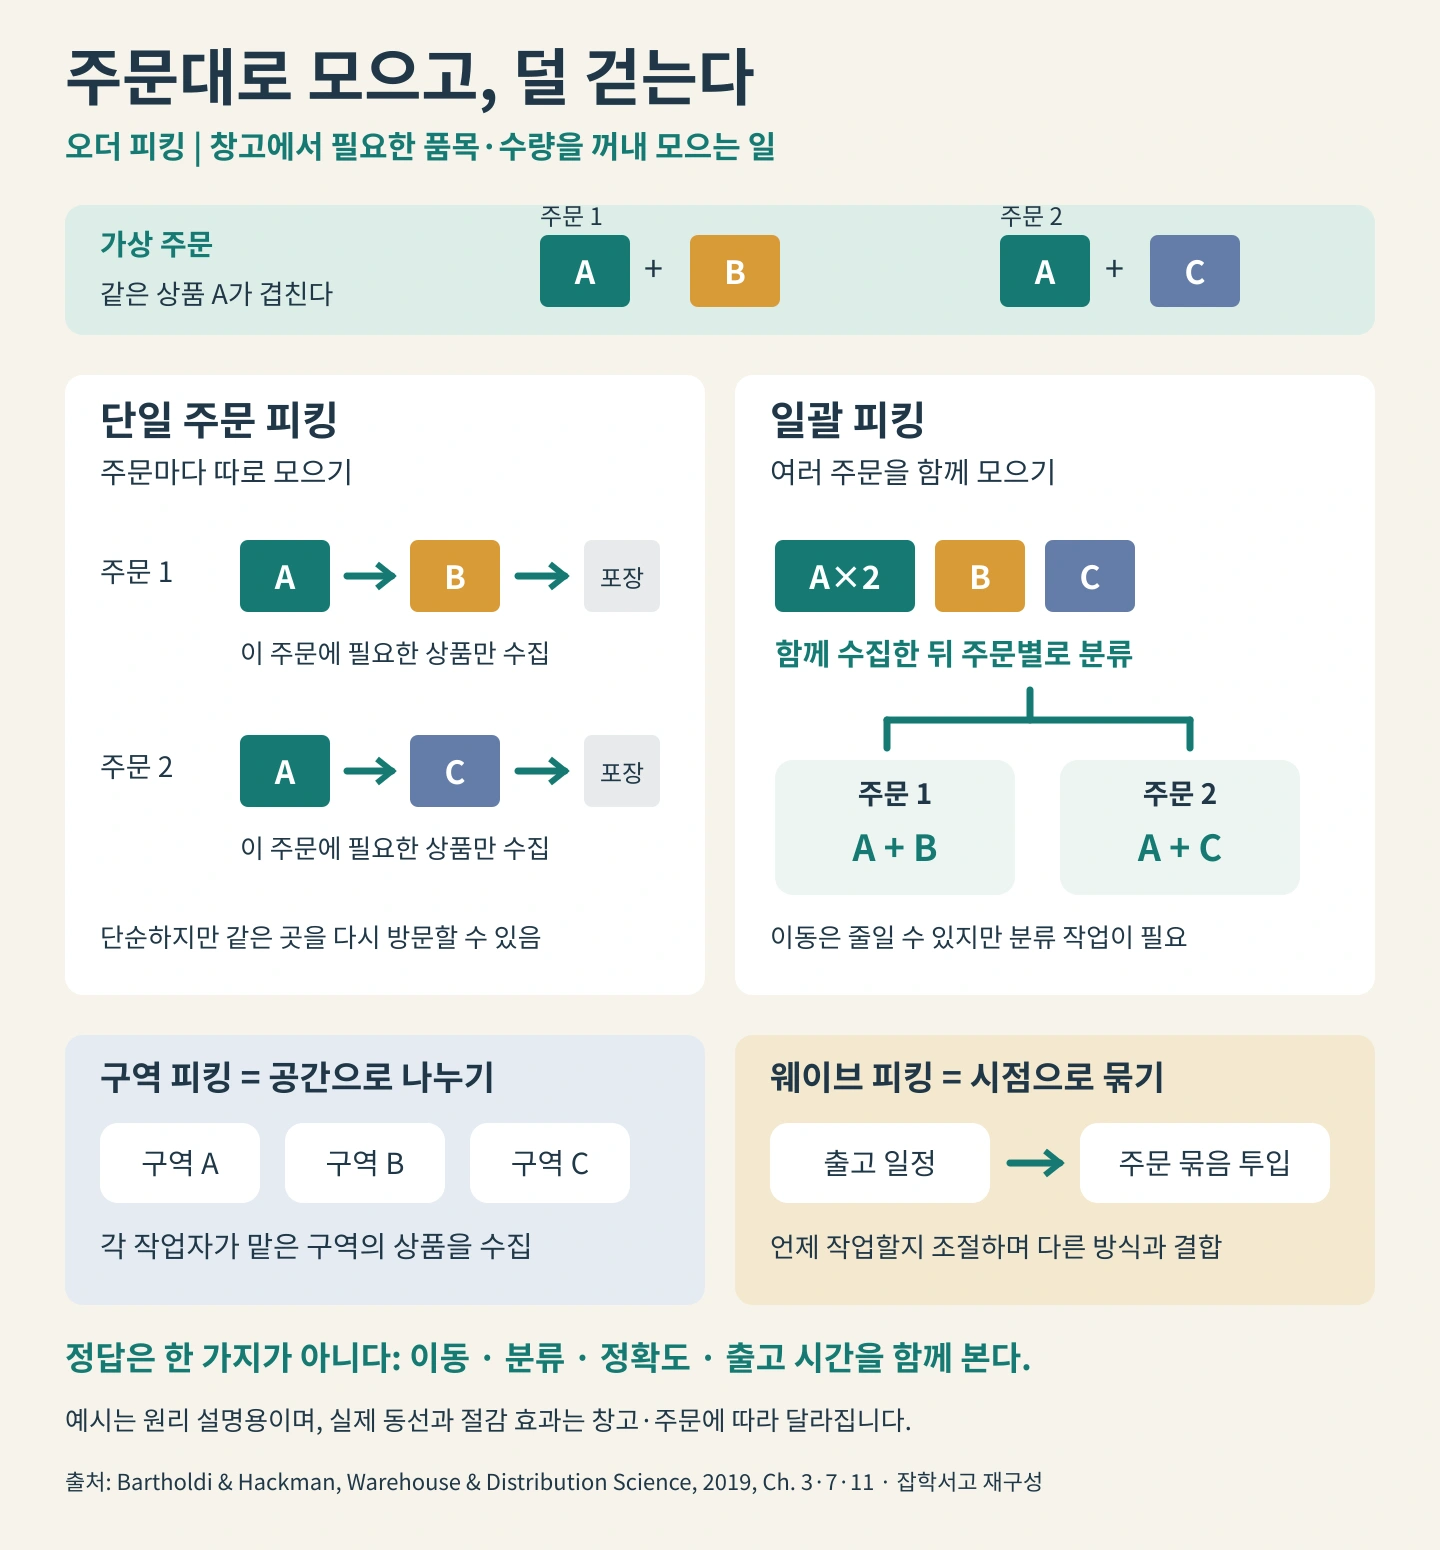
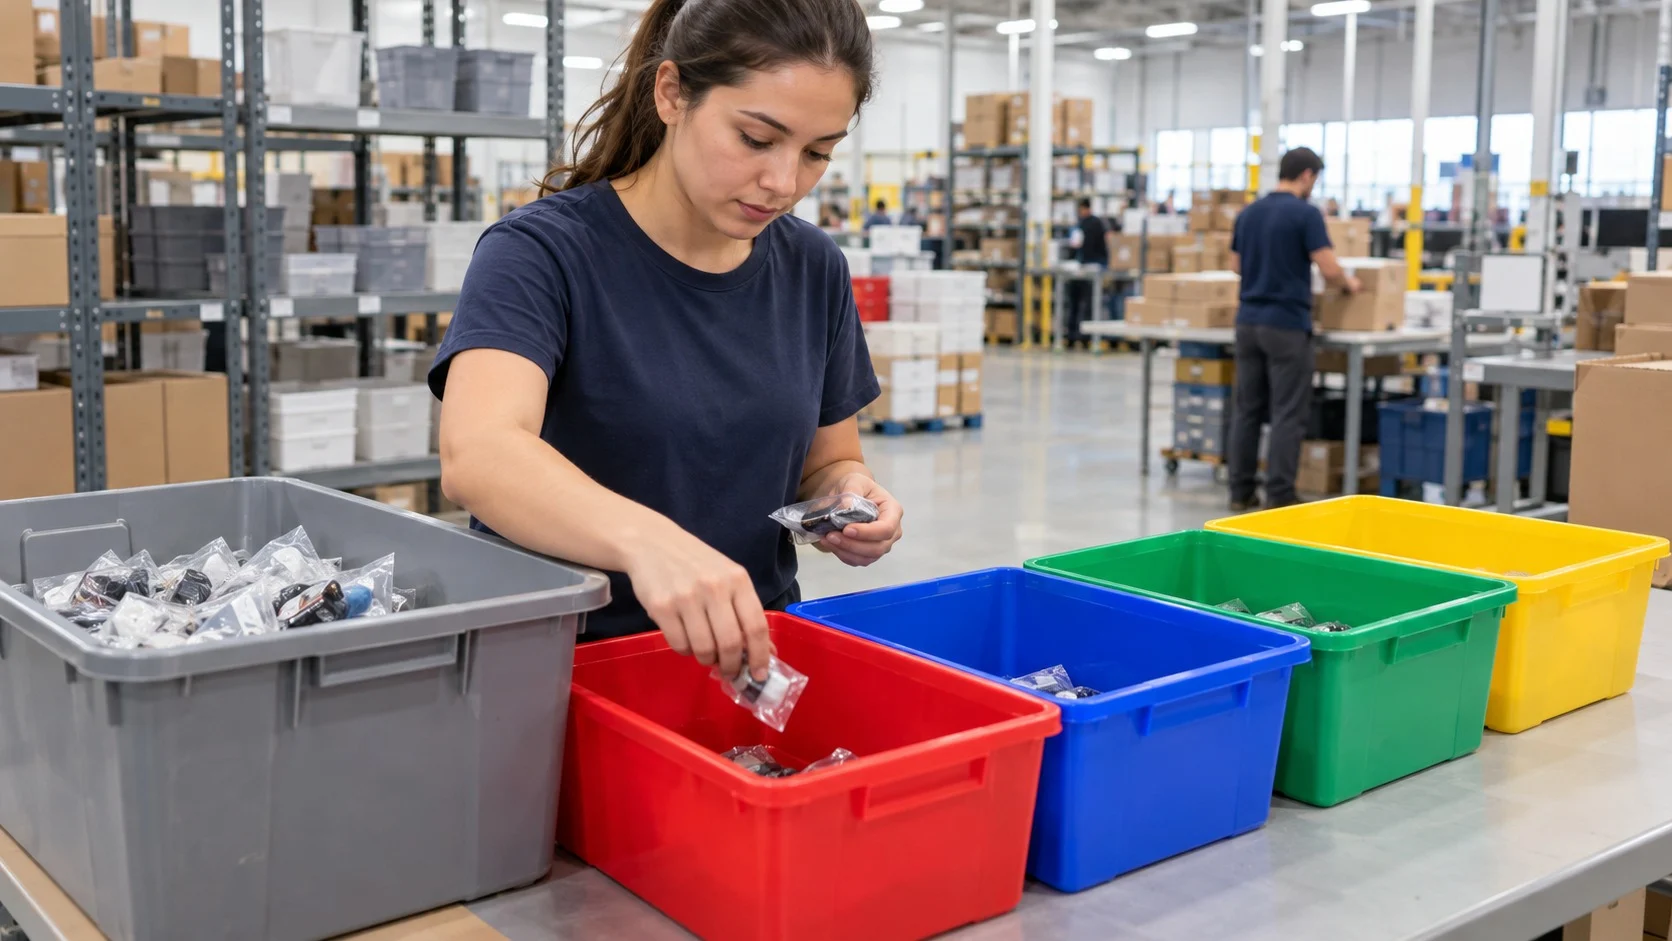
주문의 양과 성격에 따라 피킹을 묶고 나누는 방식도 달라집니다. 대표적인 방식은 다음과 같습니다.
- 단일 주문 피킹(Single Order Picking): 작업자 한 명이 주문 하나를 처음부터 끝까지 담는 방식으로, 단순하고 실수가 적지만 주문이 많으면 이동 거리가 크게 늘어납니다.
- 일괄 피킹(Batch Picking): 여러 주문을 한꺼번에 모아 같은 상품을 한 번에 꺼낸 뒤 나중에 주문별로 나누는 방식으로, 소량 주문이 많은 온라인 쇼핑에 잘 맞습니다.
- 구역 피킹(Zone Picking): 창고를 여러 구역으로 나누고 작업자마다 맡은 구역의 상품만 담게 하는 방식으로, 넓은 창고에서 이동을 줄여 줍니다.
- 웨이브 피킹(Wave Picking): 배송 차량 출발 시각 같은 기준에 맞춰 주문을 시간대별 묶음으로 내보내는 방식으로, 출고 일정과 피킹을 맞추는 데 유리합니다.
쉬운 예로 대형 마트에서 가족 다섯 명의 장보기를 맡았다고 생각해 보겠습니다. 한 사람씩 따로 장을 보면 같은 진열대를 다섯 번 지나가야 하지만, 목록을 합쳐 한 바퀴만 돈 뒤 집에서 나누면 훨씬 빠릅니다. 이것이 일괄 피킹의 원리입니다.
사람이 걷는 창고에서 물건이 오는 창고로
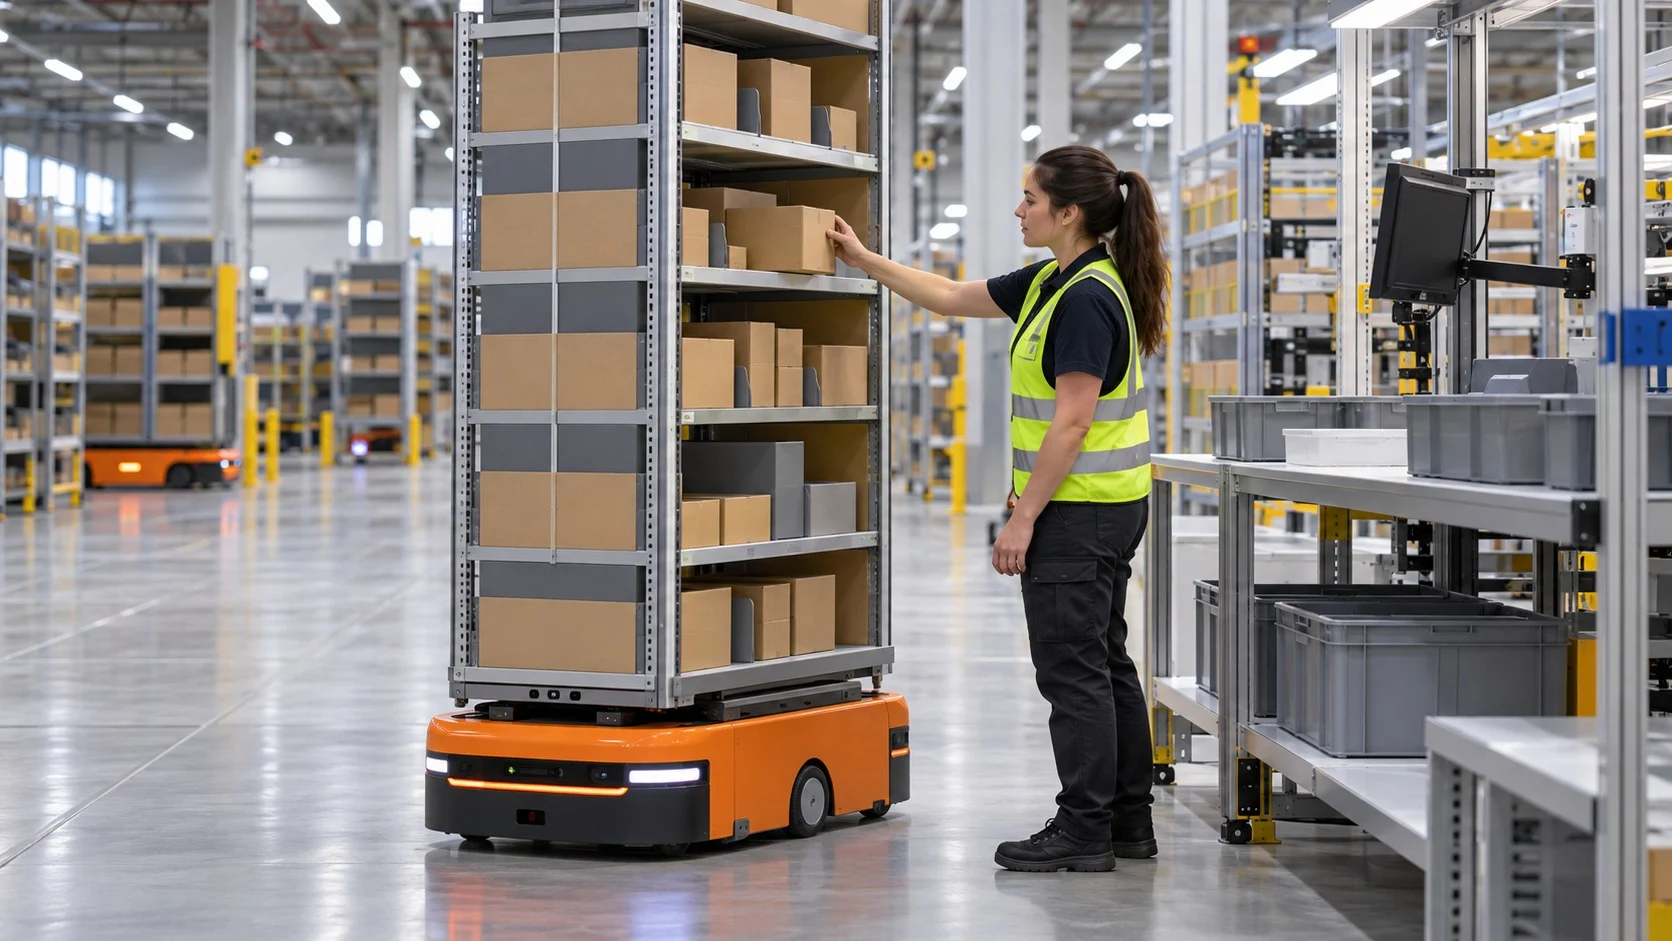
전통적인 방식은 작업자가 물건을 찾아가는 ‘작업자-물품 방식(Picker-to-Parts)’입니다. 최근에는 반대로 물건이 서 있는 작업자에게 찾아오는 ‘물품-작업자 방식(Goods-to-Person)’이 빠르게 늘고 있습니다.
상징적인 사건은 2012년 아마존이 창고 로봇 기업 키바 시스템즈(Kiva Systems)를 약 7억 7,500만 달러에 인수한 일입니다. 키바의 로봇은 상품이 담긴 선반을 통째로 들어 작업대까지 옮겨 주고, 작업자는 제자리에서 필요한 물건만 꺼냅니다. 아마존은 2022년 기준으로 이런 로봇 구동 장치를 52만 대 넘게 운용한다고 밝혔습니다.
로봇이 아니더라도 피킹을 돕는 기술은 다양합니다.
- 피킹 표시등(Pick-to-Light): 꺼내야 할 칸에 불이 켜지고 수량이 표시되어 찾는 시간을 줄여 줍니다.
- 음성 피킹(Voice Picking): 헤드셋으로 위치와 수량을 듣고 말로 확인해 두 손을 자유롭게 씁니다.
- 바코드 스캔(Barcode Scanning): 담을 때마다 상품을 찍어 잘못 담는 실수를 바로 잡아냅니다.
오더 피킹은 소비자 눈에 잘 띄지 않지만, 창고 비용의 절반 가까이를 좌우하고 배송 속도와 정확도를 결정하는 물류의 중심 작업입니다. 이동을 줄이는 배치, 주문을 묶는 방식, 사람을 돕는 기술이 함께 맞물릴 때 비로소 효율이 오릅니다.
‘빨리 담는 것’과 ‘정확히 담는 것’ 사이에서 균형을 찾는 일은 앞으로도 물류 현장의 숙제로 남을 것입니다. 덜 걷고 덜 헷갈리게 일하도록 창고를 설계하는 것, 그것이 빠르고 정확한 물류의 첫걸음입니다.