
고를 게 많을수록 늦어진다, 힉의 법칙(Hick’s Law)
흩어진 논문의 숨은 질서, 브래드퍼드의 법칙(Bradford’s Law of Scattering)
컵에 담긴 물을 마시려고 팔을 뻗을 때 우리는 어깨와 팔꿈치, 손목을 어떻게 움직일지 따로 고민하지 않습니다. 그런데 같은 일을 로봇 팔에게 시키려면 관절 하나하나가 어느 방향으로 얼마나 돌아야 하는지 정확히 정해 주어야 합니다.
로봇공학에서는 이렇게 로봇이 독립적으로 움직일 수 있는 방향의 수를 ‘자유도(Degrees of Freedom)’라고 부릅니다. 자유도는 로봇이 얼마나 다양한 자세를 취할 수 있는지, 얼마나 복잡한 일을 해낼 수 있는지를 보여 주는 가장 기본적인 기준입니다.
본 자료에서는 자유도의 뜻부터 산업용 로봇 팔이 여섯 개의 관절을 갖게 된 이유, 사람의 팔과 손이 가진 자유도, 그리고 자유도를 늘릴 때 생기는 장점과 어려움까지 쉽게 이해할 수 있도록 정리합니다.
자유도의 이해와 활용
움직임의 방향을 세는 방법
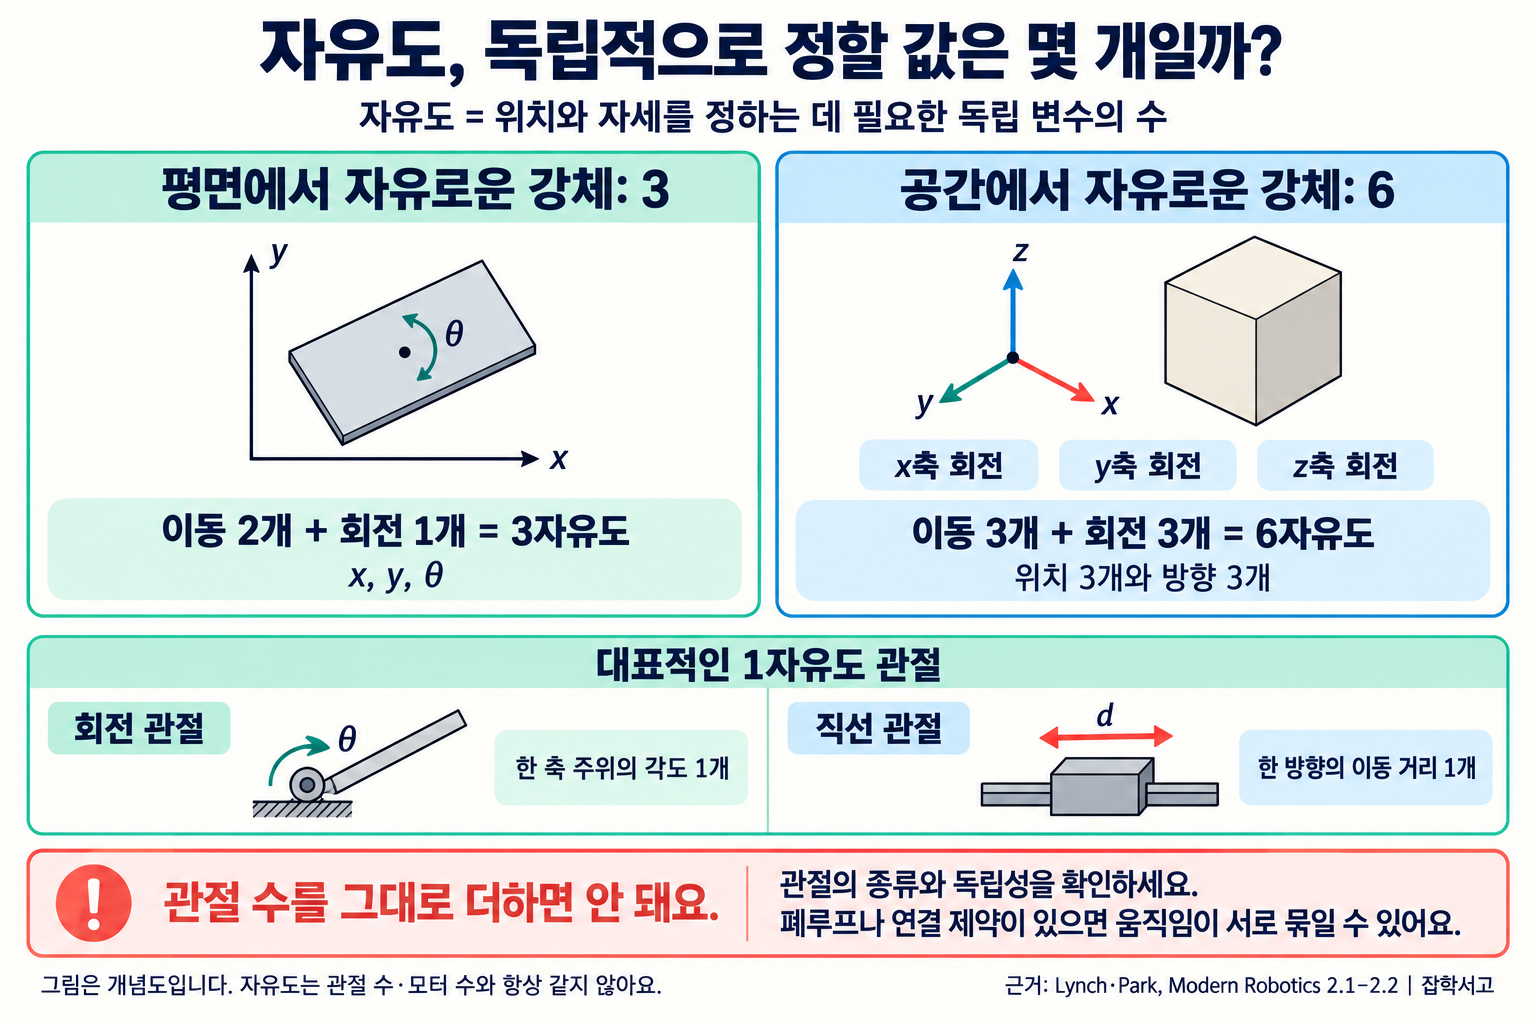
자유도는 물체의 위치와 자세를 나타내는 데 필요한 독립적인 값의 개수입니다. 공간에 떠 있는 물체는 앞뒤, 좌우, 위아래로 옮겨 갈 수 있고, 세 개의 축을 기준으로 각각 회전할 수도 있습니다. 그래서 3차원 공간의 단단한 물체는 이동 3개와 회전 3개를 합쳐 모두 6개의 자유도를 가집니다.
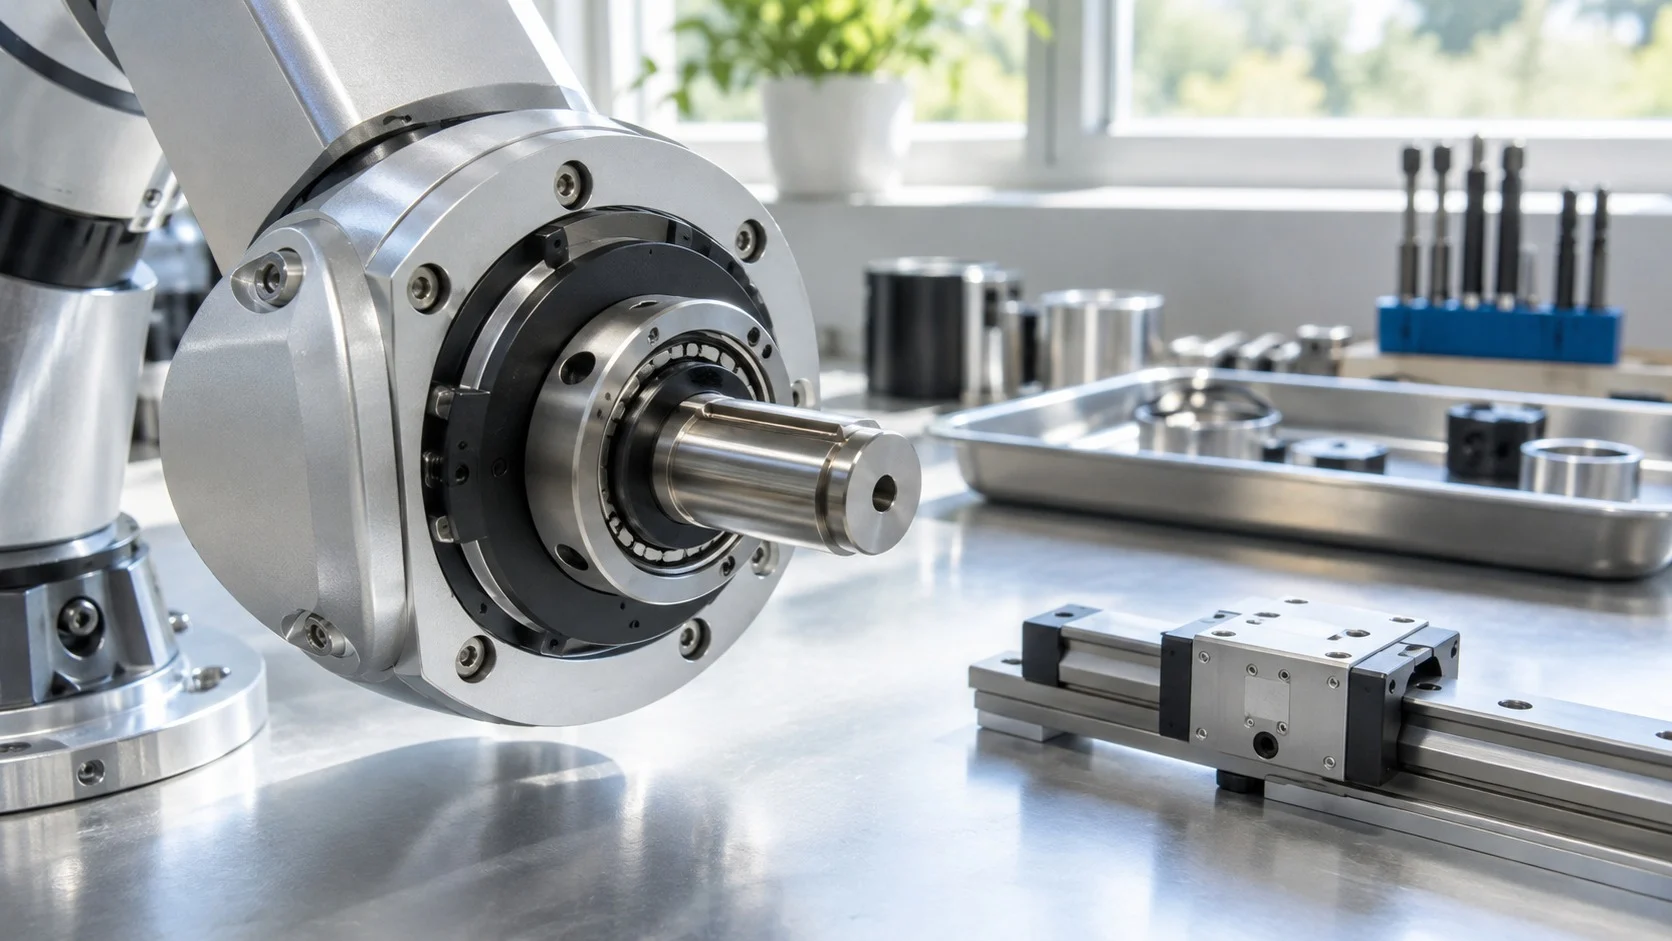
로봇에서는 보통 관절 하나가 자유도 하나를 맡습니다. 경첩처럼 한 축을 중심으로 도는 회전 관절과 서랍처럼 한 방향으로 미끄러지는 직선 관절이 대표적입니다. 이런 관절을 몇 개, 어떤 순서로 이어 붙이느냐에 따라 로봇이 닿을 수 있는 범위와 취할 수 있는 자세가 달라집니다.
자유도는 로봇 팔에만 쓰이는 말이 아닙니다. 바닥을 굴러다니는 청소 로봇은 앞뒤 이동과 제자리 회전처럼 평면 위의 움직임만 다루면 되고, 하늘을 나는 드론은 공중에서 위치와 기울기를 모두 조절해야 합니다. 같은 로봇이라도 어떤 공간에서 어떤 일을 하느냐에 따라 필요한 자유도가 크게 달라집니다.
산업용 로봇 팔이 여섯 관절을 가진 이유
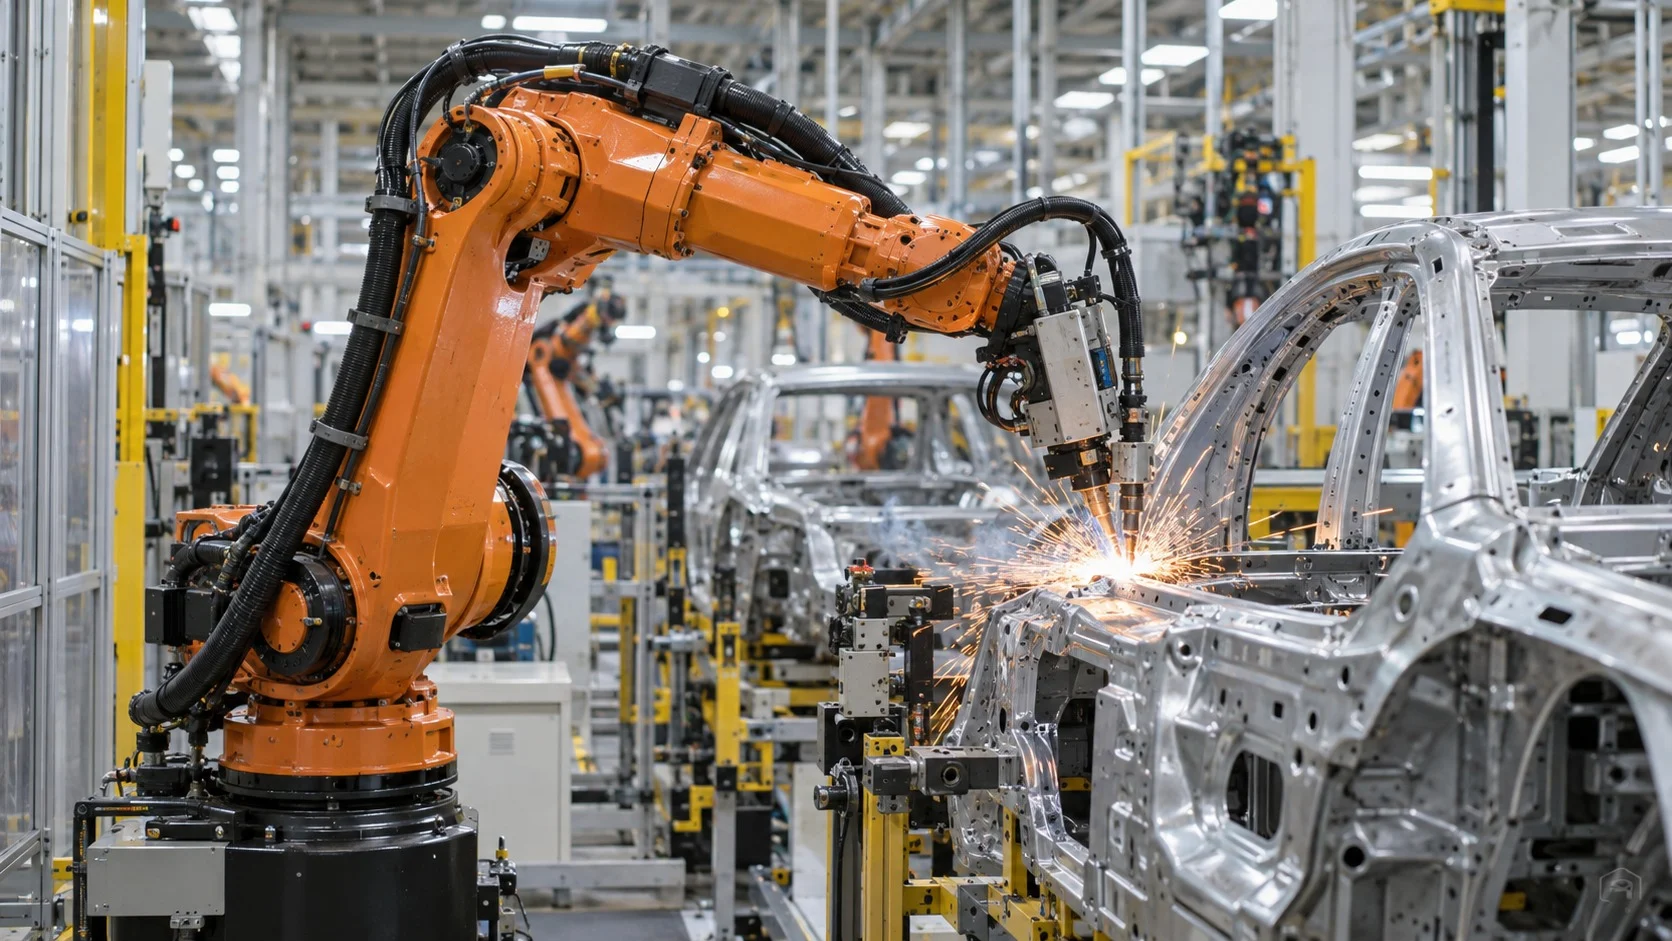
최초의 산업용 로봇으로 꼽히는 유니메이트(Unimate)는 1961년 미국 제너럴 모터스(General Motors)의 공장에서 뜨거운 주물 부품을 꺼내는 일을 맡았습니다. 유압으로 움직이던 이 팔은 5개의 자유도를 가지고 있었습니다.
오늘날 공장에서 흔히 보는 로봇 팔은 대부분 6개의 관절을 가집니다. 앞에서 살펴본 것처럼 공간 속 물체의 위치와 방향을 마음대로 정하려면 6개의 값이 필요하기 때문입니다. 아래쪽 세 관절이 손끝을 원하는 위치로 옮기고, 손목에 있는 세 관절이 공구의 방향을 맞추는 방식입니다.
덕분에 6축 로봇은 용접 불꽃을 비스듬한 이음매에 대거나, 기울어진 부품에 나사를 정확히 끼우는 일을 해낼 수 있습니다. 반대로 물건을 집어 평평한 곳에 내려놓기만 하는 포장용 로봇은 4개 정도의 자유도로도 충분해 더 빠르고 저렴하게 만들 수 있습니다.
관절이 많지 않은 로봇이 특정한 일에서는 더 뛰어날 때도 있습니다. 스카라 로봇(Selective Compliance Assembly Robot Arm)이라고 부르는 수평 다관절 로봇은 팔이 수평으로만 접히고 펴지는 단순한 구조 덕분에, 전자 부품을 기판에 꽂는 작업처럼 짧고 빠른 동작을 수없이 반복하는 일에 널리 쓰입니다.
사람의 팔과 손이 가진 자유도
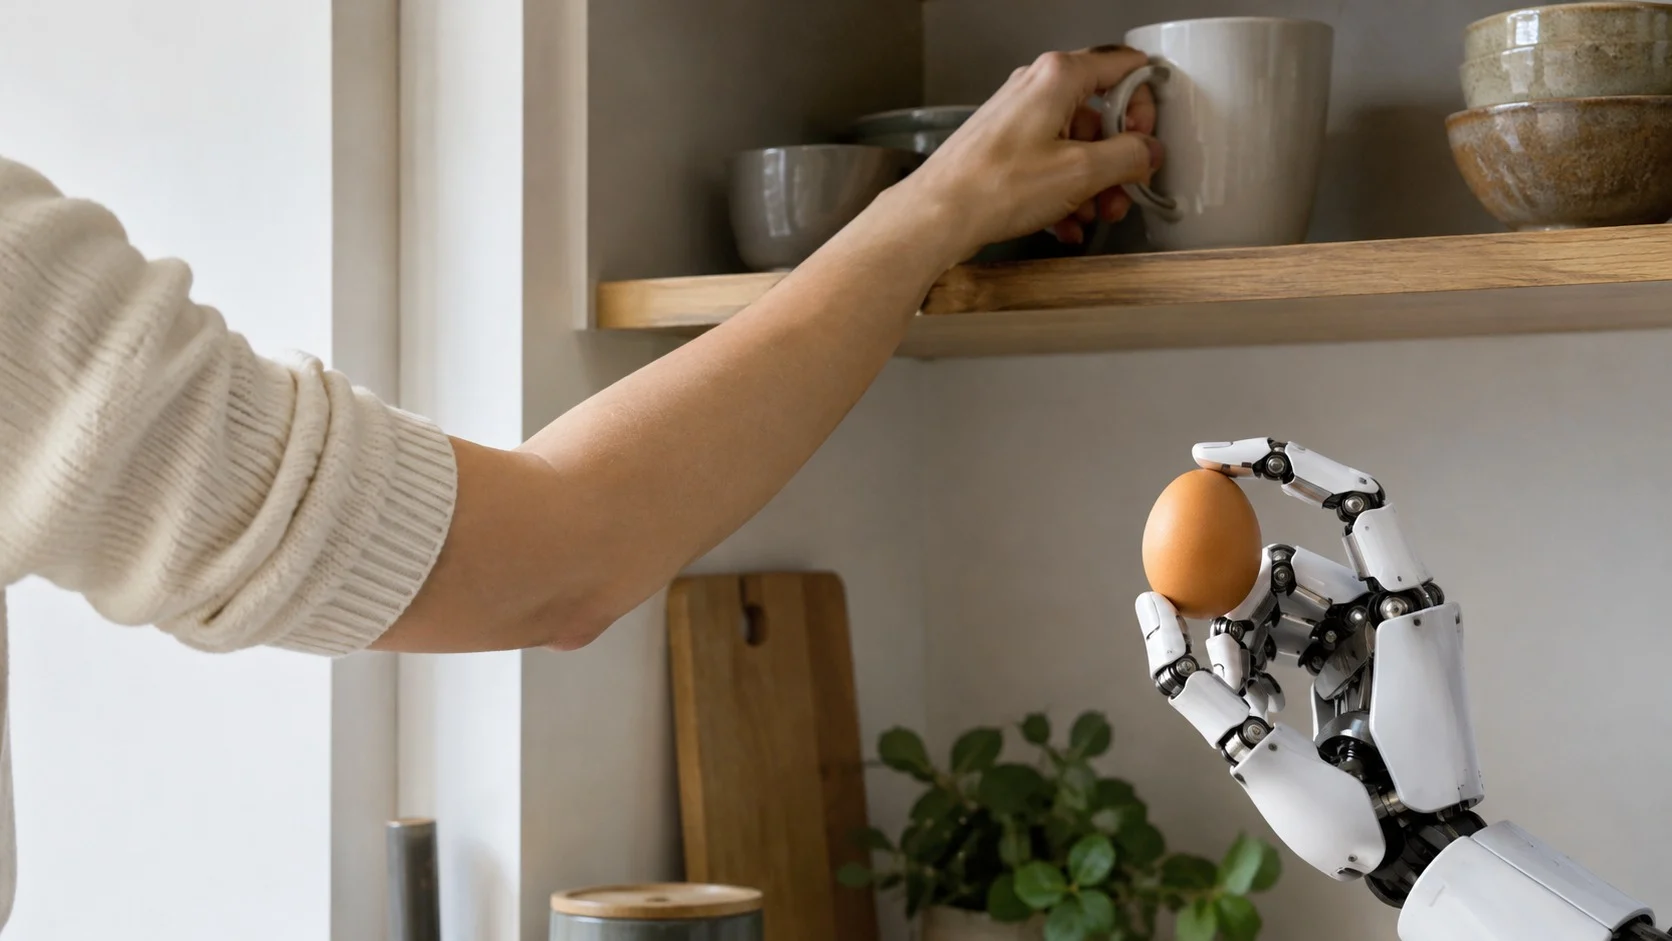
사람의 팔은 흔히 7개의 자유도를 가진다고 설명합니다. 어깨가 세 방향, 팔꿈치가 한 방향, 손목과 아래팔이 세 방향으로 움직이기 때문입니다. 손끝의 위치와 방향을 정하는 데 필요한 6개보다 하나가 더 많은 셈입니다.
이 여분의 자유도 덕분에 사람은 손을 한곳에 고정한 채로 팔꿈치를 들거나 내릴 수 있습니다. 좁은 선반 안쪽의 물건을 꺼낼 때 팔꿈치를 비틀어 장애물을 피하는 것도 이 덕분입니다. 로봇공학에서는 이렇게 필요한 것보다 자유도가 많은 구조는 ‘여유 자유도(Redundancy)’를 가졌다고 말합니다.
손은 이보다 훨씬 복잡합니다. 다섯 손가락의 마디와 손목을 합치면 20개가 넘는 자유도를 가진다고 알려져 있어, 사람의 손처럼 섬세하게 물건을 다루는 로봇 손을 만드는 일은 지금도 어려운 과제로 남아 있습니다.
그래서 많은 로봇 손은 모든 마디를 따로 움직이는 대신, 줄 하나로 여러 마디를 함께 구부리는 방식을 씁니다. 실제로 움직이는 모터의 수는 적지만 손가락이 물체의 모양을 따라 저절로 감싸 쥐므로, 달걀처럼 깨지기 쉬운 물건부터 모양이 제각각인 공구까지 비교적 단순한 제어로 잡을 수 있습니다.
자유도를 늘릴 때 생기는 장점과 어려움
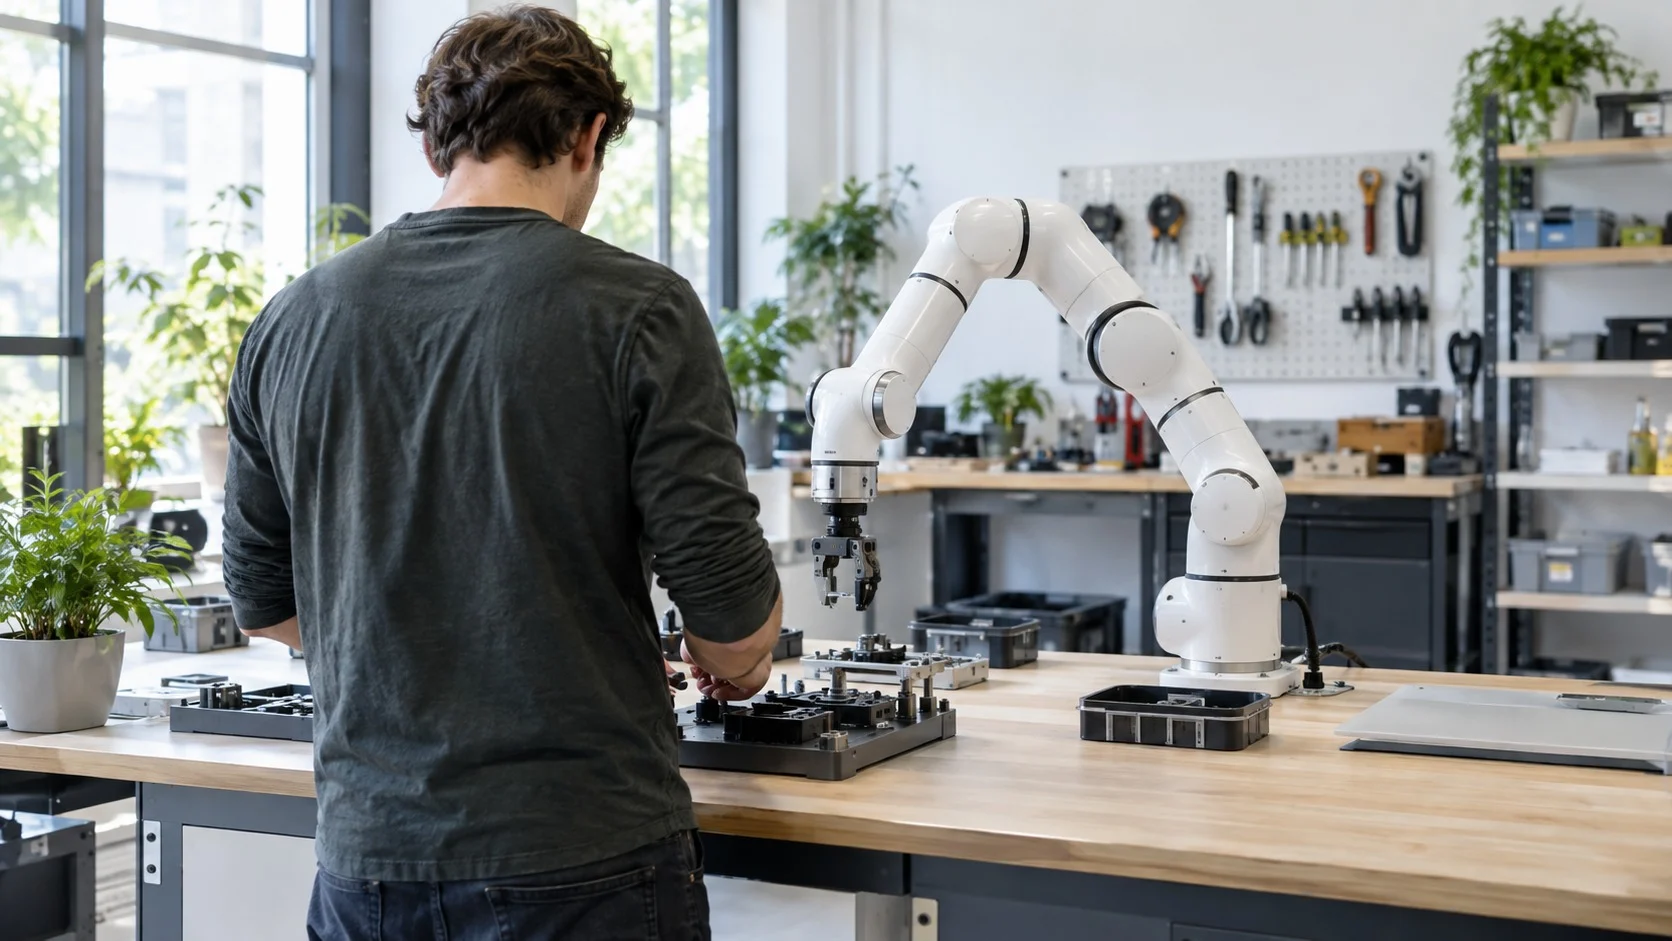
최근에는 사람의 팔처럼 7개의 관절을 가진 로봇 팔이 늘어나고 있습니다. 여분의 관절이 있으면 같은 위치에 손을 두면서도 여러 자세를 고를 수 있어, 사람과 함께 일하는 작업장이나 좁은 공간에서 부딪힘을 피하기가 쉬워집니다.
하지만 자유도가 늘어날수록 부담도 함께 커집니다. 관절마다 모터와 감속기, 위치를 재는 센서가 필요하므로 로봇은 무거워지고 값도 비싸집니다. 관절 하나의 작은 오차가 손끝으로 갈수록 쌓여 정밀도를 지키기도 어려워집니다.
제어도 복잡해집니다. 하나의 목표 위치에 도달하는 관절 각도의 조합이 여러 개가 되기 때문에, 어떤 자세가 가장 안전하고 힘이 덜 드는지 따로 판단해야 합니다. 그래서 로봇을 설계할 때는 맡을 일에 꼭 필요한 만큼만 자유도를 두는 것이 중요합니다.
이런 고민은 사람이 직접 로봇을 조종할 때도 드러납니다. 수술 로봇은 작은 구멍으로 들어간 기구 끝에 손목 관절을 달아 의사의 손놀림을 그대로 옮기고, 화면을 보며 조종하는 사람은 기구 끝이 몇 방향으로 움직이는지 알고 있어야 실수 없이 다룰 수 있습니다.
자유도는 로봇이 세상과 만나는 방식을 정하는 숫자입니다. 관절의 수와 배치를 이해하면 왜 어떤 로봇은 빠르고 단순하며, 어떤 로봇은 느리지만 섬세한지를 알 수 있습니다.
일에 꼭 맞는 관절의 수를 찾는 것, 그것이 잘 움직이는 로봇 설계의 첫걸음입니다.
함께 읽을 책
이 자료의 핵심 키워드와 연결된 책입니다.