← 도서 서고로 돌아가기
BOOK DETAIL · YES24

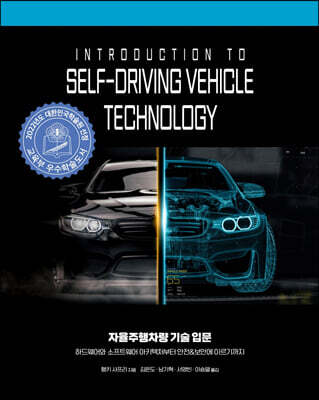
자율주행차량 기술 입문

하드웨어와 소프트웨어 아키텍처부터 안전&보안에 이르기까지

행키 샤프리 저/김은도,남기혁,서영빈,이승열 역

에이콘출판사2021.05.21 출간
YES24 리뷰 평점 10
YES24 판매지수132
쪽수288쪽
YES24 판매가
10%29,700원33,000원
YES 포인트 1,650원판매중
YES24에서 구매·혜택 확인 (새 창)

최종 가격과 배송·적립 혜택은 YES24에서 확인해주세요.

INTRODUCTION

책 소개

자율주행차량(SDV)을 가능하게 하는 핵심 개념을 알려주고, 기술적인 인사이트를 제공할 수 있는 자율주행차 기술을 설명한다. 센서와 인지 기술뿐만 아니라 SDV에 관련된 기능 안전과 사이버 보안까지 모든 것을 다룬다. 또한 실용적인 노하우를 전수하고 SDV 기술이 나아가는 방향과 함께 구체적인 SDV 애플리케이션을 논의한다. 이 책은 이 흥미로운 분야에서 경력을 쌓길 원하고 SDV 알고리즘의 기초를 더 많이 배우고 싶어 하는 소프트웨어 개발자나 엔지니어들에게 좋은 출발점이 될 것이다. 마찬가지로 학술 연구원, 기술 애호가, 언론인에게도 유용할 것이다.

CONTENTS

목차

1장. 개요 __1.1 SDV 기술의 간략한 역사 __1.2 SDV란 무엇인가? __1.3 SDV 기술의 기대 효과 __1.4 기존 자율주행차량 관련 서적과 다른점 __1.5 이 책의 대상 독자 __1.6 이 책의 구성 __1.7 당부의 말 __참고 문헌 2장. 하드웨어 __2.1 센서 ____2.1.1 핵심 고려 사항 ____2.1.2 센서의 종류 ______2.1.2.1 레이더 ______2.1.2.2 라이다 ______2.1.2.3 초음파 센서 ______2.1.2.4 카메라 ______2.1.2.5 위성 항법 시스템 ______2.1.2.6 IMU ______2.1.2.7 오도메트리 센서 __2.2 컴퓨팅 플랫폼 ____2.2.1 핵심 고려 사항 ____2.2.2 컴퓨팅 플랫폼의 예 __2.3 액추에이터 인터페이스 ____2.3.1 액추에이터 인터페이스의 구성 요소 ____2.3.2 드라이브 바이 와이어 시스템 실현 __2.4 차량 내부 네트워크 __2.5 요약 __참고 문헌 3장. 인지 __3.1 로컬라이제이션 ____3.1.1 GNSS 기반 로컬라이제이션 ____3.1.2 휠 오도메트리 기반 로컬라이제이션 ____3.1.3 INS 기반 로컬라이제이션 ____3.1.4 외부 참조 정보를 이용한 로컬라이제이션 ____3.1.5 라이다 기반 로컬라이제이션 ____3.1.6 카메라 기반 로컬라이제이션 ____3.1.7 다중 센서 융합 기반 로컬라이제이션 __3.2 매핑 ____3.2.1 점유 격자 지도 ____3.2.2 특징 지도 ____3.2.3 관계 지도 ____3.2.4 다른 유형의 지도 __3.3 SLAM ____3.3.1 점유 격자 지도 ______3.3.1.1 칼만 필터 ______3.3.1.2 파티클 필터 ____3.3.2 최적화 접근 방법 ______3.3.2.1 그래프 기반 SLAM ______3.3.2.2 번들 조정 __3.4 개체 탐지 ____3.4.1 특징 추출 ______3.4.1.1 HOG ______3.4.1.2 SIFT ______3.4.1.3 MSER ____3.4.2 분류 ______3.4.2.1 서포트 벡터 머신 ______3.4.2.2 랜덤 포레스트 ______3.4.2.3 인공 신경망 __3.5 다중 센서 데이터 융합 ____3.5.1 분류 ____3.5.2 기술 ______3.5.2.1 확률적 접근 ______3.5.2.2 증거 접근 방식 ______3.5.2.3 다른 접근 방법 __3.6 요약 __참고 문헌 4장. 아키텍처 __4.1 기능적 아키텍처 ____4.1.1 인지 ____4.1.2 계획 ______4.1.2.1 경로 계획 ______4.1.2.2 행동 계획 ______4.1.2.3 동작 계획 ____4.1.3 차량 제어 ______4.1.3.1 차로 유지 ______4.1.3.2 어댑티브 크루즈 컨트롤 ______4.1.3.3 차로 변경 __4.2 시스템 아키텍처 ____4.2.1 하드웨어 계층 ____4.2.2 미들웨어 계층 ____4.2.3 애플리케이션 계층 __4.3 SDV 미들웨어의 예 ____4.3.1 로봇 운영체제 ____4.3.2 ADTF ____4.3.3 AUTOSAR __4.4 요약 __참고 문헌 5장. 모든 구성 요소 결합하기 __5.1 준비 ____5.1.1 차량 선택 ____5.1.2 차량 네트워크 ____5.1.3 센서 선택 및 교정 __5.2 개발 ____5.2.1 OSCC: Open Source Car Control ______5.2.1.1 OSCC 제어기 ______5.2.1.2 X 바이 와이어(X-by-wire) 시스템 ______5.2.1.3 OSCC 소프트웨어 ____5.2.2 미들웨어 및 장치 드라이버 설치 ______5.2.2.1 ROS ______5.2.2.2 센서 드라이버 ______5.2.2.3 CAN 드라이버 ____5.2.3 소프트웨어 구현 ______5.2.3.1 핸드 코딩 개발 ______5.2.3.2 모델 기반 개발 ____5.2.4 맵 구축과 로컬라이제이션 ____5.2.5 차량 데이터 읽기 ____5.2.6 차량 명령 전송 ____5.2.7 기록과 시각화 ______5.2.7.1 데이터 기록 및 재생 ______5.2.7.2 RViz 툴을 사용한 시각화 __5.3 시험 ____5.3.1 단위 시험 ____5.3.2 통합 시험 ____5.3.3 시스템 시험 ____5.3.4 인수 시험 __5.4 요약 __참고 문헌 6장. 그 외 기술들 __6.1 기능 안전 ____6.1.1 왜 기능 안전이 중요한가? ____6.1.2 ISO 26262 ______6.1.2.1 안전 관리 ______6.1.2.2 엔지니어링 프로세스와 요구 사항 ______6.1.2.3 차량 안전 무결성 레벨 ______6.1.2.4 제품 개발 ______6.1.2.5 제품 생산 및 안전 라이프사이클 ______6.1.2.6 지원 프로세스 ____6.1.2 남아있는 문제 __6.2 사이버 보안 ____6.2.1 왜 사이버 보안이 중요한가? ____6.2.2 자율주행차량 사이버 보안 표준 ____6.2.3 안전한 SDV 설계 ______6.2.3.1 안전한 하드웨어 ______6.2.3.2 안전한 소프트웨어 ______6.2.3.3 차량 내부 네트워크 통신 보안 ______6.2.3.4 차량 외부 통신 보안 ____6.2.4 남아있는 문제 __6.3 V2X 통신 ____6.3.1 왜 V2X가 중요한가? ____6.3.2 V2X 표준 ____6.3.3 V2I 적용 사례 ______6.3.3.1 도로 공사 경고 ______6.3.3.2 도로 위험과 사고 경고 ______6.3.3.3 신호등 단계 이벤트 ____6.3.4 V2V 적용 사례 ______6.3.4.1 교차로 이동 보조 경고 ______6.3.4.2 잘못된 방향 주행 경고 ______6.3.4.3 추월 금지 경고 ____6.3.5 V2P 적용 사례 ______6.3.5.1 VRU 경고 ____6.3.6 남아있는 문제 __6.4 백엔드 시스템 ____6.4.1 왜 백엔드 시스템이 중요한가?. ____6.4.2 백엔드 시스템 기능 ______6.4.2.1 SOTA 업데이트 ______6.4.2.2 고화질 맵 ______6.4.2.3 차량 관리 ____6.4.3 남아있는 문제 __6.5 요약 __참고 문헌 7장. 응용과 전망 __7.1 SDV 기술 응용 SDV ____7.1.1 교통 수단 적용 사례 ______7.1.1.1 자가용 ______7.1.1.2 공공 셔틀 ______7.1.1.3 라스트 마일 배송 ______7.1.1.4 도로 화물 운송 ____7.1.2 비교통 수단 적용 사례 ______7.1.2.1 무인 트랙터 ______7.1.2.2 비상 대응 로봇 ______7.1.2.3 보안 로봇 __7.2 SDV 개발 전략 동향 ____7.2.1 진화 전략 ____7.2.2 혁신 전략 ____7.2.3 변형 전략 __7.3 SDV를 위한 딥러닝 동향 ____7.3.1 SDV를 위한 딥러닝 적용 ______7.3.1.1 시맨틱 추상화 학습 ______7.3.1.2 종단 간 학습 ____7.3.2 남아있는 질문들 __7.4 요약 __참고 문헌
AUTHOR

작가 소개

행키 샤프리 저

『자율주행차량 기술 입문』(에이콘, 2021)의 저자이자 ADAS(Advanced Driver Assistance Systems) 및 AD(Autonomous Driving)를 위한 차량 소프트웨어 엔지니어링을 전문으로 하는 개인 컨설턴트다. 센서 기술(레이더, 라이다, 초음파 등)에서부터 차량 사이버 보안에 이르기까지 경험의 대부분을 자동차 제조사 및 자동차 기술 공급사를 위한 다양한 R&D 프로젝트에 참여해 해당 분야에 깊이 관여하면서 체득했다. 그리고 BMW와 Audi의 ADAS/AD 및 인포테인먼트 시스템 분야뿐만 아니라 실리콘 밸리에 기반을 둔 자율주행 스타트업에서 다양한 시리즈 개발 및 연구 프로젝트에 활발히 참여했다. 또한 자동차 산업의 고객과 협력하는 것 외에도 Siemens, Boston Consulting Group, Pricewaterhouse Coopers, Roland Berger 등의 업체에 자동차 기술 영역에 대한 통찰력을 제공한다.

BOOK INFORMATION

도서 정보

출판사
에이콘출판사
출간일
2021.05.21
ISBN13
9791161755250
ISBN10
116175525X
원제
Introduction to Self-Driving Vehicle Technology
상품 유형
도서
쪽수
288쪽
무게
686g
크기
188 × 235 × 17mm
YES24도서 정보 제공 · YES24정보 업데이트 2026.11.03 13:10 (한국 시간)

이 페이지에는 제휴 링크가 포함되어 있습니다. 링크를 통한 구매 시 잡학서고에 수수료가 지급될 수 있습니다.

가격·판매 상태·혜택은 바뀔 수 있으며, 최종 정보는 YES24에서 확인해주세요.