
등록되지 않은 이미지는 대체 이미지가 표시될 수 있습니다.
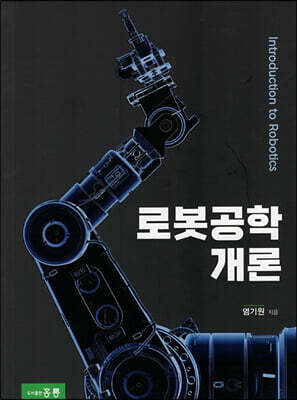
로봇공학 개론
목차
Chapter 1. 개론
1.1 개요
1.2 로봇의 정의
1.3 로봇의 역사
1.4 로봇의 응용 분야
1.5 로봇의 분류
1.6 산업용 로봇의 구조
1.7 로봇의 구동장치
1.8 로봇의 관절
1.9 작업 영역과 형상에 의한 로봇의 분류
1.10 기타 로봇의 분류 및 특징
◆ 연습문제
Chapter 2. 위치와 방향
2.1 개요
2.2 직교 좌표계
2.3 좌표계와 위치 표현
2.4 좌표계와 방향 표현
2.5 한 좌표계에서 다른 좌표계로의 표현 전환
2.6 동차 변환을 이용한 좌표 변환
2.7 방위에 대한 추가적인 표현 방법
◆ 연습문제
Chapter 3. 매니퓰레이터 기구학 97
3.1 개요 98
3.2 관절과 자유도 99
3.3 관절과 링크의 표현 102
3.4 관절변수 104
3.5 매니퓰레이터의 좌표계 설정 106
3.6 매니퓰레이터 기구학 117
3.7 관절 벡터와 관절 공간 121
3.8 현대적인 산업용 로봇의 기구학식 133
◆ 연습문제
Chapter 4. 매니퓰레이터 역기구학
4.1 개요
4.2 링크계에 대한 대표적 이름
4.3 목표 위치 구현을 위한 기구학 계산
4.4 작업공간과 부분공간
4.5 복수개의 해를 갖는 역 기구학
4.6 역 기구학의 대수학적 풀이 방법과 절차
4.7 역 기구학의 기하학적 풀이 방법과 절차
4.8 3-링크 매니퓰레이터의 역 기구학 해
4.9 3-자유도 구형(Spherical) 손목 관절에 대한 역 기구학 해
4.10 매니퓰레이터 역 기구학 예제
◆ 연습문제
Chapter 5. 속도 기구학
5.1 개요
5.2 속도와 가속도
5.3 매니퓰레이터 링크의 회전 좌표계를 이용한 상대 운동 해석
5.4 각속도
5.5 매니퓰레이터의 링크 운동 해석
5.6 자코비안과 매니퓰레이터
5.7 특이성
◆ 연습문제
Chapter 6. 로봇 정역학
6.1 개요
6.2 힘
6.3 힘의 합성
6.4 모멘트
6.5 관성 텐서
6.6 토크
6.7 매니퓰레이터의 정역학
6.8 힘과 모멘트와 자코비안
6.9 직교 좌표 공간에서의 속도와 힘의 변환
◆ 연습문제
Chapter 7. 로봇 동역학
7.1 개요
7.2 뉴튼-오일러 매니퓰레이터 운동 방정식
7.3 라그랑쥐 매니퓰레이터 운동 방정식
7.4 ?-링크 매니퓰레이터의 운동 방정식
◆ 연습문제
Chapter 8. 로봇 궤적 계획
8.1 개요
8.2 관절 공간과 직교 좌표 공간에서의 궤적 계획 특성
8.3 경유점에 대한 부분 경로 계획
8.4 사다리꼴 속도 함수와 LSPB 경로 계획법
8.5 기타 궤적 계획법
8.6 직교 공간에서의 궤적 계획
◆ 연습문제
Chapter 9. 로봇 제어
9.1 개요
9.2 제어 시스템 모델링
9.3 극점과 근궤적
9.4 매니퓰레이터의 제어기 설계
9.5 상태 공간 모델
◆ 연습문제
Chapter 10. 컴퓨터 비전 및 인공지능 제어
10.1 개요
10.2 영상 처리 기반 물체 인식
10.3 비주얼 서보잉 제어
10.4 인공 지능 기반 비주얼 서보잉
10.5 인공 지능 기반 매니퓰레이터 제어
10.6 딥 러닝 기반 매니퓰레이터 제어
◆ 연습문제
도서 정보
- 출판사
- 홍릉
- 출간일
- 2023.01.27
- ISBN13
- 9791156000877
- ISBN10
- 1156000874
- 상품 유형
- 도서
- 쪽수
- 480쪽
- 크기
- 181 × 255 × 30mm