
등록되지 않은 이미지는 대체 이미지가 표시될 수 있습니다.
BOOK DETAIL · YES24
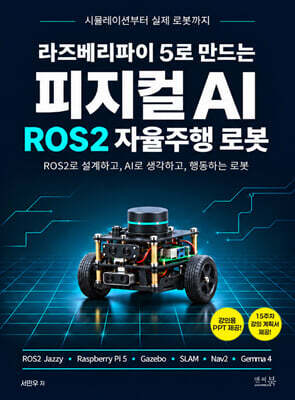
라즈베리파이 5로 만드는 피지컬 AI ROS2 자율주행 로봇
ROS2로 설계하고, AI로 생각하고, 행동하는 로봇 (시뮬레이션부터 실제 로봇까지)
앤써북2026.12.10 출간
YES24 리뷰 평점 10
쪽수390쪽
YES24 판매가
10%25,920원28,800원
YES 포인트 1,440원판매중
YES24에서 구매·혜택 확인 (새 창) 최종 가격과 배송·적립 혜택은 YES24에서 확인해주세요.
책 소개
시뮬레이션부터 실제 로봇, 그리고 Gemma 4 피지컬 AI까지!
ROS2로 설계하고, AI로 생각하고, 행동하는 자율주행 로봇 개발 실전 가이드
ROS2를 처음 배우는 독자가 가장 먼저 부딪히는 벽은 로봇 자체가 아니라 개발 환경과 파편화된 예제입니다. 우분투를 어렵게 설치하고 예제를 실행해 보더라도, 그 코드가 내 로봇의 실제 주행·센서 인식·자율주행과 어떻게 연결되는지 파악하기 어렵고, 시뮬레이션에서 잘 동작하던 코드가 실제 하드웨어에서 왜 다르게 움직이는지 알려주는 자료도 부족합니다.
이 책은 단순한 ROS2 명령어 사전이 아니라, 하나의 차동 구동 로봇을 시뮬레이션에서 설계·검증하고, 실제 로봇으로 옮겨 구동한 뒤, 생성형 AI로 음성 명령과 영상 판독까지 수행하게 만드는 프로젝트 중심 교재입니다.
목차
PART 01 ROS2의 이해와 개발환경 구축
01 로봇 구성 요소 살펴보기
02 ROS2의 이해
02_1 ROS2 개요
02_2 ROS2의 핵심 구성 요소
03 ROS2 개발 환경 구성하기
03_1 WSL 설치하기
03_2 Docker 설치하기
03_3 VcXsrv 설치하기
03_4 VS Code 설치하기
03_5 Docker 컨테이너 구동하기
03_6 ros2 패키지 설치하기
03_7 .bashrc 설정하기
03_8 Docker 컨테이너 다중 접속하기
03_9 VS Code로 ros:jazzy에 접속하기
PART 02 URDF 로봇 모델링
01 URDF의 이해
01_1 URDF 개요
01_2 URDF 문법 살펴보기
02 URDF로 로봇 구조 정의하기
02_1 myros_sketch 폴더 및 기본 파일 생성하기
02_2 base_link 정의하기
02_3 chassis_joint, chassis 추가하기
02_4 구동축 및 바퀴 추가하기
02_5 캐스터 추가하기
02_6 esp32s3_joint, esp32s3_frame 추가하기
02_7 imu_joint, imu_link 추가하기
02_8 rpi_base_joint, rpi_base 추가하기
02_9 rpi_joint, rpi_frame 추가하기
02_10 lidar_base_joint, lidar_base_frame 추가하기
02_11 laser_joint, laser_frame 추가하기
02_12 camera_joint, camera_link 추가하기
02_13 camera_optical_joint, camera_link_optical 추가하기
02_14 base_footprint_joint, base_footprint 추가하기
02_15 collision 태그 추가하기
02_16 inertial 태그 추가하기
PART 03 Gazebo 로봇 구동과 센서 시뮬레이션
01 Gazebo에 로봇 생성하고 구동하기
01_1 gazebo 구동하고 로봇 생성하기
01_2 로봇 색깔 넣기
01_3 Gazebo 로봇 구동 준비하기
01_4 로봇 구동하기(/cmd_vel, teleop_twist_keyboard)
01_5 Gazebo와 RViz2 연동 테스트
01_6 로봇 상태 확인하기 (/joint_states, /odom, /tf)
01_7 라이다 구동하기
01_8 Gazebo에 장애물 추가하기
01_9 라이다 데이터 확인하기 (/scan, RViz2 LaserScan)
01_10 카메라 구동하기
01_11 카메라 데이터 확인 (/camera/image_raw)
02 월드 파일 사용해 보기
PART 04 패키지 생성과 Launch 자동화
01 myros_ws 워크스페이스 생성하기
02 파이썬 메인 패키지 생성하기
03 robot_bringup.launch.py 파일 작성 및 실행하기
04 키보드 활성화 launch 파일 작성 및 실행하기
05 RViz2 동시 실행하기
PART 05 SLAM·Nav2 자율주행 (시뮬레이션)
01 SLAM으로 맵 그리기
01_1 SLAM 개요
01_2 Nav2 + SLAM Toolbox로 맵 생성하기
01_3 slam_with_nav2.launch.py 파일 작성하기
02 Nav2로 자율주행 실습하기
02_1 Nav2 개요
02_2 nav2_bringup으로 자율주행하기
02_3 WayPoint 설정으로 다중 목표점 자율주행하기
02_4 nav2_with_map.launch.py 파일 작성하기
02_5 WayPoint에서 사진 찍기
02_6 Waypoint별 사용자 정의 미션 수행하기
PART 06 라즈베리파이 OS 설치와 원격 접속
01 윈도우즈 클라이언트 환경 구성하기
01_1 TigerVNC 설치하기
01_2 VS Code 설정하기
02 로봇 펌웨어 업로드 환경 구성하기
02_1 아두이노 IDE 설치하기
02_2 ESP32 보드 패키지 설치하기
02_3 ESP32S3 업로드 테스트하기
03 라즈베리파이 OS 설치하기
03_1 Raspberry Pi Imager 설치하기
03_2 라즈베리파이 OS 설치하기
04 라즈베리파이 기본 환경 설정하기
04_1 SSH 접속하기
04_2 wayvnc 서버 활성화하기
04_3 TigerVNC 접속하기
04_4 wayland 프로토콜 확인하기
04_5 패키지 목록 갱신하기
04_6 terminator 설치하기
04_7 swap 공간 확보하기
PART 07 라즈베리파이 하드웨어 인터페이스와 ROS2 환경 설정
01 라즈베리파이 하드웨어 인터페이스 구성하기
01_1 /dev/tty* 확인하기
01_2 라이다 용 시리얼 포트 설정하기
01_3 ESP32-S3 용 시리얼 포트 설정하기
01_4 /dev/ttyAMA0, /dev/ttyAMA3 확인하기
01_5 라이다 통신 확인하기: /dev/ttyAMA3
01_6 ESP32-S3 통신 확인하기: /dev/ttyAMA0
01_7 CSI 카메라를 가상 웹캠(V4L2)으로 연결하기
01_8 CSI 카메라 가상 웹캠 자동 실행 설정하기
02 ROS2 실행 환경 구성하기
02_1 도커 설치하기
02_2 도커 컨테이너 자동 접속 설정하기
02_3 ros:jazzy 도커 컨테이너 설치하기
02_4 ROS2 패키지 설치하기
02_5 ROS2 실행 환경 설정하기
02_6 VS Code로 ros:jazzy에 접속하기
PART 08 ros2_control Dummy 하드웨어 인터페이스
01 ros2_control 이해하기
01_1 ros2_control이 필요한 이유
01_2 ros2_control 전체 구조 이해하기
02 myros_sketch 폴더 및 기본 파일 생성하기
03 my_diffdrive::MyDiffDriveSystem 플러그인 만들기
04 dummy 로봇 구동하기 (/cmd_vel, teleop_twist_keyboard)
05 로봇 상태 확인하기 (/joint_states, /odom, /tf)
06 ros2_control_node 동작 이해하기
PART 09 ros2_control 실제 로봇 제어
01 로봇 펌웨어 업로드 및 통신 테스트
02 ros2_control_node로 로봇 제어하기
03 로봇과 RViz2 연동 테스트
03_1 직진 테스트
03_2 회전 테스트
04 배터리 상태 확인하기
PART 10 실제 로봇 센서 연동 (라이다·카메라)
01 LaserScan 기반 로봇 센서 프로그래밍
02 CSI 카메라 ROS2 연동하기
02_1 /dev/video10 영상 출력해 보기
02_2 Camera Viewer 구현하기
02_3 Camera 영상 발행 노드 구현하기
PART 11 실제 로봇 통합 제어와 Launch 자동화
01 ROS2 기반 실제 로봇 통합 제어하기
02 ROS2 패키지 생성 및 launch 파일 작성
02_1 파이썬 메인 패키지 생성하기
02_2 robot_bringup.launch.py 파일 작성 및 실행하기
02_3 키보드 활성화 launch 파일 작성 및 실행하기
02_4 RViz2 동시 실행 launch 파일 작성 및 실행하기
PART 12 실제 로봇 SLAM·Nav2 자율주행
01 SLAM으로 맵 생성하기
01_1 Nav2 + SLAM Toolbox로 맵 생성하기
01_2 slam_with_nav2.launch.py 파일 작성하기
02 Nav2로 자율주행 실습하기
02_1 nav2_bringup으로 자율주행하기
02_2 nav2_with_map.launch.py 파일 작성하기
02_3 WayPoint 설정으로 다중 목표점 자율주행하기
PART 13 Gemma 4 피지컬 AI 프로젝트
01 생성형 AI와 피지컬 AI 이해하기
01_1 생성형 AI란?
01_2 생성형 AI에서 피지컬 AI로!
01_3 Gemma 4
02 실습 환경 구성하기
02_1 Thonny IDE 설치하기
02_2 Gemma 4 설치하기
03 Speech to Text 구현하기
04 Gemma 4로 JSON 미션 생성하기
05 JSON 미션을 ROS 2 시스템으로 보내기
06 /mission 토픽 발행하기
07 음성 명령으로 실제 로봇 자율주행하기
- 부록 A: 로봇 조립하기 (PDF 파일로 제공)
- 부록 B: 로봇 H/W 프로그래밍: PWM·모터·엔코더 제어 (PDF 파일로 제공)
작가 소개
연세대학교 산업공학 전공
현) 코코랩스(http://www.kocolabs.co.kr/) 대표.
충남인력개발원 파이썬·인공지능·FPGA/HDL, 연희직업전문학교 파이썬·인공지능, 한컴 아카데미 Cortex-M4·드론·리눅스, 서울기술교육센터 아두이노·FPGA, LG 전자 신입사원 C/C++, SK 하이닉스 RTOS, 삼성전자 리눅스 드라이버/RTOS, Xilinx FPGA/HDL, ETRI verilogHDL, 고려대 FPGA/HDL, 숭실대 아두이노 IoT, 전남대·순천대·충북대 라즈베리파이 등 다수 기관 및 대학에서 임베디드·로보틱스·AI 교육 진행.
(주요 저서)
· 「한 권으로 끝내는 피지컬AI ROS2 입문+실전(종합편)」 (앤써북)
· 「한 권으로 끝내는 아두이노 입문+실전(종합편)」 (앤써북)
· 「파이썬 인공지능 자율주행 자동차」 (앤써북)
· 「AI 인공지능 드론 만들고 날리고 딥러닝 구현하기」 (앤써북)
· 「ESP32 아두이노 드론 만들고 직접 코딩으로 PID 제어하기」 (앤써북)
· 「아두이노 자율주행 RC카 만들고 직접 코딩하기」 (앤써북) 외 다수
도서 정보
- 출판사
- 앤써북
- 출간일
- 2026.12.10
- ISBN13
- 9791123066011
- ISBN10
- 1123066019
- 상품 유형
- 도서
- 쪽수
- 390쪽
- 무게
- 814g
- 크기
- 190 × 257 × 16mm